
- Pöördajamid loovad täpse pöörlemisliikumise elektriliste, hüdrauliliste või pneumaatiliste vahendite abil, millel on konstruktsioonivariandid nagu hammaslatt-, laba-, uss- ja planetaarkäigukastid.
- Valik sõltub vajalikust pöördemomendist, liikumisulatuse, töötsükli ja keskkonna põhjal; õiged arvutused ja paigaldus on pikaealisuse ja jõudluse tagamiseks hädavajalikud.
- Pöördajamid on kriitilise tähtsusega automatiseerimises, protsesside juhtimises, robootikas, sõidukites, lennunduses ja isegi koduautomaatikas, kusjuures uuendused suurendavad tõhusust ja nutikat funktsionaalsust.
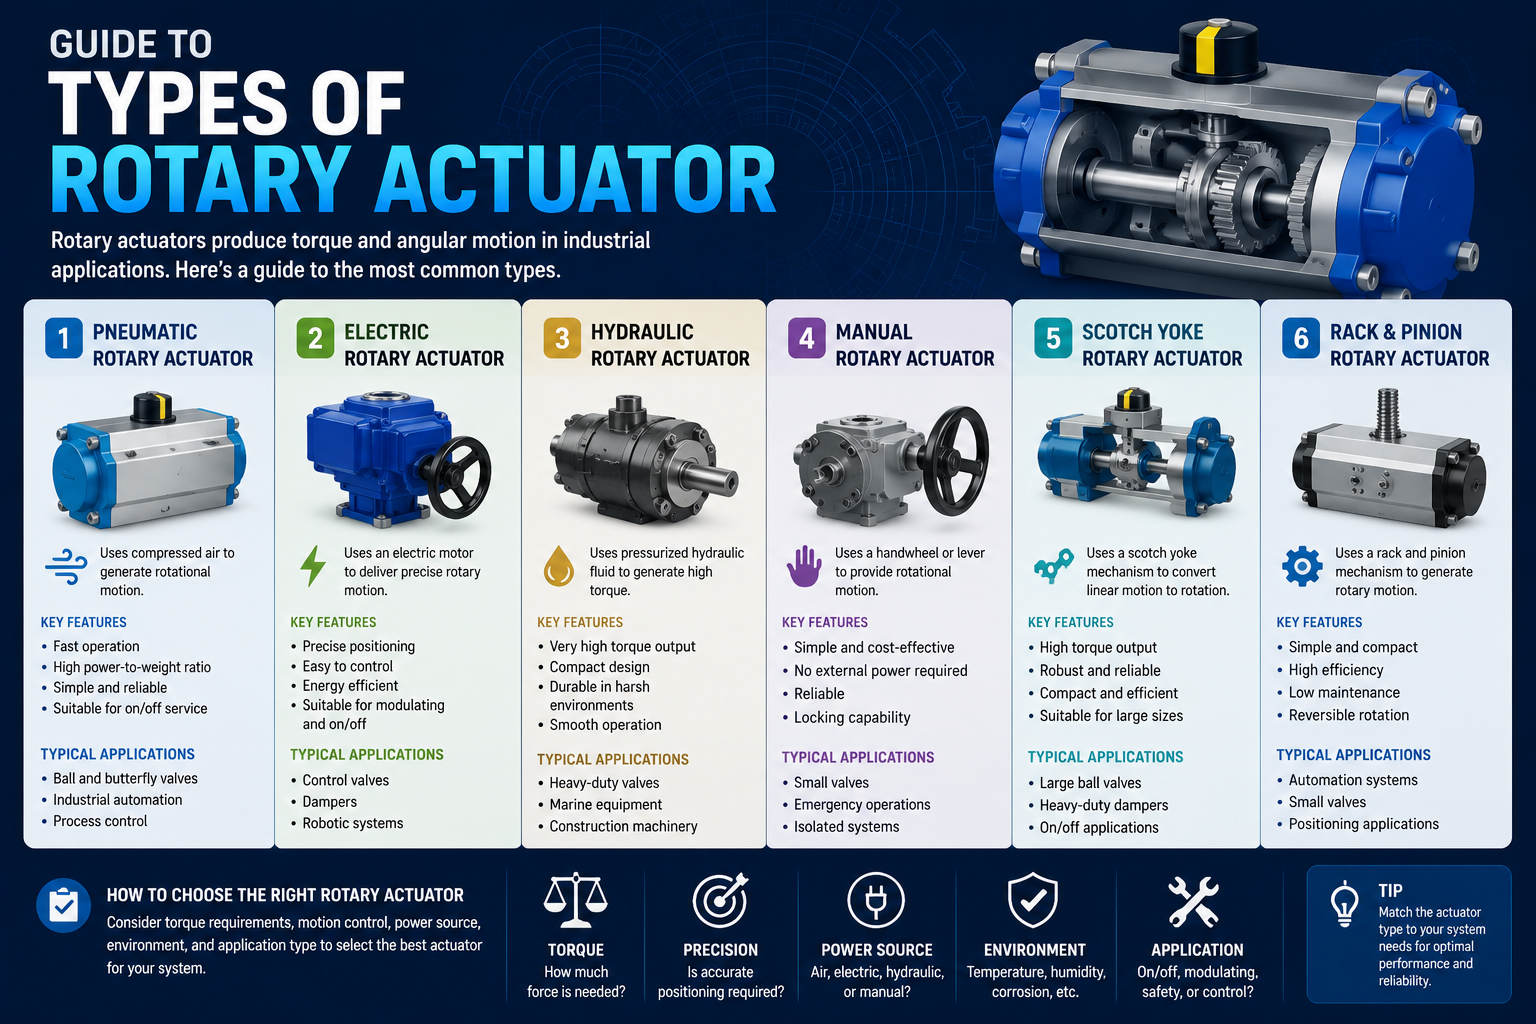
Pöördajamid on lugematute masinate, seadmete ja automatiseerimislahenduste keskmes, mis tänapäeva maailma edasi viivad. Iga kord, kui robotkäsi pöörab, värav nupuvajutusega avaneb või täppismeditsiiniseade end reguleerib, on suur tõenäosus, et pöördajam teeb selle kõik võimalikuks. Vaatamata nende kõikjalolevusele on paljud insenerid, disainerid ja isegi kogenud spetsialistid sageli üllatunud, kui sügav see teema on, kui nad hakkavad süvenema kõikidesse erinevatesse tüüpidesse, mehhanismidesse ja rakendusstsenaariumidesse. Kui soovite minna kaugemale põhitõdedest ja tõeliselt mõista, kuidas pöördajamid töötavad ja kuidas valida õige, olete õiges kohas.
See artikkel koondab ammendavaid teadmisi tehnilistest juhenditest, eelretsenseeritud ressurssidest ja valdkonna kogemustest. Läheme kaugemale lihtsatest definitsioonidest, integreerides põhikontseptsioone, uurides kõiki peamisi mehaanilisi konstruktsioone ja ühendades tehnilisi fakte reaalsete näidetega. Olenemata sellest, kas optimeerite liikumise juhtimist rasketööstusele, peenhäälestate nutika kodu seadet või olete lihtsalt lummatud meie maailma liigutavast inseneriteadusest, leiate vastused igale küsimusele pöördajamite kohta, alates tööpõhimõtetest ja pöördemomendi arvutustest kuni praktilise hoolduse ja valikukriteeriumideni.
Pöördajamite põhitõdede mõistmine
Pöördajamid on oma olemuselt seadmed, mis on loodud kontrollitud pöörleva liikumise tekitamiseks – see tähendab, et need panevad midagi pöörlema, kiikuma või pöörama täpses vahemikus. Erinevalt traditsioonilisest mootorist, mis võib midagi lõputult pöörata, töötavad ajamid tavaliselt kindla kaare piires ja pakuvad sageli nii liikumapanevat jõudu kui ka liikumise täpset juhtimist. Põhiidee: need muudavad energia (elektrilise, hüdraulilise, pneumaatilise või isegi vaakumrõhu) väljundvõllil pöördemomendiks , pakkudes inseneridele paindlikku ja kompaktset viisi nurkliikumise juhtimiseks.
Pöördajamite toiteks kasutatakse kolme peamist energiaallikat:
- Elektrilised ajamid – Kasutavad pöördemomendi tekitamiseks elektrienergiat, sageli koos käigukastidega.
- Hüdraulilised ajamid – Rakenda hüdraulilise vedeliku mittekokkusurutavat olemust võimsa ja täpse liikumise saavutamiseks.
- Pneumaatilised ajamid – Kasutage pöörleva liikumise käivitamiseks suruõhku (või muid gaase), tavaliselt siis, kui on vaja kiiret, korduvat või plahvatusohutut keskkonda.
Täiturmehhanisme eristab mootoritest nende liikumisulatus . Kuigi teoreetiliselt saavad mootorid lõputult pöörelda, on ajamid tavaliselt konstrueeritud pöörama vaid teatud ulatuses – veerandpööret (90°), poolpööret (180°), kolmveerandpööret (270°) või isegi mitu pööret, kuid piiratud ulatuses, pakkudes juhtimis- ja ohutusmehhanisme otse oma konstruktsioonis. See teeb need ideaalseks automatiseeritud ventiilide, siibrite juhtimise, robotkäe liigeste ja lugematute muude tööde jaoks, kus on vaja nurkasendi või pöördemomendi täpset juhtimist.
Pöördajamite peamised tüübid selgitatud
Pöördajamite klassifikatsioon põhineb nii nende energiaallikal kui ka mehaanilisel konstruktsioonil . Nende kategooriate mõistmine on ülioluline ajamite valimiseks, täpsustamiseks ja tõrkeotsinguks reaalsetes projektides. Vaatleme peamisi tüüpe, mida tänapäeval inseneriteaduses ja automatiseerimises leidub:
1. Käigukastmootoril põhinevad pöördajamid
Reduktormootorid on automatiseerimises, robootikas ja tarbijarakendustes kõige levinumad elektrilised pöördajamid. Lihtsamal kujul ühendavad need kiire elektrimootori sisseehitatud käigukasti reduktoriga. See paar muudab mängu revolutsiooniliselt:
- Elektrimootori kiire ja väikese pöördemomendiga pöörlemine vähendatakse madalamale kiirusele, kuid väljundvõllil on palju suurem pöördemoment., mis on võimeline reaalseid koormaid tõhusalt liigutama. Tüüpilised redutseerimissuhted võivad olla 50:1, 100:1 või isegi suuremad.
- Integreeritud käigukastid neid on saadaval erinevates variantides – ussiülekanne (iselukustuv ja kompaktne, kuid madalama efektiivsusega), planetaarülekanne (kõrge pöördemomendi tihedus, erakordne efektiivsus, kuid mitte iselukustuv) ja silinderülekanne (kulutõhus, kuid sageli mürarikkam).
Elektrilised pöördkäigukastiga mootorid säravad rakendustes, mis vajavad täpset programmeerimist, lihtsat pööratavust ning mikrokontrolleri või PLC-põhist juhtimist . Neid leidub konveieri suunajates, koduautomaatikas (näiteks teleritõstukid ja nutikad aknasüsteemid), robotkätes ja paljudes tööstuslikes ülesannetes.
2. Hüdraulilised pöördajamid
Hüdraulilised ajamid kasutavad kokkusurumatut vedelikku, et tekitada ühtesid võimsamaid ja kompaktsemaid pöördliikumisi . Need on parim valik, kui on vaja kasutada toorest jõudu, näiteks raskete ehitusmasinate, kõrge rõhu all olevate tööstusventiilide või lennujuhtimissüsteemide puhul. Nende peamised omadused on:
- Äärmiselt suur pöördemoment suuruse kohtatänu hüdrauliliste süsteemide suurele energiatihedusele.
- Suurepärane jõudlus karmides keskkondades ja suure koormustaluvusega (mõelge toornafta ventiilidele, torujuhtme väravatele, kraanadele, merendusrakendustele ja keemiamasinatele).
- Hüdraulikasüsteemid vajavad pumpasid, reservuaare ja torustikku, mis muudab need keerukamaks kui elektrilised ajamid, kuid väikese jalajälje korral on need maksimaalse pöördejõu osas praktiliselt ületamatud.
3. Pneumaatilised pöördajamid
Pneumaatilised ajamid kasutavad pöörleva liikumise tekitamiseks suruõhku . Neid eelistatakse järgmistel juhtudel:
- Kiirus ja kordus—pneumaatika suudab töötada väga kiiresti, mis sobib ideaalselt valiku-ja-paigutusrobotite, masinate indekseerimise ja kiire automatiseerimise jaoks.
- Lihtsus ja ohutus plahvatusohtlikes või ohtlikes keskkondades kus elektrisädemed on ohtlikud.
- Levinud konstruktsioonide hulka kuuluvad hammaslatt- ja pöördlabamehhanismid.
4. Spetsialiseeritud ja tekkivad tüübid
Mõned rakendused nõuavad unikaalseid omadusi. Tekkivate valikute hulka kuuluvad:
- Mälutraadiga pöördajamidKergete ja miniatuursete süsteemide jaoks kasutage temperatuuritundlikku traati (näiteks nitinooli), mis kuumutamisel kokku tõmbub, tekitades pöörleva pöördemomendi.
- VaakumajamidKuigi haruldased, kasutasid mõned ajaloolised süsteemid (nagu varased sõidukite klaasipuhastid) pöörleva liikumise juhtimiseks kollektori vaakumit.
Mehaanilise disaini variatsioonid: kuidas pöördajamid liikumist tekitavad
Igas energiakategoorias määrab sisemine mehhanism, kuidas lineaarne või rõhul põhinev sisend pöörlemiseks muundub . Vaatleme kolme peamist mehhanismi:
Hammaslatt- ja pöördajamid
See klassikaline mehhanism muudab lineaarjõu pöörlemiseks . Hammaslatti („hammaslatt“) juhitakse lineaarselt – õhu, vedeliku või mehaaniliste vahendite abil – ja see on haakunud väljundvõlli külge kinnitatud ümara hammasrattaga („hammasratas“). Hammaslati liikumisel pöörleb hammasratas. Märkimisväärsed omadused:
- Väga otsene ja jäik ühendus—ideaalne täpse positsioneerimise ja kõrge korduvuse saavutamiseks.
- Pöörlemispiirid jäävad tavaliselt vahemikku 90°, 180° ja kuni 270°., hõlmates veerand- kuni kolmveerandpöördeid.
- Saab ehitada pneumaatilise või hüdraulilise jõuallika jaoks, pakkudes rakenduse paindlikkustIntegreerimine on lihtne ja kitsastesse kohtadesse on saadaval kompaktsed versioonid.
Pöördlaba ajamid
Labaajamid kasutavad võlli, millel on üks või mitu laba suletud õõnsuses . Survestatud vedeliku või õhu sissepritse korral surub see labadele, pöörates võlli mööda selle kaaret. Need ajamid:
- Pakub sujuvat ja ühtlast pöörlemisväljundit reguleeritavate nurkadega (30° kuni 270°).
- Kasutatakse pneumaatilistes ja hüdraulilistes rakendustes, sobib siibrite juhtimiseks, robootika ja võnkesüsteemide jaoks.
- Tihendusprobleemid võivad esineda (eriti vanemate mudelite puhul), kuid tänapäevane tehnoloogia on lekkeid minimeerinud.
Ussülekande ja planetaarülekande ajamid
Elektriliselt juhitavate mehhanismide hulka kuuluvad:
- UssivarustusKasutage kruvitaolist keermestatud ussiühendust silinderhammasrattaga, mis tagab kõrge reduktsioonisuhe kompaktses vormisKoos iselukustuv võimeid. Need töötavad vaikselt, kuid libiseva hõõrdumise tõttu madalama efektiivsusega (40–60%).
- PlanetaaröörKoosnevad tsentraalsest päikeserattast, planeetratastest ja rõngasrattast, pakkudes kõrge efektiivsus (üle 90%) ja suurema pöördemomendi tihedusega. Need sobivad ideaalselt täppisrobotite jaoks, kuid ei lukustu ise, vajades sageli asendi hoidmiseks pidureid.
Šoti ikke ja muud piiratud pöörlemisega ajamid
Šoti ikkemehhanism muudab lineaarse kolvi liikumise pöörlemiseks . Neid ajamid, mida tavaliselt kasutatakse ventiilide automatiseerimisel, annavad liikumise alguses ja lõpus maksimaalse pöördemomendi, sobides veerandpöördega toiminguteks , näiteks sulgeventiilide ja robootikajäsemete puhul.
Tööpõhimõtted: kuidas pöörlevad ajamid töötavad
Põhiprintsiip on see, et kõik pöördajamid muudavad sisendenergia kontrollitud nurkliikumiseks ja pöördemomendiks.
- SisendenergiaElektriline, hüdrauliline, pneumaatiline või termiline paisumine (mälujuhe).
- Mehaaniline konversioonSisemised mehhanismid – hammasrattad ja hammasrattad, labad, ussid, hammasrattad – muudavad sisendi pöörleva väljundi.
- Liikumise ulatus: Konstrueeritud kindla nurkvahemiku jaoks, piiratud mehaaniliste peatustega või digitaalselt programmeeritud. See tagab ohutu, korduva ja prognoositava liikumise, erinevalt ainult mootoritest.
Oluline on saavutada teie rakenduse jaoks vajalik pöördemoment, kiirus ja täpsus . Tähelepanu detailidele on oluline!
Pöördemoment ja jõud: pöördajami väljundi taga peituv teadus
Oluline on mõista, kuidas võlli pöördemoment teisendub kasutatavaks koormusjõuks :
- Pöördemoment (T) on võllile mõjuv väändejõud, mõõdetuna Nm või ft-lb.
- Lineaarne jõud (F) kokkupuutepunktis sõltub pöördemomendist ja hoova pikkusest.
- Põhivalem: T = F × D, kus D on kaugus pöörlemiskeskmest koormuseni.
- Kangivarre pikkuse kahekordistamine vähendab koormusele mõjuvat jõudu, säilitades pöördemomendi, kuid vahetades jõu vahemaa vastu.
Mõju:
- Rasketel väravatel ja ventiilidel on lühikesed ja vastupidavad õlad, et saavutada maksimaalne jõud piiratud kaare ulatuses.
- Laia pöördega rakendustes, näiteks robotkäte puhul, kasutatakse pühkimise suurendamiseks pikemaid hoobasid, mis taluvad väiksemat jõudu..
- Arvutage vajalik pöördemoment tegelike jõunõuete põhjal, et vältida ala- või üledimensioneerimistSoovitatav on kasutada 1.5–2-kordset ohutusvaru.
Pidage alati meeles, et andmelehe pöördemomendi nimiväärtused on olulised ainult siis, kui need on ühendatud realistlike koormuse ja hoova arvutustega.
Pöördajamite ja elektrimootorite võrdlus
Miks valida mootori asemel pöördajam? Mis vahe neil on? Mõlemad võivad pöörelda, aga:
- Mootorid pakuvad pidevat ja piiramatut pöörlemist—ideaalne ventilaatoritele, pumpadele ja positsioneerimata rakendustele.
- Pöördajamid tagavad täpse ja piiratud kaarliikumise sisseehitatud positsioonikontrolli ja suure hoidemomendiga, sobib robotühenduste ja automatiseeritud ventiilide jaoks.
- Elektrimootorid vajavad ajamite juhtimisvõimaluste vastavusse viimiseks sageli väliseid andureid, käigukaste või pidureid..
- Täiturmehhanismide asendit ja pöördemomenti on üldiselt lihtsam juhtida, samas kui mootorid sobivad suurepäraselt pideva pöörlemise ülesannete täitmiseks..
Tööstuslikud rakendused: kus pöördajamid muudavad olukorda
Pöördajamite kasutamine hõlmab mitmeid tööstusharusid – kõikjal, kus on vaja pöörlemise täpset juhtimist . Siin on mõned olulisemad näited:
Protsessi juhtimine ja tööstusautomaatika
Tehastes on pöördajamid kõikjal . Tüüpilised rakendused on järgmised:
- Robotühendused positsioneerimiseks ja manipuleerimiseks.
- Ventiilide töö torustiku-, gaasi- või keemiatehastes, mis nõuab kiiret, täpset ja ohutut liikumist etteantud nurkade piires.
- Materjalide käitleminekonveieri suunajad, pöördlauad ja tööpinkide vahetajad.
Auto- ja merendussüsteemid
Sõidukid toetuvad pöördajamitele mitme funktsiooni jaoks, näiteks:
- Elektrooniline gaasijuhtimine: õhuvoolu täpne reguleerimine.
- Klaasipuhastid: liikuvate labade jõul töötamine, mis on vastupidav ka rasketes tingimustes.
- Trimmiklapid, rooli- ja ankruvintsidNõutav vastupidavus vees ja vibratsioonis.
Meditsiini- ja tervishoiuseadmed
Meditsiiniseadmed vajavad usaldusväärset, vaikset ja täpset liikumist . Täiturmehhanismid on üliolulised järgmise jaoks:
- MRI-lauadSujuvad ja täpsed reguleerimised.
- Kirurgilised lauadOhutu kalde ja kõrguse reguleerimine.
- Reguleeritav mööbel ja taastusravivahendid: patsiendi mugavuse ja ohutuse tagamine.
Kumm ja plastik
Äärmuslikud tingimused nõuavad lennunduses ja kaitses vastupidavat disaini, näiteks:
- Juhtpinnad (teljed, slaidid, klapid)sõltuvad usaldusväärsest liikumisest äärmuslike temperatuuride ja vibratsiooni korral.
- KosmosesüsteemidPäikesepaneelide ja antennide pööramine vaakumis ja kiirgusrikkas keskkonnas.
Kodu- ja elamuautomaatika
Nutikad kodud saavad pöördajamitest kasu järgmistes valdkondades :
- Automatiseeritud väravad ja uksed.
- Nutikad aknakatted ja rulood.
- Mööbliautomaatika, näiteks teleritõstukid või reguleeritavad voodid.
Lineaarsed vs. pöördajamid: millal kumbagi kasutada
Lineaarsete ja pöördajamite vahel valimine mõjutab teie süsteemi geomeetriat. Mõelge järgmisele:
- Lineaarsed ajamid: liigutage koormaid sirgelt; parim tõstmiseks, libistamiseks või pikendamiseks.
- Pöördajamid: suurepärased, kui liikumine järgib kaaret – väravad, robootika või ventiilide juhtimine.
Kui teie liikumine hõlmab pööramist, kallutamist või kiikumist, alustage pöördajamiga, et hoida disain lihtsana . Vastasel juhul on otsese ja sirgjoonelise liikumise jaoks eelistatud lineaarne ajam.
Valikukriteeriumid: kuidas valida õige pöördajam
Õige valiku tegemine hõlmab järgmiste tegurite hindamist:
- Pöördemomendi vajadusednii liikumiseks kui ka hoidmiseks – arvestage ohutusvaruga (50–100%).
- Nurkade vahemiktäpsus kraadides – valige sellele ulatusele konstrueeritud ajam.
- Töötsükkelpidev või vahelduv töö – suuremad töötsüklid nõuavad vastupidavat konstruktsiooni.
- Kiirus ja positsioneeriminetäpsus, tagasiside nõuded ja juhtimise keerukus.
- Toiteallika ühilduvuselektrilised, hüdraulilised või pneumaatilised allikad.
- KeskkonnareitingudVastupidavus tolmule, veele ja kemikaalidele; vastake IP-kaitseklassile vastavalt.
- Paigaldamise kaalutlusedkinnitus, joondamine ja koorma toetamine.
Paigaldamise parimad tavad: kuidas oma pöördajamist maksimumi võtta
Nõuetekohane paigaldus tagab pikaealisuse ja jõudluse. Soovitused hõlmavad järgmist:
- Jäigad alused: jõududele vastu paindumata seisma.
- Täpne joondamine: võllid on joondatud käitatavate komponentidega, et vältida tarbetut kulumist.
- Paindlikud ühendused või liigendid: väiksemate joondusvigade korrigeerimiseks.
- Inertsi juhtimineHoidke mass võlli lähedal, et vähendada lööke käivitamise ja seiskamise ajal.
- Termoregulatsiooni: tagage õhuvool või jahutus, et vältida ülekuumenemist töötamise ajal.
Hooldus, tõrkeotsing ja pikaealisus
Hästi hooldatud pöördajam pikendab eluiga. Näpunäited hõlmavad järgmist:
- Regulaarsed kontrollidKontrollige korrosiooni, lahtiste osade või saastumise suhtes.
- ÕlitamineJärgige tootja juhiseid – suletud seadmed vajavad vähem määrimist, teised aga võivad vajada perioodilist määrimist.
- Kuula ja jälgiEbatavalised helid või vibratsioon viitavad võimalikele probleemidele.
- Jälgige temperatuuriÜlekuumenemine viitab ülekoormusele või ventilatsiooniprobleemidele.
- Probleemi varajane avastamineVäikesed märgid ennustavad sageli suuremaid ebaõnnestumisi, kui neid eirata.
Testimine ja kasutuselevõtt: pöördajami töökorras olemise kontrollimine
Toimivuse valideerimine reaalsetes tingimustes järgmistel viisidel:
- Täistsükli testimine tegeliku koormusegaMõõtke pöördemomenti erinevates punktides, eriti alguses/lõpus.
- Staatilise hoidmise kontrollimine: Kinnitage iselukustuvat võimekust väljalülitustesti abil.
- StressitestimineKorduvad tsüklid kuumuse, vibratsiooni ja kulumiskäitumise jälgimiseks.
- Tagasilöögi kontrollid: Pärast tsükleid veenduge minimaalses lõtvuses.
- Kinnituse stabiilsusVeenduge, et kronsteinid ja kinnitusdetailid jäävad töötamise ajal kindlalt paigale.
Näited ja juhtumiuuringud tegelikust maailmast
Õige ajami rakendamine lahendab praktilisi probleeme:
- Tööstusväravate operaatoridUssülekandega ajamid pakuvad maksimaalset hoidejõudu ja ohutust voolukatkestuse ajal.
- RobotirelvadPlanetaarülekandega elektrilised ajamid saavutavad tagasisidesüsteemide abil täpse mitmeteljelise liikumise.
- Torujuhtme ventiilidHüdraulilised hammaslatt- või šoti ikkeajamid tekitavad rasketes tingimustes vajaliku jõu.
- Nutika kodu teleri tõstukidKompaktsed ussiülekandega ajamid toetavad raskeid paneele diskreetselt.
- Meditsiinilise pildistamise lauadMRI-ohutud elektrilised ajamid tagavad usaldusväärse ja vaikse reguleerimise.
Korduma kippuvad küsimused (KKK)
Mis vahe on pöördajamil ja elektrimootoril?
Elektrimootor pakub pidevat ja piiramatut pöörlemist – ideaalne ventilaatorite või pumpade jaoks. Pöördajam pakub piiratud ja programmeeritud liikumist sisseehitatud juhtimise ja hoidejõuga , mis sobib ideaalselt ventiilide või robootika jaoks.
Milline pöördajam sobib kõige paremini suure hoidejõuga rakenduste jaoks?
Ussülekandega ajamid on iselukustuvad , mistõttu sobivad need hästi ka vooluta asendi hoidmiseks, eriti vertikaalsete koormuste korral.
Kuidas peaksin valima pneumaatiliste, hüdrauliliste ja elektriliste ajamite vahel?
- StarterTäpne, programmeeritav, lihtne integreerimine, puhtad keskkonnad.
- HüdraulilineSuur võimsus, vastupidav jõudlus õues või suure jõuvajadusega olukordades.
- PneumaatilineKiire tsükkel, väiksemad jõud, sobib ohtlikesse või plahvatusohtlikesse keskkondadesse.
Kas pöördajamid sobivad karmidesse või märgadesse keskkondadesse?
Jah, valides sobiva IP-kaitseastmega ajamid . Välistingimustes või merel kasutamiseks on standardsed kaitseastmed IP65–IP67; loputus- või ravimitööstuses kasutamiseks on soovitatav kaitseaste IP69K.
Mis on selles kontekstis alalisvoolu reduktormootor?
Alalisvoolu reduktormootor ühendab elektrimootori reduktoriga . See pakub madalatel pööretel suurt pöördemomenti ja programmeeritavat juhtimist, mis on tavaline täppisliikumise rakendustes.
Pöördajamiga mehhanismide innovatsioonid ja tulevikutrendid
Tööstusharu areneb uute materjalide, nutikama elektroonika ja suurema integratsiooniga . Märkimisväärsete trendide hulka kuuluvad:
- Nutikad ajamidAsjade internetiga ühendatud, isediagnostika ja ennustava hoolduse võimalused.
- MiniatureerimineKompaktsemad disainilahendused robootika, kantavate seadmete ja meditsiiniseadmete jaoks.
- EnergiatõhususKasutades planetaarseid harjadeta mootoreid ja tihendustehnoloogiaid soojus- ja energiatarbimise vähendamiseks.
- Säästev tootminePikem eluiga, taaskasutatavad komponendid ja keskkonnasõbralikud määrdeained, eriti tundlikele tööstusharudele.