जेंगा 54 लकड़ी के ब्लॉकों से खेला जाता है, जिनकी लंबाई उनकी चौड़ाई से तीन गुना होती है। ब्लॉकों को एक के ऊपर एक रखकर टावर बनाया जाता है। प्रत्येक मंजिल में तीन ब्लॉक होते हैं, और सबसे ऊपरी मंजिल लंबवत रखी जाती है। इसलिए अंत में कुल 18 मंजिलें होती हैं। लेकिन इसे चित्र के साथ समझना ज़्यादा आसान है।
मुझे लेगो बूस्ट रोबोट के साथ फिलहाल जो मुख्य समस्या आ रही है, वह यह है कि डिवाइस (टैबलेट या स्मार्टफोन) के आधार पर ब्लूटूथ पेयरिंग बहुत मुश्किल हो जाती है । मेरे मामले में, यह BQ Aquaris X Pro के साथ तो ठीक से काम करता है, लेकिन Huawei T5 और Samsung A7 के साथ ठीक से काम नहीं करता।
जैसे-जैसे हम लेगो असेंबली स्क्रीन को आगे बढ़ाते हैं, एक समय ऐसा आता है जब हमें रोबोट का परीक्षण करना होता है और ब्लॉकों के साथ प्रोग्रामिंग करने के लिए इसे ब्लूटूथ के माध्यम से कनेक्ट करना पड़ता है। शुरुआत में यह रोबोट के मुख्य ब्लॉक, मूव हब पर हरे बटन को दबाने जितना आसान होना चाहिए ।
इस परियोजना का उद्देश्य वॉइस-टू-टेक्स्ट व्हिस्पर मॉडल का उपयोग करके हमारे पीसी या रास्पबेरी पाई के माध्यम से बातचीत करने के लिए ध्वनि निर्देश देना है ।
हम एक आदेश देंगे जिसे ट्रांसक्राइब किया जाएगा, व्हिस्पर के साथ टेक्स्ट में परिवर्तित किया जाएगा और फिर उचित आदेश को निष्पादित करने के लिए विश्लेषण किया जाएगा, जो किसी प्रोग्राम को निष्पादित करने से लेकर रास्पबेरी पाई पिन को वोल्टेज देने तक हो सकता है।
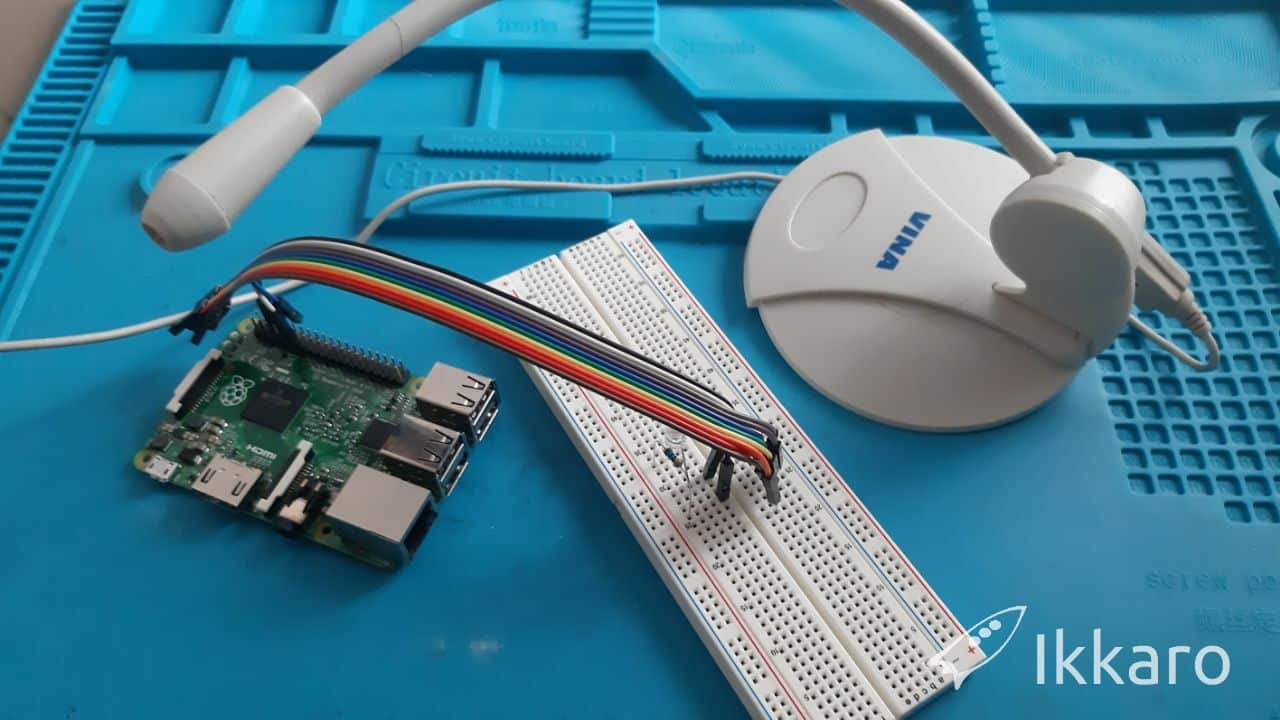
मैं एक पुराने Raspberry Pi 2 और एक माइक्रो USB का उपयोग करने जा रहा हूँ। मैं OpenAI द्वारा हाल ही में जारी किए गए वॉइस-टू-टेक्स्ट मॉडल, Whisper का उपयोग करूँगा । लेख के अंत में आप Whisper के बारे में थोड़ी और जानकारी प्राप्त कर सकते हैं ।
बेदिनी की रैली के बाद कोलोराडो स्प्रिंग्स में रहने वाले शोध वैज्ञानिक जिम वॉटसन ने प्रस्तुति दी। वॉटसन ने जॉन बेदिनी के उपकरण से मिलते-जुलते दो कार्यशील उपकरण प्रस्तुत किए। वॉटसन का सबसे छोटा उपकरण प्रस्तुति के दौरान लगातार चलता रहा और दर्शकों ने देखा कि बैटरी लगातार चार्ज हो रही थी। सबसे बड़ा उपकरण, जिसका वजन 800 पाउंड था, व्यावहारिक कारणों से केवल 10 मिनट के लिए ही प्रदर्शित किया गया। इस दौरान उपकरण से लगातार 12 किलोवाट का भार हटा दिया गया। यह उपकरण दो 12 वोल्ट की कार बैटरियों से संचालित होता था।
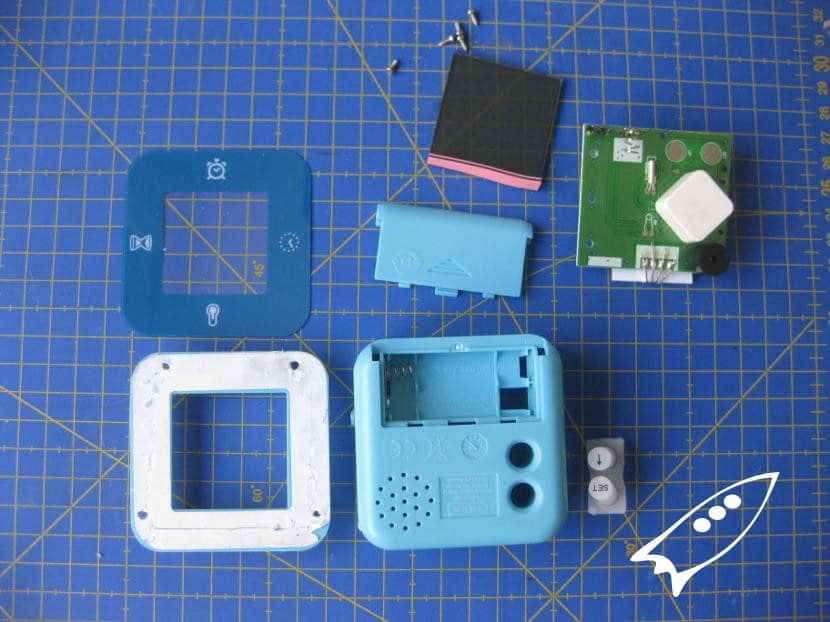
इसे लोट्टोर्प या क्लॉकिस कहते हैं, मुझे लगता है कि उन्होंने नाम बदल दिया है। यह एक साधारण घड़ी, अलार्म, टाइमर और थर्मामीटर है, जो आइकिया में 4 या 5 डॉलर में मिलती है। एक ही डिवाइस में चार काम। रसोई, कमरों आदि में रखने के लिए यह एकदम सही है। इस घड़ी की सबसे अच्छी बात इसकी उपयोगिता है। इसके ऑपरेटिंग मोड बदलना बेहद आसान है, बस घड़ी को घुमाना है। घुमाते ही डिस्प्ले पर अलग-अलग माप दिखाई देंगे। मेरी बेटियां इसे देखकर बहुत खुश होती हैं। हर बार घुमाने पर यह बीप करती है और अलग-अलग रंग की बत्ती जलती है 🙂
मैं आमतौर पर चीजों को खोलकर देखने के लिए नहीं खरीदता, मैं हमेशा कचरे या रीसाइक्लिंग में जाने वाली चीजों का फायदा उठाता हूँ , लेकिन इस बार मैं खुद को रोक नहीं पाया। इसे हाथ में लेते ही मेरी जिज्ञासा बढ़ गई। क्या मैं इसके डिस्प्ले को Arduino के साथ इस्तेमाल कर पाऊँगा? तापमान मापने और स्थिति में बदलाव का पता लगाने के लिए इसमें कौन सा सेंसर इस्तेमाल किया गया है? क्या घड़ी में कोई दिलचस्प बदलाव किया जा सकता है? लेकिन सबसे ज्यादा मुझे इस बात ने हैरान किया है कि हिलाने पर जो ढीले पुर्जे की आवाज आती है, वह क्या है? अंदर कुछ ढीला क्यों है? और सिर्फ घड़ी में ही नहीं, बल्कि हर चीज में।
हम पहले ही देख चुके हैं कि एफ ड्रॉयड क्या है , इसके फायदे क्या हैं और हमें इसका उपयोग क्यों करना चाहिए। इस लेख में मैं आपको इसके कुछ बेहतरीन उपयोगों के बारे में बताना चाहता हूँ । यह स्पष्ट है कि यह बहुत ही व्यक्तिपरक है क्योंकि सबसे अच्छा उपयोग वही होगा जो हमारी किसी एक आवश्यकता को पूरा करता हो। लेकिन यहाँ कुछ ऐसे उपयोग दिए गए हैं जो मुझे लगता है कि आपकी मदद कर सकते हैं।
इसलिए मैं इस फ्री सॉफ्टवेयर एप्लिकेशन रिपॉजिटरी से उन एप्लिकेशन को चुन रहा हूँ जो मुझे सबसे दिलचस्प लगती हैं । इनमें से कुछ के विकल्प आपको नहीं मिलेंगे, और कुछ के लिए आपके पास पहले से ही ऐसे एप्लिकेशन इंस्टॉल होंगे जो वही काम करते हैं। यह आकलन करने का अच्छा समय है कि क्या आप अपने मौजूदा एप्लिकेशन को किसी अन्य फ्री सॉफ्टवेयर एप्लिकेशन में स्थानांतरित करने में रुचि रखते हैं।
लेगो बूस्ट रोबोटिक्स किट तीन सक्रिय भागों पर आधारित है, जिनके चारों ओर बाकी सभी भाग असेंबल किए जाते हैं।
सबसे महत्वपूर्ण है मूव हब, जिसमें 2 अक्षों वाली मोटर और टैबलेट या मोबाइल से कनेक्ट करने के लिए ब्लूटूथ मॉड्यूल शामिल है। बूस्ट में सब कुछ इसके ऐप के माध्यम से ही किया जाता है।
अन्य दो भाग एक दूसरी मोटर और एक निकटता एवं रंग संवेदक हैं।