
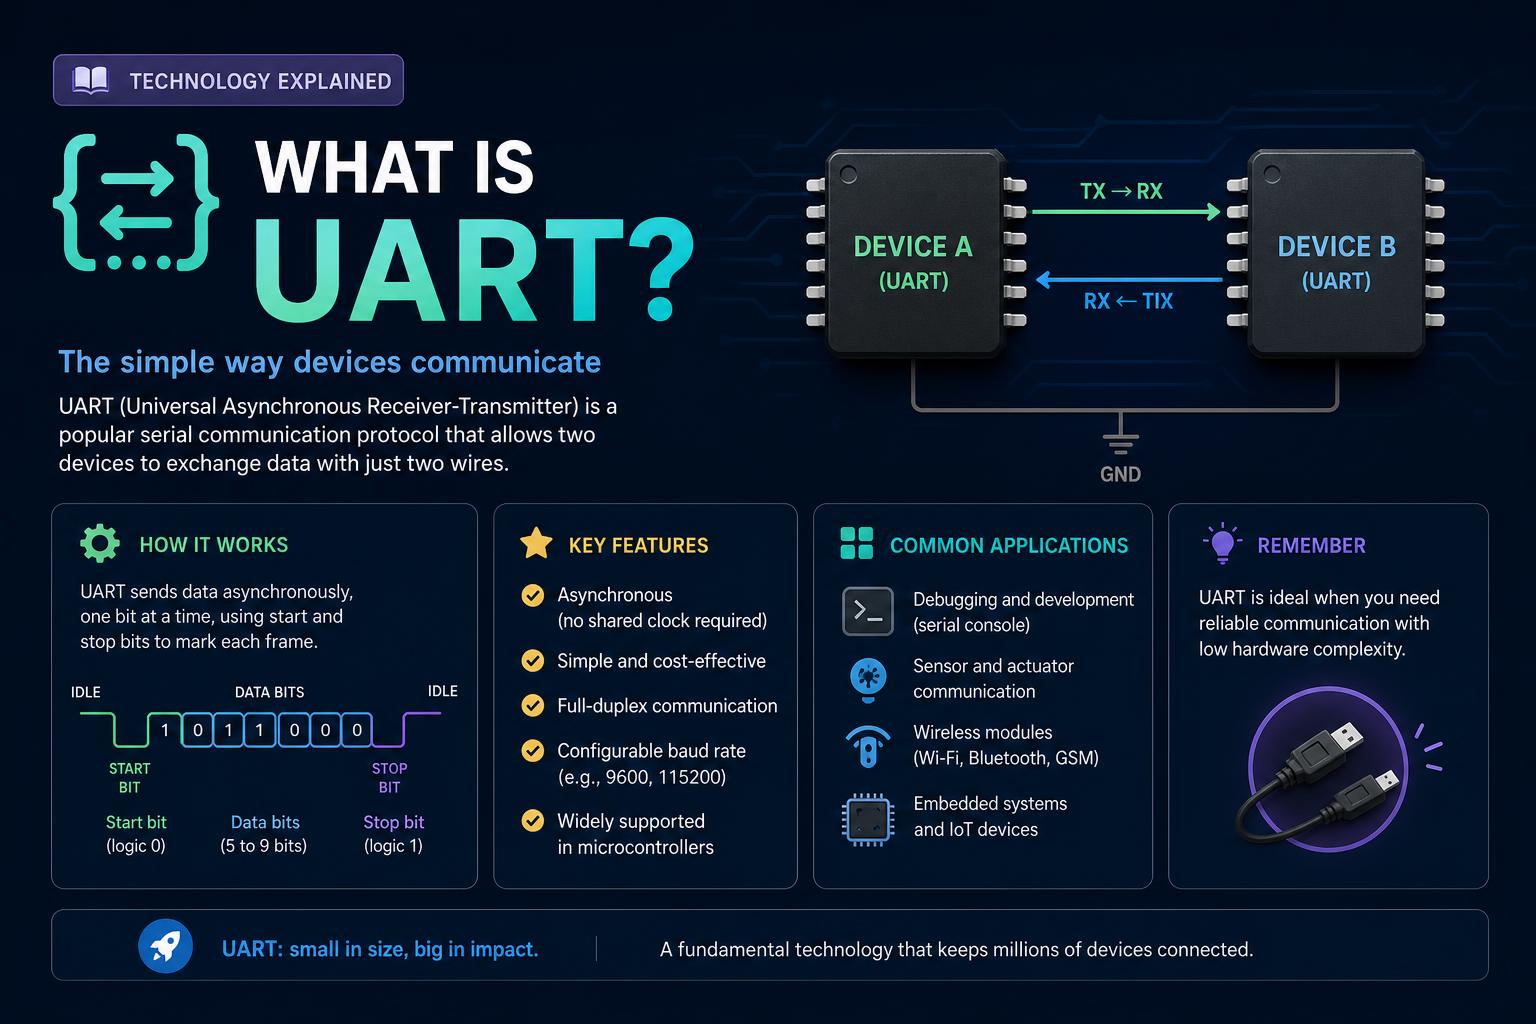
- UART (Uniwersalny asynchroniczny odbiornik/nadajnik) umożliwia prostą i niezawodną komunikację szeregową przy użyciu zaledwie dwóch przewodów, poprzez konwersję danych pomiędzy formatami równoległymi i szeregowymi.
- Dostępnych jest kilka wariantów — TTL, RS-232, RS-485 — każdy przystosowany do różnych napięć, odległości i typów sieci, z dodatkowymi protokołami nałożonymi na wierzch w celu zapewnienia odporności lub scenariuszy obejmujących wiele urządzeń.
- Prawidłowe działanie wymaga odpowiedniej konfiguracji (szybkość transmisji, bity danych, napięcie) oraz buforów lub kontroli przepływu w celu zapobieżenia utracie danych. Praktyczne zastosowania obejmują moduły hobbystyczne oraz przemysłowe multipleksowane sieci czujników.
Czy zastanawiałeś się kiedyś, jak Twój komputer komunikuje się z modułem GPS, układem Bluetooth, a nawet z niektórymi z tych starszych urządzeń, takich jak drukarki i modemy? Nieopiewanym bohaterem, który umożliwia te wszystkie połączenia, jest UART, czyli uniwersalny asynchroniczny odbiornik/nadajnik. Podczas gdy dzisiejszy świat technologii koncentruje się na błyskawicznych łączach USB i bezprzewodowych, UART-y wciąż istnieją, dyskretnie obsługując szeregową transmisję danych we wszystkim, od mikrokontrolerów dla hobbystów po złożone systemy przemysłowe.
Jeśli ciekawi Cię, czym są UART-y, jak działają, ich historia, protokoły, warianty i dlaczego wciąż mają znaczenie we współczesnej elektronice – ten przewodnik rozjaśni Ci sprawę . Wyjaśnimy UART-y, obalamy kilka typowych błędów i wyjaśniamy, dlaczego pozostają niezastąpione w tak wielu aplikacjach wbudowanych i interfejsach komunikacyjnych.
Podstawy: Czym jest UART?
UART to skrót od Universal Asynchronous Receiver/Transmitter (Uniwersalny Asynchroniczny Odbiornik/Nadajnik). Pomimo nieco groźnej nazwy, UART to w rzeczywistości prosty element sprzętowy (dedykowany układ scalony lub wbudowany w mikrokontroler), który konwertuje dane między formatami równoległymi i szeregowymi. Jego główne zadanie? Wysyłanie i odbieranie danych szeregowych między systemami cyfrowymi , na przykład między mikrokontrolerem a podłączonym czujnikiem lub urządzeniem peryferyjnym.
W przeciwieństwie do dedykowanych protokołów komunikacyjnych, takich jak SPI czy I2C, UART nie jest protokołem komunikacyjnym per se, lecz układem logicznym . Nie narzuca konkretnego protokołu przesyłania wiadomości ani schematu adresowania – definiuje raczej sposób wysyłania bitów: asynchronicznie, szeregowo i w formacie, na który zgadzają się zarówno nadawca, jak i odbiorca.
Największą zaletą UART jest to, że zazwyczaj wymaga tylko dwóch przewodów do nawiązania prostej i niezawodnej komunikacji punkt-punkt – „Tx” (nadawanie) i „Rx” (odbiór). Ta prostota, a także szerokie możliwości, sprawiają, że UART jest jednym z najbardziej dostępnych i popularnych sposobów na szeregową wymianę danych w elektronice.
Jak działa komunikacja UART
UART-y komunikują się asynchronicznie, co oznacza, że nie ma dedykowanej linii zegarowej łączącej je ze sobą . Zamiast tego dane są przesyłane pakietami, a obie strony muszą uzgodnić prędkość komunikacji, zwaną szybkością transmisji (baud rate ). Oprócz danych głównych, każdy pakiet jest oznaczony bitem startowym sygnalizującym początek oraz jednym lub kilkoma bitami stopu oznaczającymi koniec.
Oto opis krok po kroku, w jaki sposób przebiega transmisja UART:
- Przygotowywanie danych: Transmisyjny UART pobiera dane równoległe ze źródła, takiego jak procesor, i składa je w pakiet. Pakiet ten zawiera bit startowy, konfigurowalną liczbę bitów danych (zwykle od 5 do 9), opcjonalny bit parzystości do kontroli błędów oraz jeden lub dwa bity stopu.
- Transmisja szeregowa: UART wysyła bity jeden po drugim przez linię Tx z ustaloną wcześniej szybkością transmisji.
- Recepcja: Odbiorczy UART monitoruje swoją linię Rx. Po wykryciu opadającego zbocza (przejścia z wysokiego na niski) bitu startowego, synchronizuje się i próbkuje kolejne bity zgodnie z szybkością transmisji.
- Dekodowanie danych: Po odebraniu wszystkich bitów, łącznie z opcjonalnymi bitami parzystości i bitami stopu, układ UART konwertuje strumień szeregowy z powrotem na dane równoległe i przesyła je do urządzenia odbiorczego.
Taka konfiguracja umożliwia bezpośrednią wymianę danych między urządzeniami przy minimalnej ilości okablowania i bez potrzeby stosowania oddzielnego zegara synchronizującego.
Rozkład pakietu danych UART: struktura ramki
Każdy fragment danych przesyłany przez UART jest pakowany w „ramkę” lub pakiet, który składa się z kilku odrębnych pól:
- Stan bezczynności: Gdy linia nie jest nadawana, utrzymuje wysokie napięcie (stan logiczny „1”, znany również jako „znak”). Jest to przydatne do kontroli integralności linii i wykrywania, czy urządzenie jest odłączone lub działa nieprawidłowo.
- Bit startowy: Transmisja rozpoczyna się od bitu startowego – logicznego „0” („spacja”), sygnalizowanego przez obniżenie stanu linii Tx. Odbiornik wykorzystuje to przejście do synchronizacji i rozpoczęcia pomiaru czasu bitowego.
- Bity danych: Przenoszą one ładunek – zazwyczaj od 5 do 9 bitów, najczęściej 7 lub 8. Dane są prawie zawsze przesyłane z najmniej znaczącym bitem (LSB) na początku. Na przykład znak ASCII „S” (binarny 1010011) jest przesyłany jako 1 1 0 0 1 0 1.
- Bit parzystości (opcjonalnie): Dodatkowy bit do wykrywania błędów, skonfigurowany jako parzysty lub nieparzysty. Wysyłający UART zlicza liczbę „1” w danych; bit parzystości jest ustawiany, aby zapewnić zgodność wyniku z regułą parzystości. Odbierający UART powtarza sprawdzenie; jeśli wynik nie jest zgodny, wie, że niektóre bity zostały zmienione podczas transmisji.
- Bit(y) stopu: Po danych i opcjonalnej parzystości, jeden lub dwa bity stopu przywracają linię do stanu bezczynności (wysokiego). Daje to odbiornikowi czas na przetworzenie bajtu i przygotowanie się do następnej ramki.
W typowej konfiguracji UART (8 bitów danych, brak parzystości, 1 bit stopu – „8N1”) każda ramka zawiera 10 bitów na przesyłany znak, co daje wydajność protokołu około 80% . Może to wydawać się skromne w porównaniu z wyższą wydajnością Ethernetu przy dużych pakietach, ale UART sprawdza się w przypadku małych, prostych wymian – dokładnie tam, gdzie Ethernet może być nieefektywny.
Sprzęt stojący za UART: komponenty i funkcje
Moduł UART to coś więcej niż tylko para pinów: zawiera kilka kluczowych podukładów, które odpowiadają za konwersję, synchronizację i buforowanie niezbędne do niezawodnego szeregowego przesyłu danych.
Główne elementy wewnętrzne układu UART obejmują:
- Generator zegara: Zapewnia synchronizację próbkowania i transmisji bitów, zwykle działając z częstotliwością będącą wielokrotnością szybkości transmisji (np. 8x lub 16x), aby zagwarantować dokładne wykrywanie bitów.
- Rejestry przesuwne: Konwertują one między danymi równoległymi (jak bajt na magistrali danych) a transmisją szeregową (jeden bit na raz przez linię Tx lub Rx).
- Bufory FIFO: Są to obwody pamięci krótkotrwałej, które kolejkują przychodzące i wychodzące bajty, umożliwiając procesorom odczytywanie lub zapisywanie danych w seriach i redukując ryzyko przepełnienia lub utraty bajtów, co jest niezwykle istotne przy dużych prędkościach komunikacji.
- Kontrola nadawania/odbioru: Logika, która rozpoczyna lub zatrzymuje przesyłanie danych, zarządza przerwaniami i obsługuje sygnały sterowania przepływem.
- Kontrola odczytu/zapisu: Koordynuje wymianę danych z podłączonym procesorem lub pamięcią, sygnalizuje, że nowe bajty są gotowe lub transmisja się zakończyła i może wyzwalać przerwania systemowe, jeśli jest to wymagane.
W nowoczesnych mikrokontrolerach sprzęt UART jest często wbudowany bezpośrednio w układ scalony, co pozwala oprogramowaniu na interakcję z rejestrami nadawania/odbioru i konfigurację parametrów, takich jak parzystość, szybkość transmisji i bity stopu.
Czym UART różni się od innych protokołów (SPI, I2C)
UART jest czasami mylony z innymi magistralami szeregowymi, takimi jak SPI i I2C, ale jego architektura zasadniczo się różni:
- UART jest asynchroniczny: Nie wymaga współdzielonej linii zegara. Synchronizacja jest realizowana za pomocą bitów startu i stopu.
- SPI jest synchroniczny i wykorzystuje dedykowany zegar oraz dodatkowe połączenia dla wybranych sygnałów, obsługując znacznie wyższe prędkości i sieci multi-master/multi-slave.
- I2C jest protokołem synchronicznym, obsługuje wiele urządzeń nadrzędnych i podrzędnych oraz przesyła dane lub sygnał zegarowy wspólnie tą samą parą przewodów z adresowaniem urządzeń.
UART doskonale sprawdza się w prostych, bezpośrednich połączeniach typu urządzenie-urządzenie, gdzie wymagane są tylko dwa punkty końcowe , przy minimalnej liczbie przewodów i konfiguracji. Jeśli potrzebujesz podłączyć więcej niż dwa urządzenia lub obsługiwać wiele urządzeń nadrzędnych, protokoły takie jak SPI i I2C stają się bardziej odpowiednie.
Tryby pracy UART: Simplex, Half-Duplex, Full-Duplex
Komunikację UART można skonfigurować w trzech podstawowych trybach, z których każdy zaspokaja inne potrzeby aplikacji:
- Jednostronny: Dane przesyłane są tylko w jednym kierunku – od nadajnika do odbiornika. Odbiornik nigdy nie odsyła danych (pomyśl o znacznikach GPS lub RFID, które przesyłają jedynie pozycję lub identyfikator).
- Półdupleks: Komunikacja może przebiegać w obie strony, ale nie jednocześnie. Urządzenia na zmianę nadają i odbierają, co jest często stosowane w sieciach magistralnych lub wielopunktowych, gdzie należy unikać kolizji.
- Pełny dupleks: Dane są wysyłane i odbierane jednocześnie, za pomocą oddzielnych przewodów dla nadajnika i odbiornika, co umożliwia dwukierunkową komunikację w czasie rzeczywistym, podobną do tej stosowanej w połączeniach między komputerem a modemem.
Wiele układów UART jest zaprojektowanych do pracy w trybie pełnego dupleksu, ale dokładny tryb zależy od chipsetu, okablowania i wymagań aplikacji.
Zrozumienie wariantów UART i interfejsów fizycznych
Sam układ UART nie zwraca uwagi na charakterystykę elektryczną – obsługuje jedynie poziomy logiczne reprezentujące jedynki i zera . Jednak napięcie i okablowanie potrzebne do przesyłania sygnałów UART przez rzeczywiste połączenia różnią się w zależności od zastosowania. Oto najpopularniejsze implementacje:
TTL Serial (UART na poziomie logicznym)
Termin „szeregowy TTL” (Transistor-Transistor Logic) odnosi się do sygnalizacji UART przy napięciach logicznych bezpośrednio kompatybilnych z mikrokontrolerem lub systemem cyfrowym . Zazwyczaj zakres napięć wynosi 0–5 V lub 0–3.3 V, w zależności od platformy. „Wysoki” (logiczne 1 lub „znak”) to wyższe napięcie (np. 3.3 V lub 5 V), a „niski” (logiczne 0 lub „spacja”) to 0 V.
UART TTL jest powszechnie używany do komunikacji między układami scalonymi lub do bardzo krótkich połączeń kablowych . Jest prosty, wymaga jedynie wspólnego punktu odniesienia masy dla obu urządzeń i nie wymaga konwerterów poziomów, o ile oba urządzenia korzystają z kompatybilnych zakresów napięć. Jednak brak standaryzacji poziomów napięć oznacza, że UART 5 V może łatwo uszkodzić urządzenie 3.3 V bez konwertera poziomu.
Przykłady wykorzystania TTL UART:
- Złącza szeregowe Arduino lub Raspberry Pi (do programowania lub debugowania)
- Połączenia pokładowe pomiędzy kontrolerem i modułami (GPS, Bluetooth, RFID itp.)
- Arduino oraz Raspberry Pi oficjalna dokumentacja zawiera wyprowadzenia do wykorzystania w TTL UART
- Adaptery USB-TTL UART oparte na układach FT232R lub CP2102
Ograniczenia: Ponieważ UART TTL jest jednostronny (odniesiony do masy) i wykorzystuje wąskie wahania napięcia, jest podatny na zakłócenia na dłuższych dystansach. W większości przypadków wystarczy metr lub dwa niezawodnego kabla – poza tym rozważ RS-232 lub RS-485.
RS-232: Klasyczny standard szeregowy
RS-232 to praojciec standardów szeregowych, pierwotnie opracowany w latach 1960. XX wieku do łączenia komputerów z urządzeniami peryferyjnymi . To protokół, na którym opierają się wszystkie te masywne złącza DB9 i DB25 w klasycznym sprzęcie. W swojej istocie RS-232 wykorzystuje ramkowanie danych UART, ale z kilkoma istotnymi udoskonaleniami:
- Poziomy napięcia: Poziomy RS-232 są znacznie wyższe i odwrócone w porównaniu z TTL. Logiczne „1” jest reprezentowane przez -3 V do -12 V; logiczne „0” przez +3 V do +12 V.
- Single-Ended: Jeden przewód na sygnał, podłączony do wspólnej masy.
- Wytrzymałość i długość kabla: Wysokie wahania napięcia umożliwiają niezawodną transmisję na odległość do 15 metrów (około 50 stóp). Standardowa prędkość transmisji sięga zazwyczaj 115 200 b/s, choć na krótkich odcinkach może ona osiągnąć nawet kilka Mb/s.
- Złącza: Klasyczne złącza DB9 i DB25 przesyłają kilka sygnałów poza Tx, Rx i GND – takich jak RTS, CTS, DTR, DSR itp. – aby obsługiwać sprzętowe sterowanie przepływem i aplikacje modemowe. Jednak do podstawowej komunikacji potrzebne są tylko trzy piny.
- Kierunkowość: RS-232 umożliwia transmisję typu punkt-punkt w trybie pełnego dupleksu (jednoczesne wysyłanie i odbieranie), jednak obsługuje tylko jeden nadajnik i jeden odbiornik na jedno łącze.
Adaptery takie jak MAX232 są powszechnie używane do konwersji między logiką mikrokontrolera a wyższymi, odwróconymi napięciami RS-232 . Nigdy nie podłączaj pinu Tx RS-232 bezpośrednio do pinu UART TTL lub mikrokontrolera, jeśli nie masz pewności, że przesuwnik poziomu jest zainstalowany – ten błąd może szybko uszkodzić układ o niższym napięciu!
Mimo że RS-232 jest już przestarzały w komputerach PC, nadal jest popularny w sprzęcie przemysłowym, laboratoryjnym i sieciowym . Adaptery USB-RS-232 są również dostępne bezpłatnie, jeśli potrzebujesz podłączyć stare urządzenia peryferyjne z portem szeregowym do nowoczesnych komputerów.
RS-485: przemysłowy koń roboczy
RS-485 (nazywany również EIA-485) wynosi komunikację opartą na UART na nowy poziom, czyniąc ją ulubioną w sieciach automatyki przemysłowej i budynkowej . Oto, co go wyróżnia:
- Szyna różnicowa: Wykorzystuje dwa przewody (A i B) przewodzące równe, ale przeciwne napięcia. Logiczne „1” oznacza dodatnią różnicę napięć (A > B), a „0” oznacza ujemną różnicę napięć (A < B). Ta zbalansowana sygnalizacja zapewnia wyjątkową odporność na zakłócenia elektryczne, dzięki czemu idealnie nadaje się do długich kabli, nawet w hałaśliwych fabrykach.
- Możliwość obsługi wielu punktów: RS-485 nie ogranicza się do połączeń typu punkt-punkt; jedna para przewodów może obsłużyć do 32 (lub więcej w przypadku nowoczesnych transceiverów) urządzeń na tej samej magistrali. Zarówno nadajniki, jak i odbiorniki można ze sobą połączyć, co pozwala na tworzenie topologii multi-master lub master/slave.
- Półdupleks (typowy): Najpopularniejszy tryb wykorzystuje jedną parę przewodów do nadawania i odbierania – urządzenia koordynują nadawanie i odbieranie w oprogramowaniu. Możliwy jest tryb pełnego dupleksu (z wykorzystaniem dwóch par przewodów), ale w praktyce jest on mniej powszechny.
- Odległość i prędkość: RS-485 obsługuje długości kabli do 1200 metrów (~4000 stóp) przy niższych prędkościach (np. 100 kb/s) i szybkościach transmisji danych do 10 Mb/s (lub więcej) w przypadku krótkich kabli.
- Przykłady: Szeroko stosowany w protokołach takich jak Modbus RTU, Profibus, BACnet MSTP i DMX512 (oświetlenie sceniczne).
Ponieważ wszystkie urządzenia współdzielą magistralę, RS-485 wymaga, aby tylko jedno urządzenie obsługiwało linię na raz. Układy scalone RS-485 zazwyczaj mają pin „włącz sterownik”, który kontroluje, kiedy urządzenie obsługuje linię, a kiedy pozostaje bezczynne (w trybie „nasłuchu” o wysokiej impedancji).
Porównanie warstwy fizycznej: RS-232, RS-485 i TTL UART
| Cecha | Port szeregowy RS-232 | Port szeregowy RS-485 | Serial TTL |
|---|---|---|---|
| Sygnalizacja | Logika jednostronna, odwrócona (-3 do -12V dla „1”, +3 do +12V dla „0”) |
Logika różniczkowa, nieodwrócona (A>B = '1', A |
Logika jednostronna, nieodwrócona (0 V do Vcc, zwykle 3.3 V lub 5 V; „wysoki” = 1) |
| Maksymalna liczba urządzeń | 1 nadajnik, 1 odbiornik Tylko punkt-punkt |
Magistrala wielopunktowa, do 32 odbiorników (lub więcej) Obsługuje wiele urządzeń na jednej magistrali |
1 nadajnik, 1 odbiornik Punkt-punkt |
| łodzie | Do ~15 metrów (50 stóp) przy standardowych prędkościach | Do ~1200 metrów (4000 stóp), niższe prędkości dla maksymalnej odległości | Do kilku metrów; najlepiej poniżej 1-2 metrów dla niezawodności |
| Szybkość przesyłania danych | Standardowo do 115 kbps, na krótkich łączach (1 Mb/s i więcej) możliwe jest osiągnięcie wyższej prędkości | Do 10 Mb/s (krótkie linie); 100 kb/s przy 1200 m | Wysoka, na ile pozwala układ; zwykle do kilku Mb/s na pokładzie |
| Typowe przypadki użycia | Stare porty COM komputerów PC, przyrządy laboratoryjne, porty konfiguracyjne przemysłowe | Sieci przemysłowe, automatyka budynkowa, magistrale czujników, oświetlenie DMX | Wbudowana komunikacja chip-to-chip, mikrokontrolery, moduły (GPS, Bluetooth, czujniki) |
Kluczowe parametry konfiguracji UART
Aby komunikacja UART działała, oba punkty końcowe muszą wyrazić zgodę na następujące ustawienia:
- Prędkość transmisji: Prędkość przesyłania bitów (liczba bitów na sekundę). Typowe wartości: 9600, 19200, 57600, 115200 bps.
- Poziom napięcia: Musi być zgodny między urządzeniami. Na przykład oba napięcia muszą wynosić 3.3 V lub 5 V; w przeciwnym razie wymagany jest przesuwnik poziomu.
- Bity danych: Rozmiar pola danych (może wynosić 5, 6, 7, 8 lub 9 bitów, zwykle 8).
- Parzystość: Brak, parzystość lub nieparzystość. Parzystość dodaje podstawową detekcję błędów.
- Bity stopu: Jeden lub dwa; większość systemów używa jednego.
- Kontrola przepływu: Opcjonalnie; może być sprzętowe (RTS/CTS) lub programowe (XON/XOFF).
W przypadku niezgodności tych parametrów komunikacja ulegnie awarii, co doprowadzi do uszkodzenia danych, błędów ramkowania lub innych problemów. Należy również pamiętać, że przy wyższych prędkościach transmisji lub dłuższych kablach, nawet niewielkie różnice w prędkości transmisji lub poziomach napięcia mogą spowodować utratę synchronizacji i błędy danych.
Typowe zastosowania UART: Gdzie i dlaczego używa się UART
Układy UART przetrwały dziesiątki lat zmian technologicznych, ponieważ ich prostota, niezawodność i szerokie wsparcie sprawiają, że idealnie nadają się do szerokiej gamy zadań — nawet w nowoczesnych systemach:
- Programowanie i debugowanie systemów wbudowanych (z wykorzystaniem złączy TTL UART)
- Łączenie modułów GPS, Bluetooth, RFID i innych w projektach DIY lub profesjonalnych
- Porty konsoli do urządzeń sieciowych i przemysłowych (często przez RS-232 lub RS-485)
- Rejestrowanie danych za pomocą czujników rozproszonych na dużych obszarach (RS-485 jest preferowanym rozwiązaniem w przypadku sieci czujników wielopunktowych)
- Oświetlenie sceniczne (protokół DMX512 przez RS-485), automatyka budynkowa (BACnet MSTP) lub sterowanie fabryką (transport Modbus RTU)
- Każdy scenariusz, w którym wystarczy prosta komunikacja dwuprzewodowa lub w którym do zapewnienia solidnych połączeń potrzebna jest sygnalizacja różnicowa
Od dziedzictwa do nowoczesności: krótka historia i ewolucja układów UART
Koncepcja szeregowej transmisji danych sięga czasów prekursorów, takich jak telegraf i wczesne dalekopisy . Pierwsze protokoły szeregowe były mechaniczne, wykorzystujące impulsy czasowe do sygnalizacji znaków (jak w kodzie Morse'a), ale w latach 1960. i 70. XX wieku pojawiły się elektroniczne układy UART, które automatyzowały i przyspieszały wymianę danych bez konieczności stosowania ruchomych części.
Firma DEC (Digital Equipment Corporation) zaprojektowała pierwsze autonomiczne układy UART dla swoich komputerów PDP. Ta innowacja wkrótce znalazła swoje odzwierciedlenie w formie układu scalonego – układ WD1402A firmy Western Digital (około 1971 roku) należał do najwcześniejszych popularnych, jednoprocesorowych układów UART. Wikipedia wymienia ważne punkty zwrotne w ewolucji układów UART, w tym:
- Narodowy Półprzewodnik 8250: Stosowany w oryginalnych komputerach IBM PC; prosty, z buforami 1-bajtowymi.
- 16550/16550A: Dodano 16-bajtowe bufory FIFO, umożliwiające niezawodną, szybką komunikację szeregową bez konieczności ciągłego angażowania procesora. Powstało wiele następców z większymi buforami i zaawansowanymi funkcjami.
- Wieloportowe UART (DUART, QUART, OCTART): Łącząc 2, 4 lub 8 układów UART w jednym układzie, obsługuje wielokanałowe aplikacje szeregowe.
- Mostki USB do UART: Nowoczesne układy (np. FTDI FT232R, Cypress, ASIX AS99100 i seria Exar XR) umożliwiają komunikację między szybkim USB a jednym lub większą liczbą układów UART, zapewniając wszechobecną w każdym dzisiejszym komputerze funkcję „wirtualnego portu COM”.
Wiele procesorów wbudowanych nadal wykorzystuje wbudowane układy UART do integracji z urządzeniami peryferyjnymi i debugowania systemu . Nawet gdy fizyczne porty RS-232 znikają z laptopów, sam standard UART nadal ma się dobrze w nowoczesnych technologiach łączności.
Główne modele i funkcje UART
Oto przegląd popularnych modeli UART i tego, co je wyróżnia:
- WD1402A (około 1971 r.): Pierwszy jednoprocesorowy układ UART dostępny w sprzedaży ogólnej.
- 8250 / 16450: Oryginalne układy UART dla komputerów PC i AT; bufory 1-bajtowe, ograniczone do umiarkowanych prędkości bez utraty danych.
- 16550A: 16-bajtowa pamięć FIFO do przesyłania/odbioru znacznie zwiększyła dopuszczalną szybkość transmisji danych i zmniejszyła obciążenie procesora.
- 16650–16950/16C950: Bufory 32-, 64-, a nawet 128-bajtowe, obsługa DMA, zaawansowana kontrola przepływu. Wyższe prędkości transmisji danych (1.5 Mb/s, 3 Mb/s i więcej).
- DUART/KWARTA/OKTA: Wersje z dwoma, czterema lub ośmioma portami do komunikacji wielokanałowej. Modele obejmują NXP 28L194 (czterokanałowy) i Exar XR16L788 (ósemkowy).
- Układy UART PCl Express (seria ASIX AS99100, Exar XR17Vxxx): Wieloportowe układy UART z dużą liczbą buforów, obsługą DMA i prędkością 6–25 Mb/s na port.
Najważniejsze ulepszenia funkcji wprowadzane na przestrzeni czasu: większe bufory dla operacji FIFO, programowalne wyzwalacze przerwań, obsługa DMA, zwiększone maksymalne szybkości transmisji danych, automatyczna kontrola przepływu, obsługa sieci wielopunktowych i możliwość dostosowania do niestandardowych czasów magistrali.
Typowe wyzwania i obsługa błędów w komunikacji UART
Protokół UART jest niezawodny w większości przypadków, jednak istnieje kilka problemów, które mogą zakłócić płynną komunikację:
- Niezgodność szybkości transmisji: Jeżeli prędkość nadajnika i odbiornika różni się o więcej niż ~10%, próbkowanie bitów nie jest zsynchronizowane, a dane zostają utracone lub błędnie zinterpretowane.
- Niezgodność poziomów napięć: Niezgodne poziomy napięcia między urządzeniami (np. 5 V i 3.3 V) mogą być przyczyną nieprawidłowej komunikacji lub zniszczenia wrażliwych podzespołów.
- Błędy ramek: Występują, gdy brakuje oczekiwanego bitu stopu, często z powodu szumu, zakłóceń linii lub błędów konfiguracji. Odbiorniki zazwyczaj ustawiają flagę błędu ramkowania dla procesora hosta.
- Przepełnienie/Przepełnienie: Jeśli przychodzące bajty nie zostaną odczytane z bufora UART wystarczająco szybko, może dojść do utraty dodatkowych danych. Bufory FIFO łagodzą ten problem, ale przy bardzo dużych prędkościach lub przy obciążonym procesorze hosta, przepełnienia nadal stanowią ryzyko.
- Szum/EMI: Sygnały jednostronne (TTL lub RS-232) są podatne na zakłócenia, czasami powodując przeskakiwanie bitów w trakcie przesyłu, szczególnie w przypadku nieekranowanych lub długich przewodów.
Przemyślana konstrukcja i prawidłowa konfiguracja — np. wykorzystanie kontroli przepływu, ostrożne dopasowanie ustawień i wybór właściwych układów interfejsu — rozwiązują większość codziennych problemów.
Emulacja UART w oprogramowaniu („Bit Banging”)
Nie każdy mikrokontroler ma wystarczającą liczbę wbudowanych interfejsów UART – lub w ogóle ich nie ma – ale nadal można „sfałszować” protokół UART całkowicie programowo! Technika ta, zwana bit-bangingiem , wykorzystuje uniwersalne piny wejścia/wyjścia i starannie dobrane procedury, aby naśladować synchronizację i strukturę bitową UART.
Plusy: Eliminuje konieczność stosowania sprzętowego UART, zapewnia elastyczność w zakresie sygnalizacji niestandardowej lub wyjątkowych ograniczeń projektu.
Wady: Zajmuje dużo czasu procesora; niepraktyczne w przypadku bardzo dużej szybkości transmisji danych lub złożonych systemów wykonujących wiele zadań jednocześnie.
Popularne platformy mikrokontrolerów, takie jak Arduino ( oficjalna strona Arduino ) i Teensy, oferują biblioteki programowe do obsługi portów szeregowych . Raspberry Pi Pico z programowalnym wejściem/wyjściem (PIO) umożliwia pisanie niestandardowych maszyn stanowych do emulacji UART na poziomie sprzętowym. NXP FlexIO to kolejne rozwiązanie do obsługi bitbangingu wspomagane sprzętowo.
Zaawansowane funkcje UART: kontrola przepływu i buforowanie
Wraz ze wzrostem szybkości komputerów i urządzeń peryferyjnych, nadążanie za wysokimi prędkościami transmisji danych wiązało się z nowymi wyzwaniami. Wczesne układy UART miały bufory o pojemności zaledwie 1 bajta, co wymagało ciągłego sprawdzania przez procesor. Utrata danych – „przepełnienia” – stanowiła stałe ryzyko przy dużych prędkościach transmisji, szczególnie w systemach wielozadaniowych lub gdy inne wejścia/wyjścia, takie jak kontrolery dysków, blokowały przerwania procesora przez ponad milisekundę.
Ewolucja w kierunku buforów FIFO (pierwsze weszło, pierwsze wyszło) oznaczała ogromny krok naprzód:
- Bufory o pojemności 16, 32, 64, 128 bajtów, a nawet większe, dają procesorowi więcej czasu na obsługę przerwań i pobieranie oczekujących danych.
- Dzięki buforowi 16-bajtowemu systemy mogły zwiększyć przepustowość z limitu ~9600 bps do znacznie ponad 150 kbps.
- Większe bufory i obsługa DMA umożliwiają niezawodne działanie portów szeregowych, osiągających przepustowość kilku megabitów na sekundę (a w przypadku niestandardowych zastosowań nawet szybszą!).
Mechanizmy kontroli przepływu są niezbędne do zapobiegania przepełnieniu bufora:
- Sprzęt: Sygnały takie jak RTS (Request to Send – żądanie wysłania) i CTS (Clear to Send – zezwolenie na wydawanie) wstrzymują i wznawiają transmisję pomiędzy modemem lub urządzeniem i hostem.
- Oprogramowanie: Znaki specjalne (XON/XOFF) wysyłane w paśmie wstrzymują lub ponownie uruchamiają przepływ danych.
Nawet w przypadku nowoczesnych rozwiązań o dużej prędkości i opartych na USB, klasyczne układy UART ze sprzętową kontrolą przepływu pozostają niezawodnymi i stabilnymi urządzeniami komunikacyjnymi, w których czas nie zawsze jest przewidywalny.
Praktyczne wskazówki: jak uruchomić UART-y w projektach
Oto, na co należy zwrócić uwagę, aby poprawnie skonfigurować UART:
- Dopasuj szybkość transmisji i format danych: Oba urządzenia muszą się zgodzić, w przeciwnym razie odbiornik błędnie zinterpretuje ramki.
- Sprawdź zgodność napięcia i w razie potrzeby użyj przesuwników/transceiverów poziomu: Podłączenie RS-232 bezpośrednio do pinów TTL UART bez translacji może natychmiast uszkodzić układy scalone.
- Izolacja i filtrowanie EMI: W przypadku długich odcinków lub środowisk o dużym natężeniu hałasu, transceivery różnicowe (RS-485) i optoizolatory zwiększają wytrzymałość.
- Jakość i długość kabla: Do połączeń dłuższych niż krótkie połączenia na pokładzie należy stosować ekranowane kable skrętkowe.
- Aby uniknąć przekroczeń limitu, należy stosować bufory FIFO lub dostrajać oprogramowanie: Jeśli Twój projekt obsługuje duże prędkości, upewnij się, że bufor jest wystarczająco duży i że procesor hosta nie jest zmonopolizowany przez inne zadania.
- Debugowanie za pomocą analizatorów logicznych lub oscyloskopów: Drobne niedopasowania w ustawieniach lub błędy czasowe można łatwo wykryć i przeanalizować, jeśli można zwizualizować przebieg sygnału.
Typowe przypadki użycia UART w programowaniu wbudowanym
UART-y to interfejsy wykorzystywane w wielu zadaniach zarówno w elektronice hobbystycznej, jak i przemysłowej. Oto kilka przykładów zastosowań w praktyce:
- Programowanie i debugowanie mikrokontrolerów: Wiele płyt umożliwia flashowanie oprogramowania sprzętowego przez UART lub sprawdzanie dzienników debugowania.
- Sieci czujników z RS-485: Wielopunktowe tablice czujników dalekiego zasięgu do rejestrowania danych i automatyzacji wykorzystują ramkowanie UART za pośrednictwem linii różnicowych w celu zapewnienia odporności na zakłócenia.
- Łączenie się z chmurą za pomocą modułów komórkowych lub GPS: Większość modułów komórkowych, GPS i Bluetooth komunikuje się przez UART, zazwyczaj za pośrednictwem złączy TTL lub mostków USB-UART.
- Komunikacja PC-urządzenie i obliczenia retrospektywne: Modemy, systemy punktów sprzedaży, urządzenia laboratoryjne i starsze instalacje nadal wykorzystują łącza RS-232 do obsługi i przesyłania danych.
- Sterowanie przemysłowe i zarządzanie budynkami: Wiele systemów HVAC, sterowania procesami, oświetlenia i kontroli dostępu wykorzystuje sieci UART RS-485 do koordynacji urządzeń oddalonych o setki lub tysiące metrów.
Przykłady konfiguracji i rozwiązywania problemów UART
Przyjrzyjmy się, jak zazwyczaj konfiguruje się i debuguje łącze UART:
- Wybierz szybkość transmisji: Domyślnie najczęściej wybieraną prędkością jest 9600 bps, ale jeśli oba urządzenia ją obsługują, a kable są krótkie, można wybrać wyższą prędkość, np. 115200 bps.
- Ustaw bity danych/parzystość/bity stopu: W większości współczesnych zastosowań standardem jest „8N1” (8 bitów danych, brak parzystości, 1 bit stopu).
- Podłącz przewody: Pin Rx urządzenia A do Tx urządzenia B; Tx urządzenia A do Rx urządzenia B; linie GND współdzielone. Dodaj transceiver RS-232 (np. MAX232), jeśli którykolwiek z końców jest na poziomie logicznym RS-232, lub transceiver różnicowy RS-485, jeśli korzystasz z tej magistrali.
- Sprawdź poziomy dwukrotnie: Nigdy nie podłączaj RS-232 bezpośrednio do TTL; użyj adapterów.
- Włącz i przetestuj: Użyj terminala szeregowego lub analizatora logicznego, aby sprawdzić poprawność i poprawność wymiany znaków. Jeśli widzisz zniekształcony sygnał wyjściowy, sprawdź ustawienia prędkości transmisji i parzystości po obu stronach.
- Rozwiązywanie problemów: Błędy ramki lub parzystości zwykle oznaczają niezgodność formatowania; utrata danych oznacza, że odbiornik nie nadąża za transmisją — spróbuj zmniejszyć szybkość transmisji lub zwiększyć rozmiar bufora.
Kluczowe wnioski dotyczące wyboru rozwiązania UART
- W przypadku krótkich, prostych połączeń między dwoma układami lub płytkami, TTL UART jest szybki, łatwy w obsłudze i niedrogi — należy jedynie uważać na niedopasowanie napięć.
- Aby zapewnić niezawodną komunikację typu punkt-punkt ze starszymi urządzeniami lub długimi kablami, standardem jest RS-232 — upewnij się, że posiadasz odpowiednie translatory napięcia.
- Jeśli potrzebujesz wytrzymałości, długich przewodów lub sieci wielopunktowej, obowiązują zasady RS-485 — pamiętaj tylko o logice włączania sterownika i odrębnym adresowaniu magistrali.
Nowoczesne układy UART oferują bogaty zestaw funkcji — buforowanie FIFO, DMA, kontrolę przepływu, dużą szybkość transmisji danych i wiele kanałów — dlatego wybierz odpowiedni układ scalony lub mikrokontroler, który spełni potrzeby Twojego projektu.
Technologia uniwersalnego asynchronicznego odbiornika/nadajnika (UART) może być jedną z najstarszych form komunikacji cyfrowej, wciąż powszechnie używanych, ale jej połączenie prostoty, elastyczności i niezawodności gwarantuje, że pozostaje aktualna pomimo napływu bardziej zaawansowanych interfejsów. Niezależnie od tego, czy jesteś hobbystą podłączającym GPS do Raspberry Pi, inżynierem budującym sieci wielosensorowe do sterowania przemysłowego, czy osobą zajmującą się konserwacją starszych systemów – znajomość UART od podszewki to niezbędna umiejętność w zestawie narzędzi każdego entuzjasty i profesjonalisty elektroniki.
Twój przewodnik po Arduino IDE: pobieranie, funkcje i kompleksowe wskazówki