
- การควบคุมด้วยสเต็ปเปอร์มอเตอร์ช่วยให้การกำหนดตำแหน่งมีความแม่นยำและมีประสิทธิภาพ
- เทคนิคสมัยใหม่ เช่น ไมโครสเต็ปปิ้งและระบบป้อนกลับแบบวงปิด ช่วยเพิ่มประสิทธิภาพ
- การเลือกไดรเวอร์และรูปแบบการเคลื่อนที่ที่เหมาะสมเป็นสิ่งสำคัญ
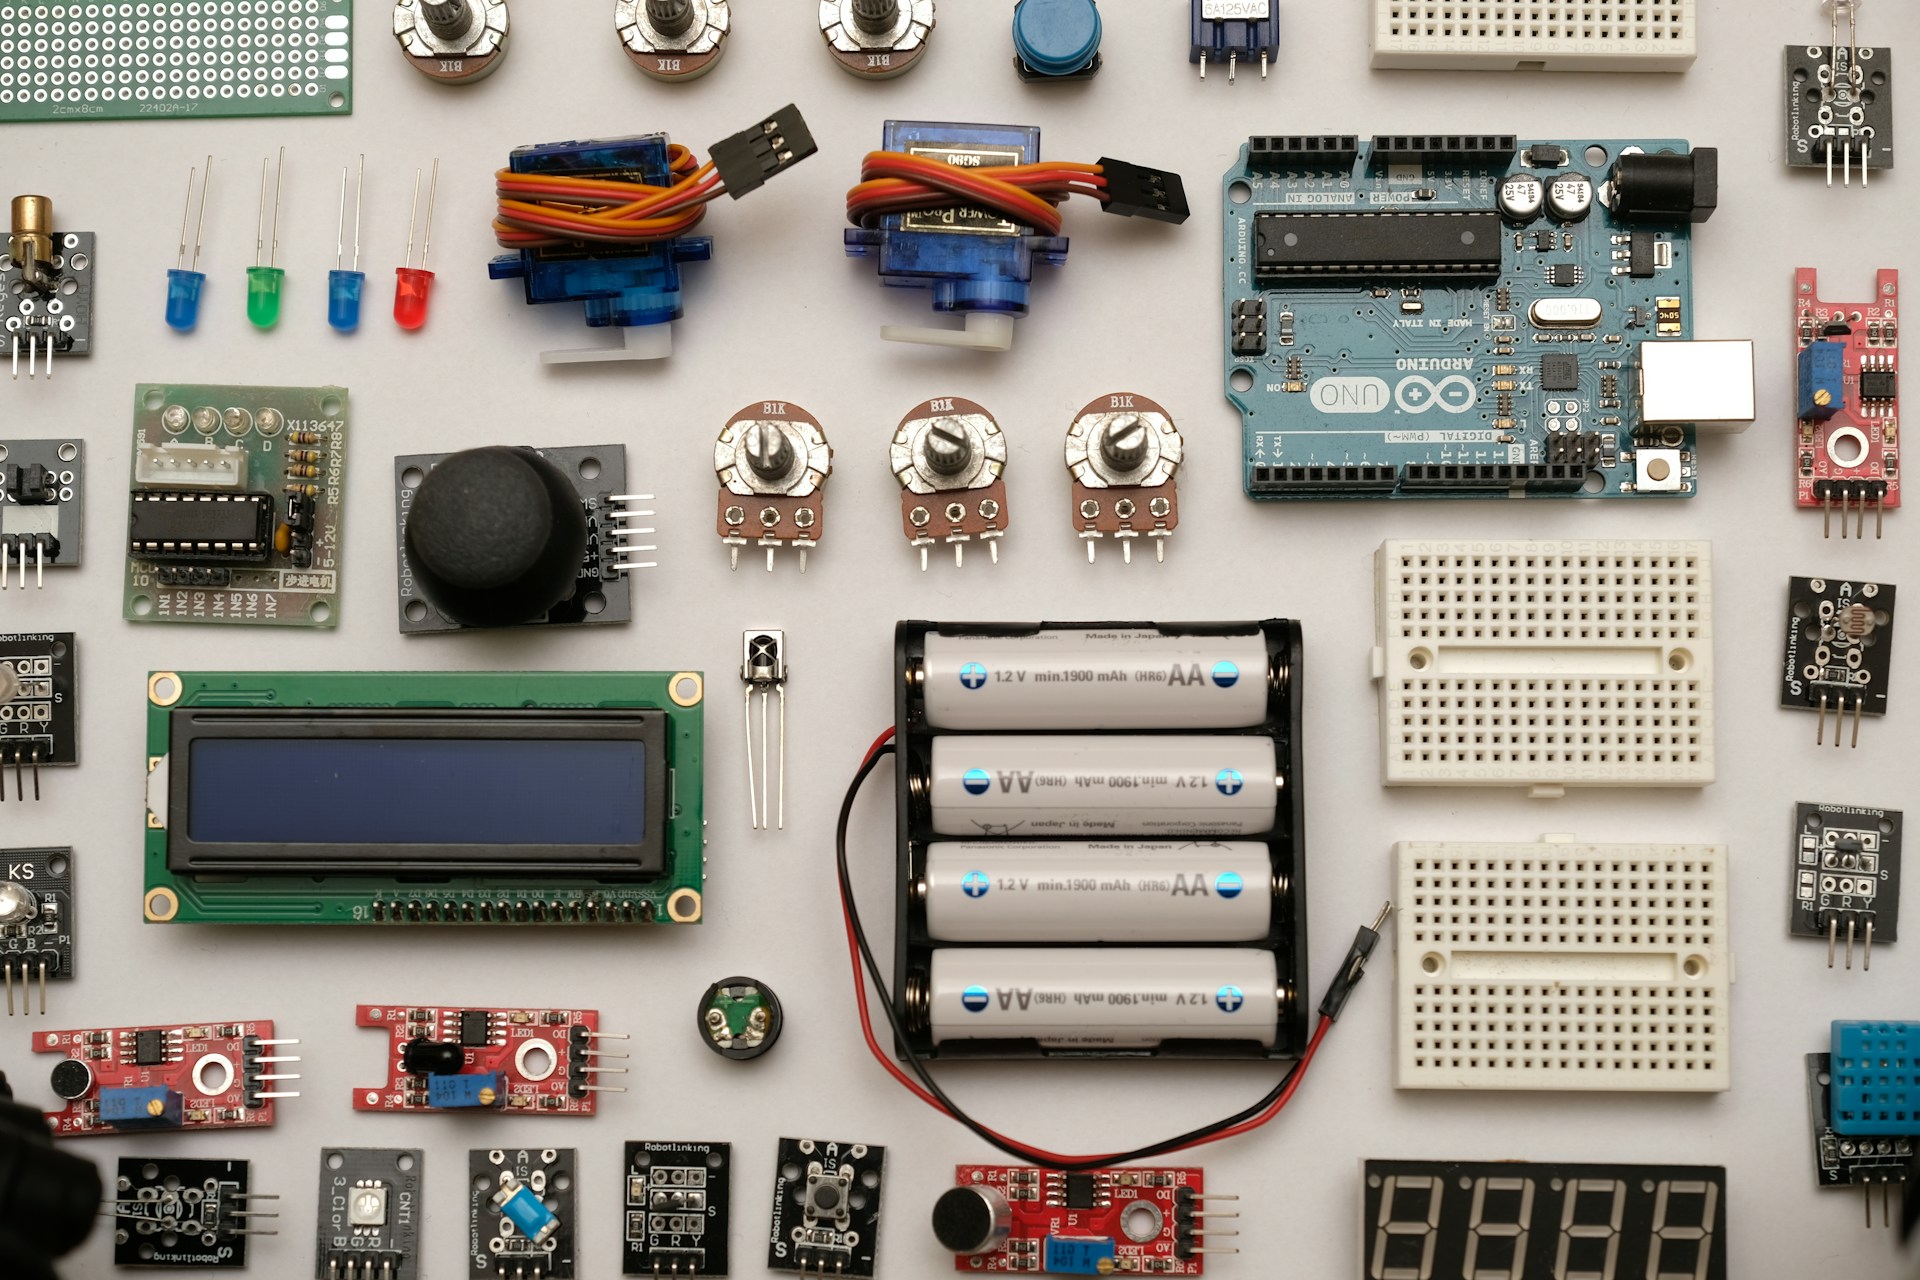
โลกแห่งระบบอัตโนมัติและหุ่นยนต์กำลังเติบโตอย่างไม่หยุดยั้ง โดยได้รับแรงขับเคลื่อนจากเทคโนโลยีที่ช่วยให้การเคลื่อนไหวแม่นยำและทำซ้ำได้หนึ่งในส่วนประกอบหลักในระบบเมคาทรอนิกส์หลายระบบคือมอเตอร์สเต็ปเปอร์ซึ่งความอเนกประสงค์และความง่ายในการควบคุมทำให้มันมีบทบาทสำคัญในงานอุตสาหกรรม การพิมพ์ 3 มิติ เครื่องจักร CNC หุ่นยนต์ เครื่องมือทางการแพทย์ และระบบกำหนดตำแหน่งอีกมากมาย
การควบคุมมอเตอร์สเต็ปเปอร์อย่างมีประสิทธิภาพ แม่นยำ และทนทาน เป็นสิ่งสำคัญอย่างยิ่งต่อการใช้ศักยภาพของมอเตอร์อย่างเต็มที่ ในช่วงไม่กี่ปีที่ผ่านมา เทคนิคการควบคุมและไดรเวอร์ที่มีอยู่ได้พัฒนาไปอย่างมาก ทำให้สามารถเอาชนะข้อจำกัดแบบดั้งเดิม เช่น การสั่นสะเทือน เสียงดัง ความร้อนสูงเกินไป หรือการพลาดขั้นตอนต่างๆ ได้
มอเตอร์สเต็ปเปอร์คืออะไร?
มอเตอร์สเต็ปเปอร์ หรือที่รู้จักกันในชื่อ "สเต็ปเปอร์" คือมอเตอร์ไฟฟ้ากระแสตรงชนิดหนึ่งที่แบ่งการหมุนหนึ่งรอบเต็มออกเป็นจำนวนขั้นเท่าๆ กันตามที่กำหนดไว้ล่วงหน้าแต่ละขั้นจะสอดคล้องกับการหมุนของเพลาที่แม่นยำทำให้มอเตอร์สเต็ปเปอร์มีประโยชน์อย่างยิ่งสำหรับงานกำหนดตำแหน่งที่ต้องการความแม่นยำสูงโดยไม่จำเป็นต้องใช้ระบบป้อนกลับ
มอเตอร์เหล่านี้ทำงานโดยการส่งพัลส์ไฟฟ้าไปยังเฟสหรือขดลวดต่างๆ ทำให้เกิดสนามแม่เหล็กที่ขับเคลื่อนโรเตอร์ไปในลักษณะที่ควบคุมได้เทคโนโลยีและการกำหนดค่าต่างๆ ช่วยให้สามารถปรับแต่งมอเตอร์สเต็ปเปอร์ให้เหมาะสมกับความต้องการเฉพาะของแต่ละการใช้งานได้
ประเภทหลักของมอเตอร์สเต็ปเปอร์
มอเตอร์สเต็ปเปอร์นั้นมีอยู่ 3 ประเภทหลัก ๆ ซึ่งแต่ละประเภทเหมาะสำหรับการใช้งานที่แตกต่างกัน:
- ความลังเลที่แปรผันได้: โรเตอร์เป็นเหล็กหลายขั้ว และสเตเตอร์มีขดลวดพันรอบ มอเตอร์ชนิดนี้ตอบสนองเร็วมาก แต่ไม่มีแรงบิดยึดเมื่อไม่ได้รับพลังงาน ส่วนใหญ่ใช้ในงานที่ต้องการความเร็วสูงและแรงเฉื่อยต่ำ
- แม่เหล็กถาวร: โรเตอร์ประกอบด้วยแม่เหล็กถาวร ทำให้สามารถรักษาแรงบิดไว้ได้แม้ในขณะที่ไม่มีกระแสไฟฟ้าไหลผ่าน มุมขั้นบันไดโดยทั่วไปจะมีค่า 7.5°, 11.25°, 15°, 18°, 45° หรือ 90° ขึ้นอยู่กับโครงสร้างภายในและยังเหมาะสำหรับโหลดที่ไม่ควรเปลี่ยนแปลงหากไฟฟ้าดับ
- ไฮบริด: เป็นการผสมผสานคุณสมบัติของทั้งสองแบบข้างต้น: โรเตอร์แม่เหล็กถาวรแบบศูนย์กลางที่มีการเหนี่ยวนำตามแนวแกน โดยมีฟันจำนวนมากทั้งบนโรเตอร์และสเตเตอร์ มอเตอร์สเต็ปเปอร์แบบไฮบริดเป็นตัวเลือกยอดนิยมที่สุดสำหรับงานที่ต้องการความแม่นยำสูง (1.8° ต่อขั้น) และแรงบิดสูง.
จำนวนสายไฟจะแตกต่างกันไปตามการเดินสายภายใน มอเตอร์แบบขั้วเดียวอาจมีสายไฟห้าหรือหกเส้น (หนึ่งหรือสองเส้นเป็นขั้วร่วม) ในขณะที่มอเตอร์แบบสองขั้วโดยทั่วไปจะมีสายไฟสี่เส้นและต้องกลับทิศทางกระแสไฟฟ้าผ่านขดลวดแต่ละขด ทำให้การควบคุมซับซ้อนขึ้น แต่ให้ประสิทธิภาพที่สูงขึ้น
วิธีการทำงาน: หลักการควบคุมและลำดับขั้นตอน
หลักการพื้นฐานคือการจ่ายพลังงานให้กับขดลวดสเตเตอร์ตามลำดับที่แม่นยำ เพื่อให้แรงดึงดูดของแม่เหล็กผลักดันให้โรเตอร์หมุนไปทีละขั้น
ตัวอย่างเช่น ในมอเตอร์แบบไบโพลาร์ การควบคุมจะอาศัยการกลับทิศทางการไหลของกระแสไฟฟ้าผ่านขดลวดแต่ละขดโดยใช้วงจร H-bridge ซึ่งช่วยให้สามารถเปลี่ยนทิศทางการจ่ายไฟและหมุนโรเตอร์ไปในทิศทางที่ต้องการได้
ลำดับการจ่ายพลังงานให้กับขดลวดมีความสำคัญอย่างยิ่งต่อการทำงานที่ถูกต้องมีตารางเฟสหรือลำดับการทำงานหลายแบบขึ้นอยู่กับประเภทของมอเตอร์และโหมดการควบคุม เช่น แบบเต็มขั้น แบบครึ่งขั้น แบบไมโครสเต็ป และอื่นๆ
| ขั้นตอน | คอยล์ A ขั้วต่อ 1 | คอยล์ A ขั้วต่อ 2 | คอยล์ B ขั้วต่อ 1 | คอยล์ B ขั้วต่อ 2 |
|---|---|---|---|---|
| ขั้นตอนที่ 1 | +วีซีซี | −Vcc | ||
| ขั้นตอนที่ 2 (ครึ่งขั้นตอน) | +วีซีซี | −Vcc | +วีซีซี | −Vcc |
| ขั้นตอนที่ 3 | +วีซีซี | −Vcc | ||
| ขั้นตอนที่ 4 (ครึ่งขั้นตอน) | −Vcc | +วีซีซี | +วีซีซี | −Vcc |
| ขั้นตอนที่ 5 | −Vcc | +วีซีซี | ||
| ขั้นตอนที่ 6 (ครึ่งขั้นตอน) | −Vcc | +วีซีซี | −Vcc | +วีซีซี |
| ขั้นตอนที่ 7 | −Vcc | +วีซีซี | ||
| ขั้นตอนที่ 8 (ครึ่งขั้นตอน) | +วีซีซี | −Vcc | −Vcc | +วีซีซี |
ความเร็วรอบถูกกำหนดโดยความสัมพันธ์ระหว่างความถี่ของพัลส์ควบคุมและจำนวนขั้วของมอเตอร์ ( N = 60 × f / n ) โดยที่Nคือความเร็วในหน่วย RPM, fคือความถี่ของพัลส์ และnคือจำนวนขั้ว
ข้อดีและข้อจำกัดของมอเตอร์สเต็ปเปอร์
จุดเด่นสำคัญของมอเตอร์สเต็ปเปอร์คือการควบคุมที่ง่ายดายและความสามารถในการรักษาระตำแหน่งที่แน่นอนโดยไม่ต้องใช้เซ็นเซอร์หรือวงจรป้อนกลับเพิ่มเติมเหมาะอย่างยิ่งสำหรับงานที่ต้องการการเคลื่อนไหวที่แม่นยำและทำซ้ำได้ในราคาที่คุ้มค่า
ข้อดีที่สำคัญอื่นๆ ได้แก่:
- ราคาถูก เมื่อเปรียบเทียบกับทางเลือกอื่นๆ เช่น เซอร์โวมอเตอร์
- ความน่าเชื่อถือสูง ด้วยระบบการทำงานแบบไร้แปรงถ่าน ช่วยลดการบำรุงรักษา
- การควบคุมพัลส์และทิศทางโดยตรงใช้งานง่ายด้วยไดรเวอร์ที่ไม่ซับซ้อน
- แรงบิดยึดสูง หยุดนิ่ง (ในหลายๆ รุ่น)
ข้อจำกัดตามธรรมชาติ ได้แก่:
- ช่วงความเร็วจำกัดโดยเฉพาะอย่างยิ่งในวงจรเปิด
- ขั้นตอนที่อาจตกหล่น ภายใต้ภาระที่มากเกินไปหรือลำดับที่ไม่ถูกต้อง
- ความเสี่ยงจากแรงสั่นสะเทือนและเสียงสะท้อน ที่ความถี่บางช่วง จะเกิด "ความไม่เสถียรในช่วงความถี่กลาง"
- สัญญาณรบกวน และการทำความร้อนด้วยเทคนิคการควบคุมแบบเก่า
โครงสร้างของระบบควบคุมสเต็ปเปอร์มอเตอร์
ระบบควบคุมทั่วไปสำหรับมอเตอร์สเต็ปเปอร์ประกอบด้วยองค์ประกอบหลายอย่าง:
- โปรแกรมสร้างโปรไฟล์การเคลื่อนไหว: กำหนดเส้นทาง ความเร็ว และอัตราเร่งที่ต้องการ อาจเป็นไมโครคอนโทรลเลอร์ PLC หรือเครื่องกำเนิดพัลส์ภายนอกก็ได้
- ตรรกะการเรียงลำดับ: กำหนดลำดับและความแรงของพัลส์สำหรับแต่ละขดลวด โดยปรับการเคลื่อนไหวให้สอดคล้องกับรูปแบบที่กำหนด
- ตัวควบคุมกระแสไฟฟ้า: ช่วยให้มั่นใจได้ว่ากระแสไฟฟ้าที่ไหลผ่านขดลวดจริงตรงกับค่าที่กำหนดไว้ โดยชดเชยผลกระทบต่างๆ เช่น ค่าความเหนี่ยวนำและแรงดันไฟฟ้าเหนี่ยวนำย้อนกลับ
- เครื่องขยายเสียง: จ่ายแรงดันและกระแสไฟฟ้าที่ต้องการไปยังขดลวดแต่ละขดตามที่ตัวควบคุมกำหนด
แอปพลิเคชันสมัยใหม่ส่วนใหญ่ใช้ไดรเวอร์แบบไบโพลาร์ เนื่องจากมีประสิทธิภาพสูงกว่าและช่วยให้สามารถใช้เทคนิคขั้นสูง เช่น ไมโครสเต็ปปิ้งได้
วิธีการควบคุม: วิวัฒนาการของการควบคุมสเต็ปเปอร์มอเตอร์
การควบคุมแบบวงเปิด
วิธีการควบคุมแบบดั้งเดิมที่ง่ายที่สุดและแพร่หลายที่สุดคือการควบคุมแบบวงเปิดในวิธีนี้ ตำแหน่งที่ต้องการจะถูกแปลงเป็นลำดับพัลส์ที่จ่ายพลังงานให้กับขดลวดมอเตอร์ตามลำดับที่ถูกต้องมอเตอร์จะเคลื่อนที่หนึ่งขั้นพอดีต่อพัลส์โดยไม่ต้องตรวจสอบว่าการเคลื่อนที่นั้นเกิดขึ้นจริงหรือไม่
เทคนิควงจรเปิดที่พบได้บ่อยที่สุด ได้แก่:
- ขั้นตอนเต็ม: การจ่ายพลังงานสลับกันระหว่างเฟสต่างๆ ทำให้เกิดตำแหน่งสี่ตำแหน่งต่อรอบไฟฟ้า
- ครึ่งก้าว: สลับระหว่างการจ่ายพลังงานแบบเฟสเดียวและสองเฟส เพิ่มตำแหน่งเป็นสองเท่า และทำให้การเคลื่อนที่ราบรื่น
รูปแบบ "พัลส์และทิศทาง" มาตรฐาน ซึ่งใช้กันอย่างแพร่หลายในเครื่อง CNC และระบบอัตโนมัติ จะสร้างพัลส์หนึ่งครั้งต่อการเคลื่อนที่หนึ่งขั้น และสัญญาณทิศทางเพื่อกำหนดทิศทางการหมุน
ไมโครสเต็ปปิ้ง: ความเรียบเนียนและความละเอียดสูงเป็นพิเศษ
เพื่อเอาชนะข้อจำกัดของโหมดการเคลื่อนที่แบบเต็มขั้นหรือครึ่งขั้นการเคลื่อนที่แบบไมโครสเต็ปจะป้อนกระแสไฟฟ้าแบบไซน์หรือกึ่งไซน์ให้กับขดลวดแทนที่จะใช้สัญญาณเปิด/ปิดแบบง่ายๆ ซึ่งจะแบ่งขั้นตอนทางกายภาพออกไปอีก ทำให้ได้ไมโครสเต็ปมากถึง 256 ขั้นต่อการเคลื่อนที่แบบเต็มขั้น
ข้อดีของการใช้ไมโครสเต็ปปิ้ง ได้แก่:
- การเคลื่อนไหวราบรื่นยิ่งขึ้นซึ่งช่วยลดเสียงรบกวนและการสั่นสะเทือนได้มาก
- ความละเอียดที่มีประสิทธิภาพสูงขึ้นทำให้สามารถกำหนดตำแหน่งได้อย่างแม่นยำ
- ลดการสั่นสะเทือน และลดความเสี่ยงที่จะพลาดขั้นตอนต่างๆ ในความถี่ที่กำหนด
อย่างไรก็ตามความละเอียดเชิงกลที่สูงขึ้นไม่ได้หมายความว่าความแม่นยำสัมบูรณ์จะสูงขึ้นเสมอไปตำแหน่งจริงอาจเบี่ยงเบนจากทฤษฎีเนื่องจากแรงภายนอก แรงเสียดทาน หรือแรงเฉื่อย—มากถึงประมาณ 0.15 องศาเชิงกลในมอเตอร์ 1.8 องศาต่อขั้น แม้จะใช้ไมโครสเต็ปปิ้งก็ตาม
การควบคุมความเร็วแบบแปรผันและรูปแบบการเคลื่อนที่
รูปแบบความเร็ว/ตำแหน่ง (ทางลาด) ที่ใช้สำหรับการเริ่มต้นหรือหยุดรถนั้นมีความสำคัญอย่างยิ่ง เพื่อหลีกเลี่ยงปัญหาต่างๆ เช่น ความไม่เสถียรในช่วงกลาง หรือการพลาดจังหวะเนื่องจากการเร่งความเร็วที่รุนแรงเกินไป
รูปทรงต่างๆ เช่น รูปทรงสี่เหลี่ยมคางหมู รูปทรงโค้งตัว S และทางลาดแบบกำหนดเอง ช่วยปรับการเคลื่อนที่ให้เข้ากับสภาวะการรับน้ำหนักและการสั่นสะเทือน ซึ่งช่วยเพิ่มทั้งความน่าเชื่อถือและอายุการใช้งาน
พลวัตของสเต็ปเปอร์: การตอบสนองต่อแรงและอัตราเร่ง
เมื่อขดลวดได้รับพลังงาน โรเตอร์จะเคลื่อนที่ไปยังตำแหน่งสมดุลที่กำหนดโดยมุมระหว่างสนามแม่เหล็กของสเตเตอร์และโรเตอร์ แรงภายนอก (ความเร่ง แรงเสียดทาน โหลดที่ไม่คาดคิด) สามารถก่อให้เกิดปรากฏการณ์ต่างๆ เช่น:
- เสียงเรียกเข้า: มันแกว่งไปมาขณะพยายามทรงตัว เหมือนลูกบอลที่กลิ้งอยู่ในชาม
- ขั้นตอนที่พลาดไป: หากภาระหรือความเร่งเกินแรงบิดสูงสุด มอเตอร์จะไม่สามารถเคลื่อนที่ไปยังตำแหน่งที่กำหนดได้และจะเกิดการ "ลื่นไถล"
การใช้ไมโครสเต็ปและการเลือกความลาดชันที่เหมาะสมช่วยลดปัญหาเหล่านี้ได้อย่างมาก แต่ในแอปพลิเคชันที่สำคัญมักใช้เทคนิคขั้นสูงกว่านี้
การควบคุมกระแสไฟฟ้า: การรับรองการตอบสนองที่ถูกต้อง
ค่าความเหนี่ยวนำของขดลวดและแรงดันไฟฟ้าเหนี่ยวนำย้อนกลับทำให้การรักษากระแสไฟฟ้าให้อยู่ในระดับที่ต้องการตลอดเวลาเป็นเรื่องยากระบบควบคุมกระแสไฟฟ้าที่ดีจึงมีความสำคัญอย่างยิ่งต่อความเสถียร แรงบิด และการป้องกันมอเตอร์
วิธีการกำหนดเวลาปิดเครื่องคงที่
วงจรนี้จะขับขดลวดด้วยแรงดันสูงสุดจนกว่ากระแสที่ต้องการจะถึงระดับที่กำหนด จากนั้นจึงปิดวงจรเป็นเวลาคงที่ วงจรนี้เรียบง่ายและราคาไม่แพง นิยมใช้กันอย่างแพร่หลายในตัวควบคุมระดับต่ำถึงกลางแต่จะสูญเสียความแม่นยำเมื่อกระแสเป้าหมายลดลง ซึ่งอาจทำให้เกิดความร้อนสูงเกินไป เสียงดัง และแรงบิดลดลงชั่วขณะ
วงจรไฟฟ้ากระแสปิดดิจิทัล (วงจร PI)
ตัวควบคุมระดับสูงใช้ลูปควบคุมแบบสัดส่วนและอินทิกรัลเพื่อปรับแรงดันไฟฟ้าของขดลวดอย่างต่อเนื่อง เพื่อให้กระแสไฟฟ้าจริงตรงกับค่าเป้าหมายこれにより、最適なないアクセスのフィントを実現し、すべてのフィントリングの機能が得られます。
การควบคุมแบบ PI-loop เป็นเรื่องปกติในระบบคุณภาพสูง ซึ่งแต่ละเฟสจะมีตัวควบคุมของตัวเอง และการตรวจจับกระแสไฟฟ้าเป็นแบบดิจิทัลและมีความเสถียร
คุณสมบัติการป้องกันและการปรับแต่ง
ไดรเวอร์สมัยใหม่หลายตัวมีฟังก์ชันเสริมที่สำคัญหลายอย่าง:
- การตรวจจับการหยุดชะงัก: ตรวจจับเมื่อมอเตอร์ไม่ทำงานตามลำดับขั้นตอนอย่างถูกต้อง โดยใช้ตัวเข้ารหัส (การป้อนกลับภายนอก) หรืออุปกรณ์อิเล็กทรอนิกส์ภายใน (การวิเคราะห์แรงดันไฟฟ้าเหนี่ยวนำย้อนกลับ) การตรวจจับทางอิเล็กทรอนิกส์ไม่น่าเชื่อถือ 100% แต่ช่วยลดต้นทุนของตัวเข้ารหัส
- ฟังก์ชันขณะพัก: ลดกระแสไฟเมื่อมอเตอร์อยู่ในรอบเดินเบา ช่วยจำกัดความร้อนโดยไม่ลดแรงบิดในการยึดจับ
- ระบบป้องกันกระแสเกิน แรงดันไฟเกิน และอุณหภูมิเกิน: ป้องกันความเสียหายทั้งต่อมอเตอร์และตัวขับมอเตอร์
การควบคุมแบบวงปิด: การนำสเต็ปเปอร์มอเตอร์เข้าใกล้เซอร์โวมอเตอร์มากขึ้น
แนวโน้มปัจจุบันในงานที่ต้องการความแม่นยำสูงคือการควบคุมแบบวงปิดซึ่งเป็นการผสมผสานข้อดีของสเต็ปเปอร์มอเตอร์กับข้อดีของเซอร์โวมอเตอร์โดยใช้ตัวเข้ารหัสที่มีความละเอียดสูงในการควบคุมตำแหน่งอย่างแม่นยำผ่านวงจร PID
ข้อดีของระบบวงปิด ได้แก่:
- ไม่มีขั้นตอนใดตกหล่นแม้ภายใต้ภาระและการเร่งความเร็วที่แตกต่างกัน
- ประสิทธิภาพการใช้พลังงานที่สูงขึ้น: จะมีการจ่ายกระแสไฟฟ้าเฉพาะที่จำเป็นเท่านั้นในแต่ละครั้ง
- ความละเอียดและความแม่นยำไม่ขึ้นอยู่กับมุมของขั้นบันไดเชิงกล: กำหนดโดยตัวเข้ารหัส (encoder) แทนที่จะเป็นขั้นตอนทางกายภาพของมอเตอร์
- ความสามารถในการใช้ค่าเร่งที่สูงขึ้น โดยไม่มีความเสี่ยงต่อการไม่ประสานกัน
แนวคิด “สเต็ปเปอร์มอเตอร์แบบวงปิด” กำลังแพร่หลายอย่างรวดเร็ว และปัจจุบันผู้ผลิตจำนวนมากขึ้นนำเสนอแนวคิดนี้ในผลิตภัณฑ์ระดับไฮเอนด์ของตน
การกำหนดค่าไดรเวอร์และคอนโทรลเลอร์ทั่วไป
ระบบนิเวศของสเต็ปเปอร์ไดรเวอร์เติบโตขึ้นอย่างมาก โดยนำเสนอสถาปัตยกรรมที่หลากหลายพร้อมการบูรณาการและฟังก์ชันการทำงานที่แตกต่างกัน:
- ไอซีควบคุมที่มีภาคจ่ายไฟในตัว: ชิปขนาดเล็กที่รวมทั้งวงจรควบคุมและวงจรขับกำลังไฟฟ้าไว้ด้วยกัน โดยรับสัญญาณพัลส์และทิศทางโดยตรง เป็นตัวเลือกที่ราคาประหยัดที่สุดสำหรับการใช้งานแบบง่ายๆ และมอเตอร์กระแสต่ำ (โดยทั่วไปไม่เกิน 2 แอมป์ต่อเฟส)
- ไอซีควบคุมที่มีเอาต์พุตสำหรับแอมพลิฟายเออร์ภายนอก: คล้ายกัน แต่สามารถขับเคลื่อนวงจรที่มีกำลังสูงกว่าหรือระบบขั้นสูงได้ รวมถึงวงจรควบคุมกระแสดิจิทัลและการรองรับตัวเข้ารหัส (encoder)
- ตัวควบคุมที่มีระบบวิเคราะห์การเคลื่อนไหวในตัว: ให้การควบคุมการเคลื่อนไหวอย่างเต็มรูปแบบ การสร้างเส้นทางการเคลื่อนที่ และการก้าวทีละเล็กน้อย โดยสั่งการจากไมโครคอนโทรลเลอร์หรือพีซีผ่านโปรโตคอลต่างๆ เช่น SPI, RS-232, CAN เป็นต้น
- ไดรเวอร์และโมดูลพร้อมใช้งาน: บอร์ดหรือโมดูลที่รวมอุปกรณ์อิเล็กทรอนิกส์ทั้งหมดไว้ด้วยกัน รุ่นขั้นสูงสามารถตั้งโปรแกรมโปรไฟล์ ทำงานแบบวงปิด รองรับโค้ดของผู้ใช้ และให้การเชื่อมต่อระดับอุตสาหกรรม (EtherCAT, CANopen เป็นต้น)
การเลือกมอเตอร์สเต็ปเปอร์: คุณลักษณะสำคัญ
ไม่ว่าคุณจะใช้งานระบบอัตโนมัติกับเครื่องพิมพ์ 3 มิติ เครื่อง CNC เครื่องจักรในห้องปฏิบัติการ หรือการใช้งานในอุตสาหกรรมการเลือกมอเตอร์และไดรเวอร์ที่เหมาะสมนั้นขึ้นอยู่กับหลายปัจจัย :
- จำนวนเฟส: มอเตอร์แบบสองเฟสไบโพลาร์เป็นแบบที่พบได้บ่อยที่สุด แต่ก็มีมอเตอร์แบบสามหรือห้าเฟสสำหรับกรณีพิเศษด้วย
- ขนาดและแรงบิด: มาตรฐาน NEMA ที่รู้จักกันดี (NEMA 17, NEMA 23 เป็นต้น) กำหนดขนาดมาตรฐาน ส่วนแรงบิดนั้นขึ้นอยู่กับโครงสร้างและกระแสไฟฟ้าที่กำหนด
- มุมขั้นบันได: กำหนดจำนวนขั้นตอนทางกายภาพต่อการหมุนหนึ่งรอบ (โดยทั่วไป: 1.8° ต่อขั้นตอน หรือ 200 ขั้นตอนต่อการหมุนหนึ่งรอบ)
- ประเภทการควบคุม: ขึ้นอยู่กับว่าต้องการระบบแบบวงเปิด วงปิด โปรไฟล์แบบกำหนดเอง หรือการเชื่อมต่อระดับอุตสาหกรรม
การใช้งานทั่วไปและข้อควรพิจารณาในทางปฏิบัติ
มอเตอร์สเต็ปเปอร์พบได้ทั่วไปในงานที่ต้องการความแม่นยำสูง เช่น:
- เครื่องพิมพ์ 3 มิติ: ตัวอย่างเช่น มาตรฐาน NEMA 17 ที่นิยมใช้สำหรับเครื่องอัดรีดและแกนหมุน
- เครื่องจักร CNC และเครื่องกัด: เปิดใช้งานการกำหนดตำแหน่งที่แม่นยำระดับมิลลิเมตรและทำซ้ำได้
- เครื่องมือทางการแพทย์และห้องปฏิบัติการ ซึ่งความน่าเชื่อถือและการควบคุมการเคลื่อนไหวที่แม่นยำเป็นสิ่งสำคัญยิ่ง
- ระบบอัตโนมัติทางอุตสาหกรรม หุ่นยนต์ และแอคทูเอเตอร์เชิงเส้น
เมื่อนำระบบที่ใช้สเต็ปเปอร์มาใช้งาน โปรดคำนึงถึงสิ่งต่อไปนี้:
- มอเตอร์ร้อน หากเปิดใช้งานอย่างต่อเนื่อง ฟังก์ชัน "ขณะหยุดทำงาน" จะช่วยลดปัญหานี้ได้
- ความจำเป็นที่อาจเกิดขึ้นสำหรับเครื่องจำลองหรือแท่นทดสอบ ตรวจสอบในช่วงเริ่มต้นการทำงาน เพื่อป้องกันข้อผิดพลาดในการเดินสายไฟหรือลำดับการทำงาน และหลีกเลี่ยงความเสียหายจากกระแสไฟเกิน
- การปรับกระแสไฟฟ้าขณะทำงาน: เริ่มจากแรงบิดต่ำแล้วค่อยๆ เพิ่มขึ้นจนกว่าจะได้แรงบิดที่ต้องการ แต่ห้ามเกินค่าที่ผู้ผลิตกำหนดไว้เด็ดขาด
- ความเร็วสูงสุดที่อนุญาต: มอเตอร์สเต็ปเปอร์ส่วนใหญ่ไม่สามารถสร้างพัลส์ความถี่เกินประมาณ 625 เฮิรตซ์ได้ มิเช่นนั้นอาจเสี่ยงต่อการทำงานผิดปกติหรือการพลาดขั้นตอน
เมื่อเปรียบเทียบกับระบบระบุตำแหน่งอื่นๆ
เปรียบเทียบมอเตอร์สเต็ปเปอร์กับเทคโนโลยีอื่นๆ เช่น มอเตอร์กระแสตรงที่มีตัวเข้ารหัส หรือมอเตอร์ไร้แปรงถ่าน (BLDC):
- เครื่องสเต็ปเปอร์โดดเด่นในด้านความเรียบง่ายและต้นทุนต่ำ สำหรับงานที่ต้องการความแม่นยำระดับปานกลาง ซึ่งการพลาดขั้นตอนบ้างเป็นครั้งคราวไม่ส่งผลกระทบร้ายแรง
- มอเตอร์ชนิดไร้แปรงถ่าน ให้แรงบิดและความเร็วที่มากกว่า รวมถึงการทำงานแบบวงปิดที่เป็นธรรมชาติ แต่มีความซับซ้อนและราคาแพงกว่า
- มอเตอร์กระแสตรงแบบดั้งเดิมจำเป็นต้องใช้ลูปควบคุมสำหรับการกำหนดตำแหน่งซึ่งเพิ่มความซับซ้อนและต้นทุน แต่สามารถทำงานได้ในช่วงความเร็วที่กว้างขึ้น
มอเตอร์สเต็ปเปอร์ให้ประสิทธิภาพสูงสุดในระบบควบคุมแบบวงเปิด แม้ว่าการควบคุมแบบวงปิดกำลังขยายขอบเขตการใช้งานอย่างรวดเร็วก็ตาม
ตัวอย่างการใช้งานจริง: การผสานรวม EasyDriver เข้ากับ Arduino
หนึ่งในโมดูลควบคุมมอเตอร์ที่ได้รับความนิยมมากที่สุดสำหรับโครงการอิเล็กทรอนิกส์และหุ่นยนต์เพื่อการศึกษาคือ EasyDriver โมดูลนี้ช่วยลดความซับซ้อนของการเชื่อมต่อระหว่างไมโครคอนโทรลเลอร์และมอเตอร์ ทำให้สามารถควบคุมทิศทางและจังหวะการเคลื่อนที่ได้อย่างง่ายดายหากต้องการเรียนรู้เพิ่มเติมเกี่ยวกับ EasyDriver และรุ่นต่างๆ สามารถเข้าไปดูได้ในส่วนที่เกี่ยวข้องบน Amazon
ชุมชน Arduino มีคู่มือโดยละเอียดและไลบรารีเฉพาะทางมากมายสำหรับการจัดการมอเตอร์สเต็ปเปอร์ ไลบรารีที่ใช้กันมากที่สุด ได้แก่ AccelStepper และ Stepper.h ซึ่งช่วยลดความซับซ้อนในการเขียนโปรแกรมและเปิดใช้งานฟังก์ชันขั้นสูง เช่น การเร่งความเร็ว การควบคุมความเร็ว และการทำงานพร้อมกันของมอเตอร์หลายตัว
ด้านกฎหมายและด้านธุรกิจ
โปรดทราบว่าชื่อแบรนด์และคำย่อจำนวนมากเป็นทรัพย์สินของผู้ผลิตที่มีชื่อเสียง บริษัทต่างๆ เช่น igus, Allen-Bradley, Baumüller, Beckhoff, Festo, Siemens และอื่นๆเป็นเจ้าของเครื่องหมายการค้าจดทะเบียนและใบอนุญาตในตลาดต่างๆก่อนซื้อหรือใช้ผลิตภัณฑ์ที่เข้ากันได้ โปรดตรวจสอบความเข้ากันได้ที่แท้จริงและการสนับสนุนที่มีให้
บริษัทอย่าง igus นำเสนอโซลูชันที่ครอบคลุมสำหรับการควบคุมสเต็ปเปอร์มอเตอร์และมอเตอร์ DC โดยแยกผลิตภัณฑ์ของตนเองออกจากผลิตภัณฑ์ของผู้ผลิตรายอื่นอย่างชัดเจน ความแตกต่างนี้เป็นกุญแจสำคัญในการหลีกเลี่ยงปัญหาความไม่เข้ากันและการสนับสนุน
แนวโน้มและอนาคตของการควบคุมมอเตอร์สเต็ปเปอร์
เทคโนโลยีสเต็ปเปอร์มอเตอร์และระบบควบคุมมีการพัฒนาอย่างต่อเนื่อง การเพิ่มขึ้นของการควบคุมแบบวงปิด การควบคุมกระแสไฟฟ้าแบบดิจิทัล และการบูรณาการกับบัสอุตสาหกรรมขั้นสูง (EtherCAT, CANopen, Profinet เป็นต้น) กำหนดทิศทาง ในอนาคตอันใกล้
ยิ่งไปกว่านั้น ระบบแบบโมดูลาร์ที่ตั้งโปรแกรมได้ ซึ่งสามารถรันโค้ดของผู้ใช้และเชื่อมต่อกับแพลตฟอร์ม IoT กำลังทำให้การเข้าถึงแอปพลิเคชันขั้นสูงเป็นเรื่องที่เท่าเทียมกันสำหรับผู้ใช้ทุกประเภท ตั้งแต่ผู้ผลิตในอุตสาหกรรมไปจนถึงนักประดิษฐ์และผู้ที่ชื่นชอบหุ่นยนต์
คำถามที่พบบ่อยเกี่ยวกับการควบคุมสเต็ปเปอร์มอเตอร์
- ฉันสามารถใช้มอเตอร์แบบขั้วเดียวแทนมอเตอร์แบบสองขั้วได้หรือไม่? ใช่ ในกรณีส่วนใหญ่ สามารถทำได้โดยการถอดสายไฟร่วมออกและจ่ายไฟให้กับขดลวดโดยตรง ตรวจสอบข้อมูลจำเพาะเพื่อยืนยันความเข้ากันได้
- จะเกิดอะไรขึ้นหากความถี่ของพัลส์สูงเกินไป? มอเตอร์อาจหยุดหมุน สั่นโดยไม่หมุน ข้ามขั้นตอน หรือแม้กระทั่งหมุนย้อนกลับ หากใช้งานเกินขีดจำกัดที่กำหนด
- จำเป็นต้องใช้ตัวเข้ารหัสเสมอหรือไม่? ไม่ ตัวเข้ารหัสมีความจำเป็นเฉพาะในระบบวงปิด หรือเมื่อต้องการการตรวจสอบและแก้ไขตำแหน่งอย่างต่อเนื่องเท่านั้น แอปพลิเคชันทั่วไปสามารถทำงานในระบบวงเปิดได้
- ไมโครคอนโทรลเลอร์รุ่นใดบ้างที่ใช้งานร่วมกันได้? ไมโครคอนโทรลเลอร์พื้นฐานแทบทุกชนิด (เช่น Arduino, ESP32, STM32 เป็นต้น) สามารถสร้างสัญญาณควบคุมสเต็ปเปอร์มอเตอร์ได้โดยใช้ไลบรารีและชิลด์ที่เหมาะสม
การควบคุมมอเตอร์สเต็ปเปอร์เป็นหนึ่งในสาขาที่ร่ำรวยและหลากหลายที่สุดในด้านวิศวกรรมระบบอัตโนมัติและเมคาทรอนิกส์ ความสำเร็จของมันอยู่ที่การบรรลุตำแหน่งที่แม่นยำและทำซ้ำได้โดยใช้เทคนิคที่หลากหลาย ตั้งแต่พื้นฐานไปจนถึงระบบอัจฉริยะล้ำสมัย เมื่ออิเล็กทรอนิกส์ควบคุม อัลกอริทึม และการบูรณาการกับเทคโนโลยีอื่นๆ พัฒนาขึ้น การใช้งานมอเตอร์สเต็ปเปอร์ก็เติบโตอย่างต่อเนื่องทั้งในภาคอุตสาหกรรมและชุมชนผู้สร้างสรรค์ การเลือกและการปรับแต่งเทคนิคการควบคุมที่เหมาะสม ควบคู่ไปกับการเลือกขนาดมอเตอร์และไดรเวอร์ที่ถูกต้อง จะช่วยให้การทำงานมีประสิทธิภาพ เงียบ และเชื่อถือได้สำหรับทุกระบบที่ต้องการความแม่นยำระดับมิลลิเมตรและความสามารถในการทำซ้ำได้อย่างสมบูรณ์
““