
- แอคทูเอเตอร์แบบหมุนสร้างการเคลื่อนที่แบบหมุนที่แม่นยำผ่านระบบไฟฟ้า ไฮดรอลิก หรือนิวแมติก โดยมีรูปแบบการออกแบบที่หลากหลาย เช่น ระบบเฟืองแร็คและเฟืองปีกนก เฟืองใบพัด เฟืองตัวหนอน และเฟืองดาวเคราะห์
- การเลือกใช้ขึ้นอยู่กับแรงบิดที่ต้องการ ช่วงการเคลื่อนที่ รอบการทำงาน และสภาพแวดล้อม การคำนวณและการติดตั้งที่ถูกต้องเป็นสิ่งสำคัญสำหรับอายุการใช้งานและประสิทธิภาพที่ยาวนาน
- แอคทูเอเตอร์แบบหมุนมีความสำคัญอย่างยิ่งในระบบอัตโนมัติ การควบคุมกระบวนการ หุ่นยนต์ ยานยนต์ การบินและอวกาศ และแม้แต่ระบบบ้านอัจฉริยะ โดยนวัตกรรมต่างๆ ช่วยเพิ่มประสิทธิภาพและฟังก์ชันการทำงานอัจฉริยะ
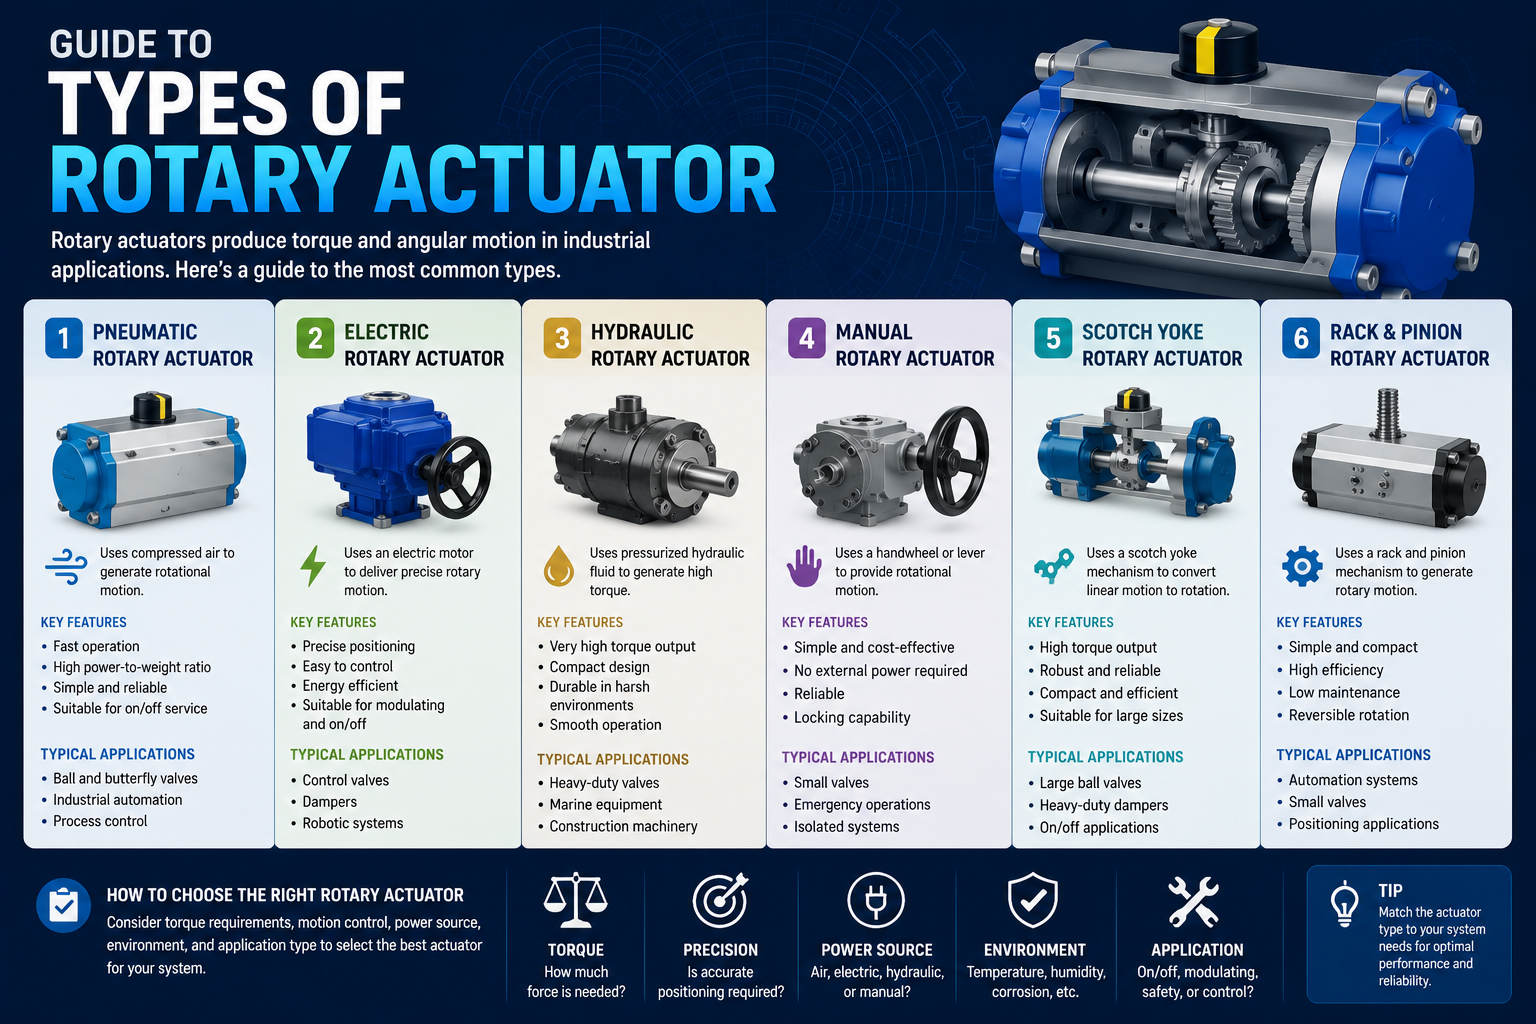
ตัวขับเคลื่อนแบบหมุน (Rotary actuator) คือหัวใจสำคัญของเครื่องจักร อุปกรณ์ และโซลูชันระบบอัตโนมัติมากมายที่ขับเคลื่อนโลกสมัยใหม่ ทุกครั้งที่แขนหุ่นยนต์หมุน ประตูเปิดออกด้วยการกดปุ่ม หรืออุปกรณ์ทางการแพทย์ที่มีความแม่นยำสูงปรับตัวเอง ก็มีโอกาสสูงที่ตัวขับเคลื่อนแบบหมุนจะทำให้สิ่งเหล่านั้นเป็นไปได้ อย่างไรก็ตาม แม้จะพบเห็นได้ทั่วไป วิศวกร นักออกแบบ และแม้แต่ผู้เชี่ยวชาญที่มีประสบการณ์หลายคนก็มักจะประหลาดใจกับความซับซ้อนของหัวข้อนี้เมื่อพวกเขาเริ่มเจาะลึกเข้าไปในประเภท กลไก และสถานการณ์การใช้งานต่างๆ หากคุณต้องการก้าวข้ามพื้นฐานและเข้าใจอย่างแท้จริงว่าตัวขับเคลื่อนแบบหมุนทำงานอย่างไรและวิธีการเลือกตัวที่เหมาะสม คุณมาถูกที่แล้ว
บทความนี้รวบรวมข้อมูลเชิงลึกอย่างละเอียดจากคู่มือทางเทคนิค แหล่งข้อมูลที่ได้รับการตรวจสอบโดยผู้เชี่ยวชาญ และประสบการณ์ในอุตสาหกรรมเราจะก้าวข้ามคำจำกัดความง่ายๆ โดยบูรณาการแนวคิดหลัก สำรวจการออกแบบทางกลที่สำคัญทั้งหมด และเชื่อมโยงข้อเท็จจริงทางเทคนิคเข้ากับตัวอย่างในโลกแห่งความเป็นจริง ไม่ว่าคุณจะกำลังเพิ่มประสิทธิภาพการควบคุมการเคลื่อนไหวสำหรับอุตสาหกรรมหนัก ปรับแต่งอุปกรณ์สมาร์ทโฮม หรือเพียงแค่หลงใหลในวิศวกรรมที่ขับเคลื่อนโลกของเรา คุณจะพบคำตอบสำหรับทุกคำถามเกี่ยวกับแอคทูเอเตอร์แบบหมุน ตั้งแต่หลักการทำงานและการคำนวณแรงบิด ไปจนถึงการบำรุงรักษาเชิงปฏิบัติและเกณฑ์การเลือก
ทำความเข้าใจพื้นฐานของแอคทูเอเตอร์แบบหมุน
โดยพื้นฐานแล้ว แอคทูเอเตอร์แบบหมุนเป็นอุปกรณ์ที่ออกแบบมาเพื่อสร้างการเคลื่อนที่แบบหมุนที่ควบคุมได้กล่าวคือ ทำให้วัตถุหมุน แกว่ง หรือเลี้ยวภายในช่วงที่แม่นยำ แต่แตกต่างจากมอเตอร์แบบดั้งเดิมที่อาจหมุนวัตถุได้เรื่อยๆ แอคทูเอเตอร์มักทำงานภายในช่วงที่กำหนด และมักให้ทั้งแรงขับเคลื่อนและการควบคุมการเคลื่อนไหวที่แม่นยำ แนวคิดพื้นฐานคือการแปลงพลังงาน (ไฟฟ้า ไฮดรอลิก นิวแมติก หรือแม้แต่แรงดันสุญญากาศ) ให้เป็นแรงบิดที่เพลาส่งออกทำให้วิศวกรมีวิธีที่ยืดหยุ่นและกะทัดรัดในการควบคุมการเคลื่อนที่เชิงมุม
แหล่งพลังงานหลักสามแหล่งที่ใช้ในการขับเคลื่อนแอคทูเอเตอร์แบบหมุน ได้แก่:
- แอคชูเอเตอร์ไฟฟ้า – ใช้พลังงานไฟฟ้า ซึ่งมักใช้ร่วมกับเกียร์เพื่อสร้างแรงบิด
- ไฮดรอลิกแอคทูเอเตอร์ – ใช้ประโยชน์จากคุณสมบัติที่ไม่สามารถบีอัดได้ของของเหลวไฮดรอลิก เพื่อการเคลื่อนไหวที่ทรงพลังและแม่นยำ
- ตัวกระตุ้นนิวเมติก – ใช้ลมอัด (หรือก๊าซอื่นๆ) เพื่อขับเคลื่อนการเคลื่อนที่แบบหมุน โดยปกติจะใช้ในกรณีที่ต้องการการทำงานที่รวดเร็ว ซ้ำๆ หรือสภาพแวดล้อมที่ปลอดภัยจากการระเบิด
สิ่งที่ทำให้แอคทูเอเตอร์แตกต่างจากมอเตอร์คือช่วงการเคลื่อนที่ของมันในขณะที่มอเตอร์สามารถหมุนได้อย่างไม่จำกัดในทางทฤษฎี แต่แอคทูเอเตอร์มักถูกออกแบบมาให้หมุนได้เพียงปริมาณที่จำกัด เช่น หนึ่งในสี่รอบ (90°) ครึ่งรอบ (180°) สามในสี่รอบ (270°) หรือแม้แต่หมุนได้หลายรอบแต่มีข้อจำกัด เพื่อให้มีกลไกการควบคุมและความปลอดภัยในตัว ทำให้แอคทูเอเตอร์เหมาะอย่างยิ่งสำหรับวาล์วอัตโนมัติ การควบคุมแดมเปอร์ ข้อต่อแขนหุ่นยนต์ และงานอื่นๆ อีกมากมายที่ต้องการการควบคุมตำแหน่งเชิงมุมหรือแรงบิดที่แม่นยำ
ประเภทหลักของแอคทูเอเตอร์แบบหมุน อธิบายไว้แล้ว
การจำแนกประเภทของแอคทูเอเตอร์แบบหมุนนั้นมีพื้นฐานมาจากทั้งแหล่งพลังงานและการออกแบบทางกล การทำความเข้าใจหมวดหมู่เหล่านี้มีความสำคัญอย่างยิ่งสำหรับการเลือก การกำหนดคุณสมบัติ และการแก้ไขปัญหาแอคทูเอเตอร์ในโครงการจริง มาดูกันว่าประเภทหลักๆ ที่พบได้ในงานวิศวกรรมและระบบอัตโนมัติในปัจจุบันมีอะไรบ้าง:
1. แอคทูเอเตอร์แบบหมุนที่ใช้มอเตอร์เกียร์
มอเตอร์เกียร์เป็นแอคทูเอเตอร์ไฟฟ้าแบบหมุนที่พบได้บ่อยที่สุดในระบบอัตโนมัติ หุ่นยนต์ และการใช้งานในครัวเรือน โดยพื้นฐานแล้ว มอเตอร์เกียร์จะรวมมอเตอร์ไฟฟ้าความเร็วสูงเข้ากับระบบลดเกียร์ในตัว การผสมผสานนี้เป็นการเปลี่ยนแปลงครั้งสำคัญ:
- การหมุนด้วยความเร็วสูงและแรงบิดต่ำจากมอเตอร์ไฟฟ้าจะลดลงเหลือความเร็วที่ต่ำกว่า แต่มีแรงบิดสูงกว่ามากที่เพลาส่งกำลังสามารถเคลื่อนย้ายน้ำหนักบรรทุกในโลกแห่งความเป็นจริงได้อย่างมีประสิทธิภาพ อัตราส่วนการลดขนาดโดยทั่วไปอาจอยู่ที่ 50:1, 100:1 หรือสูงกว่านั้น
- เกียร์ทดรอบแบบรวม มีหลายประเภท ได้แก่ เฟืองตัวหนอน (ล็อคตัวเองได้และกะทัดรัด แต่ประสิทธิภาพต่ำ) เฟืองดาวเคราะห์ (ความหนาแน่นของแรงบิดสูง ประสิทธิภาพยอดเยี่ยม แต่ไม่ล็อคตัวเอง) และเฟืองตรง (คุ้มค่า แต่โดยทั่วไปจะมีเสียงดังกว่า)
มอเตอร์เกียร์หมุนไฟฟ้าโดดเด่นในงานที่ต้องการการตั้งโปรแกรมที่แม่นยำ การกลับทิศทางการหมุนได้ง่าย และการควบคุมด้วยไมโครคอนโทรลเลอร์หรือ PLCพบได้ในอุปกรณ์เปลี่ยนทิศทางสายพานลำเลียง ระบบบ้านอัจฉริยะ (เช่น ลิฟต์ทีวีและระบบหน้าต่างอัจฉริยะ) แขนหุ่นยนต์ และงานอุตสาหกรรมต่างๆ มากมาย
2. แอคชูเอเตอร์แบบหมุนไฮดรอลิก
แอคชูเอเตอร์ไฮดรอลิกใช้ของเหลวที่ไม่สามารถบีอัดได้ในการสร้างการเคลื่อนที่แบบหมุนที่ทรงพลังและกะทัดรัดที่สุดจึงเป็นตัวเลือกที่เหมาะสมเมื่อต้องการแรงมหาศาล เช่น ในเครื่องจักรกลหนักสำหรับงานก่อสร้าง วาล์วอุตสาหกรรมภายใต้แรงดันสูง หรือระบบควบคุมการบิน คุณสมบัติหลักของแอคชูเอเตอร์ไฮดรอลิก ได้แก่:
- แรงบิดสูงมากเมื่อเทียบกับขนาดเนื่องจากระบบไฮดรอลิกมีความหนาแน่นพลังงานสูง
- ประสิทธิภาพยอดเยี่ยมในสภาพแวดล้อมที่รุนแรงและทนทานต่อแรงกดสูง (ลองนึกถึงวาล์วน้ำมันดิบ ประตูท่อส่ง เครน การใช้งานทางทะเล และเครื่องจักรทางเคมี)
- ระบบไฮดรอลิกต้องใช้ปั๊ม ถังเก็บ และท่อ ทำให้มีความซับซ้อนกว่ามอเตอร์ไฟฟ้าแต่ในแง่ของแรงหมุนสูงสุดในขนาดกะทัดรัดนั้น แทบจะหาวัสดุอื่นมาเทียบไม่ได้เลย
3. แอคทูเอเตอร์แบบหมุนด้วยระบบลม
แอคทูเอเตอร์แบบนิวแมติกใช้ลมอัดเพื่อสร้างการเคลื่อนที่แบบหมุนนิยมใช้ในกรณี:
- ความเร็วและการทำซ้ำระบบนิวแมติกสามารถทำงานได้อย่างรวดเร็ว เหมาะอย่างยิ่งสำหรับหุ่นยนต์หยิบและวาง การจัดตำแหน่งเครื่องจักร และระบบอัตโนมัติที่รวดเร็ว
- ความเรียบง่ายและความปลอดภัยในสภาพแวดล้อมที่อาจเกิดการระเบิดหรือเป็นอันตราย ในบริเวณที่มีประกายไฟจากไฟฟ้านั้นเป็นอันตราย
- การออกแบบทั่วไป ได้แก่ กลไกเฟืองและแร็ค และกลไกใบพัดหมุน.
4. ประเภทเฉพาะทางและประเภทที่กำลังเกิดขึ้นใหม่
แอปพลิเคชันบางอย่างต้องการคุณลักษณะเฉพาะ ตัวเลือกใหม่ๆ ที่กำลังเกิดขึ้น ได้แก่:
- แอคชูเอเตอร์แบบหมุนลวดหน่วยความจำ: ใช้ลวดที่ไวต่ออุณหภูมิ (เช่น ไนติโนล) ซึ่งจะหดตัวเมื่อได้รับความร้อน ทำให้เกิดแรงบิดในการหมุนสำหรับระบบที่มีน้ำหนักเบาและขนาดเล็ก
- แอคชูเอเตอร์สุญญากาศแม้ว่าจะพบได้ไม่บ่อยนัก แต่ระบบในอดีตบางระบบ (เช่น ที่ปัดน้ำฝนรถยนต์รุ่นแรกๆ) ใช้แรงดันสุญญากาศจากท่อร่วมไอดีเพื่อขับเคลื่อนการหมุน
รูปแบบการออกแบบเชิงกลที่หลากหลาย: กลไกการหมุนสร้างการเคลื่อนที่ได้อย่างไร
ภายในแต่ละประเภทพลังงาน กลไกภายในจะเป็นตัวกำหนดว่าอินพุตเชิงเส้นหรืออินพุตตามแรงดันจะแปลงเป็นการหมุนได้อย่างไรเรามาทำความเข้าใจกลไกหลักทั้งสามกัน:
แอคทูเอเตอร์แบบหมุนเฟืองและแร็ค
กลไกแบบคลาสสิกนี้แปลงแรงเชิงเส้นเป็นแรงหมุนแท่งฟันเฟือง ("แร็ค") ถูกขับเคลื่อนในแนวเส้นตรง—ด้วยอากาศ ของเหลว หรือกลไก—และขบกับเฟืองกลม ("พินเนียน") ที่ติดอยู่กับเพลาส่งกำลัง เมื่อแร็คเคลื่อนที่ พินเนียนก็จะหมุน คุณลักษณะเด่น:
- การเชื่อมต่อที่ตรงไปตรงมาและแข็งแรงมาก—เหมาะอย่างยิ่งสำหรับการกำหนดตำแหน่งที่แม่นยำและการทำซ้ำได้สูง
- โดยทั่วไปแล้ว ขีดจำกัดการหมุนจะอยู่ระหว่าง 90°, 180° จนถึง 270°ครอบคลุมการหมุนหนึ่งในสี่ถึงสามในสี่รอบ
- สามารถสร้างเพื่อใช้กับระบบลมหรือระบบไฮดรอลิกได้ ทำให้มีความยืดหยุ่นในการใช้งานการติดตั้งทำได้ง่าย และมีรุ่นขนาดกะทัดรัดสำหรับพื้นที่จำกัด
แอคชูเอเตอร์ใบพัดหมุน
แอคทูเอเตอร์แบบใบพัดใช้เพลาที่มีใบพัดหนึ่งใบหรือมากกว่าอยู่ภายในช่องปิดผนึกเมื่อของเหลวหรืออากาศที่มีแรงดันเข้าไป จะดันใบพัด ทำให้เพลาหมุนไปตามส่วนโค้ง แอคทูเอเตอร์เหล่านี้:
- ให้การหมุนที่ราบรื่นและสม่ำเสมอ พร้อมมุมที่ปรับได้ (ตั้งแต่ 30° ถึง 270°)
- ใช้ในงานระบบนิวแมติกและไฮดรอลิกเหมาะสำหรับใช้ในการควบคุมแดมเปอร์ หุ่นยนต์ และระบบสั่น
- ปัญหาเรื่องการรั่วซึมอาจเกิดขึ้นได้ (โดยเฉพาะในแบบเก่าๆ) แต่เทคโนโลยีสมัยใหม่ได้ช่วยลดปัญหาการรั่วซึมลงได้มากแล้ว.
แอคชูเอเตอร์แบบเฟืองตัวหนอนและเฟืองดาวเคราะห์
กลไกที่ขับเคลื่อนด้วยไฟฟ้า ได้แก่:
- เกียร์หนอน: ใช้เฟืองตัวหนอนแบบเกลียวคล้ายสกรูขบกับเฟืองเดือย เพื่อให้ได้ผลลัพธ์ที่ต้องการ อัตราส่วนการลดขนาดสูงในรูปแบบกะทัดรัดและ ที่ปิดเอง มีความสามารถในการทำงานเงียบ แต่มีประสิทธิภาพต่ำกว่า (40–60%) เนื่องจากแรงเสียดทานจากการเลื่อน
- เกียร์ดาวเคราะห์ประกอบด้วยเฟืองดวงอาทิตย์ตรงกลาง เฟืองดาวเคราะห์ และเฟืองวงแหวน ซึ่งให้ประสิทธิภาพการทำงานที่หลากหลาย ประสิทธิภาพสูง (มากกว่า 90%) และมีความหนาแน่นของแรงบิดสูงกว่า เหมาะอย่างยิ่งสำหรับหุ่นยนต์ที่ต้องการความแม่นยำสูง แต่ไม่สามารถล็อกตัวเองได้ จึงมักต้องใช้เบรกเพื่อรักษาระตำแหน่ง
แอคทูเอเตอร์แบบ Scotch Yoke และแอคทูเอเตอร์แบบหมุนจำกัดอื่นๆ
กลไกแอกสก็อตช์ (Scotch yoke mechanism) แปลงการเคลื่อนที่เชิงเส้นของลูกสูบเป็นการหมุนโดยทั่วไปใช้ในระบบควบคุมวาล์วอัตโนมัติ แอคชูเอเตอร์เหล่านี้ให้แรงบิดสูงสุดที่จุดเริ่มต้นและจุดสิ้นสุดของการเคลื่อนที่ เหมาะสำหรับการทำงานแบบหมุน 90 องศาเช่น วาล์วปิด และแขนขาของหุ่นยนต์
หลักการทำงาน: กลไกการทำงานของแอคทูเอเตอร์แบบหมุน
หลักการพื้นฐานคือแอคทูเอเตอร์แบบหมุนทั้งหมดจะแปลงพลังงานที่ป้อนเข้าไปให้เป็นการเคลื่อนที่เชิงมุมและแรงบิดที่ควบคุมได้
- พลังงานขาเข้า: ระบบไฟฟ้า ระบบไฮดรอลิก ระบบนิวแมติก หรือระบบขยายตัวเนื่องจากความร้อน (ลวดหน่วยความจำ)
- การแปลงเชิงกลกลไกภายใน—เช่น เฟืองและแร็ค ใบพัด เฟืองตัวหนอน และเฟือง—จะแปลงพลังงานขาเข้าเป็นพลังงานขาออก เอาต์พุตการหมุน.
- ช่วงของการเคลื่อนไหว: ออกแบบมาสำหรับช่วงมุมที่กำหนด โดยถูกจำกัดด้วยตัวหยุดเชิงกลหรือการตั้งโปรแกรมแบบดิจิทัล ซึ่งช่วยให้การเคลื่อนไหวปลอดภัย ทำซ้ำได้ และคาดการณ์ได้ แตกต่างจากมอเตอร์เพียงอย่างเดียว
หัวใจสำคัญคือการบรรลุแรงบิด ความเร็ว และความแม่นยำที่ต้องการสำหรับการใช้งานของคุณการใส่ใจในรายละเอียดเป็นสิ่งจำเป็น!
แรงบิดและแรง: วิทยาศาสตร์เบื้องหลังเอาต์พุตของแอคทูเอเตอร์แบบหมุน
การเข้าใจว่าแรงบิดของเพลาแปลงเป็นแรงโหลดที่ใช้งานได้นั้นมีความสำคัญอย่างยิ่ง:
- แรงบิด (ที) คือแรงบิดที่กระทำต่อเพลา วัดเป็นหน่วยนิวตันเมตร (Nm) หรือฟุต-ปอนด์ (ft-lb)
- แรงเชิงเส้น (F) แรงบิด ณ จุดสัมผัสขึ้นอยู่กับความยาวของแขนคาน
- สูตรหลัก: T = F × Dโดยที่ D คือระยะห่างจากจุดศูนย์กลางการหมุนถึงจุดรับน้ำหนัก
- การเพิ่มความยาวของแขนคานเป็นสองเท่าจะช่วยลดแรงที่กระทำต่อจุดรับน้ำหนักรักษาแรงบิดไว้ แต่แลกแรงกับระยะทาง
ผลกระทบ:
- ประตูและวาล์วขนาดใหญ่ใช้แขนสั้นที่แข็งแรงเพื่อออกแรงสูงสุดในรัศมีจำกัด.
- ในงานที่ต้องการการเคลื่อนที่กว้าง เช่น แขนหุ่นยนต์ จะใช้คานที่ยาวกว่าเพื่อเพิ่มระยะการเคลื่อนที่ ทำให้ใช้แรงน้อยลง.
- คำนวณแรงบิดที่ต้องการโดยพิจารณาจากแรงที่เกิดขึ้นจริง เพื่อหลีกเลี่ยงการเลือกขนาดที่เล็กเกินไปหรือใหญ่เกินไปแนะนำให้ใช้ค่าเผื่อความปลอดภัย 1.5–2 เท่า
โปรดจำไว้เสมอว่าค่าแรงบิดที่ระบุในเอกสารข้อมูลจำเพาะนั้นจะมีประโยชน์ก็ต่อเมื่อนำมาประกอบกับการคำนวณภาระและระยะห่างของคานที่สมจริงเท่านั้น
การเปรียบเทียบแอคทูเอเตอร์แบบหมุนกับมอเตอร์ไฟฟ้า
ทำไมถึงเลือกใช้แอคชูเอเตอร์แบบหมุนแทนมอเตอร์? ความแตกต่างคืออะไร?ทั้งสองอย่างสามารถหมุนได้ แต่:
- มอเตอร์ให้การหมุนอย่างต่อเนื่องและไม่จำกัด—เหมาะสำหรับพัดลม ปั๊ม และการใช้งานที่ไม่ต้องกำหนดตำแหน่งตายตัว
- แอคทูเอเตอร์แบบหมุนให้การเคลื่อนที่แบบโค้งที่แม่นยำและจำกัด พร้อมระบบควบคุมตำแหน่งในตัวและแรงบิดยึดสูงเหมาะสำหรับข้อต่อหุ่นยนต์และวาล์วอัตโนมัติ
- มอเตอร์ไฟฟ้ามักต้องการเซ็นเซอร์ภายนอก เกียร์ หรือเบรก เพื่อให้สอดคล้องกับความสามารถในการควบคุมของแอคทูเอเตอร์.
- โดยทั่วไปแล้ว แอคทูเอเตอร์ควบคุมได้ง่ายกว่าในแง่ของตำแหน่งและแรงบิด ในขณะที่มอเตอร์เหมาะสำหรับงานหมุนต่อเนื่อง.
การประยุกต์ใช้ในอุตสาหกรรม: จุดที่แอคทูเอเตอร์แบบหมุนสร้างความแตกต่าง
การใช้งานแอคทูเอเตอร์แบบหมุนครอบคลุมหลายอุตสาหกรรม—ทุกที่ที่ต้องการการควบคุมการหมุนอย่างแม่นยำนี่คือตัวอย่างสำคัญบางส่วน:
การควบคุมกระบวนการและระบบอัตโนมัติทางอุตสาหกรรม
ในโรงงานอุตสาหกรรมนั้น ๆ แอคทูเอเตอร์แบบหมุนพบได้ทั่วไปตัวอย่างการใช้งานทั่วไป ได้แก่:
- ข้อต่อหุ่นยนต์สำหรับจัดตำแหน่งและควบคุมการเคลื่อนไหว.
- การทำงานของวาล์วในระบบประปา ก๊าซ หรือโรงงานเคมีซึ่งต้องอาศัยการเคลื่อนไหวที่รวดเร็ว แม่นยำ และปลอดภัยภายในมุมที่กำหนดไว้
- การขนถ่ายวัสดุอุปกรณ์เปลี่ยนทิศทางสายพานลำเลียง แท่นหมุน และอุปกรณ์เปลี่ยนเครื่องมือกล
ระบบยานยนต์และทางทะเล
ยานพาหนะใช้แอคทูเอเตอร์แบบหมุนในการทำงานหลายอย่าง เช่น:
- ระบบควบคุมคันเร่งแบบอิเล็กทรอนิกส์: การปรับปริมาณลมไหลเวียนอย่างแม่นยำ
- ที่ปัดน้ำฝน: ขับเคลื่อนใบพัดเคลื่อนที่ที่ทนทานต่อสภาวะที่ยากลำบาก
- แผ่นปรับระดับเรือ พวงมาลัย และเครื่องกว้านสมอ: ต้องการความทนทานต่อน้ำและการสั่นสะเทือนสูง
อุปกรณ์การแพทย์และการดูแลสุขภาพ
อุปกรณ์ทางการแพทย์ต้องการการเคลื่อนไหวที่เชื่อถือได้ เงียบ และแม่นยำตัวขับเคลื่อน (Actuator) มีความสำคัญอย่างยิ่งสำหรับ:
- ตาราง MRI: การปรับแต่งที่ราบรื่นและแม่นยำ
- โต๊ะผ่าตัด: การควบคุมการเอียงและความสูงอย่างปลอดภัย
- เฟอร์นิเจอร์ปรับระดับได้และอุปกรณ์ฟื้นฟูสมรรถภาพ: เพื่อให้ผู้ป่วยได้รับความสะดวกสบายและความปลอดภัย
อวกาศและกลาโหม
สภาวะสุดขั้วทำให้จำเป็นต้องมีการออกแบบที่แข็งแกร่งในอุตสาหกรรมการบินและอวกาศและการป้องกันประเทศ เช่น:
- พื้นผิวควบคุม (ปีกเล็ก, สไลด์, แฟลป): ขึ้นอยู่กับการเคลื่อนไหวที่เชื่อถือได้ภายใต้สภาวะอุณหภูมิและการสั่นสะเทือนที่รุนแรง
- ระบบอวกาศการปรับทิศทางแผงโซลาร์เซลล์และเสาอากาศในสภาวะสุญญากาศและสภาพแวดล้อมที่มีรังสีสูง
ระบบอัตโนมัติสำหรับบ้านและที่อยู่อาศัย
บ้านอัจฉริยะได้รับประโยชน์จากแอคชูเอเตอร์แบบหมุนในด้านต่างๆ ดังนี้ :
- ประตูและรั้วอัตโนมัติ
- ม่านและมู่ลี่อัจฉริยะ
- ระบบปรับเฟอร์นิเจอร์อัตโนมัติ เช่น อุปกรณ์ยกทีวี หรือเตียงปรับระดับได้
แอคทูเอเตอร์แบบเชิงเส้นและแบบหมุน: ควรใช้แบบไหนในสถานการณ์ใด
การเลือกใช้แอคทูเอเตอร์แบบเส้นตรงหรือแบบหมุนมีผลต่อรูปทรงเรขาคณิตของระบบของคุณ โปรดพิจารณา:
- ตัวกระตุ้นเชิงเส้น: เคลื่อนย้ายสิ่งของในแนวตรง เหมาะที่สุดสำหรับการยก การเลื่อน หรือการยืดสิ่งของ
- แอคชูเอเตอร์แบบโรตารี่: โดดเด่นเมื่อการเคลื่อนที่เกิดขึ้นตามส่วนโค้ง — เช่น ประตู หุ่นยนต์ หรือการควบคุมวาล์ว
หากการเคลื่อนที่ของคุณเกี่ยวข้องกับการหมุน การพลิก หรือการแกว่ง ควรเริ่มต้นด้วยแอคทูเอเตอร์แบบหมุนเพื่อให้การออกแบบง่ายขึ้นแต่หากเป็นการเคลื่อนที่แบบตรงไปตรงมา แอคทูเอเตอร์แบบเส้นตรงจะเหมาะสมกว่า
เกณฑ์การคัดเลือก: วิธีการระบุตัวขับเคลื่อนแบบหมุนที่เหมาะสม
การเลือกอย่างเหมาะสมนั้นเกี่ยวข้องกับการประเมิน:
- ความต้องการแรงบิด: ทั้งเพื่อการเคลื่อนที่และการยึดตรึง—ควรมีระยะปลอดภัย (50–100%)
- ช่วงเชิงมุม: ความแม่นยำในหน่วยองศา — เลือกแอคชูเอเตอร์ที่ออกแบบมาสำหรับช่วงองศาดังกล่าว
- รอบหน้าที่การทำงานต่อเนื่องหรือเป็นช่วงๆ — รอบการทำงานที่สูงขึ้นต้องการโครงสร้างที่แข็งแรงทนทาน
- ความเร็วและตำแหน่ง: ความแม่นยำ ข้อกำหนดด้านการป้อนกลับ และความซับซ้อนของการควบคุม
- ความเข้ากันได้ของแหล่งจ่ายไฟแหล่งพลังงาน: ไฟฟ้า ไฮดรอลิก หรือนิวแมติก
- การให้คะแนนด้านสิ่งแวดล้อม: ทนทานต่อฝุ่น น้ำ และสารเคมี ควรเลือกมาตรฐาน IP ที่เหมาะสม
- ข้อควรพิจารณาในการติดตั้ง: การยึดติด การจัดแนว และการรองรับน้ำหนัก
แนวทางการติดตั้งที่ดีที่สุด: การใช้งานแอคชูเอเตอร์แบบหมุนให้เกิดประโยชน์สูงสุด
การติดตั้งอย่างถูกต้องจะช่วยให้ใช้งานได้ยาวนานและมีประสิทธิภาพ ข้อแนะนำมีดังนี้:
- ตัวยึดแบบแข็ง: ต้านทานแรงโดยไม่บิดงอ
- การจัดตำแหน่งที่แม่นยำ: จัดแนวเพลาให้ตรงกับชิ้นส่วนที่ขับเคลื่อนเพื่อหลีกเลี่ยงการสึกหรอโดยไม่จำเป็น
- ข้อต่อหรือจุดต่อแบบยืดหยุ่นเพื่อรองรับความคลาดเคลื่อนเล็กน้อย
- การจัดการกับความเฉื่อยชา: ควรวางมวลให้ใกล้กับเพลาเพื่อลดแรงกระแทกขณะออกตัวและหยุดรถ
- การจัดการความร้อน: ตรวจสอบให้แน่ใจว่ามีการไหลเวียนของอากาศหรือระบบระบายความร้อนเพื่อป้องกันความร้อนสูงเกินไปขณะใช้งาน
การบำรุงรักษา การแก้ไขปัญหา และอายุการใช้งาน
ตัวกระตุ้นแบบหมุนที่ได้รับการดูแลรักษาอย่างดีจะมีอายุการใช้งานยาวนานขึ้น คำแนะนำมีดังนี้:
- การตรวจสอบเป็นประจำตรวจสอบการกัดกร่อน ชิ้นส่วนหลวม หรือสิ่งปนเปื้อน
- การหล่อลื่นปฏิบัติตามคำแนะนำของผู้ผลิต – ชิ้นส่วนที่ปิดสนิทต้องการการหล่อลื่นน้อยกว่า ในขณะที่ชิ้นส่วนอื่นๆ อาจต้องหล่อลื่นเป็นระยะ
- ฟังและสังเกตเสียงหรือการสั่นสะเทือนที่ผิดปกติ อาจเป็นสัญญาณของปัญหา
- ตรวจสอบอุณหภูมิ: อุณหภูมิสูงเกินไป แสดงว่ามีการทำงานหนักเกินไป หรือมีปัญหาเรื่องการระบายอากาศ
- การตรวจจับปัญหาเบื้องต้นสัญญาณเล็กๆ มักบ่งบอกถึงความล้มเหลวครั้งใหญ่หากถูกละเลย
การทดสอบและการใช้งานจริง: การพิสูจน์ว่าแอคชูเอเตอร์แบบหมุนของคุณพร้อมใช้งานแล้ว
ตรวจสอบประสิทธิภาพภายใต้สภาวะจริงโดย:
- การทดสอบครบวงจรด้วยโหลดจริงวัดแรงบิด ณ จุดต่างๆ โดยเฉพาะจุดเริ่มต้นและจุดสิ้นสุด
- การตรวจสอบการคงค่าคงที่: ตรวจสอบความสามารถในการล็อกตัวเองโดยการทดสอบขณะปิดเครื่อง
- การทดสอบความเครียด: ทำซ้ำหลายรอบเพื่อสังเกตพฤติกรรมด้านความร้อน การสั่นสะเทือน และการสึกหรอ
- การตรวจสอบผลกระทบย้อนกลับ: ตรวจสอบให้แน่ใจว่าผ้าไม่หลวมมากเกินไปหลังการใช้งานแต่ละครั้ง
- ความเสถียรในการติดตั้งตรวจสอบให้แน่ใจว่าตัวยึดและอุปกรณ์ต่างๆ ยังคงแน่นหนาขณะใช้งาน
ตัวอย่างและกรณีศึกษาในโลกแห่งความเป็นจริง
การเลือกใช้แอคชูเอเตอร์ที่เหมาะสมจะช่วยแก้ปัญหาในทางปฏิบัติได้:
- เครื่องควบคุมประตูอุตสาหกรรม: กลไกเฟืองตัวหนอนให้แรงยึดสูงสุดและความปลอดภัยสูงสุดในกรณีไฟฟ้าดับ
- แขนหุ่นยนต์ชุดขับเคลื่อนไฟฟ้าแบบเฟืองดาวเคราะห์ช่วยให้การเคลื่อนที่หลายแกนมีความแม่นยำสูง พร้อมระบบป้อนกลับ
- วาล์วท่อ: แอคชูเอเตอร์แบบแร็คแอนด์พิเนียนไฮดรอลิกหรือแบบสก็อตช์โยคสร้างแรงที่จำเป็นภายใต้สภาวะที่ยากลำบาก
- ลิฟต์ทีวีสมาร์ทโฮม: ชุดขับเคลื่อนเฟืองตัวหนอนขนาดกะทัดรัดรองรับแผงควบคุมขนาดใหญ่ได้อย่างแนบเนียน
- โต๊ะถ่ายภาพทางการแพทย์: ตัวกระตุ้นไฟฟ้าที่ปลอดภัยต่อการใช้งานกับเครื่อง MRI ช่วยให้การปรับแต่งมีความน่าเชื่อถือและเงียบสนิท
คำถามที่พบบ่อย (FAQ)
แอคทูเอเตอร์แบบหมุนกับมอเตอร์ไฟฟ้าแตกต่างกันอย่างไร?
มอเตอร์ไฟฟ้าให้การหมุนอย่างต่อเนื่องและไม่จำกัดเหมาะสำหรับพัดลมหรือปั๊ม ส่วนแอคชูเอเตอร์แบบหมุนให้การเคลื่อนที่แบบจำกัดตามโปรแกรม พร้อมระบบควบคุมและแรงยึดในตัวเหมาะสำหรับวาล์วหรือหุ่นยนต์
แอคชูเอเตอร์แบบหมุนชนิดใดเหมาะสมที่สุดสำหรับการใช้งานที่ต้องการแรงยึดสูง?
กลไกเฟืองตัวหนอนสามารถล็อคตัวเองได้ทำให้เหมาะสำหรับการรักษาระตำแหน่งโดยไม่ต้องใช้พลังงาน โดยเฉพาะอย่างยิ่งสำหรับโหลดในแนวตั้ง
ฉันควรเลือกใช้แอคชูเอเตอร์แบบใดระหว่างแบบใช้ลม แบบไฮดรอลิก และแบบไฟฟ้า?
- ติดตั้งระบบไฟฟ้า: แม่นยำ ตั้งโปรแกรมได้ ผสานรวมง่าย สภาพแวดล้อมสะอาดตา
- ไฮดรอลิ: กำลังสูง ประสิทธิภาพทนทาน เหมาะสำหรับใช้งานกลางแจ้งหรือในงานที่ต้องการแรงสูง
- นิวเมติก: รอบการทำงานเร็ว แรงน้อย เหมาะสำหรับสภาพแวดล้อมที่เป็นอันตรายหรืออาจเกิดการระเบิดได้
แอคชูเอเตอร์แบบหมุนเหมาะสำหรับสภาพแวดล้อมที่รุนแรงหรือเปียกชื้นหรือไม่?
ใช่ครับ โดยการเลือกใช้แอคชูเอเตอร์ที่มีระดับการป้องกันน้ำและฝุ่น (IP) ที่เหมาะสมสำหรับการใช้งานกลางแจ้งหรือในทะเล ระดับการป้องกันน้ำและฝุ่น เช่น IP65-IP67 ถือเป็นมาตรฐาน ส่วนสำหรับการใช้งานที่ต้องล้างทำความสะอาดหรือในอุตสาหกรรมยา แนะนำให้ใช้ IP69K ครับ
ในบริบทนี้ มอเตอร์เกียร์ DC คืออะไร?
มอเตอร์เกียร์กระแสตรง (DC gear motor) เป็นการผสมผสานระหว่างมอเตอร์ไฟฟ้ากับตัวลดเกียร์ให้แรงบิดสูงที่รอบต่ำ พร้อมระบบควบคุมแบบตั้งโปรแกรมได้ นิยมใช้ในงานที่ต้องการความแม่นยำสูง
นวัตกรรมและแนวโน้มในอนาคตของระบบขับเคลื่อนแบบหมุน
อุตสาหกรรมกำลังพัฒนาไปพร้อมกับวัสดุใหม่ๆ อุปกรณ์อิเล็กทรอนิกส์ที่ชาญฉลาดขึ้น และการบูรณาการที่เพิ่มมากขึ้นแนวโน้มที่น่าสนใจ ได้แก่:
- แอคทูเอเตอร์อัจฉริยะ: ความสามารถในการเชื่อมต่อกับ IoT การวินิจฉัยตนเอง และการบำรุงรักษาเชิงคาดการณ์
- miniaturization: การออกแบบที่กะทัดรัดยิ่งขึ้นสำหรับหุ่นยนต์ อุปกรณ์สวมใส่ และอุปกรณ์ทางการแพทย์
- ประสิทธิภาพพลังงาน: การใช้มอเตอร์แบบไร้แปรงถ่านและระบบเฟืองดาวเคราะห์ รวมถึงความก้าวหน้าด้านการซีล เพื่อลดความร้อนและการใช้พลังงาน
- การผลิตที่ยั่งยืน: อายุการใช้งานยาวนานขึ้น ส่วนประกอบรีไซเคิลได้ และสารหล่อลื่นที่เป็นมิตรต่อสิ่งแวดล้อม โดยเฉพาะอย่างยิ่งสำหรับอุตสาหกรรมที่ต้องการความละเอียดอ่อน