
- Kamlar ve takipçiler, dönme hareketini hassas, zamanlamalı doğrusal veya salınım hareketine dönüştürür.
- Hem kamların hem de takipçilerin tasarımı ve sınıflandırılması, işlevlerini, verimliliklerini ve uygulama çok yönlülüklerini belirler.
- Bu mekanizmalar içten yanmalı motorlarda, otomasyonda ve çok çeşitli makinelerde hayati öneme sahiptir.
- Doğru anlayış ve tasarım prensipleri, dayanıklılığı, performansı ve hareket kontrolünü optimize eder.
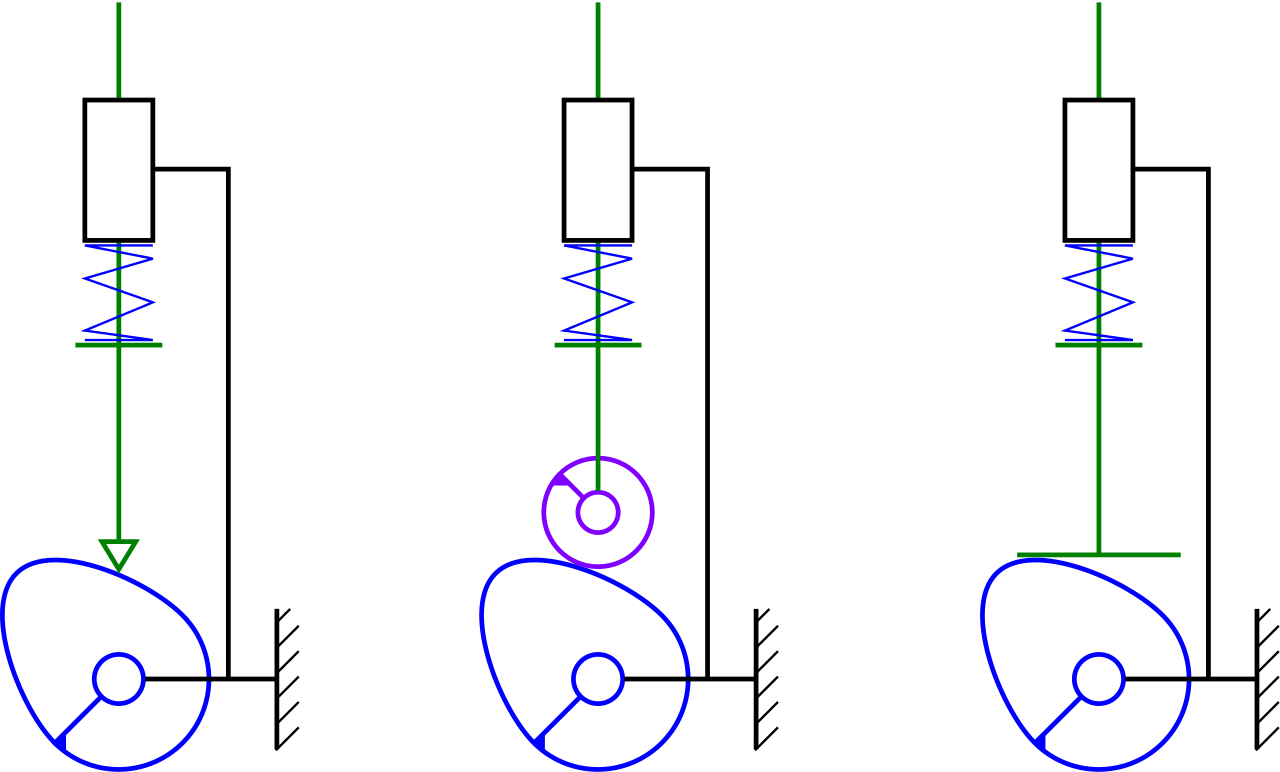
Kam ve takipçi mekanizmalarını anlamak, öğrenciler, mühendisler ve makine ve mekanik sistemlerle ilgilenen herkes için çok önemlidir. Bu bileşenler, dönme hareketini doğrusal veya salınım hareketine dönüştürmede, otomobil motorlarından dikiş makinelerine kadar her şeyi çalıştırmada çok önemli bir rol oynar. Genellikle perde arkasında gizli kalsalar da, kamlar ve takipçileri hassas, tekrarlanabilir hareket sağlayarak sayısız modern cihazın işlevini şekillendirir.
Görünüşteki basitliklerine rağmen, kamlar ve takipçilerin ardındaki teori, incelikler ve pratik uygulamalar açısından zengindir. Bu mekanizmaları tasarlamak, hareket dönüşümü, mekanik, geometri ve hatta malzeme bilimi konularında bilgi gerektirir. Bir otomobilin valflerinin tam doğru anda nasıl açılıp kapandığını veya otomatik makinelerin karmaşık zamanlamalı hareketleri nasıl gerçekleştirdiğini merak ettiyseniz, bu kapsamlı kılavuz size kamlar ve takipçiler hakkında ihtiyacınız olan tüm bilgileri sağlayacaktır.
Kam ve İzleyici Mekanizması Nedir?
Kam ve takipçi sistemi, dönme hareketini önceden belirlenmiş bir ileri geri veya salınım hareketine dönüştürmek için kullanılan bir mekanizmadır. Özünde, bu mekanizma iki ana parçadan oluşur: genellikle dönen veya salınım yapan tahrik elemanı olan kam ve kamın profiline yanıt olarak belirli bir yolda hareket eden tahrik edilen bileşen olan takipçi . Her iki eleman da bir çerçeve veya kılavuz içine monte edilerek hareketlerinin sınırlandırılması ve doğru bir şekilde yönlendirilmesi sağlanır.
Kamın kendisi disk, silindir veya başka bir şekilli nesne olabilir ve benzersiz profili, takipçinin nasıl hareket edeceğini doğrudan belirler. Genellikle bir çubuk veya kaldıraç olan takipçi, hareketin doğru bir şekilde iletilmesini sağlamak için kam ile sürekli temas halinde kalır (bazen bir yay, yerçekimi veya mekanik bir kısıtlama yoluyla). Bu düzenek, basit doğrusal karşılıklı hareketten daha karmaşık, zamanlanmış salınımlara kadar çok çeşitli çıkış hareketleri oluşturabilir.
Kam ve İzleyici Mekanizmalarının Başlıca Bileşenleri
- Kam: Takip eden parçanın hareketini belirlemek üzere şekillendirilmiş tahrik elemanı. Profil tasarımı, takip eden parçanın hareketini belirlemede çok önemlidir.
- takipçi: Kamın hareketine karşılık olarak öteleme veya salınım hareketi yapan tahrik edilen eleman.
- Çerçeve veya Kılavuz: Hem kamı hem de takipçiyi yerinde tutan ve genellikle takipçinin hareket yolunu yönlendiren yapısal destek.
Kam ve takipçi arasındaki sürekli temas, yerçekimi, yaylar veya oluklar veya çift makaralar gibi mekanik sınırlamalar yoluyla sağlanır . Bu sınırlama yöntemleri arasındaki seçim, uygulamaya ve aşınmanın azaltılması, gürültünün azaltılması veya hassas zamanlama gibi istenen performans özelliklerine bağlıdır.
Kam ve takipçi sistemi nasıl çalışır?
Kam mili döndüğünde (veya salınım yaptığında), değişken şekli takipçiyi yönlendirilmiş bir yol boyunca iter. Takipçinin hareketi, kam milinin profiline bağlıdır. Örneğin, radyal bir kam milinde, kam milinin kenarı boyunca farklı yarıçaplar, kam mili döndükçe takipçiyi yukarı ve aşağı hareket ettirir. Bu dönüşüm, basit bir döner girişin, hassas ve zamanlamalı hareketler gerektiren uygulamalar için gerekli olan, yüksek düzeyde kontrol edilen karşılıklı veya salınımlı bir çıkışı tetiklemesine olanak tanır.
Klasik bir örnek, içten yanmalı motorlardaki valflerin çalışma prensibidir. Eksantrik mili döndükçe, mil üzerindeki loblar iticilere baskı uygulayarak, yakıt/hava girişini ve egzoz gazı atılımını sağlamak için valfleri belirli aralıklarla açıp kapatır.
Kamların ve İzleyicilerin Sınıflandırılması
Kamlar ve takipçiler, şekillerine, hareket türlerine ve mekanizmanın konfigürasyonuna bağlı olarak çeşitli şekillerde sınıflandırılabilir. Bu çeşitlilik, mühendislerin her uygulama için doğru kombinasyonu seçmelerine, alan, yük, gürültü, dayanıklılık ve diğer faktörler arasında denge kurmalarına olanak tanır.
Şekillerine Göre Kam Çeşitleri
- Plaka veya Disk Kamlar (Radyal Kamlar): Bunlar, sabit bir eksen etrafında döndürülen düz plakalar veya disklerdir. İzleyici, kamın eksenine dik olarak hareket eder; bu da bu kamları yukarı-aşağı veya ileri-geri izleyici hareketi elde etmek için ideal hale getirir. Bu, motorlarda ve makinelerde en sık bulunan tiptir.
- Oluklu veya Yarıklı Kamlar: Plaka kamının bir varyasyonu olan bu mekanizmalarda, diskin yüzeyine bir oluk açılmıştır. İzleyici, bu oluğun içinde hareket eder; bu da pozitif bir sınırlama sağlayarak teması sürdürmek için yay veya yerçekimine olan ihtiyacı ortadan kaldırır.
- Silindirik veya Namlu Kamları: Dış veya iç yüzeyine bir oluk açılmış silindir şeklinde bir yapıya sahiptir. Silindir dönerken, takipçi bu olukta hareket ederek dönme hareketini eksene paralel doğrusal harekete dönüştürür. Bu kamlar genellikle takım tezgahlarında ve dişli kesme makinelerinde, özellikle karmaşık zamanlama dizilerinin gerekli olduğu yerlerde kullanılır.
- Kama Kameralar: Bunlar kama şeklinde olup tipik olarak kayma hareketi üretirler. Kam ve takipçinin hareketi birbirine diktir. Kama kamlar daha az yaygındır ancak belirli uygulamalarda doğrusal hareket sağlarlar.
- Konjuge Kamlar (Çift Kamlar): Birbirine uyumlu iki kam profilinin birlikte çalışmasından oluşur ve genellikle sessiz, hassas ve aşınmaya dayanıklı hareket elde etmek için kullanılır. Sürekli temasın ve minimum boşluğun kritik olduğu durumlarda avantajlıdırlar.
- Globoidal ve Küresel Kamlar: Bu kamların kavisli (içbükey veya dışbükey) yüzeyleri vardır. Küresel kamlar silindirlere benzer ancak dairesel olmayan bir kesite sahiptir, küresel kamlar ise küresel bir yüzeyde bir oluk sağlar. Bu tipler, karmaşık, düzlemsel olmayan hareketin gerekli olduğu yerlerde kullanılır.
- Uç Kameralar: Dönen bir silindirin ucunda kam yüzeyi bulunur; üretim karmaşıklığı ve maliyeti nedeniyle nadirdir.
- Yüz Kameraları: Takipçi, genellikle bir yuva içinde, dönen bir diskin yüzeyinde (düz yüzeyinde) hareket eder. Bunlar, takipçinin hareketinin bir veya daha fazla eksende hassas bir şekilde kontrol edilmesi gereken uygulamalar için kullanılır.
- Doğrusal Kamlar: Bu kamlar dönmek yerine düz bir çizgide hareket eder. Profil, kenar veya yüzey boyunca kesilir. Örnek olarak, pimli kilitlerdeki anahtarlar verilebilir; burada anahtarın (kamın) doğrusal hareketi, pimleri (takipçileri) doğru yüksekliğe kaldırır.
İletişim Şekline Göre Takipçi Türleri
- Bıçak Sırtı Takipçisi: Uç kısmında keskin bir kenar bulunur ve bu da kam ile hassas temas sağlar. Ancak bu tasarım, yoğun temas nedeniyle hızlı aşınmaya yol açar. sürtünmeBu nedenle yüksek yük gerektiren uygulamalarda nadiren kullanılır.
- Silindirli İzleyici: Temas noktasında dönen bir silindir kullanır, bu da sürtünmeyi ve aşınmayı önemli ölçüde azaltır. Makaralı takipçiler, motor valf mekanizmaları gibi yüksek hız ve yüksek yük ortamlarında popülerdir.
- Düz Yüzlü (Mantar) Takipçi: Uç kısmı tamamen düzdür, bu da kam miliyle daha yumuşak bir temas sağlar. Bunlar, alanın sınırlı olduğu yerlerde yaygındır ve genellikle otomobil motorlarında kullanılır. Aşınmayı en aza indirmek için, takipçinin ekseni hafifçe kaydırılabilir, böylece düz yüzey sürekli döner ve aşınma eşit şekilde dağılır.
- Küresel Yüzeyli Takipçi: Uç kısmı dışbükey (yuvarlak) olup, temas gerilimini azaltarak daha düzgün bir hareket sağlar; bu özellik özellikle yüksek hızlı veya hizalama hatası olan uygulamalarda faydalıdır.
Hareket Yoluna Göre Takipçi Türleri
- Radyal (Sıra İçi) Takipçi: Kamın merkezinden doğrudan geçen bir yol boyunca hareket eder. Çoğu standart kam ve takipçi düzeneği, düzgün hareket aktarımı için radyal bir takipçi kullanır.
- Ofset Takipçi: Hareket ekseni, kamın merkezinden uzaklaştırılmıştır. Bu sapma, yanal itmeyi azaltabilir, zamanlamayı değiştirebilir veya hareket özelliklerini ayarlayabilir.
Hareket Türüne Göre Takipçi Türleri
- Çeviri Yapan Takipçi: Kesinlikle düz bir çizgide (doğrusal hareket) hareket eder, ister yukarı aşağı ister ileri geri.
- Salınım Yapan Takipçi: Sabit bir eksen etrafında dönerek, kamın hareketine bağlı olarak açısal veya salınım hareketi oluşturur. Bu düzenek, saf öteleme yerine açısal yer değiştirme gerektiren sistemler için tipiktir.
Kam Mekanizması Konfigürasyonları ve Çalışma Modları
Kam ve takipçi arasındaki ilişki, giriş hareketinin nasıl iletildiğini ve hangi çıkış hareketinin elde edildiğini etkileyen çeşitli şekillerde yapılandırılabilir. İşte yaygın düzenlemelerin bir özeti:
- Dönen Kam ve Ötelemeli Takip Parçası: Kam mili döner ve bu da takipçinin düz bir çizgide hareket etmesine neden olur. Bu durum en sık plaka veya disk kam mili uygulamalarında (örneğin valf hareket ettirme mekanizmalarında) görülür.
- Salınımlı İzleyiciye Sahip Dönen Kam: Kam mili döner ve takipçi bir pivot üzerinde hareket ederek açısal bir yer değiştirme oluşturur. Tekstil makinelerinde, baskı makinelerinde ve daha birçok yerde kullanılır.
- Kamerayı Çeviren Takipçi ile Çevirme: Hem kam hem de takipçi düz çizgiler halinde hareket eder ve genellikle özel hareket dizileri için senkronize edilirler.
- Döner takipçili sabit kam: Kam mili sabit kalırken, takipçi sistemi bir şaft etrafında döner. Bunlar daha az yaygındır ve çoğunlukla özel makinelerde veya zamanlama cihazlarında bulunur.
Takipçi Kısıtlama Yöntemleri
Takipçi ve kam arasında sürekli temasın sağlanması, güvenilir performans için hayati önem taşır. Bu kısıtlamayı sağlayan üç temel yöntem vardır:
- Yerçekimi Kısıtlaması: Takip eden parçanın ağırlığı, kam ile temas halinde kalması için yeterlidir. Basit, ancak yalnızca hızlar düşük olduğunda veya takip eden parçanın kütlesi yeterli olduğunda uygulanabilir.
- Yay Kısıtlaması: Bir yay, takipçiyi kam profiline doğru iter veya çeker. Bu, yön veya hızdan bağımsız olarak güvenilir temasın şart olduğu yüksek hızlı makinelerde ve otomotiv uygulamalarında en yaygın düzenlemedir.
- Pozitif Mekanik Kısıtlama: Oluklar, çift makaralar veya eşlenik kamlar gibi mekanizmalar, her zaman temas sağlayan fiziksel bir etkileşim oluşturur. Bu, boşluk veya hareket kaybının en aza indirilmesi gereken durumlarda çok önemlidir.
Temel Adlandırma ve Anahtar Terimler
Kam ve takipçi teorisini anlamak, belirli teknik terimlere aşina olmayı gerektirir:
- Taban Çemberi: Kam profiline teğet olarak çizilebilen en küçük daire. Bu, kamın minimum boyutunu tanımlar ve geometrisi için temeldir.
- İzleme Noktası: Kam milinin dönüşü sırasında adım eğrisini oluşturmak için kullanılan, takipçi üzerindeki bir referans noktası (genellikle bıçak kenarı veya silindir merkezi).
- Eğim Eğrisi: Mekanizma çalışırken izleme noktasının kam merkezine göre izlediği yol.
- Çalışma Eğrisi: Kamın takipçiyle temas eden gerçek yüzeyi. Bıçak ağızlı takipçilerde bu, adım eğrisine uyar; makaralı takipçilerde ise çalışma eğrisi kaydırılmıştır.
- Saha Çemberi: Kamera merkezinden başlayıp eğim noktalarından geçen bir daire.
- Asal Çember (Referans Çember): Kam merkezinden eğim eğrisine çizilen en küçük daire. Bıçak kenarlı ve düz yüzeyli takipçiler için taban dairesiyle aynıdır; makaralı takipçiler için ise makara yarıçapı kadar daha büyüktür.
- Basınç açısı: Takipçinin hareket yönü ile eğim eğrisine dik olan normal arasındaki açı. Yüksek basınç açıları sıkışmaya veya aşırı sürtünmeye neden olabilir; bu açıyı tasarım sınırları içinde tutmak, sorunsuz çalışma için kritik öneme sahiptir.
- Kaldırma veya Vuruş: Kam döngüsü sırasında takipçinin en alçak konumundan en yüksek konumuna kadar kat ettiği maksimum mesafe.
- Pitch Point: Basınç açısının en yüksek olduğu nokta, eğim eğrisi üzerindeki nokta.
- Yer Değiştirme Diyagramı: Takipçinin tam bir kam dönüşü boyunca konumunu gösteren, yükselme, bekleme ve geri dönüş dönemlerini betimleyen bir grafik.
Hareket Olayları: Yükseliş, Bekleme ve Geri Dönüş
Kam mekanizmalarının belirleyici özelliklerinden biri, hareket ve bekleme (duraklama) sürelerini yüksek hassasiyetle kontrol edebilme yetenekleridir. Tam bir kam dönüşü boyunca, takipçi tipik olarak üç ardışık olay yaşar:
- Rise: Takipçi, kam merkezinden uzaklaşır. Bu, çevrimin yukarı veya dışa doğru hareket bölümüdür.
- Kalmak: Kam milinin dönmesi devam etmesine rağmen takipçi sabit kalır. Bu, bir vananın belirli bir süre açık tutulması gibi, çıkışın duraklaması gereken uygulamalarda kritik öneme sahiptir.
- Dönüş: Takipçi, genellikle yükselme hareketini yansıtacak şekilde ancak ters yönde, kam merkezine doğru geri hareket eder.
Yer değiştirme diyagramı bu üç aşamayı, yani takipçinin her bir segmentte ne kadar mesafe kat ettiğini ve ne kadar hızlı hareket ettiğini göstermektedir. Kam profilinin kesin şekli, her olayın süresini ve hızını belirler.
Takipçi Hareket Profilleri ve Etkileri
İstenilen takipçi çıkışı, yükseliş ve geri dönüş segmentlerini tanımlamak için çeşitli matematiksel eğriler kullanılarak kamın profilinin özelleştirilmesiyle elde edilebilir. Yaygın hareket profilleri şunlardır:
- Sabit Hız: Takipçi, yükseliş veya iniş boyunca sabit bir hızda hareket eder. Basit olmasına rağmen, bu durum hareketin başlangıcında ve sonunda ivmede ani değişikliklere neden olarak yüksek kuvvetlere ve potansiyel gürültü veya aşınmaya yol açar. Yüksek hızlı makinelerde nadiren kullanılır.
- Sabit İvme (Parabolik): Yükseliş veya iniş sırasında ivme sabittir, bu da daha yumuşak geçişlere ve daha düşük maksimum ivmeye yol açar. Bu durum, şoku ve aşınmayı en aza indirmek için avantajlıdır.
- Basit Harmonik Hareket: Takip eden parçanın hareketi sinüs dalgasına benzer bir eğri izler; ivme, hareketin orta noktasında en yumuşaktır ve uç noktalarda hız sıfırdır. Bu profil, yüksek hızlı motorlarda gürültüyü ve darbe kuvvetlerini azaltmak için yaygın olarak kullanılır.
- Polinom veya Özel Eğriler: Mühendisler, düzgünlük, süre ve mekanik kısıtlamalar arasında denge kurarak, çok özel gereksinimler için daha yüksek dereceli eğriler kullanabilirler.
OceanX: Okyanusun Gizemlerini Ortaya Çıkarmak İçin Keşif ve Teknoloji
Kamlar ve İzleyiciler için Tasarım Prensipleri
Kam ve takipçi mekanizması tasarlamak, istenen takipçi hareketini üretmek için doğru kam profilini seçmeyi gerektirir. Bu, geometri, malzeme dayanımı, basınç açıları ve belirli uygulamanın ihtiyaçlarının dikkatlice değerlendirilmesini gerektirir. Temel tasarım adımlarını ve kavramlarını inceleyelim:
Bıçak ağızlı hareketli takipçili disk kamı
Bu düzende, bir disk (plaka) kamı, bıçak ağzı şeklindeki bir takipçiyi düz, ileri geri hareket ettirir. Başlıca tasarım parametreleri şunlardır:
- Taban Çemberi Yarıçapı (r₀): Kamın temel geometrisini tanımlar.
- Ofset (e): İzleyicinin hareket çizgisi ile kamın merkezi arasındaki mesafe. Negatif değerler, izleyicinin kamın x ekseninin altında olduğunu gösterir; ofset, yanal itmeyi azaltabilir veya zamanlamayı ayarlayabilir.
- Takipçi Yer Değiştirmesi(leri): Kam dönüş açısının bir fonksiyonudur; takipçinin her kam pozisyonunda ne kadar hareket edeceğini tanımlar.
- Dönüş Yönü (İç): Saat yönünde (+1) veya saat yönünün tersine (-1) kam dönüşünü gösterir; bu, hareket yönünün belirlenmesinde ve geometrik hesaplamalarda kritik öneme sahiptir.
Yaygın bir tasarım tekniği, kamın sabit kabul edildiği ve takipçinin onun etrafında hareket ederek, hareket ederken kamın gerektirdiği profili izlediği ters çevirme tekniğidir.
Salınımlı Bıçak Kenarlı İzleyiciye Sahip Disk Kamı
Salınımlı çıkış için, disk kamı döndükçe takipçi de döner. Buradaki tasarım şunları içerir:
- Pivotlar Arasındaki Mesafe (a): Kam merkezinden takipçinin dönme noktasına kadar olan uzunluk.
- Takipçi Uzunluğu (l): Dönme noktasından bıçak ağzına olan mesafe.
- Salınım Açısı (φ): Kam milinin dönüşüne bağlı olarak, takipçinin başlangıç pozisyonuna göre açısal yer değiştirmesi.
- Dönüş Yönü ve Konum Parametreleri (IP, IW): Eksen üstü/altı ve saat yönünde/saat yönünün tersine hareket için pozitif-negatif değerler belirleyin.
Yine, profil tasarımını basitleştirmek için ters çevirme prensibi uygulanır. İzleyici, kamın şeklini takip ederek gerekli açılar boyunca salındığı hayal edilir ve bu şekil daha sonra gerçek çalışma sırasında dönen kama geri aktarılabilir.
Makaralı İzleyicili Disk Kamı
Makaralı takipçi kullanıldığında, profil tasarımında makaranın yarıçapı önemli bir sapma olarak yer alır. Temas noktası (izleme noktası) makaranın merkezindedir, bu nedenle kamın profili, makara adım eğrisi boyunca yuvarlanırken makaranın zarfı olarak oluşturulur.
- Silindir Yarıçapı (r): Etkin adım eğrisini değiştirir ve girişim veya alt kesmeyi önlemek için dikkatli hesaplama gerektirir.
- Zarf Eğrisi Parametreleri (IM, RM): Kamın çalışma eğrisinin adım eğrisinin içinde mi yoksa dışında mı olduğunu ve bunun nihai kam şeklini nasıl etkilediğini belirtin.
Makaralı takipçiler için profil oluşturma iki adımdan oluşur: ters çevirme yöntemi kullanılarak adım eğrisi hesaplanır, ardından makara adım eğrisi boyunca hareket ederken makaraya teğet olan noktaların kümesi olarak gerçek kam profili belirlenir.
Kam ve İzleyici Mekanizmalarının Avantajları ve Dezavantajları
Kam ve takipçi sistemleri benzersiz avantajlar sunar ancak dezavantajları da vardır. İşte dengeli bir bakış açısı:
- Avantajları:
- Dairesel hareketi ileri geri veya salınım hareketine dönüştüren basit mekanizma.
- Son derece özelleştirilebilir çıkış hareketi; uygun kam tasarımıyla neredeyse istenen her türlü takipçi yolu elde edilebilir.
- Özellikle zaman ayarlı veya otomatik sistemlerde gerekli olan, doğru ve tekrarlanabilir hareket yeteneğine sahip.
- Bu mekanizma, önemli titreşimlere ve dinamik yüklere dayanabilme özelliği sayesinde motorlar ve yüksek hızlı makineler için uygundur.
- Çok yönlüdür; çok çeşitli mekanik uygulamalarda kullanılır.
- Dezavantajları:
- Kam milleri, özellikle temas yüzeyinde aşınmaya ve yıpranmaya yatkındır; bu nedenle hassas imalat ve iyi yağlama gerektirirler.
- Karmaşık kam profillerinin üretimi, özellikle yüksek performanslı veya özel tasarım mekanizmalar için zor ve maliyetli olabilir.
- Bu sistem, daha basit bağlantılara kıyasla daha fazla fiziksel alan kaplar.
- Özellikle yüksek hızlı uygulamalarda yüksek yüzey gerilimleri oluşabilir; bu da dayanıklı malzemeler ve dikkatli tasarım gerektirir.
Kam ve İzleyici Mekanizmalarının Endüstriyel ve Günlük Uygulamaları
Farkında olmayabilirsiniz, ancak kam ve takipçi sistemleri günlük olarak kullandığınız birçok cihazın kalbinde yer alır ve endüstriyel süreçlerde vazgeçilmezdir. İşte bazı öne çıkan uygulamalar:
- İçten Yanmalı Motorlar: En mükemmel uygulama örneği. Eksantrik mili, emme ve egzoz valflerini kusursuz bir zamanlamayla açıp kapatmak için özel şekilli loblar kullanır; bu da motorun optimum performans için doğru şekilde nefes almasını sağlar.
- Otomatik Makineler: Torna tezgahlarında, dokuma tezgahlarında, tekstil makinelerinde, kağıt kesme makinelerinde ve daha birçok yerde, kamlar parçaların hareketini zamanlar, takım değişimlerini otomatikleştirir ve karmaşık süreçleri kontrol eder.
- Tüketici Cihazları: Kam ve takipçi sistemleri, dikiş makinelerinde iğneleri hareket ettirir, oyuncaklarda hareket oluşturur (örneğin figürleri canlandırır) ve bulaşık makinelerinin ve çamaşır makinelerinin çalışmasını kontrol eder (kam zamanlayıcıları aracılığıyla).
- Saatler ve Zamanlama Mekanizmaları: Mekanik saatlerde kadranları ilerletmek, zil seslerini etkinleştirmek ve gece/gündüz fonksiyonlarını koordine etmek için kamlar kullanılır.
- Otomotiv Şanzımanları: Vites kontrol milleri (silindirik kamlar), motosikletlerde bulunanlar gibi sıralı şanzımanlarda vites seçimini yönetir.
- Güvenlik Cihazları: Pimli kilitlerde doğrusal kamlar kontrol yüzeyi görevi görür; anahtarın (kamın) şekli, pimleri (takipçileri) doğru konuma getirir.
- Mekanik Bilgisayarlar ve Analog Cihazlar: Dijital kontrolcülerden önce, kamlar karmaşık matematiksel fonksiyonları ve kontrol dizilerini kodlayarak, tamamen mekanik yollarla otomasyon ve hesaplamayı mümkün kılıyordu.
Tarihsel Perspektif ve Evrim
Kam mekanizmalarının kökenleri yüzyıllar öncesine, antik Çin ve Orta Doğu'daki önemli örneklerine kadar uzanmaktadır. İlk kam benzeri cihazlar, arbalet tetiklerinde ve suyla çalışan makinelerde ortaya çıkmıştır. Orta Çağ'da kamlar, otomatların ve zaman ölçme cihazlarının ayrılmaz bir parçası haline gelmiştir. Yüzyıllar boyunca, sanayileşmeyle birlikte kullanımları genişlemiş ve modern otomotiv ve üretim teknolojisinde görülen karmaşık, yüksek performanslı sistemlere dönüşmüştür.
Kam ve takipçi mekanizmalarının çok yönlülüğü ve güvenilirliği, elektronik ve dijital kontrollerin birçok mekanik sistemin yerini almasına rağmen, bunların önemini korumasını sağlamıştır. Saf mekanik hareket dönüşümü, hassas zamanlama veya yüksek dayanıklılık gerektiren alanlarda, kam ve takipçi mekanizması vazgeçilmez olmaya devam etmektedir.
Çağdaş Gelişmeler ve Araştırmalar
Kam ve takipçi mekanizmalarının temel teorisi sabit kalırken, modern mühendislik tasarımlarını ve uygulamalarını sürekli olarak geliştiriyor. Bilgisayar destekli tasarım, son derece karmaşık kam profillerinin yüksek hassasiyetle oluşturulmasını, üretilmesini ve analiz edilmesini mümkün kılıyor. Gelişmiş malzemeler ve yeni üretim teknikleri dayanıklılığı artırıyor, sürtünmeyi azaltıyor ve daha hafif, daha verimli mekanizmalar sağlıyor.
Araştırmacılar ve mühendisler, özellikle motorlar ve otomatik üretim gibi yüksek hızlı ve yüksek yüklü ortamlarda, kam sistemlerinin verimliliğini en üst düzeye çıkarmak, aşınmayı en aza indirmek ve kullanım ömrünü uzatmak için sürekli olarak çaba sarf etmektedirler.
Kam ve takipçi mekanizmaları, olağanüstü bir sadelik ve çok yönlülük karışımı sunar. Modern endüstri ve günlük yaşamda döner girdileri zamanlanmış, doğrusal veya salınım hareketlerine dönüştüren sessiz iş makineleridir. Dikkatli tasarım sayesinde, bu mekanizmalar bir çocuk oyuncağından Formula 1 motorunun içindeki valf mekanizmasına kadar her şeyde pürüzsüz, tekrarlanabilir ve son derece kontrollü hareket sağlayabilir. İster mühendislik öğrencisi, ister tasarımcı adayı, isterse de bağımlı olduğumuz makinelerin mekaniği hakkında meraklı biri olun, kam ve takipçi teorisine dalmak, geometri, fizik ve pratik icatın kesişimine büyüleyici bir bakış sunar.