
- ,
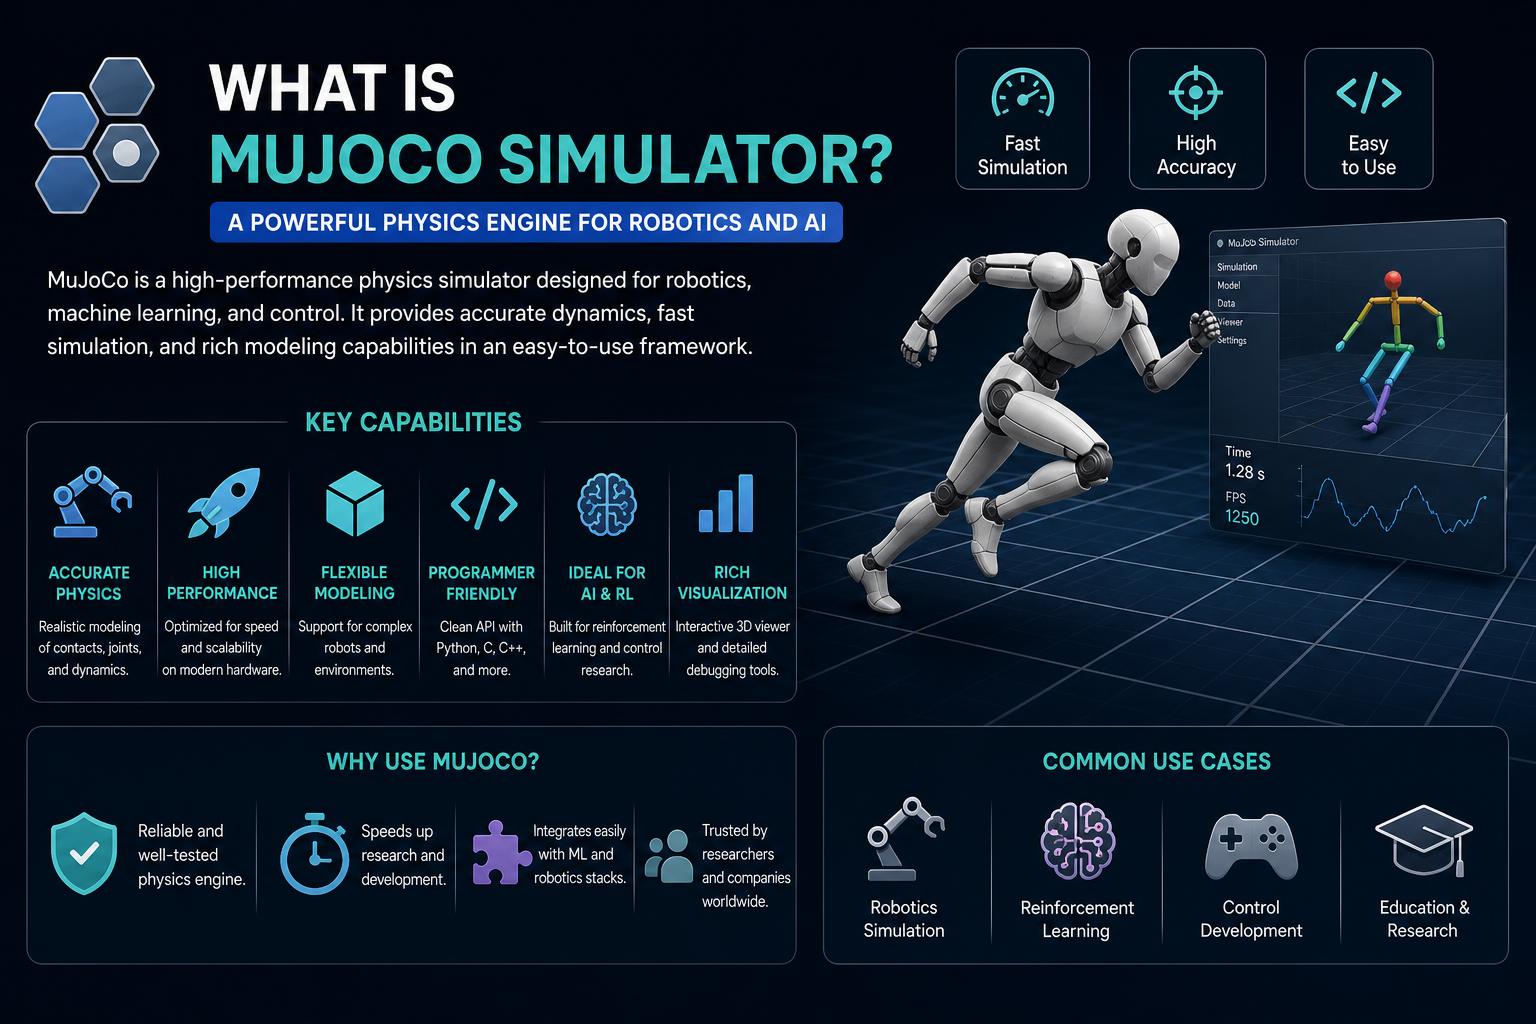
- MuJoCo je vysoce výkonný fyzikální engine s otevřeným zdrojovým kódem, ideální pro simulaci robotiky s využitím kontaktů.
- Nabízí efektivní modelování kontaktů, rozšiřitelná API a zobecněné reprezentace založené na souřadnicích.
- Platforma podporuje pokročilé optimální řízení, posilovací učení a detailní biomechanické modelování.
MuJoCo, neboli Multi-Joint Dynamics with Contact (Dynamika s více klouby a kontaktem), se rychle stalo základem pokročilé robotiky a fyzikálních simulací. Původně byl vytvořen na začátku roku 2010 a byl navržen tak, aby reagoval na rostoucí potřebu rychlých, přesných a flexibilních simulací v robotice, biomechanice, animaci a dokonce i strojovém učení. Od svého uvedení se MuJoCo vyvinul z proprietárního nástroje na bezplatný, plně open-source engine s podporou Google DeepMind a prosperující mezinárodní komunity.
Pro každého, kdo se ponoří do výzkumných témat, vývoje robotiky nebo komplexní animace – zejména tam, kde jsou klíčové realistické fyzikální interakce – je pochopení toho, co MuJoCo přináší, zásadní. Pojďme se ponořit do detailů MuJoCo, proč se stal tak důležitým, do technologie, která stojí za jeho fyzikální simulací, do toho, jak se používá v různých oblastech, a do praktických detailů, které ho odlišují od konkurence, jako je PhysX nebo Bullet. Navíc prozkoumáme, jak začít a jak využít jeho výkonné funkce ve vašich vlastních projektech.
Co je MuJoCo? Přehled
MuJoCo je zkratka pro Multi-Joint dynamics with Contact (Dynamika s více klouby a kontaktem) a je to univerzální fyzikální engine určený pro úlohy, které vyžadují výkon i věrnost simulace fyzického světa.
Původně byl MuJoCo navržen v Laboratoři řízení pohybu Washingtonské univerzity a později komerčně využit společností Roboti LLC. V roce 2021 jej následně koupila společnost Google DeepMind. Pod vedením DeepMind byl v roce 2022 open-source engine zpřístupněn pod licencí Apache 2.0, což dramaticky rozšířilo přístup a urychlilo rozvoj komunity. Dnes si můžete engine volně stáhnout z oficiálních webových stránek MuJoCo nebo získat přístup ke zdrojovému kódu na GitHubu.
Hlavním cílem návrhu MuJoCo je podpořit výzkum a inženýrství v oblastech, kde je modelování kontaktů mezi kloubovými tělesy nezbytné – představte si robotické paže uchopující předměty, humanoidní roboty chůzi nebo simulující pohyb poháněný svaly v biomechanice. MuJoCo ve svém jádru kombinuje výjimečnou výpočetní rychlost , přesné zpracování kontaktů a flexibilní modelovací jazyk , který oslovuje zejména vědce a inženýry.
Hlavní vlastnosti a možnosti MuJoCo
Co dělá MuJoCo tak atraktivním pro výzkumníky a vývojáře? Nejde jen o simulaci fyzických systémů, ale o simulaci pomocí pokročilé sady nástrojů, přizpůsobitelných pracovních postupů a rozšiřitelných API. Zde jsou některé ze základních funkcí, které definují platformu:
- Zobecněné souřadniceSimuluje systémy pomocí reprezentace v kloubovém prostoru, což je ideální pro složité kinematické modely, jako jsou roboti.
- Robustní a efektivní kontaktní dynamikaMísto spoléhání se na starší přístupy s pružinovými tlumiči nebo zjednodušenou fyziku využívá MuJoCo moderní konvexní optimalizaci k zajištění unikátní, stabilní výsledky—klíčové tam, kde chování kontaktu určuje celkové chování systému.
- Optimalizace založená na modeluVyvinuto speciálně s ohledem na optimální řízení, identifikaci systému na základě dat a odhad stavu na mysli, spíše než jen animaci nebo herní fyziku.
- Výkonný popis scény s MJCFZahrnuje lidsky čitelný modelovací jazyk XML, MJCF, pro vytváření a úpravu fyzikálních modelů, spolu s kompilátorem, který tyto modely překládá do optimalizovaných běhových struktur.
- Otevřená implementace napříč platformamiUdržováno v jazycích C a C++, s komplexními vazbami Pythonu a podporou populárních prostředí, jako je Unity, a backendů akcelerovaných GPU.
- Nativní interaktivní 3D vizualizaceDodává se s vestavěným vizualizérem OpenGL pro prozkoumávání chování modelu během simulace, ladění scénářů nebo návrhu robotických systémů.
- Rozšiřitelný systém pluginůSnadno rozšiřitelné pro podporu nových akčních členů, senzorů, omezení nebo fyzikálních prvků bez nutnosti změny základního enginu.
Tyto funkce se spojují a vytvářejí platformu, která je obzvláště vhodná jak pro klasické simulační úlohy, tak pro špičkové experimenty s umělou inteligencí, posilovacím učením a robotikou.
Historie MuJoCo: Od akademické sféry k open source
MuJoCo byl původně vyvinut Emanuelem Todorovem a jeho kolegy jako reakce na omezení, se kterými se setkávali u stávajících simulačních enginů. Většina enginů v té době bojovala s potřebou vysoké přesnosti při modelování kontaktů, pomalou rychlostí provádění nebo těžkopádnými pracovními postupy modelování.
Do roku 2012 akademický debut MuJoCo upoutal pozornost komunit robotiky a biomechaniky po celém světě, k čemuž přispěla citace v tisících výzkumných prací a jeho pověst nástroje pro umožnění nového výzkumu. Po komercializaci jako proprietární produkt se nakonec dostal do rukou společnosti Google DeepMind, jejíž týmy pro umělou inteligenci a robotiku hojně využívaly jeho jedinečný přístup k řešení a modelování. Společnost DeepMind si uvědomila hodnotu MuJoCo pro celou vědeckou komunitu a zpřístupnila jej jako open-source, čímž vyzvala k příspěvkům a urychlila jeho technický dosah.
Tato změna přístupu k open-source enginu spustila explozi aktivit, od vylepšení základního enginu až po ekosystémové projekty, jako je MuJoCo Playground , stacky pro dávkové renderování a podrobné návody a tutoriály.
Jak MuJoCo vyniká mezi fyzikálními enginy
K dispozici je několik fyzikálních enginů, ale přitažlivost MuJoCo spočívá ve třech prolínajících se oblastech: věrnost simulace, přizpůsobitelnost a výkon.
- Zobecněné vs. kartézské souřadniceNa rozdíl od herních enginů pracuje MuJoCo primárně v kloubovém prostoru („zobecněné souřadnice“), což je pro modelování robotů mnohem přirozenější. Místo propojování kontaktů na místnostech plných krabic můžete stavět kloubové mechanismy s realistickými omezeními kloubů, spojkami a ovládáním.
- Analyticky invertibilní model měkkého kontaktuZatímco většina modelů kontaktů v simulátorech jako Bullet nebo PhysX je založena na nekonvexních nebo NP-těžkých problémech (lineární/nelineární komplementarita), MuJoCo přeformuluje kontakty jako konvexní optimalizační problém. To znamená spolehlivý, rychlý a stabilní simulace – a to i se složitými interakcemi (tření, odvalování, chování za sucha/skluzu).
- Sjednocená reprezentace scényProstřednictvím modelovacího jazyka MJCF (dobře zdokumentovaného, rozšiřitelného formátu XML) mohou vědci skriptovat nebo ručně vytvářet složité modely, od systémů svalů a šlach připomínajících biomechaniku až po komplexní vícetělové roboty se senzory a aktuátory.
- Optimalizace pro výzkumníkyMuJoCo ve své podstatě není jen pro hezké obrázky nebo hry. Optimalizační úlohy – odhad stavu, optimalizace trajektorie, identifikace systému – jsou občané první třídyJeho API poskytuje přímý přístup ke všem stavovým proměnným, silám a interním funkcím řešiče pro vlastní pracovní postupy.
Jednoduše řečeno, řešič MuJoCo je pozoruhodně efektivní, v mnoha scénářích běží mnohem rychleji než v reálném čase, ale zároveň je předvídatelný a stabilní pro vědeckou reprodukovatelnost.
Klíčové technické vlastnosti: Co se skrývá pod kapotou?
Simulace reality je náročná – MuJoCo toho dosahuje promyšleným návrhem každé části svého enginu, datových struktur a uživatelských rozhraní.
1. Efektivní návrh dat bezpečný pro práci s různými vlákny
Výpočty v MuJoCo oddělují modely ( mjModel , popisující všechny statické vlastnosti systému) od dat ( mjData , která obsahují všechny stavové a mezilehlé výpočty). Toto oddělení znamená, že můžete simulovat více scénářů, paralelizovat experimenty nebo přepínat mezi stavy – to vše za chodu, bez dodatečných alokací ( „nulová alokace paměti po inicializaci“ ).
2. Volby řešitele pro kontakt a dynamiku
V závislosti na vašich potřebách MuJoCo podporuje více numerických řešičů:
- Newtonův řešičKvadratická konvergence pro rychlá a přesná řešení (doporučeno pro většinu aplikací).
- Konjugovaný gradientUžitečné u problémů s vysokou dimenzí nebo špatně podmíněných problémů.
- Projektovaný Gauss-Seidelův vztahZvládá eliptické třecí kužely, vyvažuje výkon a stabilitu.
Tyto řešiče bezproblémově fungují s unifikovanými omezeními enginu, včetně měkkých/tuhých kontaktů, omezení kloubů a šlach, suchého tření a dalších.
3. Pokročilé modelování šlach, měkkých těles a ohebných objektů
MuJoCo dokáže simulovat šlachy s minimální délkou trasy (jako v robotických ramenech nebo simulovaných svalech), lana, látky a další deformovatelné objekty pomocí kompozitních omezení. Makra v MJCF usnadňují definování složitých sestav bez opakovaného kódování.
4. Všestranné modely pohonů a senzorů
Můžete modelovat elektromotory, pneumatické/hydraulické válce, biologické svaly nebo dokonce vlastní aktuátory. Akční modely jsou konstruovány tak, aby byly bohatě parametrické a podporovaly jak konvenční řízení (PD, momenty), tak pokročilé, biologicky inspirované systémy.
5. Interaktivní a rychlá vizualizace
Vestavěný 3D vizualizér (s využitím OpenGL) umožňuje vykreslování modelů, sil, kontaktů a dat ze senzorů v reálném čase. Mezi funkce patří překrytí kostry, vizualizace setrvačnosti, vektory síly/momentu, stíny, vlastní ovládání kamery a možnost narušit probíhající simulaci interaktivním „uchopením“ částí modelu.
6. Multiplatformní a rozšiřitelný
MuJoCo podporuje Linux, Windows a macOS s předkompilovanými binárními soubory a vazbami Pythonu distribuovanými prostřednictvím PyPI. Engine lze vložit přímo do vlastních pracovních postupů C/C++ nebo Pythonu nebo jej použít s externími platformami, jako je Unity, pro složitější vizualizace.
7. Backendy akcelerované GPU
Prostřednictvím projektů jako MJX (JAX) a MuJoCo Warp (od NVIDIA) můžete přenášet rozsáhlé paralelní simulace na GPU. Tyto backendy využívají stejné rozhraní mjModel/mjData, což zjednodušuje přenositelnost kódu a otevírá nové možnosti výzkumu v oblasti hlubokého posilovacího učení a velkých robotických populací.
8. Ekosystém pluginů
Vývojáři mohou vytvářet pluginy sdílených knihoven pro registraci nových fyzikálních chování, aktuátorů nebo senzorů v simulačním enginu. Díky tomu je MuJoCo vysoce přizpůsobivý, protože výzkum se posouvá do nových oblastí.
Modelování s MuJoCo: Modelovací jazyk MJCF
Ústředním prvkem snadnosti použití a flexibility MuJoCo je MJCF (MuJoCo XML Scene Description) . Na rozdíl od některých enginů, které vás nutí pracovat s nejasnými binárními objekty blob, je MJCF přímočarý XML dialekt, plně zdokumentovaný a navržený jak pro čitelnost lidmi, tak pro programovou editaci.
Představte si návrh robotického ramene s více stupni volnosti, vlastním ovládáním, senzory a řadou geometrických tvarů – MJCF to umožňuje:
- Stručná a čitelná syntaxeSnadno určete světová tělesa, klouby, geometrické tvary, kabely, vazby, senzory a vizuální prvky v několika řádcích. Rozsáhlé výchozí hodnoty znamenají, že jen zřídka potřebujete definovat každý parametr.
- Rozsáhlá makra a výchozí nastaveníDědičnost hodnot parametrů podobná CSS a makra vysoké úrovně pro vytváření opakovaných struktur, jako jsou mřížky nebo propojené segmenty.
- Podpora modelů MJCF a URDFModely můžete načítat jak z nativního MuJoCo MJCF, tak ze standardního robotického URDF, což zlepšuje interoperabilitu s velkými open-source knihovnami modelů robotů.
Pracovní postup je jednoduchý: napište si model .xml, použijte kompilátor MuJoCo k vytvoření optimalizovaného modelu a poté jej spusťte v simulaci nebo exportujte pro sdílení.
Hloubkový ponor: Simulační kanál a výpočty
Pod kapotou je simulační systém MuJoCo pečlivě optimalizován jak pro rychlost, tak pro modularitu. Zde je zjednodušené rozložení:
- Definice modeluNapište svůj model v MJCF nebo URDF a zkompilujte ho pomocí XML kompilátoru od MuJoCo.
- InicializaceModel je zkompilován do datové struktury mjModel, která obsahuje všechny statické vlastnosti.
- Nastavení simulačních datVytvoření objektů mjData (může jich být více na model, s podporou paralelismu).
- KrokováníVoláním funkce mj_step() (nebo jejích modulárních komponent) posunete simulaci o jeden časový krok, přičemž se zpracují všechny síly, kontakty a integrace.
- Vlastní rozšířeníUživatelsky definované zpětné volání mohou efektivně zavádět nové síly, aktuátory nebo chování při kolizích.
- Vizualizace a analýzaNativní grafické uživatelské rozhraní nebo programový přístup ke všem fyzikálním stavům, silám, hodnotám senzorů atd.
Jednou velkou výhodou je úroveň kontroly, kterou máte nad simulací: pokročilí uživatelé mohou rozdělit simulační proces, spustit pouze jeho části (pro vlastní analýzu nebo paralelní vzorkování) nebo upravit nastavení řešiče za běhu a experimentovat s kompromisy mezi výkonem a přesností.
Jednotky, stabilita a nuance simulátoru
MuJoCo nevynucuje systém fyzikálních jednotek – je na vás, abyste použili konzistentní metriku ( MKS ). Interně mají veličiny jako gravitace a hustota výchozí hodnoty, které předpokládají MKS, ale engine je agnostický , pokud všechna čísla zůstávají konzistentní. Tato flexibilita vám umožňuje škálovat problémy pro efektivitu, ale musíte být ostražití, abyste vše udrželi v souladu.
Díky vysoce optimalizovaným a matematicky rigorózním řešičům dokáže MuJoCo často běžet rychlostí tisíců simulovaných kroků za sekundu, a to i u složitých scén. Stejně jako u všech fyzikálních enginů však může dojít k nestabilitě, pokud příliš posouváte časové kroky nebo konstruujete modely se špatnou parametrizací. Jemné doladění časových kroků, „měkkosti“ kontaktu a správného řešiče může vést k dokonalé rovnováze mezi rychlostí a stabilitou.
Spolupráce, komunita a ekosystém
Po zveřejnění open source ekosystém MuJoCo vzkvétal.
- Oficiální dokumentace a návody: Nejlepší místo pro učení je dokumentaci, který obsahuje vše od instalačních průvodců a odkazů na API až po velmi podrobné popisy základních matematických výpočtů.
- Otevřená komunita a podpora: Google DeepMind a komunita řeší dotazy prostřednictvím diskusí a problémů na GitHubu – skvělého místa pro žádost o pomoc, hlášení chyb nebo návrhy funkcí.
- API pro Python, C a C++: Python je nejoblíbenější rozhraní (prostřednictvím PyPI), ale existují i nativní C/C++ API a integrace s frameworky Unity a ML (např. JAX, PyTorch).
- Skvělé projekty a rozšíření: Mezi významné komunitní aktivity patří Hřiště MuJoCo, který zefektivňuje učení robotů na skutečných robotech; převodníky pro soubory OpenSim, SDFormat a OBJ; a exportéry, které vám umožní využít stávající CAD modely.
- Dopad na reálný svět: Tisíce výzkumných projektů, řídicích systémů a soutěží se pro simulaci a trénink spoléhají na MuJoCo, což z něj činí jeden z nejcitovanějších a nejuznávanějších simulačních enginů v oboru.
Instalační průvodce: Spuštění a spuštění MuJoCo
Začít je jednoduché, zejména po přechodu na open source. Zde je stručný návod pro většinu uživatelů:
- Navštivte oficiální stránky or Úložiště GitHub stáhnout kompatibilní binární soubory pro váš operační systém (Linux, Windows nebo macOS).
- Rozbalte distribuci do vámi zvoleného adresáře.
- Pro projekty v Pythonu jednoduše spusťte pip nainstalovat mujoco (možná ve virtuálním prostředí nebo prostředí conda).
- Nastavte proměnné prostředí (např. MUJOCO_PY_MUJOCO_PATH, LD_LIBRARY_PATH) pokud je to potřeba pro určité obaly (mujoco-py nebo balíčky třetích stran).
- Prozkoumejte uvedené příklady, vestavěný prohlížeč (simulovat) a dokumentaci pro další nastavení nebo vlastní sestavení. Pro interaktivní prozkoumání jsou k dispozici také tutoriály k poznámkovým blokům IPython/Colab.
Engine je lehký a instalaci můžete ověřit pomocí jednoduchých skriptů, které jsou součástí dokumentace nebo komunitních průvodců. Pokud chcete integraci s knihovnami strojového učení nebo simulačními clustery, komunita poskytuje specializované obaly a utility.
Jak se MuJoCo používá: Aplikace a případové studie
Díky své všestrannosti se MuJoCo stal výchozím motorem v několika významných výzkumných projektech a robotických soutěžích.
Výzkum a vývoj v oblasti robotiky
Ať už se jedná o průmyslové paže, humanoidy, čtyřnožce nebo obratné ruce, MuJoCo je oblíbeným nástrojem pro simulaci kloubových mechanismů interagujících se složitým prostředím. Jeho schopnost modelovat chování, tření a ovládání s vysokou mírou kontaktu umožňuje rychlé prototypování řídicích jednotek před jejich nasazením na hardware, což urychluje inovace a zároveň chrání drahé roboty před riskantními testy v rané fázi.
Biomechanika a fyziologie
Díky modelování šlach a flexibilnímu systému omezení mohou vědci replikovat muskuloskeletální systémy zvířat nebo lidí. To umožňuje studovat pohyb, analyzovat scénáře zranění nebo dokonce navrhovat bionické končetiny a exoskelety.
Strojové učení a posilovací učení
# Jakožto klíčový nástroj pro hluboké posilovací učení (Deep Reinforcement Learning) je MuJoCo základem hlavních řídicích systémů (jako je DeepMind Control Suite) a je oblíbeným nástrojem v soutěžích (např. OpenAI Gym / Gymnasium). Rychlost a stabilita umožňují masivní paralelizaci pro trénování agentů umělé inteligence v úkolech lokomoce, manipulace a navigace, což umožňuje průlom v hlubokém posilovacím učení (RL).
Animace, hraní her a grafika
Ačkoli se nejedná o jeho primární použití, vysoce výkonný řešič kontaktů MuJoCo a podpora měkkých těles z něj udělaly uchazeče o generování realistických procedurálních animací a dokonce i herních prototypů, zejména pro simulace vyžadující fyzicky věrohodný pohyb nebo interakci.
Rozdělení prvků modelu: Tělesa, geometrie a lokality
Pochopení „jazyka“ MuJoCo je klíčem k odemčení jeho plných možností.
- Těla: Představují fyzické části, hierarchicky uspořádané do kinematických nebo dynamických stromů typických pro robotická ramena nebo kostry. Každé těleso obsahuje prostorové rámy a inerciální vlastnosti.
- Geomy: Definujte vizuální a kolizní tvary – představte si koule, kapsle, sítě – každý z nich je připojen k tělesu. Geomy mohou být konvexní nebo rozložené pro nekonvexní tvary a mají atributy pro barvu, texturu, hmotnost a další.
- Stránky: Lehké objekty pro značení bodů zájmu, směrování kabelů, připojování senzorů nebo definování cílových poloh. Lokality se nemohou kolidovat, ale jsou klíčové pro referencování a řízení.
Toto oddělení umožňuje efektivní výpočet, flexibilní modelování a jasnější ladění; například můžete k jednomu tělesu připojit více geometrických prvků pro vykreslení nebo simulaci složitého robota, zatímco weby mohou v prostředích s posilovacím učením specifikovat odměny nebo pozorovací body.
Klouby a aktuátory: Umožnění pohybu
Pohyb v MuJoCo je poháněn klouby, které řídí stupně volnosti (DOF) povolené mezi propojenými tělesy.
- Typy kloubů: Kloubové, posuvné, kulové a volné klouby umožňují širokou škálu mechanismů, od otáčení končetin až po plovoucí objekty.
- Zobecněné souřadnice: Místo samostatného zadávání každé pozice systém kóduje vnitřní stupně volnosti pomocí společných proměnných, přičemž dopředná kinematika vypočítává polohu/orientaci každého tělesa.
- Pohony: Přidejte vstupní síly (motory, svaly, PD regulátory atd.) do kloubů, což umožní komplexní pohyb s ovládáním založeným na modelu, vlastními silovými zákony a biologicky realistickými svaly.
Toto uspořádání odpovídá tomu, jak fungují skutečné robotické systémy a biologičtí tvorové, což simulátor činí obzvláště výkonným jak pro inženýrské, tak pro biologické výzkumy.
Kontakty, tření a vazby: Simulace realistických interakcí
Jednou z vlastností, která definuje MuJoCo, je jeho nejlepší modelování kontaktních interakcí ve své třídě. Fyzický „dotyk“ mezi tuhými tělesy, včetně tření, poddajnosti a kolize, je notoricky obtížné simulovat přesně a efektivně. Řešení MuJoCo:
- Modely s měkkým, konvexním kontaktem: Veškerá kontaktní dynamika (včetně tření, valení, kluzu a limitů) je řešena konvexní optimalizací – což umožňuje jak rychlost, tak i unikátní řešení (důležité pro inverzní dynamiku).
- Přizpůsobitelná měkkost a skluznost: Parametry (solref, solimp) umožňují uživatelům vyladit chování „houbovitých“ nebo „lepkavých“ kontaktů. Pro situace vyžadující nulový skluz (např. žádné kluzné pohyby) je k dispozici volitelný řešič pro následné zpracování, ačkoliv to obětuje záruku konvexní optimalizace.
- Systém flexibilních omezení: Zahrnují suché tření, omezení pro šlachy, omezení rovnosti a další, vše sjednocené v rámci jednoho matematického rámce.
- Paralelismus na ostrově: Řešič omezení automaticky vyhledává nezávislé „ostrůvky“ v systému, což umožňuje škálovatelné paralelní výpočty.
Výsledkem je, že chování, jako je kontakt robotických nohou s drsným povrchem, uchopení rukou nepravidelných předmětů nebo interakce měkkých tkání, lze simulovat efektivně i realisticky.
Nástroje pro vizualizaci, ladění a analýzu
MuJoCo nabízí robustní vizualizaci v reálném čase ihned po instalaci s využitím vlastního grafického uživatelského rozhraní založeného na OpenGL. Mezi funkce patří:
- 3D vykreslování sítí, geometrických primitiv a texturovaných tvarů.
- Vizuální překryvy pro kostry, setrvačné krychle, kontaktní síly, normály a vnější perturbace.
- Interaktivní nástroje pro ruční aplikaci sil nebo rušení objektů – nezbytné pro ladění strategií řízení nebo ověřování odezev modelu.
- Integrace se skriptovacími a dávkovými renderovacími kanály pro pokročilou analýzu nebo export videa.
Tyto nativní nástroje jsou rozšířeny o integrace třetích stran – například pluginy pro herní enginy (Unity), renderery v prohlížeči pro sdílení výsledků nebo dávkové renderery pro generování datových sad pro trénování umělé inteligence.
Běžná úskalí a nuance
Žádný simulátor není dokonalý a síla MuJoCo je vyvážena jeho potřebou pečlivého modelování a parametrizace. Běžné tipy a upozornění:
- Divergence: Simulace se mohou „zkazit“, pokud jsou časové kroky příliš velké nebo pokud fyzikální parametry vytvářejí nerealistické síly (např. inicializace při pronikání nebo použití příliš tuhých kontaktů).
- Konzistence jednotky: Protože MuJoCo nevynucuje jednotky, míchání centimetrů s kilogramy a sekundami způsobí chaos – držte se všude jednoho konzistentního systému!
- Překvapivé srážky: Tělesa rodič-potomek se obvykle nekolidují, ale statické rodiče (jako podlaha) jsou výjimkou – takže může být nutné podle potřeby upravit filtrování kolizí v XML.
- Měkkost/Skluznost: Někteří uživatelé jsou překvapeni postupným klouzáním (i při vysokém tření). Nastavení Solref a Solimp to přesně řídí, ale často vyžaduje kratší časové kroky a pečlivé ladění.
- Jména a identifikační čísla: Většinu prvků lze ponechat nepojmenovanou, ale názvy jsou vyžadovány při křížovém odkazování (např. kabely, aktuátory). Interně engine indexuje vše pomocí celočíselných ID začínajících na nule.
Ekosystém a interoperabilita
Ekosystém MuJoCo sahá daleko za hranice základního enginu:
- Vazby a jazyková podpora: Nativní podpora pro C, C++ a Python; pluginy pro nástroje strojového učení v Unity a Pythonu; a pokračující úsilí o bezproblémovou integraci s nově vznikajícími jazyky.
- Konverzní nástroje: Snadno importujte modely z OpenSim, SDFormat, OBJ nebo Onshape pomocí specializovaných převodníků, což podporuje bezproblémové opětovné použití modelů z jiných nástrojů.
- Integrace strojového učení: Nástroje pro export simulačních dat pro posilovací učení, kompatibilita s Gymnasium, RLlib a dalšími RL knihovnami; komunitní prostředí pro benchmarking výkonu agentů.
- Podpora platformy: Předpřipravené binární soubory jsou k dispozici pro hlavní platformy a architektury operačních systémů, včetně ARM a x86 Linux, Windows a macOS (univerzální binární soubory pro Apple Silicon a Intel).
Tento robustní ekosystém zajišťuje, že se výzkumníci mohou plynule pohybovat mezi pracovními postupy simulace, řízení, školení a nasazení.
Verzování, licencování a zapojení komunity
MuJoCo dodržuje měsíční rytmus vydávání, používá upravené sémantické verzovací schéma a je licencováno pod Apache 2.0 – vysoce permisivní licencí vhodnou pro podnikání a výzkum.
Pokyny komunity, stylistické příručky a hlášení problémů jsou spravovány prostřednictvím GitHubu, takže projekt je přístupný pro příspěvky, opravy chyb a diskuzi. Licence Creative Commons se vztahuje na dokumentaci, obrázky a demonstrační videa a podporuje vzdělávací a odvozené využití.
Příběhy úspěchu a uznání
MuJoCo je jedním z nejcitovanějších simulačních enginů v literatuře o robotice a umělé inteligenci s tisíci akademickými citacemi a rozsáhlým využitím ve veřejném i soukromém výzkumném prostředí. DeepMind Control Suite, desítky robotických laboratoří a benchmarkové soutěže se na něj spoléhají pro spolehlivou a zrychlenou simulaci. Projekt MuJoCo Playground získal na RSS 2025 cenu za vynikající demoverzi, což odráží dopad, který MuJoCo měl na rozvoj učení robotů ve velkém měřítku.
Navzdory občasné kritice (včetně, což je zábavné, určité skepse na Redditu ohledně jeho použití mimo firemní výzkum) si MuJoCo nadále získává na popularitě na univerzitách, v nezávislých laboratořích a komerčních podnicích všech velikostí.
Získání pomoci, hlášení chyb a přispívání
Pokud narazíte na potíže nebo máte nápady na vylepšení:
- Diskuse na GitHubu: Pro obecnou pomoc, návrhy funkcí nebo technické dotazy a odpovědi napište příspěvek do sekce Diskuze v repozitáři MuJoCo.
- Problémy s GitHubem: Pro hlášení chyb, požadavky na nové funkce nebo hlubší diskuse o kódové základně.
- Průvodci komunitou a fóra: Ačkoli je Reddit oblíbeným místem pro neformální diskuse, podstatnější pomoc nabízí GitHub a odkazy na komunitu v oficiální dokumentaci.
- Příspěvky: Zkontrolováno prostřednictvím standardních pull requestů, v souladu s průvodcem pro přispěvatele projektu a kódovacími standardy.
Ať už jste zkušený vývojář nebo robotický specialista, kombinace rozsáhlé dokumentace, aktivního sledování problémů a étosu spolupráce zajišťuje, že se nováčci mohou stát přispěvateli v krátké době.
Nejlepší postupy a pokročilé tipy pro uživatele MuJoCo
- Dodržujte jednotné postupy: Vždy používejte jeden systém (MKS nebo CGS) pro všechny délky, hmotnosti a časy. Tím se zabrání obtížně laditelným chybám.
- Včasné ladění parametrů kontaktu: Nečekejte na krize nestability – upravte solref, solimp a časové kroky pro své modely hned na začátku.
- Využijte vícevláknové zpracování a paralelismus: Pro strojové učení nebo statistické vzorkování vytvořte více instancí mjData a spusťte je v paralelních vláknech.
- Znovupoužijte existující modely: Prozkoumejte svět robotů MJCF/URDF s otevřeným zdrojovým kódem – komunita portovala vše od klasických manipulátorů až po nové experimentální tvory.
- Vizualizace a interakce: Často používejte vestavěný prohlížeč. Možnost „zachytit“ a narušit simulované roboty vede k lepším návrhům, lepší mechanice a rychlejšímu ladění.
Pro pokročilé uživatele odemkne ponoření se do API nižší úrovně vlastní výpočetní kanály, řídicí jednotky v reálném čase nebo přímou integraci s optimalizačními a analytickými frameworky.
Od svých akademických počátků až po transformaci na open-source se MuJoCo stalo nezbytným mostem mezi teorií a praxí v robotice, biomechanice a umělé inteligenci. Jeho jedinečný přístup ke kontaktu, zobecněné souřadnice, optimalizace založená na modelech a flexibilní modelovací jazyk nabízí bezkonkurenční sadu nástrojů pro inovace. S růstem komunity – zahrnující studenty, průmyslové laboratoře i amatéry – je tento engine připraven i nadále pohánět další generaci inteligentních, fyzikálně podložených strojů.