
- Drehantriebe erzeugen präzise Drehbewegungen mittels elektrischer, hydraulischer oder pneumatischer Mittel. Zu den Konstruktionsvarianten gehören Zahnstangen-, Flügelzellen-, Schnecken- und Planetengetriebe.
- Die Auswahl hängt vom erforderlichen Drehmoment, dem Bewegungsbereich, dem Arbeitszyklus und der Umgebung ab; korrekte Berechnungen und Installationen sind für Langlebigkeit und Leistung unerlässlich.
- Drehantriebe sind in der Automatisierung, Prozesssteuerung, Robotik, Fahrzeugtechnik, Luft- und Raumfahrt sowie sogar in der Hausautomation von entscheidender Bedeutung, wobei Innovationen die Effizienz und intelligente Funktionalität verbessern.
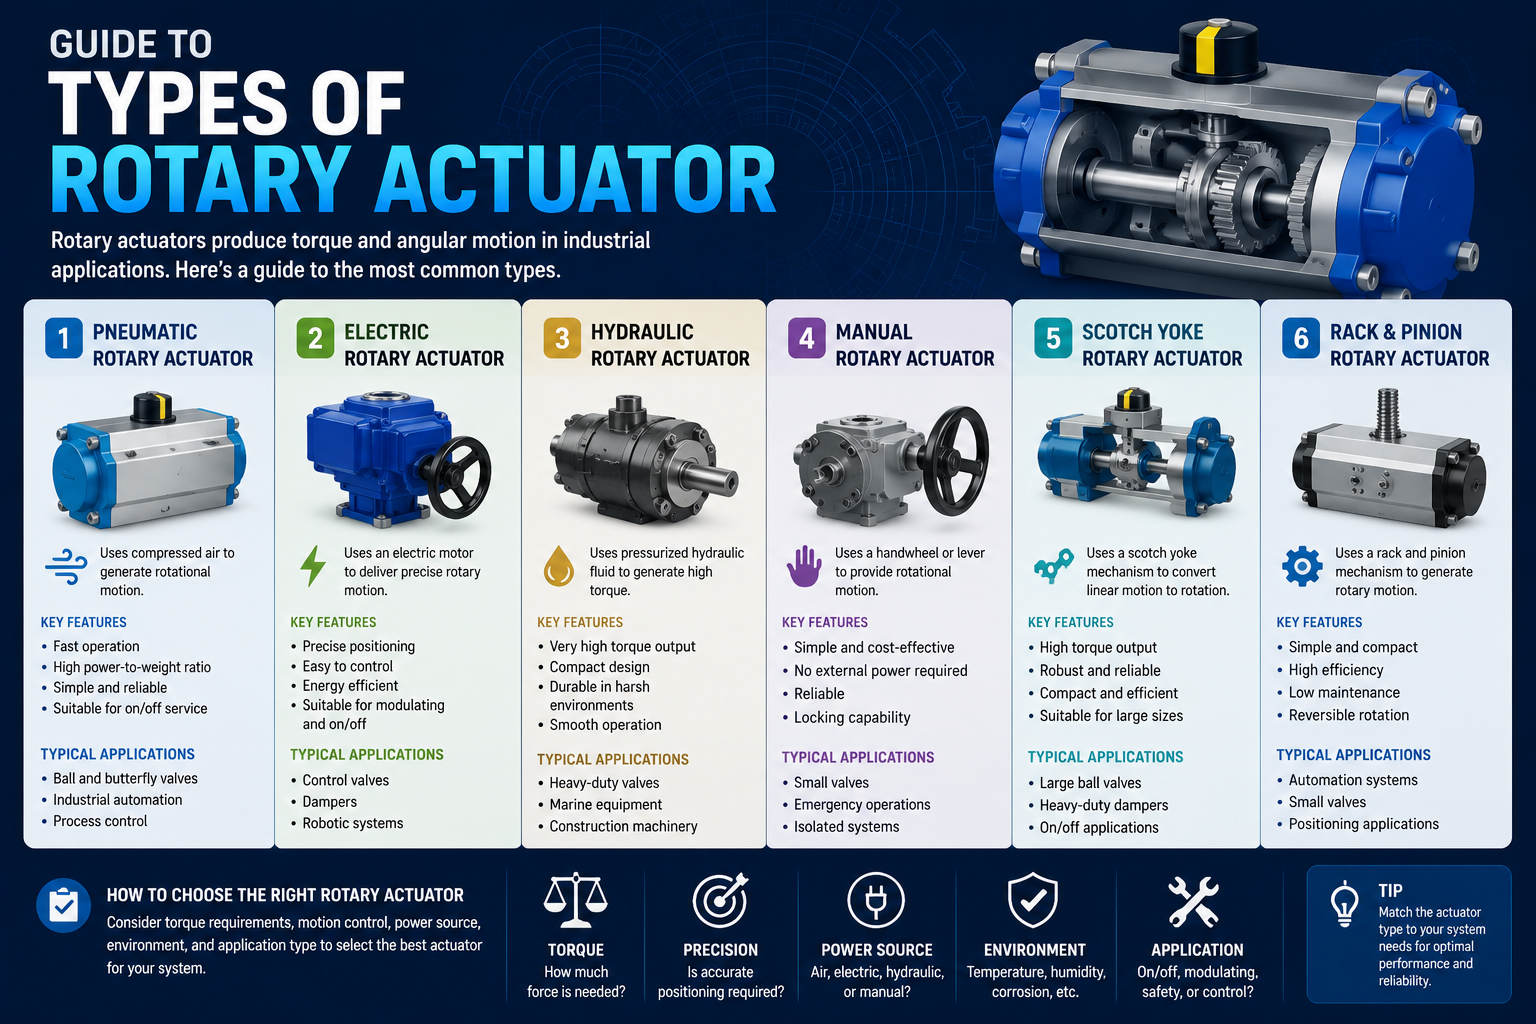
Drehantriebe sind das Herzstück unzähliger Maschinen, Geräte und Automatisierungslösungen, die unsere moderne Welt prägen. Jedes Mal, wenn sich ein Roboterarm dreht, ein Tor auf Knopfdruck öffnet oder ein Präzisionsgerät in der Medizintechnik seine Funktionen einstellt, ist mit hoher Wahrscheinlichkeit ein Drehantrieb dafür verantwortlich. Trotz ihrer weiten Verbreitung sind viele Ingenieure, Konstrukteure und selbst erfahrene Fachleute oft überrascht, wie komplex das Thema ist, sobald sie sich mit den verschiedenen Typen, Mechanismen und Anwendungsszenarien auseinandersetzen. Wenn Sie über die Grundlagen hinausgehen und wirklich verstehen möchten, wie Drehantriebe funktionieren und wie Sie den richtigen auswählen, sind Sie hier genau richtig.
Dieser Artikel vereint umfassende Erkenntnisse aus technischen Leitfäden, Fachliteratur und Branchenerfahrung. Wir gehen über einfache Definitionen hinaus, integrieren Kernkonzepte, beleuchten alle wichtigen mechanischen Konstruktionen und verknüpfen technische Fakten mit praktischen Beispielen. Ob Sie die Bewegungssteuerung für die Schwerindustrie optimieren, ein Smart-Home-Gerät feinabstimmen oder sich einfach für die Technik interessieren, die unsere Welt bewegt – hier finden Sie Antworten auf alle Fragen zu Drehantrieben, von Funktionsprinzipien und Drehmomentberechnungen bis hin zu praktischen Wartungs- und Auswahlkriterien.
Grundlagen von Drehantrieben verstehen
Im Kern sind Drehantriebe Geräte, die kontrollierte Drehbewegungen erzeugen – sie bringen also etwas in einem präzisen Bereich zum Drehen, Schwingen oder Wenden. Anders als ein herkömmlicher Motor, der sich unter Umständen unbegrenzt drehen kann, arbeiten Drehantriebe üblicherweise innerhalb eines festgelegten Bewegungsbereichs und liefern oft sowohl die Antriebskraft als auch die präzise Steuerung der Bewegung. Das Grundprinzip: Sie wandeln Energie (elektrische, hydraulische, pneumatische oder sogar Vakuumdruck) in ein Drehmoment an einer Abtriebswelle um und bieten Ingenieuren so eine flexible und kompakte Möglichkeit zur Steuerung von Winkelbewegungen.
Es gibt drei primäre Energiequellen, die zur Stromversorgung von Drehantrieben genutzt werden:
- Elektrische Antriebe – Elektrische Energie wird genutzt, oft in Kombination mit Getrieben, um ein Drehmoment zu erzeugen.
- Hydraulische Antriebe – Die Nichtkompressibilität von Hydraulikflüssigkeit wird für kraftvolle und präzise Bewegungen genutzt.
- Pneumatische Antriebe – Verwenden Sie Druckluft (oder andere Gase), um eine Drehbewegung auszulösen, in der Regel dort, wo schnelle, sich wiederholende oder explosionsgeschützte Umgebungen erforderlich sind.
Aktuatoren unterscheiden sich von Motoren durch ihren Bewegungsbereich . Während sich Motoren theoretisch unendlich drehen können, sind Aktuatoren typischerweise so konstruiert, dass sie sich nur um einen bestimmten Betrag drehen – eine Vierteldrehung (90°), eine halbe Drehung (180°), eine Dreivierteldrehung (270°) oder sogar mehrere, aber begrenzte Umdrehungen. Dadurch sind Steuerungs- und Sicherheitsmechanismen direkt in ihre Konstruktion integriert. Das macht sie ideal für automatisierte Ventile, Klappensteuerungen, Roboterarmgelenke und unzählige weitere Anwendungen, bei denen eine präzise Steuerung der Winkelposition oder des Drehmoments erforderlich ist.
Haupttypen von Drehantrieben erklärt
Die Klassifizierung von Drehantrieben basiert sowohl auf ihrer Energiequelle als auch auf ihrer mechanischen Konstruktion . Das Verständnis dieser Kategorien ist entscheidend für die Auswahl, Spezifizierung und Fehlersuche von Antrieben in realen Projekten. Im Folgenden werden die wichtigsten Typen erläutert, die heute in der Technik und Automatisierung Anwendung finden:
1. Drehantriebe auf Getriebemotorbasis
Getriebemotoren sind die am häufigsten verwendeten elektrischen Drehantriebe in der Automatisierungstechnik, Robotik und bei Konsumgüteranwendungen. In ihrer einfachsten Form kombinieren sie einen schnelllaufenden Elektromotor mit einem integrierten Untersetzungsgetriebe. Diese Kombination ist bahnbrechend:
- Die hohe Drehzahl und das geringe Drehmoment des Elektromotors werden an der Abtriebswelle auf eine niedrigere Drehzahl, aber ein deutlich höheres Drehmoment reduziert.Sie sind in der Lage, reale Lasten effizient zu bewegen. Typische Untersetzungsverhältnisse liegen bei 50:1, 100:1 oder sogar höher.
- Integrierte Getriebe Es gibt verschiedene Ausführungen – Schneckengetriebe (selbsthemmend und kompakt, aber geringerer Wirkungsgrad), Planetengetriebe (hohe Drehmomentdichte, außergewöhnlicher Wirkungsgrad, aber nicht selbsthemmend) und Stirnradgetriebe (kostengünstig, aber oft lauter).
Elektrische Drehgetriebemotoren spielen ihre Stärken in Anwendungen aus, die präzise Programmierung, einfache Reversierbarkeit und eine Steuerung per Mikrocontroller oder SPS erfordern . Sie finden Verwendung in Förderbandumlenkern, Hausautomation (wie TV-Lifte und intelligente Fenstersysteme), Roboterarmen und vielen industriellen Anwendungen.
2. Hydraulische Drehantriebe
Hydraulische Aktuatoren nutzen inkompressible Flüssigkeiten, um eine der kraftvollsten und kompaktesten Drehbewegungen zu erzeugen . Sie sind die erste Wahl, wenn enorme Kräfte benötigt werden, beispielsweise bei schweren Baumaschinen, Industriearmaturen unter Hochdruck oder Flugsteuerungen. Ihre wichtigsten Merkmale sind:
- Extrem hohes Drehmoment im Verhältnis zur Größe, dank der hohen Energiedichte hydraulischer Systeme.
- Hervorragende Leistung in rauen Umgebungen bei hoher Belastungsresistenz (Man denke an Rohölventile, Pipeline-Schleusen, Kräne, Anwendungen in der Schifffahrt und chemische Maschinen).
- Hydraulische Systeme benötigen Pumpen, Behälter und Rohrleitungen und sind daher komplexer als elektrische Aktuatoren.Aber hinsichtlich maximaler Rotationskraft auf kleinem Raum sind sie praktisch unschlagbar.
3. Pneumatische Drehantriebe
Pneumatische Aktuatoren nutzen Druckluft, um eine Drehbewegung zu erzeugen . Sie werden bevorzugt für folgende Zwecke eingesetzt:
- Geschwindigkeit und Wiederholung—Pneumatik ermöglicht sehr schnelle Zyklen und ist daher ideal für Pick-and-Place-Roboter, Maschinenindexierung und schnelle Automatisierung.
- Einfachheit und Sicherheit in explosionsgefährdeten oder gefährlichen Umgebungen wo elektrische Funken eine Gefahr darstellen.
- Gängige Bauarten sind Zahnstangen- und Ritzelmechanismen sowie Drehflügelmechanismen..
4. Spezialisierte und neu entstehende Typen
Manche Anwendungen erfordern besondere Eigenschaften. Zu den neuen Optionen gehören:
- Drehantriebe mit Memory-Draht: Verwenden Sie temperaturempfindlichen Draht (wie Nitinol), der sich bei Erwärmung zusammenzieht und so ein Drehmoment erzeugt, um leichte und miniaturisierte Systeme zu ermöglichen.
- Vakuumaktuatoren: Obwohl selten, nutzten einige historische Systeme (wie frühe Scheibenwischer an Fahrzeugen) den Saugrohrunterdruck, um eine Drehbewegung anzutreiben.
Mechanische Konstruktionsvarianten: Wie Drehantriebe Bewegung erzeugen
Innerhalb jeder Energiekategorie bestimmt der interne Mechanismus, wie lineare oder druckbasierte Eingangsenergie in Rotation umgewandelt wird . Betrachten wir die drei Hauptmechanismen genauer:
Zahnstangen-Drehantriebe
Dieser klassische Mechanismus wandelt lineare Kraft in Rotation um . Eine Zahnstange wird linear – durch Luft, Flüssigkeit oder mechanische Mittel – angetrieben und kämmt mit einem runden Zahnrad (Ritzel) auf der Abtriebswelle. Durch die Bewegung der Zahnstange dreht sich das Ritzel. Wichtige Merkmale:
- Sehr direkte, starre Kopplung—ideal für präzise Positionierung und hohe Wiederholgenauigkeit.
- Die Rotationsgrenzen liegen typischerweise zwischen 90°, 180° und 270°., was Viertel- bis Dreivierteldrehungen entspricht.
- Kann für pneumatischen oder hydraulischen Antrieb gebaut werden und bietet somit Anwendungsflexibilität.Die Integration ist unkompliziert; für beengte Platzverhältnisse sind kompakte Versionen erhältlich.
Drehflügelantriebe
Flügelzellenantriebe nutzen eine Welle mit einem oder mehreren Flügeln in einem abgedichteten Hohlraum . Wird Druckflüssigkeit oder Luft zugeführt, drückt diese auf die Flügel und dreht die Welle durch ihren Drehbogen. Diese Antriebe:
- Bietet eine gleichmäßige, konsistente Drehleistung mit einstellbaren Winkeln. (von 30° bis 270°).
- Sie werden in pneumatischen und hydraulischen Anwendungen eingesetzt., geeignet für Dämpfersteuerung, Robotik und oszillierende Systeme.
- Dichtungsprobleme können auftreten (insbesondere bei älteren Konstruktionen), aber moderne Technologien haben Leckagen minimiert..
Schneckengetriebe- und Planetengetriebeantriebe
Elektrisch angetriebene Mechanismen umfassen:
- Schneckengetriebe: Verwenden Sie eine schraubenförmige Gewindeschnecke, die mit einem Stirnrad kämmt und Folgendes gewährleistet hohe Reduktionsgrade in kompakter Form, mit selbsthemmend Sie arbeiten leise, jedoch mit geringerem Wirkungsgrad (40–60 %) aufgrund der Gleitreibung.
- PlanetengetriebeBesteht aus einem zentralen Sonnenrad, Planetenrädern und einem Hohlrad und bietet hoher Wirkungsgrad (über 90 %) und eine höhere Drehmomentdichte. Sie eignen sich ideal für Präzisionsrobotik, blockieren jedoch nicht selbst und benötigen daher oft Bremsen zum Halten der Position.
Scotch Yoke und andere Aktuatoren mit begrenzter Rotation
Der Scotch-Yoke-Mechanismus wandelt die lineare Kolbenbewegung in eine Rotation um . Diese Aktuatoren, die häufig in der Ventilautomatisierung eingesetzt werden, liefern maximales Drehmoment zu Beginn und am Ende der Bewegung und eignen sich für Vierteldrehungen wie Absperrventile und Roboterarme.
Funktionsprinzipien: Wie Drehantriebe funktionieren
Das Grundprinzip besteht darin, dass alle Drehantriebe die zugeführte Energie in eine kontrollierte Winkelbewegung und ein Drehmoment umwandeln.
- EingangsenergieElektrische, hydraulische, pneumatische oder thermische Ausdehnung (Speicherdraht).
- Mechanischer UmbauInterne Mechanismen – Zahnstangen und Ritzel, Flügelräder, Schneckengetriebe, Zahnräder – wandeln Eingangsleistung in Rotationsausgang.
- Bewegungsfreiheit: Konzipiert für einen bestimmten Winkelbereich, begrenzt durch mechanische Anschläge oder digital programmiert. Dies gewährleistet im Gegensatz zu Motoren allein eine sichere, wiederholbare und vorhersehbare Bewegung.
Entscheidend ist, das für Ihre Anwendung erforderliche Drehmoment, die Drehzahl und die Präzision zu erreichen . Sorgfalt ist unerlässlich!
Drehmoment und Kraft: Die Wissenschaft hinter der Leistung von Drehantrieben
Es ist entscheidend zu verstehen, wie das Wellendrehmoment in nutzbare Lastkraft umgewandelt wird :
- Drehmoment (T) ist die Torsionskraft an der Welle, gemessen in Nm oder ft-lb.
- Lineare Kraft (F) Der Kontaktpunkt hängt vom Drehmoment und der Hebelarmlänge ab.
- Die Kernformel: T = F × D, wobei D der Abstand vom Drehzentrum zur Last ist.
- Durch die Verdopplung der Hebelarmlänge verringert sich die Kraft an der Last.Das Drehmoment bleibt erhalten, jedoch wird Kraft gegen Weg getauscht.
Implikationen:
- Schwere Schieber und Ventile verwenden kurze, robuste Hebelarme für maximale Kraftübertragung über begrenzte Schwenkbereiche..
- Anwendungen mit großen Schwenkbereichen, wie z. B. Roboterarme, verwenden längere Hebel, um den Schwenkbereich zu vergrößern und eine geringere Kraft zu akzeptieren..
- Berechnen Sie das benötigte Drehmoment anhand der tatsächlichen Kraftanforderungen, um Unter- oder Überdimensionierung zu vermeiden.Es wird empfohlen, einen Sicherheitszuschlag von 1.5–2x einzuhalten.
Beachten Sie stets, dass die Drehmomentangaben in Datenblättern nur dann aussagekräftig sind, wenn sie mit realistischen Last- und Hebelarmberechnungen kombiniert werden.
Vergleich von Drehantrieben und Elektromotoren
Warum sollte man einen Drehantrieb einem Motor vorziehen? Worin liegt der Unterschied? Beide können sich drehen, aber:
- Die Motoren ermöglichen eine kontinuierliche, unbegrenzte Rotation.—ideal für Ventilatoren, Pumpen und Anwendungen ohne feste Positionierung.
- Drehantriebe ermöglichen präzise, begrenzte Kreisbewegungen mit integrierter Positionssteuerung und hohem Haltemoment., geeignet für Robotergelenke und automatisierte Ventile.
- Elektromotoren benötigen oft externe Sensoren, Getriebe oder Bremsen, um die Steuerungsmöglichkeiten der Aktoren zu erfüllen..
- Aktuatoren sind im Allgemeinen hinsichtlich Position und Drehmoment einfacher zu steuern, während Motoren sich hervorragend für kontinuierliche Drehbewegungen eignen..
Industrieanwendungen: Wo Drehantriebe den Unterschied machen
Drehantriebe finden in zahlreichen Branchen Anwendung – überall dort, wo eine präzise Steuerung der Rotation erforderlich ist . Hier einige wichtige Beispiele:
Prozesssteuerung und Industrieautomation
In Fabriken sind Drehantriebe allgegenwärtig . Typische Anwendungsgebiete sind:
- Robotergelenke zur Positionierung und Manipulation.
- Ventilbetätigung in Sanitär-, Gas- oder Chemieanlagen, was schnelle, präzise und sichere Bewegungen innerhalb vorgegebener Winkel erfordert.
- Materialhandhabung: Förderbandumlenker, Drehtische und Werkzeugwechsler.
Automobil- und Marinesysteme
Fahrzeuge nutzen Drehantriebe für verschiedene Funktionen, wie zum Beispiel:
- Elektronische Drosselklappensteuerung: präzise Einstellung des Luftstroms.
- Scheibenwischer: Antrieb beweglicher Rotorblätter, die auch unter härtesten Bedingungen widerstandsfähig sind.
- Trimmklappen, Steuerung und Ankerwinden: hohe Anforderungen an die Beständigkeit gegenüber Wasser und Vibrationen.
Medizin- und Gesundheitsgeräte
Medizinische Geräte erfordern zuverlässige, leise und präzise Bewegungen . Aktuatoren sind daher unerlässlich:
- MRT-Tische: reibungslose, präzise Einstellungen.
- OP-Tische: sichere Neigungs- und Höhenkontrolle.
- Verstellbare Möbel und Reha-Geräte: Gewährleistung von Patientenkomfort und -sicherheit.
Luft- und Raumfahrt und Verteidigung
Extreme Bedingungen erfordern in der Luft- und Raumfahrt sowie im Verteidigungsbereich robuste Konstruktionen, wie zum Beispiel:
- Steuerflächen (Querruder, Schieber, Landeklappen): abhängig von zuverlässiger Bewegung unter extremen Temperatur- und Vibrationsbedingungen.
- RaumfahrtsystemeSchwenkbare Solarpaneele und Antennen in Vakuum- und strahlungsreichen Umgebungen.
Haus- und Wohnungsautomatisierung
Intelligente Häuser profitieren von Drehantrieben in folgenden Bereichen :
- Automatisierte Tore und Türen.
- Intelligente Fensterrollos und Jalousien.
- Möbelautomatisierung, wie z. B. TV-Lifte oder verstellbare Betten.
Lineare vs. rotatorische Aktuatoren: Wann verwendet man welchen?
Die Entscheidung zwischen Linear- und Drehantrieben beeinflusst die Geometrie Ihres Systems. Beachten Sie Folgendes:
- Linearaktuatoren: Bewegen Sie Lasten geradlinig; optimal für Hebe-, Schiebe- oder Verlängerungsanwendungen.
- Drehantriebe: Ihre Stärken liegen darin, Bewegungen einem Bogen zu folgen – Tore, Robotik oder Ventilsteuerung.
Wenn Ihre Bewegung Drehen, Schwenken oder Schwingen beinhaltet, beginnen Sie mit einem Drehantrieb, um die Konstruktion einfach zu halten . Andernfalls ist ein Linearantrieb für direkte, geradlinige Bewegungen vorzuziehen.
Auswahlkriterien: Wie man den richtigen Drehantrieb auswählt
Die richtige Wahl erfordert eine Beurteilung:
- Drehmomentbedarf: sowohl zum Bewegen als auch zum Halten – Sicherheitsmargen (50–100%) einschließen.
- WinkelbereichGenauigkeit in Grad – wählen Sie einen Aktor, der für diesen Bereich ausgelegt ist.
- Einschaltdauer: kontinuierlicher oder intermittierender Betrieb – höhere Betriebszyklen erfordern eine robuste Konstruktion.
- Geschwindigkeit und PositionierungPräzision, Rückkopplungsanforderungen und Steuerungskomplexität.
- Netzteilkompatibilität: elektrische, hydraulische oder pneumatische Quellen.
- UmweltbewertungenBeständigkeit gegen Staub, Wasser und Chemikalien; IP-Schutzart entsprechend anpassen.
- Hinweise zur MontageBefestigung, Ausrichtung und Lastaufnahme.
Installations-Best Practices: So holen Sie das Beste aus Ihrem Drehantrieb heraus
Eine fachgerechte Installation gewährleistet Langlebigkeit und optimale Leistung. Empfehlungen umfassen:
- Starre HalterungenKräften widerstehen, ohne sich zu verbiegen.
- Präzise Ausrichtung: Wellen, die mit den angetriebenen Komponenten ausgerichtet sind, um unnötigen Verschleiß zu vermeiden.
- Flexible Kupplungen oder Gelenke: um kleinere Fehlausrichtungen auszugleichen.
- Umgang mit Trägheit: Um Stöße beim Anfahren und Anhalten zu reduzieren, sollte die Masse nahe an der Welle liegen.
- Wärmemanagement: Für ausreichende Luftzirkulation oder Kühlung sorgen, um eine Überhitzung während des Betriebs zu vermeiden.
Wartung, Fehlerbehebung und Langlebigkeit
Ein gut gewarteter Drehantrieb bietet eine lange Lebensdauer. Tipps dazu:
- Regelmäßige InspektionenAuf Korrosion, lose Teile oder Verunreinigungen prüfen.
- Schmiertechnik Beachten Sie die Herstellervorgaben – versiegelte Einheiten benötigen weniger Fett, während andere möglicherweise regelmäßig gefettet werden müssen.
- Hören und beobachten SieUngewöhnliche Geräusche oder Vibrationen deuten auf mögliche Probleme hin.
- Temperatur überwachenÜberhitzung deutet auf Überlastung oder Probleme mit der Belüftung hin.
- Frühzeitige ProblemerkennungKleine Anzeichen deuten oft auf größere Misserfolge hin, wenn sie ignoriert werden.
Prüfung und Inbetriebnahme: Funktionsprüfung Ihres Drehantriebs
Die Leistungsfähigkeit unter realen Bedingungen validieren durch:
- Vollständiger Zyklustest mit tatsächlicher Last: Drehmoment an verschiedenen Punkten messen, insbesondere am Anfang/Ende.
- Überprüfung der statischen Haltefunktion: Überprüfung der Selbstverriegelungsfähigkeit durch Tests im ausgeschalteten Zustand.
- BelastbarkeitstestWiederholte Zyklen zur Beobachtung von Wärmeentwicklung, Vibrationen und Verschleißverhalten.
- Spielprüfungen: Für minimale Lockerung nach den Zyklen sorgen.
- Stabilität der Montage: Sicherstellen, dass Halterungen und Befestigungen während des Betriebs fest sitzen.
Beispiele und Fallstudien aus der Praxis
Der Einsatz des richtigen Aktuators löst praktische Herausforderungen:
- Industrietorantriebe: Schneckengetriebeantriebe bieten maximale Haltekraft und Sicherheit bei Stromausfall.
- RoboterarmeElektrische Planetengetriebeantriebe ermöglichen präzise Mehrachsenbewegungen mit Rückkopplungssystemen.
- RohrleitungsventileHydraulische Zahnstangen- oder Scotch-Yoke-Aktuatoren erzeugen die notwendige Kraft unter schwierigen Bedingungen.
- Smart-Home-TV-LifteKompakte Schneckengetriebeantriebe stützen schwere Paneele unauffällig.
- Medizinische Bildgebungstische: MRT-sichere elektrische Aktuatoren gewährleisten zuverlässige und leise Verstellungen.
Häufig gestellte Fragen (FAQ)
Worin besteht der Unterschied zwischen einem Drehantrieb und einem Elektromotor?
Ein Elektromotor ermöglicht eine kontinuierliche, unbegrenzte Rotation – ideal für Ventilatoren oder Pumpen. Ein Drehantrieb bietet begrenzte, programmierte Bewegungen mit integrierter Steuerung und Haltekraft , perfekt für Ventile oder Roboter.
Welcher Drehantrieb eignet sich am besten für Anwendungen mit hohen Haltekräften?
Schneckengetriebeantriebe sind selbsthemmend und eignen sich daher besonders für das Halten der Position ohne Stromzufuhr, insbesondere bei vertikalen Lasten.
Wie wähle ich zwischen pneumatischen, hydraulischen und elektrischen Aktuatoren aus?
- Die elektrischePräzise, programmierbar, einfache Integration, saubere Umgebungen.
- HydraulischHohe Leistung, robuste Performance im Freien oder bei hohen Kraftanforderungen.
- DruckluftSchnelle Schaltzyklen, geringere Krafteinwirkung, geeignet für gefährliche oder explosionsgefährdete Bereiche.
Sind Drehantriebe für raue oder feuchte Umgebungen geeignet?
Ja, durch die Auswahl von Aktuatoren mit geeigneter IP-Schutzart . Für den Einsatz im Freien oder auf See sind Schutzarten wie IP65–IP67 Standard; für Bereiche, die häufig mit Wasser abgespritzt werden, oder in der Pharmaindustrie wird IP69K empfohlen.
Was ist in diesem Zusammenhang ein Gleichstrom-Getriebemotor?
Ein Gleichstrom-Getriebemotor kombiniert einen Elektromotor mit einem Getriebeuntersetzungsgetriebe . Er bietet ein hohes Drehmoment bei niedriger Drehzahl und verfügt über eine programmierbare Steuerung; er wird häufig in Präzisionsbewegungsanwendungen eingesetzt.
Innovationen und Zukunftstrends bei Drehantrieben
Die Branche entwickelt sich stetig weiter – mit neuen Materialien, intelligenterer Elektronik und zunehmender Integration . Zu den bemerkenswerten Trends zählen:
- Intelligente Aktoren: IoT-Konnektivität, Selbstdiagnose- und vorausschauende Wartungsfunktionen.
- MiniaturisierungKompaktere Bauformen für Robotik, Wearables und medizinische Geräte.
- EnergieeffizienzDurch den Einsatz von Planetengetrieben, bürstenlosen Motoren und verbesserter Dichtungstechnik werden Wärmeentwicklung und Stromverbrauch reduziert.
- Nachhaltige HerstellungLängere Lebensdauer, recycelbare Komponenten und umweltfreundliche Schmierstoffe, insbesondere für sensible Branchen.