
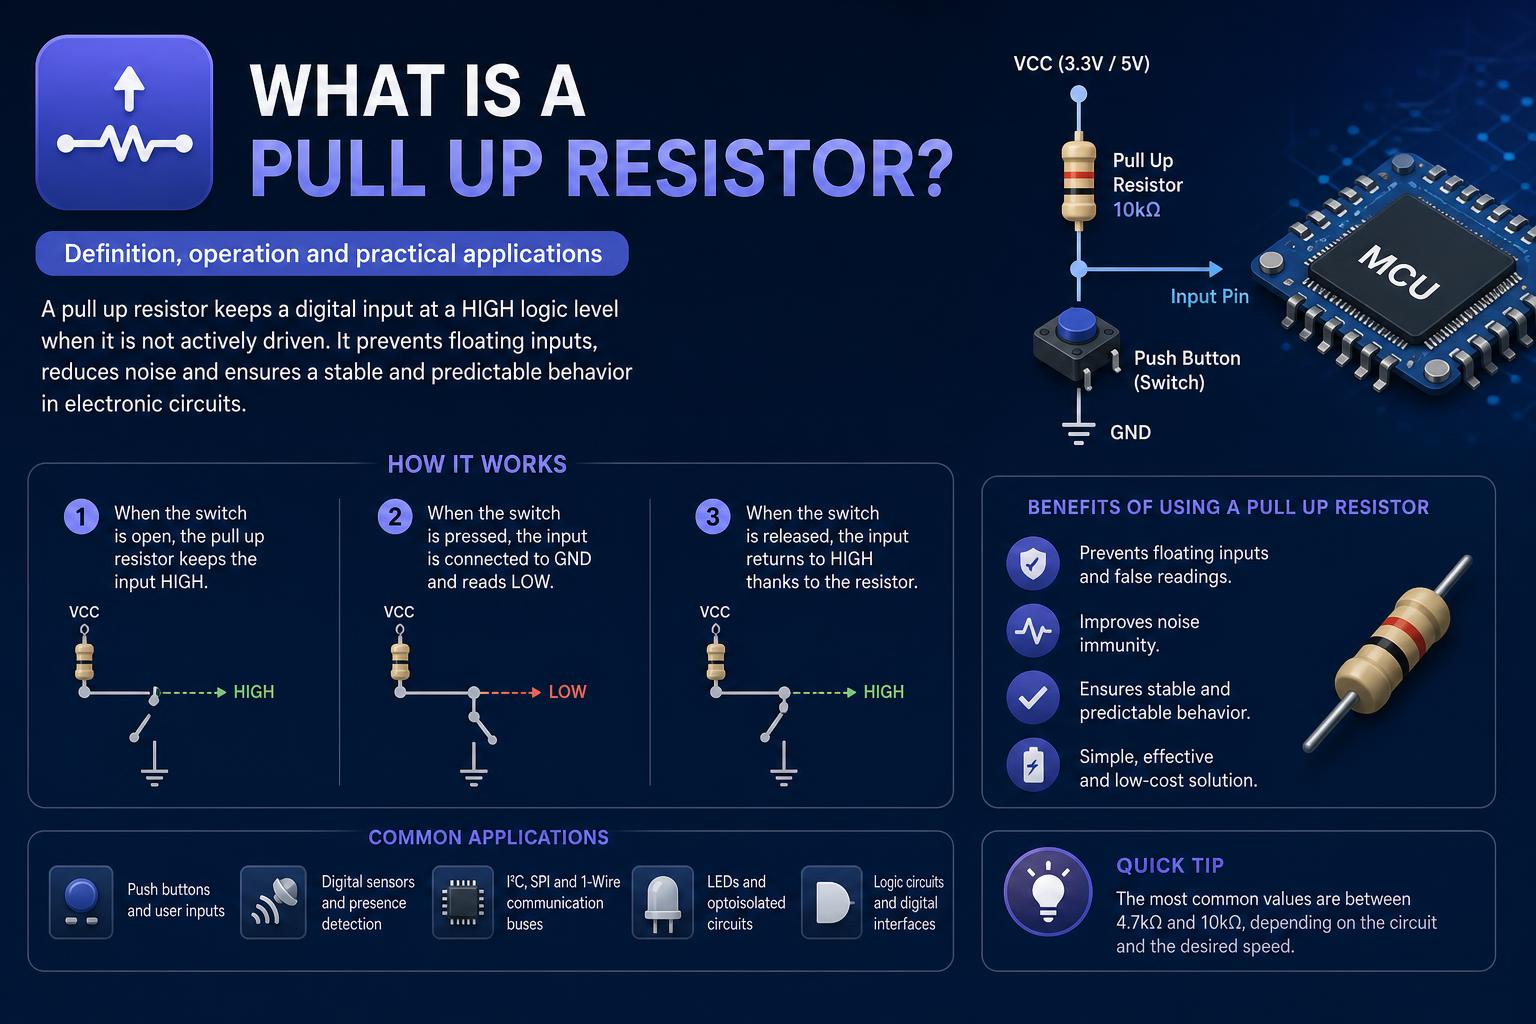
- Pull-up-Widerstände sorgen für stabile hohe Logikpegel, indem sie unbeschaltete Pins in digitalen Schaltungen verhindern.
- Der richtige Wert ist ein ausgewogenes Verhältnis zwischen Stromverbrauch und Signalansprechgeschwindigkeit, abgestimmt auf die jeweilige Anwendung.
- Pull-up-Widerstände werden in Tasten, Sensoren, Busprotokollen und Konfigurationsköpfen eingesetzt und sind für einen zuverlässigen Hardwarebetrieb unerlässlich.
Wer sich schon einmal mit Elektronik beschäftigt, an einem Mikrocontroller-Projekt gearbeitet oder auch nur in Arduino-Foren gestöbert hat, ist wahrscheinlich schon einmal auf den Begriff „Pull-up-Widerstand“ gestoßen. Obwohl Pull-up-Widerstände einfache Bauteile sind, sind sie unerlässlich für zuverlässige Signale, insbesondere bei digitalen Ein- und Ausgängen. Zu verstehen, was sie sind, wie sie funktionieren und warum sie so wichtig sind, kann Ihnen unzählige Stunden Fehlersuche in Ihren Schaltungen ersparen.
Seien wir ehrlich : Pull-up- (und Pull-down-)Widerstände klingen vielleicht erst einmal langweilig, aber sobald Ihr Projekt aufgrund eines nicht funktionierenden Eingangssignals verrücktspielt, werden Sie sich wünschen, Sie hätten sich von Anfang an damit auseinandergesetzt. Wenn Ihre Sensoren, Schalter oder sogar Steuergeräte wie erwartet funktionieren sollen, ist das Verständnis von Pull-up-Widerständen unerlässlich. Keine Sorge – wir erklären Ihnen alles, was Sie wissen müssen, in einfacher Sprache, anhand von Beispielen aus der Praxis und ohne Auslassungen wichtiger Details.
Was ist ein Pull-up-Widerstand?
Ein Pull-up-Widerstand ist ein einfacher Widerstand, der zwischen einer Spannungsversorgung (oft VCC genannt – üblicherweise 3.3 V oder 5 V) und einem bestimmten Punkt in einer digitalen Schaltung, in der Regel einem Eingangspin eines Mikrocontrollers, angeschlossen ist. Seine Hauptaufgabe besteht darin, sicherzustellen, dass dieser Eingang standardmäßig auf einem definierten Logikpegel, nämlich „High“, liegt, wenn keine andere Komponente den Pin aktiv ansteuert.
Stellen Sie sich vor, Sie haben einen Eingangspin an Ihrem Mikrocontroller konfiguriert, an den aber nichts angeschlossen ist. Wenn der Pin nicht auf einer stabilen Spannung liegt, kann er „undefiniert“ werden, elektrische Störungen aus der Umgebung aufnehmen und dazu führen, dass der Mikrocontroller einen unvorhersehbaren High- oder Low-Wert ausgibt. Um diesen undefinierten Zustand zu vermeiden, wird ein Pull-up- (oder Pull-down-) Widerstand verwendet, um den Ruhepegel festzulegen – meistens ein Pull-up für High.
Diese Widerstände werden nicht nur für Schalter verwendet ; man findet sie häufig zusammen mit Tastern, Jumpern, DIP-Schaltern, analogen Sensoren (wie Thermistoren) und sogar komplexen drahtgebundenen Busprotokollen, bei denen mehrere Geräte über dieselbe Datenleitung kommunizieren.
Warum benötigen Schaltkreise Pull-up-Widerstände?
Was ist also das Problem, wenn man keinen Pull-up-Widerstand verwendet? Die Antwort liegt in der Funktionsweise digitaler Logik. Viele Mikrocontroller und Logikschaltungen lesen ihre Pins diskret aus und suchen nach einem logischen Signal von „1“ (High) oder „0“ (Low). Wenn ein Pin nicht direkt mit High oder Low verbunden ist, ist die Spannung an diesem Pin undefiniert. Diese Unsicherheit kann zu unerwarteten Störungen, Fehlauslösungen oder sogar zum vollständigen Ausfall der Hardware führen.
Neben der grundsätzlichen Sorge um einen unzuverlässigen Betrieb können elektromagnetische Störungen (EMI) oder parasitäre Effekte wie Leckströme und Schaltungskapazitäten dazu führen, dass der offene Pin zwischen Logikpegeln schwankt oder oszilliert. Es ist, als ob eine Münze in der Luft zwischen Kopf und Zahl schwankt – man kann einfach nicht vorhersagen, welchen Wert der Mikrocontroller ausgibt.
Wie funktionieren Pull-up-Widerstände in der Praxis?
Betrachten wir ein klassisches Szenario: Sie schließen einen Taster zwischen einen Eingangspin und Masse an. Im unbetätigten Zustand ist der Pin nicht verbunden – er befindet sich im undefinierten Zustand. Durch das Anschließen eines Widerstands zwischen VCC und diesem Pin wird der Eingang auf High-Pegel gezogen, solange der Taster nicht gedrückt ist.
- Taste nicht gedrückt: Am Eingang liegt eine Spannung nahe VCC an, da ein geringer Strom durch den Widerstand zur Hochspannung fließt. Der Mikrocontroller erkennt das als „High“.
- Taste gedrückt: Der Eingangspin ist nun direkt mit Masse verbunden. Der Widerstand begrenzt den Stromfluss von VCC nach Masse und verhindert so einen Kurzschluss. Die Spannung am Pin sinkt nahezu auf Null, und der Mikrocontroller erkennt den Pegel „Low“.
Ohne den Widerstand würde das Drücken des Knopfes VCC und Masse direkt verbinden, was Ihre Bauteile beschädigen oder sogar zu Rauchentwicklung führen könnte ! Der Pull-up-Widerstand regelt den Stromfluss sicher und gewährleistet korrekte Logikpegel in jeder Schalterstellung.
Terminologie: „Starke“ vs. „Schwache“ Pull-up-Widerstände
Der Wert des Widerstands bestimmt, wie stark oder schwach der Pull-up-Effekt ist. Ein Widerstand mit niedrigem Wert (z. B. 1 kΩ) wird als starker Pull-up bezeichnet – er zieht mehr Strom, wenn der Pin auf Low-Pegel gezogen wird, setzt aber den Spannungspegel schneller (gut für Hochgeschwindigkeitsschaltungen). Ein Widerstand mit hohem Wert (z. B. 100 kΩ oder mehr) ist ein schwacher Pull-up – insgesamt fließt weniger Strom, aber die Reaktionszeiten sind aufgrund des RC-Effekts (Widerstand-Kondensator) im Schaltkreis langsamer.
Bei der Wahl der Pull-up-Werte geht es vor allem um Kompromisse:
- Wenn der Widerstand zu klein ist: Dabei wird Energie in Form von Wärme verschwendet, und der Stromkreis könnte mehr Strom ziehen, als Ihre Komponenten sicher verkraften können, insbesondere bei batteriebetriebenen Systemen.
- Wenn der Widerstand zu groß ist: Der Pin erreicht möglicherweise keinen stabilen hohen Pegel, und die Reaktion auf Änderungen kann aufgrund der Kapazität entlang der Signalleitung träge werden.
Wie man den richtigen Wert des Pull-up-Widerstands auswählt
Betrachten wir die Regeln für die Auswahl eines Pull-up-Widerstands. Der genaue Wert hängt von der Anwendung ab, üblicherweise wird jedoch für die meisten Mikrocontroller oder digitalen Logikeingänge ein Wert um 10 kΩ gewählt. Im Allgemeinen gilt:
- Digitale Tasten und Schalter: 1 kΩ bis 10 kΩ ist Standard.
- Open-Drain- oder Open-Collector-Ausgänge: 1 kΩ bis 4.7 kΩ für schnellere Protokolle oder Busleitungen (wie I²C oder USB).
- Analoge Signalspannungsteiler (Sensoren): 1 kΩ bis 100 kΩ, abhängig von der Eingangsimpedanz und der benötigten Ansprechgeschwindigkeit.
Die grundlegende Methode zur Berechnung des Widerstands basiert auf dem Ohmschen Gesetz (U = I × R). Beispiel: Um den Eingangsstrom bei einer 5-V-Spannung auf 1 mA zu begrenzen, wenn der Taster gedrückt wird, gilt: R = U/I = 5 V/0.001 A = 5,000 Ω (5 kΩ) . Dies schützt den Taster und die Schaltung vor Überstrom und verhindert so eine Überhitzung oder andere Störungen.
Eingangsimpedanz und Spannungsteiler verstehen
Der Eingang des Mikrocontrollers (bzw. des Logikgatters) ist kein idealer offener Stromkreis – er weist einen gewissen Widerstand auf, die sogenannte Eingangsimpedanz. Wenn der Pull-up-Widerstand angeschlossen ist und der Taster nicht gedrückt wird, fließt ein kleiner Strom von VCC über den Widerstand zur Eingangsimpedanz des Pins und bildet so einen Spannungsteiler.
Um sicherzustellen, dass der Pin zuverlässig auf „High“ gesetzt wird, muss der Pull-up-Widerstand deutlich kleiner als die Eingangsimpedanz sein – als Faustregel gilt etwa ein Zehntel davon (eine Größenordnung kleiner). Sind beide Widerstände ähnlich, kann die Spannung am Pin uneindeutig sein (bei einem 5-V-System liegt ein Wert von ca. 2.5 V für die meisten Mikrocontroller weder im High- noch im Low-Bereich, was zu fehlerhaften Messwerten führt).
Pull-up-Widerstände in gängigen Schaltungen und ihre Anwendungen
Neben Schaltern und Tasten findet man Pull-up-Widerstände an mehreren wichtigen Stellen:
- Busprotokolle (I²C, SMBus, USB): Mehrere Geräte teilen sich eine Leitung, und Busleitungen müssen im Ruhezustand standardmäßig auf logisch hoch gesetzt sein. Pull-up-Widerstände gewährleisten einen definierten Zustand und verhindern „Buskonflikte“.Mehr zur Funktionsweise von Transistoren finden Sie hier.).
- Sensorschnittstellen (Thermistoren, Schalter): Sensoren, die ihren Widerstand ändern – wie NTC-Thermistoren – können von sich aus keine Spannung liefern. Durch die Kombination mit einem Pull-up-Widerstand entsteht ein Spannungsteiler, der Widerstandsänderungen in messbare Spannungen umwandelt. Analoge Eingänge können ausgelesen werden. Detaillierte Informationen zur Sensoranbindung finden Sie in der entsprechenden Übersicht. TFT-Display-Pinbelegungsleitfaden.
- Konfigurationshardware (Jumper, DIP-Schalter): Pull-up-Widerstände werden verwendet, um durch das Entfernen einer Brücke (offener Stromkreis) einen hohen Logikpegel zu setzen und durch das Einfügen einer Brücke den Pegel auf niedrig zu ziehen.
- Open-Drain-/Open-Collector-Ausgänge: Manche Logikbausteine „senken“ nur Strom (ziehen ihn auf Masse, geben ihn aber nicht an VCC ab). Der Pull-up-Widerstand schaltet sich ein, um die Leitung auf High zu setzen, wenn sie von keinem anderen Bauteil auf Low gezogen wird.
Praxisbeispiele und Anwendung in realen Projekten
Mikrocontroller verfügen oft über eingebaute (interne) Pull-up-Widerstände , die per Software aktiviert werden können. Beispielsweise ermöglicht der beliebte Arduino UNO (ATmega328) die Aktivierung interner Pull-ups über:
pinMode(5, INPUT_PULLUP); // Internal pull-up resistor on digital pin 5Diese internen Widerstände haben jedoch möglicherweise einen begrenzten Bereich (oft 20 kΩ bis 50 kΩ), und manchmal benötigt man einen externen Widerstand für eine bessere Kontrolle oder um die Schaltung auf Geschwindigkeit oder Leistung abzustimmen.
In Motorsteuergeräten (ECUs) und in der Kfz-Elektronik des Nachrüstmarktes (z. B. im Leitfaden der HP Academy ) sorgen Pull-up-Widerstände dafür, dass die Sensoren innerhalb sicherer Betriebsgrenzen bleiben.
- Mit einem digitalen Schalter, Der Pull-up-Widerstand schützt den Pin vor unregelmäßigem Verhalten und verhindert Stromspitzen gegen Masse. — ein häufiges Rezept für elektrische Katastrophen, wenn es weggelassen wird.
- Bei analogen Sensoreingängen (z. B. für Temperatur) wird der Pull-up-Widerstand mit dem Sensor in einer Spannungsteilerschaltung kombiniert, wodurch Widerstandsänderungen in vom Steuergerät lesbare Spannungspegel umgewandelt werden (wird später ausführlich behandelt).
Ohmsches Gesetz und Berechnung des Stroms
Um es konkreter zu machen: Angenommen, Sie haben einen 5V-Schaltkreis und möchten einen Pull-up-Widerstand für einen digitalen Eingangstaster entwerfen, sodass beim Drücken des Schalters nicht mehr als 1 mA fließt.
- Gesamtversorgungsspannung (Vcc): 5V
- Gewünschter Stromwert bei Betätigung: 1 mA (0.001 A)
Anwendung des Ohmschen Gesetzes: R = U/I = 5 V / 0.001 A = 5,000 Ω (5 kΩ) . Das bedeutet, ein 5-kΩ-Widerstand begrenzt diesen Stromfluss.
Sinkt der Wert (z. B. auf 1 kΩ), fließt mehr Strom – für schnelle digitale Signale geeignet , aber nicht optimal zur Energieeinsparung. Bei einem Pull-up-Widerstand von 100 kΩ fließt kaum Strom, die Schaltung reagiert jedoch träge auf Spannungsänderungen (dieser Effekt ist bei Hochgeschwindigkeits-Kommunikationsleitungen erheblich).
Überlegungen zu Geschwindigkeit und Reaktionszeit
Zwischen Leistungsaufnahme, Störfestigkeit und Reaktionszeit besteht ein Zielkonflikt . Der Widerstand interagiert mit der Streukapazität der Leitung und bildet so einen RC-Filter (Widerstand-Kondensator-Glied). Schnell wechselnde Signale wie USB oder I²C erfordern unter Umständen stärkere Pull-up-Widerstände (1 kΩ bis 4.7 kΩ), um eine schnelle Spannungsstabilisierung zu gewährleisten, wenn Geräte den Bus nicht mehr aktiv ansteuern.
Verwendet man einen Pull-up-Widerstand mit sehr hohem Wert an einer Hochgeschwindigkeitsleitung, werden die Signalflanken „gedehnt“, was die Kommunikation verlangsamt und das Risiko von Timingfehlern erhöht. Passen Sie die Stärke des Pull-up-Widerstands stets an das verwendete Protokoll und die Kabellänge an!
Erweiterte Details: Verdrahtete Logik und mehrere Eingänge
Pull-up-Widerstände (und Pull-down-Widerstände) sind unverzichtbar für die Realisierung bestimmter Logikfunktionen mit Schaltern. Zum Beispiel:
- Wired-AND/NAND: Mehrere in Reihe geschaltete Schalter mit einem einzigen Pull-up-Widerstand geben nur dann ein logisches Low-Signal aus, wenn alle Schalter geschlossen sind – ideal für Verriegelungsschaltungen oder Sicherheitssysteme.
- Verdrahtet-ODER/NOR: Mehrere parallele Ausgänge, die sich einen Pull-up-Widerstand teilen, geben ein High-Signal aus, solange nicht mindestens ein Gerät den Pegel auf Low zieht. So funktionieren Open-Collector-Ausgänge (wie in Systemen mit gemeinsamem Bus oder älterer TTL-Logik).
TTL vs. CMOS: Pull-up-Widerstände und Logikfamilien
Klassische TTL- (Transistor-Transistor-Logik) und moderne CMOS-Logikfamilien (Complementary Metal-Oxide-Semiconductor) reagieren unterschiedlich auf unverbundene Eingänge.
- TTL: Die Eingänge sind zwar auf hohem Pegel, benötigen aber unter Umständen starke Pull-Down-Widerstände, um zuverlässig eine logische „0“ zu registrieren. Das Halten ungenutzter TTL-Eingänge auf niedrigem Pegel mittels Pull-Down-Widerständen erhöht den Stromverbrauch (Standardeingänge bei Logikpegel 1 verbrauchen etwa 40 µA; Logikpegel 0 bis zu 1.6 mA). Daher sind Pull-Up-Widerstände üblicher – 1 kΩ bis 5 kΩ sind typisch für 5-V-TTL.
- CMOS: Die Eingänge sind spannungsgesteuert, daher sind höhere Pull-up-Widerstände (sogar über 100 kΩ) möglich. Es treten weniger Leckströme auf, und je nach Schaltungsanforderungen sind sowohl Pull-up- als auch Pull-down-Widerstände geeignet.
Nachteile und Grenzen von Pull-up-Widerständen
Pull-up-Widerstände haben Nachteile. Der Strom, der beim Schließen des Schalters durch den Widerstand fließt, geht als Wärme verloren. In energieempfindlichen Umgebungen oder batteriebetriebenen Systemen summiert sich diese Verlustenergie. Sie können diese Verluste minimieren, indem Sie den höchstmöglichen Widerstandswert wählen, der dennoch zuverlässige Logikpegel und Signalgeschwindigkeit gewährleistet.
Pull-up-Widerstände sind anfällig für RC-Verzögerungen: Streukapazitäten bilden zusammen mit dem Widerstand einen Tiefpassfilter und verlängern so Spannungsübergänge. In Hochfrequenzschaltungen begrenzt dies die Schaltgeschwindigkeit und kann die Impulszeiten verfälschen. Darüber hinaus können manche Logikfamilien beim Einsatz von Pull-up-Widerständen unbeabsichtigt Versorgungsspannungsspitzen über ihre Eingänge einspeisen – für besonders empfindliche Anwendungen empfiehlt sich daher die Verwendung von Filtern oder separaten Versorgungsspannungen.
Praxisbeispiel: Verwendung von Pull-up-Widerständen mit einem Thermistor
Betrachten wir ein komplexeres Anwendungsbeispiel aus dem Bereich der Kfz-Steuergeräte. Viele Motorensensoren, wie beispielsweise Lufttemperatursensoren, sind NTC-Thermistoren (Thermistoren mit negativem Temperaturkoeffizienten). Sie geben keine Spannung aus – ihr Widerstand ändert sich mit der Temperatur.
Damit sie vom Steuergerät gelesen werden können:
- Schließen Sie einen Thermistordraht an den analogen Eingangspin an.
- Schließen Sie den anderen Thermistordraht an Masse an.
- Fügen Sie einen Pull-up-Widerstand zwischen VCC (5V) und dem gleichen Eingangspin ein – so entsteht eine Spannungsteilerschaltung.
Mit der Temperaturänderung ändert sich der Widerstand des Thermistors, wodurch sich die Spannung am Eingangspin verändert. Mithilfe einer vorkalibrierten Tabelle kann das Steuergerät die Temperatur präzise berechnen.
Das gleiche Spannungsteilerprinzip gilt für jeden resistiven Sensor oder jede Konfigurationshardware. Sie können die resultierende Spannung bei jeder Temperatur (oder jedem Widerstand) mithilfe des Ohmschen Gesetzes berechnen:
- Gesamtwiderstand = Pull-up-Widerstand + Sensorwiderstand
- Stromstärke (I) = VCC / Gesamtwiderstand
- Spannung am Pin = I × Sensorwiderstand
Die meisten modernen Steuergeräte ermöglichen die Integration der entsprechenden Kalibrierungstabelle oder -formel, wobei je nach Bedarf sowohl interne als auch externe Pull-up-Widerstände berücksichtigt werden.
Aktivieren und Konfigurieren von Pull-up-Widerständen
Bei einigen Mikrocontrollern, wie dem Arduino, lassen sich interne Pull-up-Widerstände per Code aktivieren . Bei komplexeren Geräten, insbesondere Steuergeräten (ECUs), kann man unter Umständen die Widerstandswerte (intern oder extern) für die einzelnen Pins festlegen. Beim Anschluss zusätzlicher Sensoren, die über die im Header vorgesehenen hinausgehen, kann man einen beliebigen analogen Eingang verwenden, einen eigenen Pull-up-Widerstand an VCC anschließen und die Kalibrierung entsprechend per Software vornehmen.
Beachten Sie, dass Steuergeräte und Mikrocontroller oft über spezielle Konfigurationsoptionen für analoge und digitale Pins verfügen, um das korrekte Widerstandsverhalten für Ihren Sensor sicherzustellen.
Die korrekte Verwendung von Pull-up-Widerständen ist für die Stabilität von Schaltungen unerlässlich. Sie definieren den Standardzustand eines Eingangs, wenn kein Gegensignal anliegt . Durch das Verständnis der geeigneten Widerstandswerte und ihrer jeweiligen Vor- und Nachteile lassen sich Stromverbrauch, Reaktionszeiten und Zuverlässigkeit optimieren – egal ob bei der Arbeit mit Tastern, Kommunikationsbussen oder Sensoren. Der richtige Einsatz von Pull-up-Widerständen kann die Fehlersuche erheblich beschleunigen, insbesondere durch die Vermeidung von undefinierten Pins und den damit verbundenen unvorhersehbaren Verhaltensweisen.
Was macht ein Transistor? Ein ausführlicher Leitfaden zu Aufbau, Funktion und Anwendungen