
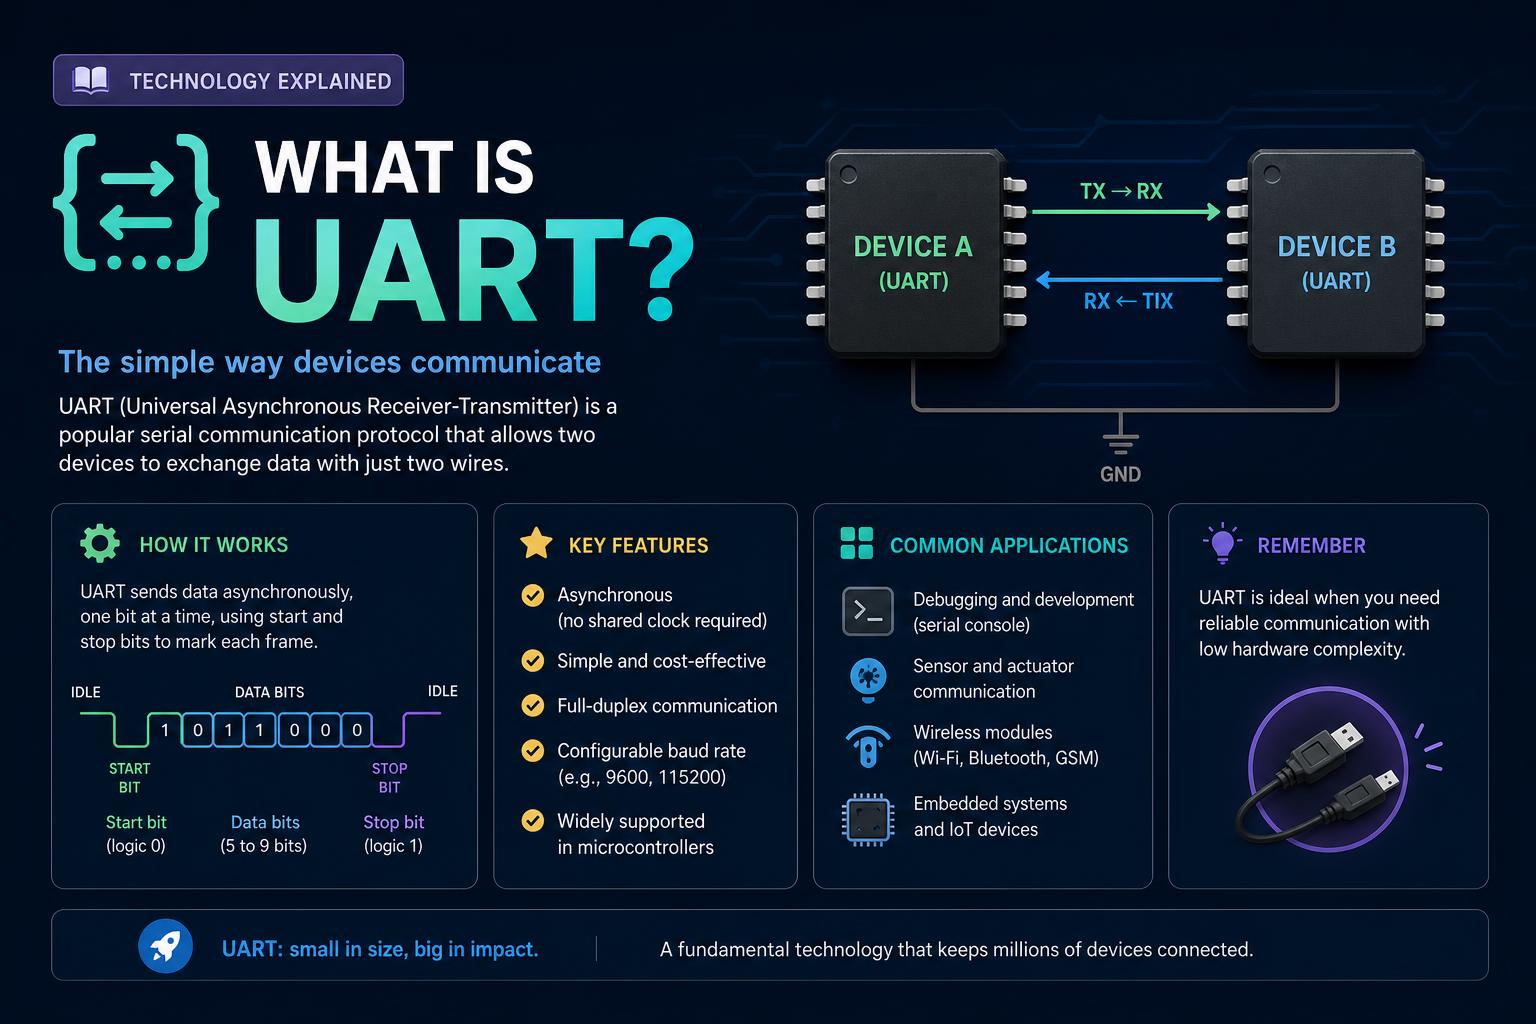
- UART (Universal Asynchronous Receiver/Transmitter) ermöglicht eine einfache und zuverlässige serielle Kommunikation mit nur zwei Drähten durch die Umwandlung von Daten zwischen parallelen und seriellen Formaten.
- Es gibt verschiedene Varianten – TTL, RS-232, RS-485 –, die jeweils für unterschiedliche Spannungen, Entfernungen und Netzwerktypen geeignet sind, wobei zusätzliche Protokolle für Robustheit oder Szenarien mit mehreren Geräten darübergelegt werden.
- Für einen korrekten Betrieb sind eine passende Konfiguration (Baudrate, Datenbits, Spannung) sowie Puffer oder eine Flusssteuerung erforderlich, um Datenverluste zu vermeiden. Die praktischen Anwendungen reichen von Hobby-Modulen bis hin zu industriellen Multiplex-Sensornetzwerken.
Haben Sie sich jemals gefragt, wie Ihr Computer mit einem GPS-Modul, einem Bluetooth-Chip oder sogar älteren Geräten wie Druckern und Modems kommuniziert? Der stille Held, der all diese Verbindungen ermöglicht, ist der UART (Universal Asynchronous Receiver/Transmitter). Während in der heutigen Technikwelt blitzschnelle USB- und Funkverbindungen im Vordergrund stehen, sind UARTs nach wie vor im Einsatz und übernehmen unauffällig die serielle Datenübertragung – von Mikrocontroller-Boards für Hobbybastler bis hin zu komplexen Industriesystemen.
Wenn Sie wissen möchten, was UARTs sind, wie sie funktionieren, welche Geschichte sie haben, welche Protokolle und Varianten es gibt und warum sie in der modernen Elektronik immer noch so wichtig sind – dieser Leitfaden wird Ihnen Klarheit verschaffen . Wir entmystifizieren UARTs, räumen mit häufigen Fehlern auf und zeigen Ihnen, warum sie in so vielen eingebetteten Anwendungen und Kommunikationsschnittstellen unverzichtbar sind.
Grundlagen verstehen: Was ist eine UART-Schnittstelle?
UART steht für Universal Asynchronous Receiver/Transmitter (universeller asynchroner Empfänger/Sender). Trotz des etwas abschreckenden Namens ist ein UART eigentlich eine einfache Hardwarekomponente (entweder ein dedizierter Chip oder in einen Mikrocontroller integriert), die Daten zwischen parallelen und seriellen Formaten umwandelt. Seine Hauptaufgabe? Das Senden und Empfangen serieller Daten zwischen digitalen Systemen , beispielsweise zwischen einem Mikrocontroller und einem angeschlossenen Sensor oder Peripheriegerät.
Anders als dedizierte Kommunikationsprotokolle wie SPI oder I2C ist UART kein Kommunikationsprotokoll im eigentlichen Sinne, sondern eine Logikschaltung . Es schreibt kein bestimmtes Nachrichtenprotokoll oder Adressierungsschema vor, sondern definiert, wie Bits gesendet werden: asynchron, seriell und in einem Format, auf das sich Sender und Empfänger einigen.
Der große Vorteil von UART: Es benötigt typischerweise nur zwei Drähte für eine einfache, zuverlässige Punkt-zu-Punkt-Kommunikation – „Tx“ (Senden) und „Rx“ (Empfangen). Diese Einfachheit und die breite Unterstützung machen UART zu einer der zugänglichsten und beliebtesten Methoden für den seriellen Datenaustausch in der Elektronik.
So funktioniert die UART-Kommunikation
UARTs kommunizieren asynchron, d. h. es gibt keine dedizierte Taktleitung zwischen ihnen . Stattdessen werden Daten in Paketen übertragen, und beide Seiten müssen sich auf die Übertragungsgeschwindigkeit, die sogenannte Baudrate, einigen . Jedes Paket enthält neben den eigentlichen Daten ein Startbit, das den Beginn signalisiert, und ein oder mehrere Stoppbits, die das Ende anzeigen.
Hier ist eine schrittweise Übersicht darüber, wie die UART-Übertragung abläuft:
- Datenaufbereitung: Die sendende UART empfängt parallele Daten von einer Quelle wie beispielsweise einer CPU und setzt sie zu einem Paket zusammen. Dieses Paket enthält ein Startbit, eine konfigurierbare Anzahl von Datenbits (typischerweise 5 bis 9), ein optionales Paritätsbit zur Fehlerprüfung und ein oder zwei Stoppbits.
- Serielle Übertragung: Die UART sendet Bits nacheinander über die Tx-Leitung mit der vorher vereinbarten Baudrate.
- Rezeption: Die empfangende UART überwacht ihre Rx-Leitung. Sobald sie die fallende Flanke (Übergang von High nach Low) des Startbits erkennt, synchronisiert sie sich und tastet die folgenden Bits im Takt der Baudrate ab.
- Datendekodierung: Nachdem alle Bits, einschließlich optionaler Paritäts- und Stoppbits, empfangen wurden, wandelt die UART den seriellen Datenstrom wieder in parallele Daten um und überträgt diese an das Empfangsgerät.
Diese Konfiguration ermöglicht den direkten Datenaustausch zwischen Geräten mit minimalem Verkabelungsaufwand und ohne die Notwendigkeit einer separaten Synchronisierungsuhr.
Aufschlüsselung des UART-Datenpakets: Rahmenstruktur
Jeder über UART übertragene Datenblock wird in einem „Frame“ oder Paket verpackt, das mehrere verschiedene Felder umfasst:
- Ruhezustand: Wenn keine Übertragung stattfindet, bleibt die Leitung auf einem hohen Spannungspegel (logische „1“, auch „Markierung“ genannt). Dies ist nützlich für Leitungsintegritätsprüfungen und zum Erkennen, ob ein Gerät ausgesteckt ist oder eine Fehlfunktion aufweist.
- Startbit: Die Übertragung beginnt mit einem Startbit – einer logischen „0“ (Leerzeichen), die durch Anlegen eines niedrigen Pegels an die Sendeleitung (Tx) signalisiert wird. Der Empfänger nutzt diesen Übergang zur Synchronisierung und zum Start des Bit-Timings.
- Daten Bits: Diese Bits übertragen die Nutzdaten – üblicherweise 5 bis 9 Bit, meist 7 oder 8. Die Daten werden fast immer mit dem niedrigstwertigen Bit (LSB) zuerst gesendet. Beispielsweise wird das ASCII-Zeichen „S“ (binär 1010011) als 1 1 0 0 1 0 1 übertragen.
- Paritätsbit (optional): Ein zusätzliches Bit zur Fehlererkennung, konfiguriert als gerade oder ungerade. Die sendende UART zählt die Anzahl der Einsen in den Daten; das Paritätsbit stellt sicher, dass das Ergebnis der Paritätsregel entspricht. Die empfangende UART wiederholt die Prüfung; stimmt das Ergebnis nicht überein, weiß sie, dass sich während der Übertragung Bits geändert haben.
- Stoppbit(s): Nach den Daten und der optionalen Parität versetzen ein oder zwei Stoppbits die Leitung in den Ruhezustand (High-Pegel). Dadurch erhält der Empfänger Zeit, das Byte zu verarbeiten und sich auf den nächsten Frame vorzubereiten.
Bei typischer UART-Konfiguration (8 Datenbits, keine Parität, 1 Stoppbit – „8N1“) enthält jeder Frame 10 Bits pro übertragenem Zeichen, was einer Protokolleffizienz von etwa 80 % entspricht . Dies mag im Vergleich zur höheren Effizienz von Ethernet bei großen Paketen bescheiden klingen, doch UART glänzt gerade bei kleinen, einfachen Datenaustauschen – genau dort, wo Ethernet ineffizient sein kann.
Die Hardware hinter UART: Komponenten und Funktionen
Ein UART-Modul ist mehr als nur ein Paar Pins: Es enthält mehrere wichtige Teilschaltungen, die die für eine zuverlässige serielle Datenübertragung notwendige Konvertierung, Synchronisierung und Pufferung übernehmen.
Zu den wichtigsten internen Elementen eines UART-Designs gehören:
- Taktgenerator: Liefert das Timing für die Bitabtastung und -übertragung und arbeitet üblicherweise mit einer Frequenz, die ein Vielfaches der Baudrate ist (z. B. 8x oder 16x), um eine genaue Biterkennung zu gewährleisten.
- Schichtregister: Diese Geräte wandeln zwischen parallelen Daten (wie einem Byte auf dem Datenbus) und serieller Übertragung (jeweils ein Bit über die Sende- oder Empfangsleitung) um.
- FIFO-Puffer: Hierbei handelt es sich um Kurzzeitspeicherschaltungen, die eingehende und ausgehende Bytes zwischenspeichern und es der CPU ermöglichen, Daten in Schüben zu lesen oder zu schreiben, wodurch das Risiko eines Überlaufs oder des Verlusts von Bytes verringert wird – was bei hohen Kommunikationsgeschwindigkeiten von entscheidender Bedeutung ist.
- Sende-/Empfangssteuerung: Logik, die das Senden von Daten startet oder stoppt, Interrupts verwaltet und Flusssteuerungssignale verarbeitet.
- Lese-/Schreibsteuerung: Koordiniert den Datenaustausch mit dem angeschlossenen Prozessor oder Speicher, signalisiert, wenn neue Bytes bereit sind oder die Übertragung abgeschlossen ist, und kann bei Bedarf Systemunterbrechungen auslösen.
Bei modernen Mikrocontrollern ist die UART-Hardware oft direkt in den Chip integriert, sodass die Software mit den Sende-/Empfangsregistern interagieren und Parameter wie Parität, Baudrate und Stoppbits konfigurieren kann.
Wie sich UART von anderen Protokollen (SPI, I2C) unterscheidet
UART wird manchmal mit anderen seriellen Bussen wie SPI und I2C verwechselt, aber seine Architektur ist grundlegend anders:
- UART ist asynchron: Es benötigt keine gemeinsame Taktleitung. Die Synchronisierung erfolgt über Start- und Stoppbits.
- SPI ist synchron und verwendet einen dedizierten Taktgeber sowie zusätzliche Leitungen für ausgewählte Signale, wodurch viel höhere Geschwindigkeiten und Multi-Master/Multi-Slave-Netzwerke unterstützt werden.
- I2C ist synchron, unterstützt mehrere Master und Slaves und überträgt Daten oder Takt gemeinsam mit der Geräteadressierung über dasselbe Leitungspaar.
UART eignet sich hervorragend für einfache, direkte Verbindungen zwischen Geräten , bei denen nur zwei Endpunkte benötigt werden und der Konfigurationsaufwand minimal ist. Wenn mehr als zwei Geräte verbunden oder mehrere Master verwaltet werden müssen, sind Protokolle wie SPI und I2C besser geeignet.
UART-Betriebsarten: Simplex, Halbduplex, Vollduplex
Die UART-Kommunikation kann in drei grundlegenden Modi eingerichtet werden, die jeweils unterschiedlichen Anwendungsanforderungen dienen:
- Simplex: Die Datenübertragung erfolgt nur in eine Richtung – vom Sender zum Empfänger. Der Empfänger sendet niemals Daten zurück (vergleichbar mit GPS- oder RFID-Tags, die lediglich die Position oder eine ID senden).
- Halbduplex: Die Kommunikation kann in beide Richtungen erfolgen, jedoch nicht gleichzeitig. Die Geräte senden und empfangen abwechselnd, was häufig in Bus- oder Multi-Drop-Netzwerken zum Einsatz kommt, wo Kollisionen vermieden werden müssen.
- Vollduplex: Die Daten werden gleichzeitig gesendet und empfangen, wobei Tx und Rx über separate Leitungen verfügen. Dies ermöglicht eine Echtzeit-Zweiwegekommunikation, wie sie bei PC-Modem-Verbindungen üblich ist.
Viele UARTs sind für den Vollduplex-Betrieb ausgelegt, der genaue Modus hängt jedoch vom Chipsatz, der Verdrahtung und den Anwendungsanforderungen ab.
UART-Varianten und physikalische Schnittstellen verstehen
Die UART-Schaltung selbst ist unabhängig von elektrischen Eigenschaften – sie verarbeitet lediglich Logikpegel zur Darstellung von „1“ und „0“ . Die für die Übertragung dieser UART-Signale über reale Verbindungen benötigte Spannung und Verdrahtung variieren jedoch je nach Anwendung. Hier sind die gängigsten Implementierungen:
TTL-Seriell (Logikpegel-UART)
TTL (Transistor-Transistor-Logik) bezeichnet die serielle UART-Signalisierung mit Logikspannungen, die direkt mit dem Mikrocontroller oder digitalen System kompatibel sind . Typischerweise liegt der Spannungsbereich je nach Plattform entweder bei 0–5 V oder 0–3.3 V. Ein „High“-Pegel (logische 1 oder „Markierung“) entspricht der höheren Spannung (z. B. 3.3 V oder 5 V), während ein „Low“-Pegel (logische 0 oder „Leertaste“) 0 V entspricht.
TTL-UART wird häufig für die Kommunikation zwischen Chips auf Platinen oder für sehr kurze Kabelstrecken verwendet . Es ist einfach, benötigt lediglich eine gemeinsame Masse für beide Geräte und keine Pegelwandler, solange beide Geräte kompatible Spannungsbereiche verwenden. Aufgrund der fehlenden Standardisierung der Spannungspegel kann ein 5-V-UART jedoch ein 3.3-V-Gerät ohne Pegelwandler leicht beschädigen.
Beispiele für die Verwendung von TTL-UART:
- Serielle Anschlüsse für Arduino oder Raspberry Pi (zum Programmieren oder Debuggen)
- On-Board-Verbindungen zwischen Controller und Modulen (GPS, Bluetooth, RFID usw.).
- Arduino und Raspberry Pi Die offizielle Dokumentation enthält die Pinbelegung für die Verwendung von TTL-UART.
- USB-zu-TTL-UART-Adapter basierend auf FT232R- oder CP2102-Chips
Einschränkungen: Da TTL-UART einseitig (gegen Masse bezogen) arbeitet und nur geringe Spannungsschwankungen nutzt, ist es über größere Entfernungen anfällig für Störungen. In den meisten Fällen ist man auf ein bis zwei Meter zuverlässiges Kabel beschränkt – darüber hinaus empfiehlt sich RS-232 oder RS-485.
RS-232: Der klassische serielle Standard
RS-232 ist der Urvater der seriellen Schnittstellenstandards und wurde ursprünglich in den 1960er Jahren für die Verbindung von Computern und Peripheriegeräten entwickelt . Es ist das Protokoll hinter all den klobigen DB9- und DB25-Anschlüssen älterer Geräte. Im Kern verwendet RS-232 die UART-Datenstruktur, jedoch mit einigen bemerkenswerten Besonderheiten:
- Spannungspegel: Die Pegel von RS-232 sind im Vergleich zu TTL deutlich höher und invertiert. Logisch '1' wird durch -3 V bis -12 V dargestellt; logisch '0' durch +3 V bis +12 V.
- Single-Ended: Ein Draht pro Signal, bezogen auf eine gemeinsame Masse.
- Robustheit und Kabellänge: Die hohen Spannungsschwankungen ermöglichen eine zuverlässige Übertragung bis zu 15 Metern (ca. 50 Fuß). Standardmäßige Baudraten erreichen typischerweise 115,200 bps, wobei kurze Strecken bis zu einigen Mbps möglich sind.
- Anschlüsse: Klassische DB9- und DB25-Steckverbinder übertragen neben Tx, Rx und GND weitere Signale wie RTS, CTS, DTR, DSR usw., um Hardware-Flusssteuerung und Modemanwendungen zu unterstützen. Für die grundlegende Kommunikation sind jedoch nur drei Pins erforderlich.
- Direktionalität: RS-232 ermöglicht die Punkt-zu-Punkt-Vollduplex-Übertragung (gleichzeitiges Senden und Empfangen), unterstützt aber nur einen einzigen Sender und einen einzigen Empfänger pro Verbindung.
Adapter wie der MAX232 werden häufig verwendet, um die Logik von Mikrocontrollern an die höheren, invertierten Spannungen von RS-232 anzupassen . Verbinden Sie niemals einen RS-232-Tx-Pin direkt mit einem TTL-UART- oder Mikrocontroller-Pin, es sei denn, Sie sind sicher, dass ein Pegelwandler vorhanden ist – dieser Fehler kann den Chip mit der niedrigeren Spannung schnell zerstören!
Obwohl RS-232 im PC-Bereich als veraltet gilt, ist es in Industrie-, Labor- und Netzwerkgeräten weiterhin weit verbreitet . USB-zu-RS-232-Adapter sind ebenfalls frei erhältlich, falls Sie ältere serielle Peripheriegeräte an moderne Computer anschließen möchten.
RS-485: Das industrielle Arbeitstier
RS-485 (auch EIA-485 genannt) hebt die UART-basierte Kommunikation auf ein neues Niveau und ist daher besonders für industrielle und gebäudeautomatische Netzwerke geeignet . Folgendes zeichnet es aus:
- Differenzialbus: Es werden zwei Drähte (A und B) verwendet, die gleiche, aber entgegengesetzte Spannungen führen. Eine logische „1“ entspricht einer positiven Spannungsdifferenz (A > B), eine „0“ einer negativen (A < B). Diese symmetrische Signalübertragung bietet eine außergewöhnliche Immunität gegen elektrische Störungen und eignet sich daher ideal für lange Kabel, selbst in lauten Fabriken.
- Mehrfach-Abwurffähigkeit: RS-485 ist nicht auf Punkt-zu-Punkt-Verbindungen beschränkt; ein Adernpaar kann bis zu 32 (oder mit modernen Transceivern sogar mehr) Geräte am selben Bus bedienen. Sender und Empfänger können miteinander verbunden werden, wodurch Multi-Master- oder Master/Slave-Topologien möglich sind.
- Halbduplex (typisch): Im gebräuchlichsten Modus wird ein einzelnes Adernpaar für Senden und Empfangen verwendet – die Geräte koordinieren die Sende- und Empfangsreihenfolge per Software. Vollduplex ist zwar möglich (mit zwei Adernpaaren), aber in der Praxis weniger verbreitet.
- Distanz & Geschwindigkeit: RS-485 unterstützt Kabellängen bis zu 1200 Metern (~4000 Fuß) bei niedrigeren Geschwindigkeiten (z. B. 100 kbps) und Datenraten bis zu 10 Mbps (oder mehr) über kurze Kabel.
- Beispiele: Weit verbreitet für Protokolle wie Modbus RTUProfibus, BACnet MSTP und DMX512 (Bühnenbeleuchtung).
Da alle Geräte den Bus gemeinsam nutzen, erfordert RS-485, dass jeweils nur ein Gerät die Leitung ansteuert. RS-485-Chips verfügen typischerweise über einen „Treiber-Aktivierungs“-Pin, der steuert, wann das Gerät die Leitung ansteuert und wann es im Leerlauf (im hochohmigen „Zuhörmodus“) verharrt.
Vergleich der physikalischen Schicht: RS-232 vs. RS-485 vs. TTL-UART
| Funktion | RS-232 Seriell | RS-485 Seriell | TTL-Seriell |
|---|---|---|---|
| Signaling | Einseitige, invertierte Logik (-3 bis -12 V für '1', +3 bis +12 V für '0') |
Differentiallogik, nicht-invertierte Logik (A>B = '1', A |
Einseitige, nicht invertierte Logik (0 V bis Vcc, üblicherweise 3.3 V oder 5 V; 'hoch' = 1) |
| Maximale Geräte | 1 Sender, 1 Empfänger Nur Punkt-zu-Punkt |
Mehrfach-Bussystem, bis zu 32 Empfänger (oder mehr) Unterstützt viele Geräte an einem Bus |
1 Sender, 1 Empfänger Punkt zu Punkt |
| Abdeckung | Bis zu etwa 15 Meter (50 Fuß) bei Standardgeschwindigkeit | Bis zu ca. 1200 Meter (4000 Fuß), niedrigere Geschwindigkeiten für maximale Reichweite | Bis zu einigen Metern; am besten unter 1-2 Metern. für Zuverlässigkeit |
| Datenrate | Bis zu 115 kbit/s Standard, höhere Geschwindigkeiten sind auf kurzen Verbindungen möglich (1 Mbit/s+). | Bis zu 10 Mbit/s (kurze Leitungen); 100 kbit/s bei 1200 m | So hoch wie der Chip es zulässt; typischerweise bis zu mehrere Mbps onboard |
| Häufige Anwendungsfälle | Alte PC-COM-Anschlüsse, Laborinstrumente, industrielle Konfigurationsports | Industrielle Netzwerke, Gebäudeautomation, Sensorbusse, DMX-Beleuchtung | On-Board Chip-to-Chip-Kommunikation, Mikrocontroller, Module (GPS, Bluetooth, Sensoren) |
Wichtige Parameter für die UART-Konfiguration
Damit die UART-Kommunikation funktioniert, müssen beide Endpunkte den folgenden Einstellungen zustimmen:
- Baudrate: Die Geschwindigkeit, mit der Bits gesendet werden (Bits pro Sekunde). Gängige Werte: 9600, 19200, 57600, 115200 bps.
- Spannungspegel: Die Geräte müssen die gleiche Spannung haben. Zum Beispiel beide 3.3 V oder beide 5 V; andernfalls ist ein Pegelwandler erforderlich.
- Daten Bits: Größe des Datenfelds (kann 5, 6, 7, 8 oder 9 Bit betragen; üblicherweise 8 Bit).
- Parität: Keine, gerade oder ungerade. Parität fügt grundlegende Fehlererkennung hinzu.
- Stopp-Bits: Ein oder zwei; die meisten Systeme verwenden einen.
- Ablaufsteuerung: Optional; kann Hardware (RTS/CTS) oder Software (XON/XOFF) sein.
Bei Abweichungen dieser Parameter schlägt die Kommunikation fehl, was zu Datenbeschädigung, Rahmenfehlern oder anderen Problemen führen kann. Beachten Sie außerdem, dass bei höheren Baudraten oder längeren Kabeln selbst geringfügige Abweichungen der Baudrate oder der Spannungspegel zu Synchronisationsverlusten und Datenfehlern führen können.
Gängige UART-Anwendungen: Wo und warum UART verwendet wird
UARTs haben Jahrzehnte des technologischen Wandels überdauert, weil ihre Einfachheit, Zuverlässigkeit und weite Verbreitung sie perfekt für eine Vielzahl von Aufgaben machen – selbst in modernen Systemen:
- Programmierung und Fehlersuche in eingebetteten Systemen (unter Verwendung von TTL-UART-Headern)
- Anschluss von GPS, Bluetooth, RFID und anderen Modulen in DIY- oder professionellen Projekten
- Konsolenanschlüsse für Netzwerk- und Industrieanlagen (oft über RS-232 oder RS-485)
- Datenprotokollierung mit Sensoren, die über große Gebiete verteilt sind (RS-485 ist ein gängiges Protokoll für Multi-Drop-Sensornetzwerke).
- Bühnenbeleuchtung (DMX512-Protokoll über RS-485), Gebäudeautomation (BACnet MSTP) oder Fabriksteuerung (Modbus RTU-Transport)
- In allen Szenarien, in denen eine einfache Zweidrahtkommunikation ausreicht oder in denen für robuste Verbindungen eine differentielle Signalübertragung erforderlich ist.
Vom Vermächtnis zur Moderne: Eine kurze Geschichte und Entwicklung der UARTs
Das Konzept der seriellen Datenübertragung reicht bis zu Vorläufern wie dem Telegrafen und frühen Fernschreibern zurück . Die ersten seriellen Protokolle waren mechanisch und nutzten Zeitimpulse zur Signalisierung von Zeichen (ähnlich dem Morsecode). In den 1960er- und 70er-Jahren kamen jedoch elektronische UARTs auf, um den Datenaustausch ohne bewegliche Teile zu automatisieren und zu beschleunigen.
DEC (Digital Equipment Corporation) entwickelte die ersten eigenständigen UARTs für ihre PDP-Computer. Diese Innovation wurde bald in Form integrierter Schaltkreise realisiert – der WD1402A von Western Digital (ca. 1971) zählt zu den ersten weit verbreiteten Ein-Chip-UARTs. Wikipedia listet wichtige Meilensteine in der Entwicklung der UARTs auf, darunter:
- National Semiconductor 8250: Wurde in den ersten IBM-PCs verwendet; einfach, mit 1-Byte-Puffer.
- 16550/16550A: Es wurden 16-Byte-FIFO-Puffer hinzugefügt, die eine zuverlässige serielle Hochgeschwindigkeitskommunikation ohne ständige CPU-Belastung ermöglichen. Daraus entstanden zahlreiche Nachfolger mit größeren Puffern und erweiterten Funktionen.
- Multi-Port-UARTs (DUART, QUART, OCTART): Kombination von 2, 4 oder 8 UARTs in einem einzigen Chip zur Unterstützung von seriellen Mehrkanalanwendungen.
- USB-zu-UART-Brücken: Diese modernen Chips (z. B. FTDI FT232R, Cypress, ASIX AS99100 und Exar XR-Serie) übersetzen zwischen High-Speed-USB und einem oder mehreren UARTs und bieten so die allgegenwärtige Funktion des „virtuellen COM-Ports“, die heute in jedem PC zu finden ist.
Viele eingebettete CPUs verfügen nach wie vor über integrierte UARTs zur Anbindung von Peripheriegeräten und zur Systemfehlersuche . Auch wenn physische RS-232-Anschlüsse in Laptops verschwinden, bleibt der UART-Standard trotz modernerer Verbindungstechnologien weiterhin bestehen.
Wichtige UART-Modelle und Funktionen
Hier ein Überblick über gängige UART-Modelle und ihre Unterschiede:
- WD1402A (ca. 1971): Erster Single-Chip-UART für den allgemeinen Verkauf.
- 8250 / 16450: Originale PC- und AT-UARTs; 1-Byte-Puffer, beschränkt auf moderate Geschwindigkeiten ohne Datenverlust.
- 16550A: 16-Byte-FIFO für Senden/Empfangen, erhöhte die zulässigen Datenraten drastisch und reduzierte die CPU-Last.
- 16650–16950/16C950: 32-, 64- und sogar 128-Byte-Puffer, DMA-Unterstützung, erweiterte Flusssteuerung. Höhere Datenraten (1.5 Mbit/s, 3 Mbit/s und mehr).
- DUART/QUART/OCTART: Varianten mit zwei, vier oder acht Ports für Mehrkanalkommunikation. Beispiele hierfür sind der NXP 28L194 (vierfach) und der Exar XR16L788 (achtfach).
- PCl Express UARTs (ASIX AS99100 Serie, Exar XR17Vxxx): Multiport-UARTs mit hoher Pufferanzahl, DMA und Unterstützung für Geschwindigkeiten von 6–25 Mbit/s pro Port.
Wichtige Funktionsverbesserungen im Laufe der Zeit: größere Puffer für den FIFO-Betrieb, programmierbare Interrupt-Trigger, DMA-Unterstützung, erhöhte maximale Datenraten, automatische Flusssteuerung, Multi-Drop-Netzwerk und die Möglichkeit, sich an nicht standardmäßige Bus-Timings anzupassen.
Häufige Herausforderungen und Fehlerbehandlung bei der UART-Kommunikation
UART ist unter den meisten Umständen zuverlässig, jedoch können verschiedene Probleme eine reibungslose Kommunikation beeinträchtigen:
- Baudraten-Fehlanpassung: Wenn die Geschwindigkeiten von Sender und Empfänger um mehr als etwa 10 % voneinander abweichen, gerät die Bitabtastung aus dem Takt und Daten gehen verloren oder werden falsch interpretiert.
- Inkompatibilität der Spannungspegel: Unterschiedliche Pegel zwischen Geräten (z. B. 5 V zu 3.3 V) können zu unzuverlässiger Kommunikation führen oder empfindliche Bauteile zerstören.
- Rahmenfehler: Dieser Fehler tritt auf, wenn das erwartete Stoppbit fehlt, häufig aufgrund von Rauschen, Leitungsstörungen oder Konfigurationsfehlern. Empfänger setzen typischerweise ein Rahmenfehlerflag für die Host-CPU.
- Überlauf/Überschreitung: Werden eingehende Bytes nicht schnell genug aus dem UART-Puffer gelesen, können weitere Daten verloren gehen. FIFO-Puffer mindern dieses Problem, aber bei sehr hohen Geschwindigkeiten oder einer stark ausgelasteten Host-CPU besteht weiterhin die Gefahr von Überläufen.
- Lärm/EMI: Unsymmetrische Signale (TTL oder RS-232) sind anfällig für Störungen, die manchmal während der Übertragung zu Bitfehlern führen, insbesondere bei ungeschirmten oder langen Leitungen.
Durchdachtes Design und die richtige Konfiguration – wie beispielsweise die Verwendung von Flusssteuerung, sorgfältig abgestimmte Einstellungen und die Auswahl geeigneter Schnittstellenchips – lösen die meisten alltäglichen Probleme.
Emulation von UART in Software („Bit Banging“)
Nicht jeder Mikrocontroller verfügt über genügend integrierte UARTs – oder überhaupt welche –, aber man kann das UART-Protokoll trotzdem vollständig in Software „simulieren“! Diese Technik, Bit-Banging genannt , nutzt universelle I/O-Pins und präzise getimte Routinen, um das Timing und die Bitstruktur von UART nachzubilden.
Vorteile: Vermeidet die Notwendigkeit einer Hardware-UART; Flexibilität für kundenspezifische Signalisierung oder besondere Projektanforderungen.
Nachteile: Verbraucht beträchtliche CPU-Zeit; nicht praktikabel für sehr hohe Datenraten oder komplexe Multitasking-Systeme.
Gängige Mikrocontroller-Plattformen wie Arduino ( offizielle Arduino-Seite ) und Teensy bieten serielle Softwarebibliotheken . Der Raspberry Pi Pico mit seinen programmierbaren Ein-/Ausgängen (PIO) ermöglicht die Entwicklung eigener Zustandsautomaten zur UART-Emulation auf Hardwareebene. NXP FlexIO ist eine weitere hardwarebasierte Bit-Banging-Lösung.
Erweiterte UART-Funktionen: Flusssteuerung und Pufferung
Mit zunehmender Geschwindigkeit von Computern und Peripheriegeräten entstanden durch die hohen Datenraten neue Herausforderungen. Frühe UARTs verfügten nur über 1-Byte-Puffer, was eine ständige Überprüfung durch die CPU erforderlich machte. Datenverlust – sogenannte „Überläufe“ – war bei hohen Übertragungsraten ein ständiges Risiko, insbesondere in Multitasking-Systemen oder wenn andere E/A-Geräte wie Festplattencontroller CPU-Interrupts länger als eine Millisekunde blockierten.
Die Entwicklung hin zu FIFO-Puffer (First-In, First-Out) stellte einen großen Fortschritt dar:
- Durch 16-Byte-, 32-Byte-, 64-Byte-, 128-Byte- und noch größere Puffer hat die CPU mehr Zeit, Interrupts zu bearbeiten und ausstehende Daten abzurufen.
- Mit einem 16-Byte-Puffer könnten Systeme von der Grenze von ~9600 bps auf weit über 150 kbps springen.
- Größere Puffer und DMA-Unterstützung ermöglichen zuverlässige serielle Schnittstellen, die mehrere Megabit pro Sekunde erreichen (und für kundenspezifische Anwendungen sogar noch schneller!).
Durchflusskontrollmechanismen sind unerlässlich, um einen Pufferüberlauf zu verhindern:
- Hardware: Signale wie RTS (Request to Send) und CTS (Clear to Send) unterbrechen und setzen die Übertragung zwischen Modem bzw. Gerät und Host fort.
- Software: Spezielle Zeichen (XON/XOFF), die im Datenstrom gesendet werden, um den Datenfluss anzuhalten oder neu zu starten.
Selbst mit modernen Hochgeschwindigkeits- und USB-basierten Lösungen bleiben klassische UARTs mit Hardware-Flusssteuerung zuverlässige Arbeitspferde für eine robuste und zuverlässige Kommunikation, bei der das Timing nicht immer vorhersehbar ist.
Praktische Tipps: UARTs in Ihren Projekten zum Laufen bringen
Folgendes sollten Sie für eine erfolgreiche UART-Nutzung beachten:
- Baudrate und Datenformat anpassen: Beide Geräte müssen übereinstimmen, sonst interpretiert der Empfänger die Frames falsch.
- Prüfen Sie die Spannungsverträglichkeit und verwenden Sie gegebenenfalls Pegelwandler/Transceiver: Das direkte Verbinden von RS-232 mit TTL-UART-Pins ohne Übersetzung kann Chips sofort beschädigen.
- Isolation und EMV-Filterung: Für lange Strecken oder Umgebungen mit hohem Störpegel erhöhen Differenzialtransceiver (RS-485) und Optokoppler die Robustheit.
- Kabelqualität und -länge: Verwenden Sie für alles, was über eine kurze Verbindung auf der Platine hinausgeht, geschirmte, verdrillte Adernpaare.
- Verwenden Sie FIFO-Puffer oder Software-Tuning, um Überläufe zu vermeiden: Wenn Ihr Projekt hohe Geschwindigkeiten unterstützt, stellen Sie sicher, dass Ihr Puffer groß genug ist und die Host-CPU nicht durch andere Aufgaben monopolisiert wird.
- Fehlersuche mit Logikanalysatoren oder Oszilloskopen: Feine Unstimmigkeiten in der Konfiguration oder Timingfehler lassen sich leicht erkennen und analysieren, wenn man die Wellenform visualisieren kann.
Typische UART-Anwendungsfälle in der Embedded-Entwicklung
UARTs sind die bevorzugte Schnittstelle für zahlreiche Aufgaben in der Hobby- und Industrieelektronik. Einige Beispiele aus der Praxis:
- Programmierung und Fehlersuche an Mikrocontrollern: Viele Boards bieten eine UART-Schnittstelle zum Flashen der Firmware oder zum Einsehen von Debug-Protokollen.
- Sensornetzwerke mit RS-485: Für die Datenerfassung und Automatisierung werden Langstrecken-Mehrpunkt-Sensorarrays verwendet, die UART-Frames über Differenzialleitungen zur Störfestigkeit nutzen.
- Verbindung zur Cloud über Mobilfunk- oder GPS-Module: Die meisten Mobilfunk-, GPS- und Bluetooth-Module kommunizieren über UART, typischerweise über TTL-Header oder USB-UART-Brücken.
- PC-zu-Gerät-Kommunikation und Retro-Computing: Modems, Kassensysteme, Laborinstrumente und ältere Installationen sind nach wie vor auf RS-232-Verbindungen für Service und Datenübertragung angewiesen.
- Industrielle Steuerungstechnik und Gebäudemanagement: Viele Systeme für Heizung, Lüftung, Klimatechnik, Prozesssteuerung, Beleuchtung und Zutrittskontrolle nutzen RS-485 UART-Netzwerke, um Geräte über Hunderte oder Tausende von Metern zu koordinieren.
Beispiele für UART-Konfiguration und Fehlerbehebung
Lassen Sie uns gemeinsam durchgehen, wie man eine UART-Verbindung typischerweise konfiguriert und debuggt:
- Wählen Sie die Baudrate: 9600 bps ist ein üblicher Standardwert, aber wenn beide Geräte dies unterstützen und Ihre Kabel kurz sind, können höhere Geschwindigkeiten wie 115200 bps gewählt werden.
- Datenbits/Parität/Stoppbits setzen: Für die meisten modernen Anwendungen ist '8N1' (8 Datenbits, keine Parität, 1 Stoppbit) Standard.
- Schließen Sie die Drähte an: Verbinden Sie den Rx-Pin von Gerät A mit dem Tx-Pin von Gerät B; verbinden Sie den Tx-Pin von Gerät A mit dem Rx-Pin von Gerät B; GND-Leitungen werden gemeinsam genutzt. Fügen Sie einen RS-232-Transceiver (z. B. MAX232) hinzu, falls eines der Enden RS-232-Logikpegel aufweist, oder einen RS-485-Differenzialtransceiver, falls dieser Bus verwendet wird.
- Überprüfen Sie die Ebenen noch einmal: RS-232 darf niemals direkt an TTL angeschlossen werden; verwenden Sie Adapter.
- Einschalten und testen: Verwenden Sie ein serielles Terminal oder einen Logikanalysator, um die korrekte und saubere Zeichenübertragung zu überprüfen. Sollten Sie fehlerhafte Ausgaben feststellen, überprüfen Sie die Baudrate und die Paritätseinstellungen auf beiden Seiten.
- Fehlerbehebung: Frame- oder Paritätsfehler deuten in der Regel auf eine Formatierungsabweichung hin; Datenverlust bedeutet, dass der Empfänger mit der Übertragung nicht mithalten kann – versuchen Sie, die Baudrate zu verringern oder die Puffergröße zu erhöhen.
Wichtigste Erkenntnisse zur Auswahl einer UART-Lösung
- Für kurze, einfache Verbindungen zwischen zwei Chips oder Platinen ist TTL UART schnell, einfach und kostengünstig – man muss nur auf Spannungsunterschiede achten.
- Für eine robuste Punkt-zu-Punkt-Kommunikation mit älteren Geräten oder über lange Kabel ist RS-232 der Standard – stellen Sie sicher, dass Sie die richtigen Spannungswandler haben.
- Wenn Sie Robustheit, lange Kabelstrecken oder Multi-Drop-Netzwerke benötigen, ist RS-485 die beste Wahl – vergessen Sie nur nicht die Treiberaktivierungslogik und die eindeutige Busadressierung.
Moderne UARTs bieten eine Vielzahl von Funktionen – FIFO-Pufferung, DMA, Flusssteuerung, hohe Datenraten und mehrere Kanäle – daher sollten Sie den richtigen Chip oder Mikrocontroller auswählen, der den Anforderungen Ihres Projekts entspricht.
Die universelle asynchrone Empfänger-/Sendertechnologie (UART) zählt zwar zu den ältesten noch gebräuchlichen Formen der digitalen Kommunikation, doch ihre Kombination aus Einfachheit, Flexibilität und Zuverlässigkeit sorgt dafür, dass sie trotz der Vielzahl fortschrittlicherer Schnittstellen weiterhin relevant bleibt. Ob Sie als Hobbybastler ein GPS-Gerät an Ihren Raspberry Pi anschließen, als Ingenieur Multisensornetzwerke für die industrielle Steuerung entwickeln oder ältere Systeme warten – umfassende UART-Kenntnisse sind für jeden Elektronikbegeisterten und -profi unerlässlich.
Ihr Leitfaden zur Arduino IDE: Download, Funktionen und umfassende Tipps