
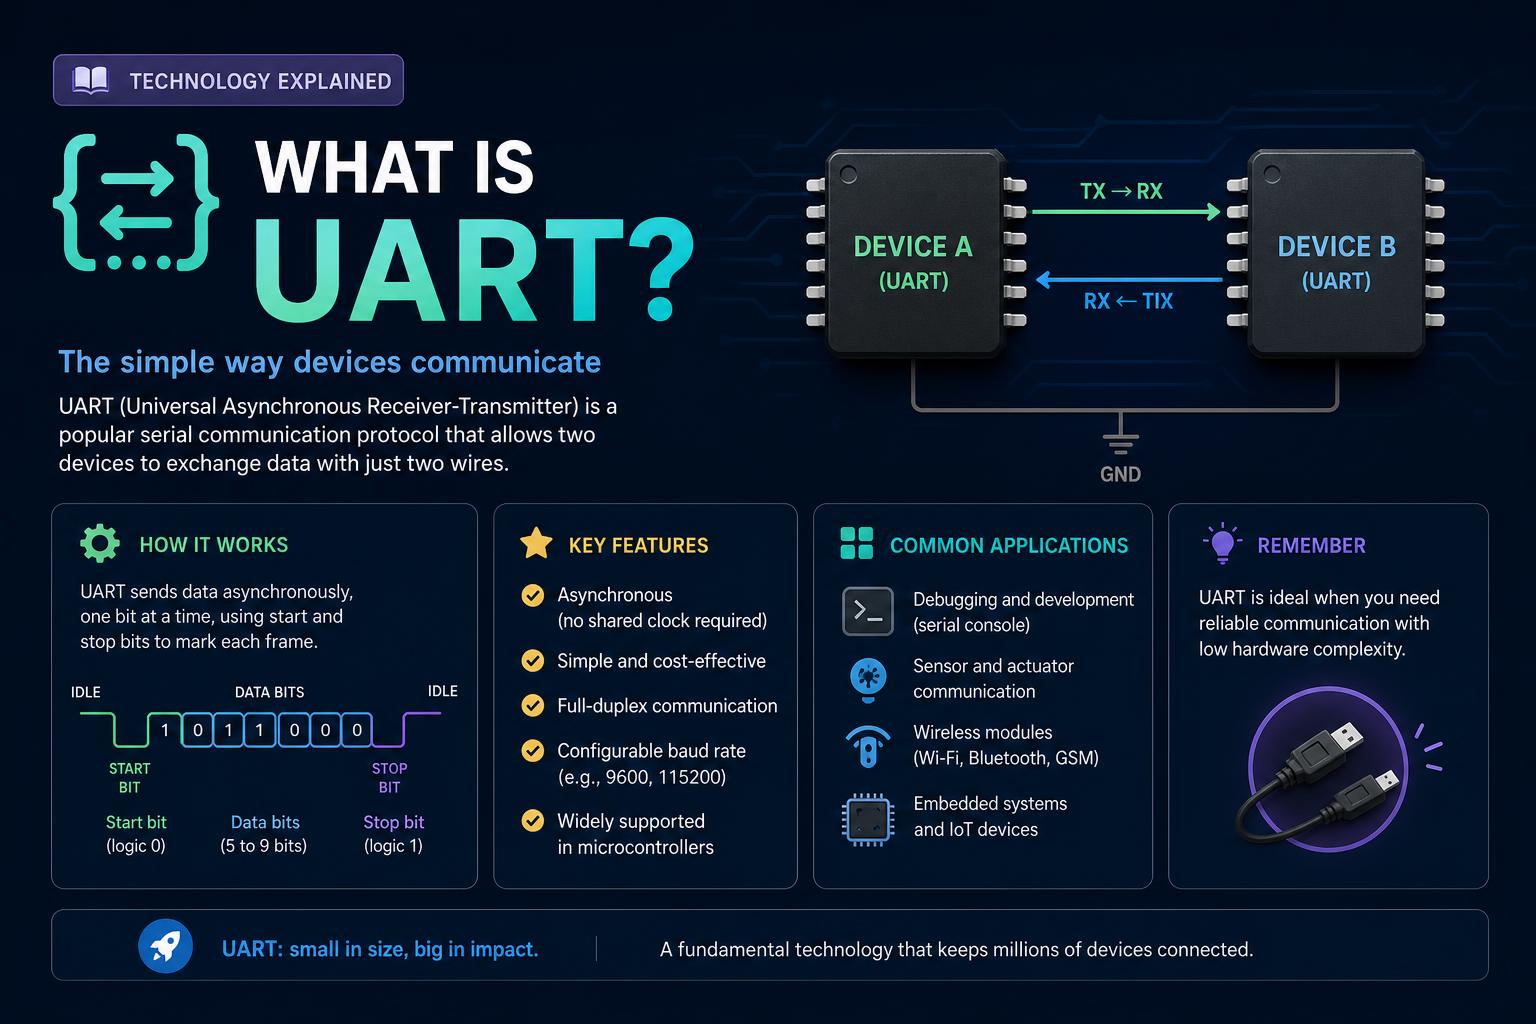
- L'UART (émetteur-récepteur asynchrone universel) permet une communication série simple et fiable avec seulement deux fils en convertissant les données entre les formats parallèle et série.
- Il existe plusieurs variantes — TTL, RS-232, RS-485 — chacune adaptée à différentes tensions, distances et types de réseaux, avec des protocoles supplémentaires superposés pour plus de robustesse ou pour des scénarios multi-appareils.
- Un fonctionnement correct nécessite une configuration adaptée (débit en bauds, bits de données, tension) et des tampons ou un contrôle de flux pour éviter la perte de données, avec des applications pratiques allant des modules de loisirs aux réseaux de capteurs multiplexés industriels.
Vous êtes-vous déjà demandé comment votre ordinateur communique avec un module GPS, une puce Bluetooth, ou même certains périphériques plus anciens comme les imprimantes et les modems d'antan ? Le héros méconnu qui rend toutes ces connexions possibles est l'UART, ou émetteur-récepteur asynchrone universel. Alors que le monde de la technologie actuel est dominé par les liaisons USB et sans fil ultra-rapides, les UART sont toujours présents et gèrent discrètement la transmission de données série dans une multitude d'applications, des cartes de microcontrôleurs pour amateurs aux systèmes industriels complexes.
Si vous vous interrogez sur les UART, leur fonctionnement, leur histoire, leurs protocoles, leurs variantes et leur importance persistante dans l'électronique moderne, ce guide est fait pour vous . Démystifions les UART, corrigeons les idées reçues et découvrons pourquoi elles restent indispensables dans de nombreuses applications embarquées et interfaces de communication.
Comprendre les bases : Qu’est-ce qu’un UART ?
UART signifie émetteur-récepteur asynchrone universel. Malgré son nom un peu intimidant, un UART est en réalité un composant matériel simple (une puce dédiée ou intégré à un microcontrôleur) qui convertit les données entre les formats parallèle et série. Sa fonction principale ? L’envoi et la réception de données série entre systèmes numériques , par exemple entre un microcontrôleur et un capteur ou périphérique connecté.
Contrairement aux protocoles de communication dédiés comme SPI ou I2C, l'UART n'est pas un protocole de communication à proprement parler, mais un circuit logique . Il ne prescrit pas de protocole de messagerie ni de schéma d'adressage spécifique ; il définit plutôt la manière dont les bits sont envoyés : de façon asynchrone, en série et dans un format convenu entre l'émetteur et le récepteur.
Le principal atout de l'UART : elle ne nécessite généralement que deux fils pour établir une communication point à point simple et fiable : « Tx » (émission) et « Rx » (réception). Cette simplicité, associée à sa large compatibilité, fait de l'UART l'une des méthodes les plus accessibles et les plus répandues pour l'échange de données série en électronique.
Comment fonctionne la communication UART
Les UART communiquent de manière asynchrone, c'est-à-dire sans ligne d'horloge dédiée . Les données sont transmises par paquets, et les deux extrémités doivent s'accorder sur la vitesse de communication, appelée débit binaire . Chaque paquet contient, outre les données principales, un bit de départ signalant le début et un ou plusieurs bits d'arrêt indiquant la fin.
Voici un aperçu étape par étape du déroulement d'une transmission UART :
- Préparation des données: L'interface UART émettrice reçoit des données parallèles d'une source telle qu'un processeur et les assemble en un paquet. Ce paquet comprend un bit de départ, un nombre configurable de bits de données (généralement de 5 à 9), un bit de parité optionnel pour la vérification d'erreurs et un ou deux bits d'arrêt.
- Transmission en série : L'interface UART envoie les bits un par un sur la ligne Tx au débit binaire prédéfini.
- réception: L'interface UART de réception surveille sa ligne Rx. Lorsqu'elle détecte le front descendant (transition de l'état haut à l'état bas) du bit de départ, elle se synchronise et échantillonne les bits suivants au rythme du débit binaire.
- Décodage des données : Une fois tous les bits reçus, y compris les bits de parité et d'arrêt optionnels, l'UART reconvertit le flux série en données parallèles et le transfère au périphérique de réception.
Cette configuration permet un échange de données point à point entre les appareils avec un câblage minimal et sans besoin d'horloge de synchronisation séparée.
Analyse du paquet de données UART : structure de la trame
Chaque bloc de données transmis par UART est encapsulé dans une « trame » ou un paquet, qui comprend plusieurs champs distincts :
- État de repos: En l'absence de transmission, la ligne reste à un niveau de tension élevé (niveau logique « 1 », également appelé « marque »). Ceci est utile pour vérifier l'intégrité de la ligne et détecter si un appareil est débranché ou présente un dysfonctionnement.
- Bit de départ : La transmission débute par un bit de départ — un « 0 » logique (« espace »), signalé par la mise à l'état bas de la ligne Tx. Le récepteur utilise cette transition pour se synchroniser et démarrer le chronométrage des bits.
- Bits de données: Ces octets transportent la charge utile, généralement de 5 à 9 bits, le plus souvent 7 ou 8. Les données sont presque toujours envoyées en commençant par le bit de poids faible (LSB). Par exemple, le caractère ASCII « S » (binaire 1010011) est transmis sous la forme 1 1 0 0 1 0 1.
- Bit de parité (facultatif) : Un bit supplémentaire, configuré comme pair ou impair, sert à la détection d'erreurs. L'UART émettrice compte le nombre de « 1 » dans les données ; le bit de parité est activé pour garantir la conformité du résultat à la règle de parité. L'UART réceptrice répète la vérification ; si le résultat diffère, elle détecte une modification de bits lors de la transmission.
- Bit(s) d'arrêt : Après les données et la parité optionnelle, un ou deux bits d'arrêt ramènent la ligne à l'état bas (niveau haut). Cela laisse au récepteur le temps de traiter l'octet et de se préparer pour la trame suivante.
Dans une configuration UART typique (8 bits de données, pas de parité, 1 bit d'arrêt – « 8N1 »), chaque trame contient 10 bits par caractère transmis, ce qui correspond à une efficacité de protocole d'environ 80 % . Cela peut paraître modeste comparé à l'efficacité supérieure d'Ethernet avec les gros paquets, mais l'UART excelle dans les échanges simples et de petite taille – précisément là où Ethernet peut se révéler énergivore.
Le matériel derrière l'UART : composants et fonctions
Un module UART est bien plus qu'une simple paire de broches : il contient plusieurs sous-circuits essentiels qui gèrent la conversion, la synchronisation et la mise en mémoire tampon nécessaires à un transfert de données série fiable.
Les principaux éléments internes d'une interface UART comprennent :
- Générateur d'horloge : Fournit le timing pour l'échantillonnage et la transmission des bits, fonctionnant généralement à une fréquence multiple du débit binaire (comme 8x ou 16x) pour garantir une détection précise des bits.
- Registres à décalage : Ces convertisseurs permettent d'effectuer des transferts entre des données parallèles (comme un octet sur le bus de données) et une transmission série (un bit à la fois sur la ligne Tx ou Rx).
- Tampons FIFO : Il s'agit de circuits de mémoire à court terme qui mettent en file d'attente les octets entrants et sortants, permettant aux processeurs de lire ou d'écrire des données par rafales et réduisant le risque de débordement ou de perte d'octets, ce qui est vital à des vitesses de communication élevées.
- Contrôle de transmission/réception : Logique qui déclenche ou arrête l'envoi de données, gère les interruptions et traite les signaux de contrôle de flux.
- Contrôle de lecture/écriture : Il coordonne l'échange de données avec le processeur ou la mémoire connectés, signale lorsque de nouveaux octets sont prêts ou que la transmission est terminée, et peut déclencher des interruptions système si nécessaire.
Sur les microcontrôleurs modernes, le matériel UART est souvent intégré directement dans la puce, permettant au logiciel d'interagir avec les registres de transmission/réception et de configurer des paramètres tels que la parité, le débit en bauds et les bits d'arrêt.
En quoi l'UART se différencie-t-il des autres protocoles (SPI, I2C) ?
L'UART est parfois confondu avec d'autres bus série comme le SPI et l'I2C, mais son architecture est fondamentalement différente :
- L'UART est asynchrone : Il ne nécessite pas de ligne d'horloge partagée. La synchronisation est gérée par des bits de démarrage et d'arrêt.
- Le protocole SPI est synchrone et utilise une horloge dédiée, ainsi que des fils supplémentaires pour certains signaux, prenant en charge des vitesses beaucoup plus élevées et des réseaux multi-maîtres/multi-esclaves.
- L'I2C est synchrone, prend en charge plusieurs maîtres et esclaves, et transmet des données ou une horloge conjointement sur la même paire de fils avec l'adressage du périphérique.
L'UART excelle dans les liaisons directes et simples entre périphériques, ne nécessitant que deux points de terminaison , avec un nombre de fils et une configuration minimaux. Si vous devez connecter plus de deux périphériques ou gérer plusieurs maîtres, des protocoles comme le SPI et l'I2C deviennent plus adaptés.
Modes de fonctionnement UART : simplex, semi-duplex, duplex intégral
La communication UART peut être configurée selon trois modes de base, chacun répondant à des besoins d'application différents :
- Simplex : Les données ne circulent que dans un seul sens : de l’émetteur au récepteur. Le récepteur ne renvoie jamais de données (contrairement aux étiquettes GPS ou RFID qui n’envoient que la position ou un identifiant).
- Semi-duplex : La communication peut être bidirectionnelle, mais pas simultanée. Les appareils émettent et reçoivent à tour de rôle, une technique souvent utilisée dans les réseaux en bus ou multipoints où les collisions doivent être évitées.
- Full-Duplex : Les données sont envoyées et reçues simultanément, avec un câblage séparé pour l'émission et la réception, permettant une communication bidirectionnelle en temps réel comme on le voit dans les liaisons PC-modem.
De nombreuses interfaces UART sont conçues pour un fonctionnement en duplex intégral, mais le mode exact dépend du chipset, du câblage et des exigences de l'application.
Comprendre les variantes UART et les interfaces physiques
Le circuit UART lui-même ne tient pas compte des caractéristiques électriques ; il gère uniquement les niveaux logiques pour représenter les « 1 » et les « 0 » . Cependant, la tension et le câblage nécessaires pour transmettre ces signaux UART via des connexions réelles varient selon l’application. Voici les implémentations les plus courantes :
Communication série TTL (UART à niveau logique)
La communication série TTL (logique transistor-transistor) désigne la signalisation UART à des tensions logiques directement compatibles avec le microcontrôleur ou le système numérique . Généralement, la plage de tension est de 0 à 5 V ou de 0 à 3.3 V, selon la plateforme. Un niveau haut (logique 1 ou « marque ») correspond à la tension la plus élevée (par exemple, 3.3 V ou 5 V), tandis qu'un niveau bas (logique 0 ou « espace ») correspond à 0 V.
L'interface UART TTL est couramment utilisée pour les communications embarquées entre puces ou pour les liaisons très courtes . Simple, elle ne nécessite qu'une référence de masse commune aux deux dispositifs et aucun convertisseur de niveau tant que ces derniers utilisent des domaines de tension compatibles. Cependant, l'absence de standardisation des niveaux de tension signifie qu'une interface UART 5 V peut facilement endommager un dispositif 3.3 V sans convertisseur de niveau.
Exemples d'utilisation d'un UART TTL :
- Connecteurs série Arduino ou Raspberry Pi (pour la programmation ou le débogage)
- Connexions embarquées entre un contrôleur et des modules (GPS, Bluetooth, RFID, etc.)
- Arduino et Raspberry Pi La documentation officielle fournit le brochage pour l'utilisation de l'UART TTL.
- Adaptateurs USB vers UART TTL basés sur les puces FT232R ou CP2102
Limitations : L’interface UART TTL étant asymétrique (référencée à la masse) et utilisant une faible amplitude de tension, elle est sensible au bruit sur de longues distances. Dans la plupart des cas, la portée est limitée à un ou deux mètres de câble fiable ; au-delà, il est préférable d’utiliser les interfaces RS-232 ou RS-485.
RS-232 : La norme série classique
Le RS-232 est le doyen des normes de communication série, initialement spécifié dans les années 1960 pour la connexion d'ordinateurs et de périphériques . C'est le protocole qui sous-tend tous ces connecteurs DB9 et DB25 imposants que l'on trouve sur les appareils anciens. Fondamentalement, le RS-232 utilise le formatage de données UART, mais avec quelques particularités notables :
- Niveaux de tension : Les niveaux RS-232 sont beaucoup plus élevés et inversés par rapport à la technologie TTL. Le niveau logique « 1 » est représenté par une tension de -3 V à -12 V ; le niveau logique « 0 » par une tension de +3 V à +12 V.
- À extrémité unique : Un fil par signal, référencé à une masse commune.
- Robustesse et longueur du câble : Ses fortes variations de tension permettent une transmission fiable jusqu'à 15 mètres (environ 50 pieds). Les débits binaires standard atteignent généralement 115 200 bits/s, bien que sur de courtes distances, ils puissent supporter jusqu'à quelques Mbits/s.
- Connecteurs: Les connecteurs DB9 et DB25 classiques véhiculent plusieurs signaux en plus de Tx, Rx et GND (RTS, CTS, DTR, DSR, etc.) pour prendre en charge le contrôle de flux matériel et les applications modem. Cependant, pour une communication de base, seules trois broches sont nécessaires.
- Directionnalité: Le RS-232 permet un transfert point à point en duplex intégral (envoi et réception simultanés), mais il ne prend en charge qu'un seul émetteur et un seul récepteur par liaison.
Les adaptateurs comme le MAX232 sont couramment utilisés pour convertir les tensions inverses (plus élevées) entre la logique des microcontrôleurs et le RS-232 . Ne connectez jamais une broche Tx RS-232 directement à une broche UART TTL ou à une broche de microcontrôleur sans vous assurer de la présence d'un convertisseur de niveau ; cette erreur peut endommager gravement le circuit intégré basse tension !
Bien que considérée comme obsolète dans le monde du PC, la norme RS-232 reste très répandue dans les équipements industriels, de laboratoire et de réseau . Des adaptateurs USB vers RS-232 sont également disponibles pour connecter d'anciens périphériques série à des ordinateurs modernes.
RS-485 : La bête de somme industrielle
La norme RS-485 (également appelée EIA-485) porte la communication UART à un niveau supérieur, ce qui en fait une solution de choix pour les réseaux d'automatisation industrielle et de bâtiments . Voici ce qui la distingue :
- Bus différentiel : Ce système utilise deux fils (A et B) véhiculant des tensions égales et opposées. Un niveau logique « 1 » correspond à une différence de potentiel positive (A > B), tandis qu'un niveau « 0 » correspond à une différence négative (A < B). Cette signalisation symétrique offre une immunité exceptionnelle aux perturbations électromagnétiques, ce qui la rend idéale pour les longs câbles, même dans les environnements industriels bruyants.
- Capacité multipoint : L'interface RS-485 ne se limite pas aux liaisons point à point ; une seule paire de fils peut alimenter jusqu'à 32 périphériques (voire plus avec les émetteurs-récepteurs modernes) sur le même bus. Il est possible de connecter des émetteurs et des récepteurs entre eux, ce qui permet des topologies multi-maîtres ou maître/esclave.
- Semi-duplex (typique) : Le mode le plus courant utilise une seule paire de fils pour l'émission et la réception ; les appareils gèrent la prise de relais par logiciel. Le mode duplex intégral est possible (avec deux paires de fils), mais moins fréquent en pratique.
- Distance et vitesse : Le RS-485 prend en charge des longueurs de câble jusqu'à 1200 mètres (~4000 pieds) à des vitesses inférieures (par exemple, 100 kbps) et des débits de données jusqu'à 10 Mbps (ou plus) sur des câbles courts.
- Exemples : Largement utilisé pour des protocoles comme Modbus RTU, Profibus, BACnet MSTP et DMX512 (éclairage de scène).
Comme tous les périphériques partagent le bus, la norme RS-485 exige qu'un seul périphérique active la ligne à la fois. Les puces RS-485 possèdent généralement une broche d'activation du pilote permettant de contrôler quand le périphérique active la ligne et quand il reste inactif (en mode « écoute » à haute impédance).
Comparaison de la couche physique : RS-232 vs RS-485 vs UART TTL
| Fonctionnalité | Série RS-232 | Série RS-485 | Série TTL |
|---|---|---|---|
| Signalisation | Logique inversée à une seule extrémité (-3 à -12 V pour '1', +3 à +12 V pour '0') |
Logique différentielle non inversée (A>B = '1', A |
Logique unilatérale non inversée (0 V à Vcc, généralement 3.3 V ou 5 V ; « haut » = 1) |
| Nombre maximal d'appareils | 1 émetteur, 1 récepteur Point à point uniquement |
Bus multipoint, jusqu'à 32 récepteurs (ou plus) Prend en charge de nombreux périphériques sur un seul bus |
1 émetteur, 1 récepteur Point à point |
| Autonomie | Jusqu'à environ 15 mètres (50 pieds) à vitesse normale | Jusqu'à environ 1200 mètres (4000 pieds), vitesses réduites pour une distance maximale | Jusqu'à quelques mètres ; idéalement en dessous de 1 à 2 mètres. pour la fiabilité |
| Data Rate | Débit standard jusqu'à 115 kbps, voire plus sur les liaisons courtes (1 Mbps et plus). | Jusqu'à 10 Mbit/s (lignes courtes) ; 100 kbit/s à 1 200 m | Débit maximal autorisé par la puce ; généralement jusqu'à plusieurs Mbps embarqués. |
| Cas d’utilisation courants | Anciens ports COM de PC, instruments de laboratoire, ports de configuration industriels | Réseaux industriels, automatisation des bâtiments, bus de capteurs, éclairage DMX | Communication intégrée entre puces, microcontrôleurs, modules (GPS, Bluetooth, capteurs) |
Paramètres clés pour la configuration UART
Pour que la communication UART fonctionne, les deux points de terminaison doivent s'accorder sur les paramètres suivants :
- Taux de bauds: La vitesse à laquelle les bits sont envoyés (bits par seconde). Valeurs courantes : 9 600, 19 200, 57 600, 115 200 bps.
- Niveau de tension: Les tensions d'alimentation des différents appareils doivent être compatibles. Par exemple, toutes deux de 3.3 V ou toutes deux de 5 V ; sinon, un convertisseur de niveau est nécessaire.
- Bits de données: Taille du champ de données (peut être de 5, 6, 7, 8 ou 9 bits ; généralement 8).
- Parité: Aucun, pair ou impair. La parité ajoute une détection d'erreurs de base.
- Bits d'arrêt: Un ou deux ; la plupart des systèmes n'en utilisent qu'un.
- Contrôle de flux: Optionnel ; peut être matériel (RTS/CTS) ou logiciel (XON/XOFF).
En cas de non-concordance entre ces paramètres, la communication échouera, entraînant une corruption des données, des erreurs de trame ou d'autres problèmes. De plus, n'oubliez pas qu'à des débits de transmission plus élevés ou avec des câbles plus longs, même de faibles écarts de débit ou de tension peuvent provoquer une perte de synchronisation et des erreurs de données.
Applications courantes de l'UART : Où et pourquoi l'UART est utilisé
Les UART ont survécu à des décennies d'évolution technologique car leur simplicité, leur fiabilité et leur large compatibilité les rendent parfaitement adaptées à un large éventail de tâches, même dans les systèmes modernes :
- Programmation et débogage de systèmes embarqués (à l'aide d'en-têtes UART TTL)
- Connexion des modules GPS, Bluetooth, RFID et autres dans des projets de bricolage ou professionnels
- Ports de console pour équipements réseau et industriels (souvent via RS-232 ou RS-485)
- Enregistrement de données avec des capteurs répartis sur de vastes zones (le RS-485 est privilégié pour les réseaux de capteurs multipoints)
- Éclairage scénique (protocole DMX512 sur RS-485), automatisation des bâtiments (BACnet MSTP) ou contrôle d'usine (transport Modbus RTU)
- Tout scénario où une simple communication à deux fils suffit ou lorsqu'une signalisation différentielle est nécessaire pour des liaisons robustes
De l'héritage à l'époque moderne : bref historique et évolution des UART
Le concept de transmission de données en série remonte à des technologies antérieures comme le télégraphe et les premiers téléscripteurs . Les premiers protocoles série étaient mécaniques, utilisant des impulsions temporelles pour signaler les caractères (comme en code Morse), mais dans les années 1960-70, les UART électroniques ont émergé pour automatiser et accélérer l'échange de données sans pièces mobiles.
DEC (Digital Equipment Corporation) a conçu les premiers UART autonomes pour ses ordinateurs PDP. Cette innovation a rapidement été intégrée sous forme de circuit intégré : le WD1402A de Western Digital (vers 1971) figure parmi les premiers UART monopuces populaires. Wikipédia répertorie les étapes importantes de l’évolution des UART, notamment :
- National Semiconductor 8250 : Utilisé dans les premiers PC IBM ; simple, avec des tampons de 1 octet.
- 16550/16550A : Ajout de tampons FIFO de 16 octets, permettant des communications série haut débit fiables sans sollicitation constante du processeur. De nombreuses versions dérivées, dotées de tampons plus importants et de fonctionnalités avancées, ont été créées.
- UART multiports (DUART, QUART, OCTART) : Combinaison de 2, 4 ou 8 UART sur une seule puce, prenant en charge les applications série multicanaux.
- Ponts USB vers UART : Ces puces modernes (par exemple, FTDI FT232R, Cypress, ASIX AS99100 et la série Exar XR) assurent la traduction entre l'USB haute vitesse et un ou plusieurs UART, fournissant ainsi la fonctionnalité omniprésente de « port COM virtuel » dans tous les PC actuels.
De nombreux processeurs embarqués intègrent encore des interfaces UART pour la connexion aux périphériques et le débogage système . Même si les ports RS-232 physiques disparaissent des ordinateurs portables, la norme UART reste très répandue au sein des connectivités plus modernes.
Principaux modèles et fonctionnalités UART
Voici un aperçu des modèles UART les plus populaires et de leurs caractéristiques distinctives :
- WD1402A (vers 1971) : Premier UART monopuce destiné à la vente au grand public.
- 8250 / 16450: Interfaces UART d'origine pour PC et AT ; tampons de 1 octet, limités à des vitesses modestes sans perte de données.
- 16550A: FIFO de 16 octets pour la transmission/réception, augmentation considérable des débits de données autorisés, réduction de la charge du processeur.
- 16650–16950/16C950 : Tampons de 32, 64 et même 128 octets, prise en charge DMA, contrôle de flux avancé. Débits de données plus élevés (1.5 Mbit/s, 3 Mbit/s et plus).
- DUART/QUART/OCTART : Des variantes à deux, quatre ou huit ports pour les communications multicanaux. Parmi les modèles, citons le 28L194 de NXP (quadruple) et le XR16L788 d'Exar (octal).
- Interfaces UART PCl Express (série ASIX AS99100, Exar XR17Vxxx) : UART multiports avec un grand nombre de tampons, DMA et prise en charge de vitesses de 6 à 25 Mbps par port.
Principales améliorations apportées au fil du temps : tampons plus grands pour le fonctionnement FIFO, déclencheurs d’interruption programmables, prise en charge DMA, débits de données maximums accrus, contrôle de flux automatique, réseau multipoint et possibilité de s’adapter aux synchronisations de bus non standard.
Défis courants et gestion des erreurs dans la communication UART
L'interface UART est fiable dans la plupart des cas, mais plusieurs problèmes peuvent perturber le bon déroulement des communications :
- Inadéquation du débit en bauds : Si l'écart de vitesse entre l'émetteur et le récepteur dépasse ~10 %, l'échantillonnage des bits se désynchronise et les données sont perdues ou mal interprétées.
- Incompatibilité de niveau de tension : Des niveaux de tension différents entre les appareils (par exemple, 5 V à 3.3 V) peuvent entraîner une communication non fiable ou détruire des composants sensibles.
- Erreurs de trame : Ces erreurs surviennent lorsque le bit d'arrêt attendu est absent, souvent en raison de bruit, de perturbations sur la ligne ou d'erreurs de configuration. Les récepteurs activent généralement un indicateur d'erreur de trame pour le processeur hôte.
- Dépassement/Dépassement de capacité : Si les octets entrants ne sont pas lus assez rapidement depuis le tampon UART, des données supplémentaires peuvent être perdues. Les tampons FIFO atténuent ce problème, mais à très haute vitesse ou avec un processeur hôte fortement sollicité, les dépassements de capacité présentent toujours un risque.
- Bruit/EMI : Les signaux asymétriques (TTL ou RS-232) sont sensibles au bruit, ce qui peut parfois inverser les bits lors de leur transmission, en particulier sur des fils non blindés ou longs.
Une conception astucieuse et une configuration appropriée — comme l'utilisation du contrôle de flux, l'adaptation soignée des paramètres et le choix de puces d'interface appropriées — permettent de résoudre la plupart des problèmes quotidiens.
Émulation logicielle de l'UART (« Bit Banging »)
Tous les microcontrôleurs ne disposent pas d'un nombre suffisant d'UART intégrés, voire d'aucun, mais il est possible de simuler le protocole UART entièrement par logiciel ! Cette technique, appelée « bit-banging », utilise des broches d'E/S à usage général et des routines soigneusement synchronisées pour imiter le timing et la structure binaire de l'UART.
Avantages : Évite le recours à un UART matériel ; flexibilité pour la signalisation personnalisée ou les contraintes spécifiques du projet.
Inconvénients : Consomme un temps processeur considérable ; peu pratique pour les débits de données très élevés ou les systèmes multitâches complexes.
Les plateformes de microcontrôleurs populaires comme Arduino ( page officielle Arduino ) et Teensy proposent des bibliothèques logicielles pour la communication série . Le Raspberry Pi Pico, grâce à ses E/S programmables (PIO), permet de créer des automates d'état personnalisés pour l'émulation UART au niveau matériel. NXP FlexIO est une autre solution de manipulation de données assistée par matériel.
Fonctionnalités UART avancées : contrôle de flux et mise en mémoire tampon
Avec l'augmentation de la vitesse des ordinateurs et des périphériques, la gestion des débits de données élevés a engendré de nouveaux défis. Les premières interfaces UART ne disposaient que de tampons d'un octet, ce qui nécessitait une vérification constante par le processeur. Les pertes de données, ou « dépassements », représentaient un risque permanent à haut débit, notamment dans les systèmes multitâches ou lorsque d'autres périphériques d'E/S, comme les contrôleurs de disque, bloquaient les interruptions du processeur pendant plus d'une milliseconde.
Le passage aux tampons FIFO (premier entré, premier sorti) a marqué un bond en avant majeur :
- Les tampons de 16 octets, 32 octets, 64 octets, 128 octets et même plus grands permettent au processeur de disposer de plus de temps pour gérer les interruptions et récupérer les données en attente.
- Avec une mémoire tampon de 16 octets, les systèmes pourraient passer d'une limite d'environ 9600 bps à bien plus de 150 kbps.
- Des tampons plus importants et la prise en charge du DMA permettent aux ports série fiables d'atteindre plusieurs mégabits par seconde (et même plus rapidement pour les applications personnalisées !).
Les mécanismes de contrôle de débit sont essentiels pour éviter le débordement des tampons :
- matériel: Les signaux tels que RTS (Request to Send) et CTS (Clear to Send) interrompent et reprennent la transmission entre le modem ou le périphérique et l'hôte.
- Logiciel: Caractères spéciaux (XON/XOFF) envoyés en bande pour interrompre ou redémarrer le flux de données.
Même avec les solutions modernes à haut débit et basées sur l'USB, les UART classiques avec contrôle de flux matériel restent des outils indispensables pour une communication fiable et robuste lorsque le timing n'est pas toujours prévisible.
Conseils pratiques : Mise en œuvre des UART dans vos projets
Voici ce que vous devez garder à l'esprit pour réussir votre projet UART :
- Correspondance du débit binaire et du format des données : Les deux appareils doivent être d'accord, sinon le récepteur interprétera mal les trames.
- Vérifiez la compatibilité de tension et utilisez des convertisseurs de niveau/émetteurs-récepteurs si nécessaire : Connecter directement un signal RS-232 à des broches UART TTL sans conversion peut endommager instantanément les puces.
- Isolation et filtrage des interférences électromagnétiques : Pour les longues distances ou les environnements bruyants, les émetteurs-récepteurs différentiels (RS-485) et les opto-isolateurs améliorent la robustesse.
- Qualité et longueur du câble : Utilisez un câblage blindé à paires torsadées pour tout ce qui dépasse une courte liaison embarquée.
- Utilisez des tampons FIFO ou un réglage logiciel pour éviter les dépassements : Si votre projet prend en charge des vitesses élevées, assurez-vous que votre mémoire tampon est suffisamment grande et que le processeur hôte n'est pas monopolisé par d'autres tâches.
- Déboguer avec des analyseurs logiques ou des oscilloscopes : De subtiles erreurs de configuration ou de synchronisation peuvent être facilement repérées et analysées si vous pouvez visualiser la forme d'onde.
Cas d'utilisation typiques de l'UART dans le développement embarqué
Les UART sont l'interface de prédilection pour de nombreuses tâches en électronique, tant amateur qu'industrielle. Voici quelques exemples concrets :
- Programmation et débogage des microcontrôleurs : De nombreuses cartes exposent un port UART pour flasher le firmware ou consulter les journaux de débogage.
- Réseaux de capteurs avec RS-485 : Les réseaux de capteurs multipoints longue distance pour l'enregistrement de données et l'automatisation utilisent le tramage UART via des lignes différentielles pour l'immunité au bruit.
- Connexion au cloud via des modules cellulaires ou GPS : La plupart des modules cellulaires, GPS et Bluetooth communiquent via UART, généralement via des connecteurs TTL ou des ponts USB-UART.
- Communication PC-appareil et informatique rétro : Les modems, les systèmes de point de vente, les instruments de laboratoire et les installations anciennes dépendent encore des liaisons RS-232 pour le service et le transfert de données.
- Contrôles industriels et gestion des bâtiments : De nombreux systèmes de CVC, de contrôle des processus, d'éclairage et de contrôle d'accès utilisent des réseaux RS-485 UART pour coordonner les appareils sur des centaines ou des milliers de mètres.
Exemples de configuration et de dépannage UART
Voyons ensemble comment configurer et déboguer généralement une liaison UART :
- Sélectionnez le débit en bauds : 9600 bps est une valeur par défaut courante, mais si les deux appareils la prennent en charge et si vos câbles sont courts, des vitesses plus élevées comme 115200 bps peuvent être choisies.
- Configurer les bits de données/parité/bits d'arrêt : Pour la plupart des utilisations modernes, le standard est « 8N1 » (8 bits de données, pas de parité, 1 bit d'arrêt).
- Connectez les fils : Connectez la broche Rx du périphérique A à la broche Tx du périphérique B ; la broche Tx du périphérique A à la broche Rx du périphérique B ; les lignes GND sont partagées. Ajoutez un émetteur-récepteur RS-232 (par exemple, MAX232) si l'une des extrémités est à des niveaux logiques RS-232, ou un émetteur-récepteur différentiel RS-485 si vous utilisez ce bus.
- Vérifiez les niveaux : Ne connectez jamais un RS-232 directement à un TTL ; utilisez des adaptateurs.
- Mettez sous tension et testez : Utilisez un terminal série ou un analyseur logique pour vérifier la qualité et la formatage des échanges de caractères. Si la sortie est brouillée, vérifiez le débit en bauds et la parité des deux côtés.
- Résolution des erreurs : Les erreurs de trame ou de parité signifient généralement un problème de formatage ; la perte de données signifie que le récepteur ne suit pas la transmission ; essayez de réduire le débit binaire ou d’augmenter la taille de la mémoire tampon.
Points clés à retenir pour le choix d'une solution UART
- Pour les liaisons courtes et simples entre deux puces ou cartes, l'UART TTL est rapide, facile et peu coûteux ; attention toutefois aux différences de tension.
- Pour une communication point à point robuste avec des appareils anciens ou de longs câbles, la norme RS-232 est utilisée ; assurez-vous de disposer des convertisseurs de tension appropriés.
- Si vous avez besoin de robustesse, de longs câbles ou de réseaux multipoints, le RS-485 est la solution idéale ; n’oubliez pas la logique d’activation du pilote et l’adressage de bus spécifique.
Les UART modernes offrent un ensemble de fonctionnalités riche (mise en mémoire tampon FIFO, DMA, contrôle de flux, débits de données élevés et canaux multiples), alors choisissez la puce ou le microcontrôleur adapté aux besoins de votre projet.
La technologie UART (émetteur-récepteur asynchrone universel) est peut-être l'une des plus anciennes formes de communication numérique encore couramment utilisée, mais sa simplicité, sa flexibilité et sa fiabilité lui assurent une place de choix malgré l'arrivée d'interfaces plus avancées. Que vous soyez un amateur connectant un GPS à votre Raspberry Pi, un ingénieur concevant des réseaux multi-capteurs pour le contrôle industriel ou un technicien assurant la maintenance de systèmes existants, la maîtrise de l'UART est une compétence essentielle pour tout passionné et professionnel de l'électronique.
Votre guide de l'IDE Arduino : téléchargement, fonctionnalités et conseils complets