
- ,
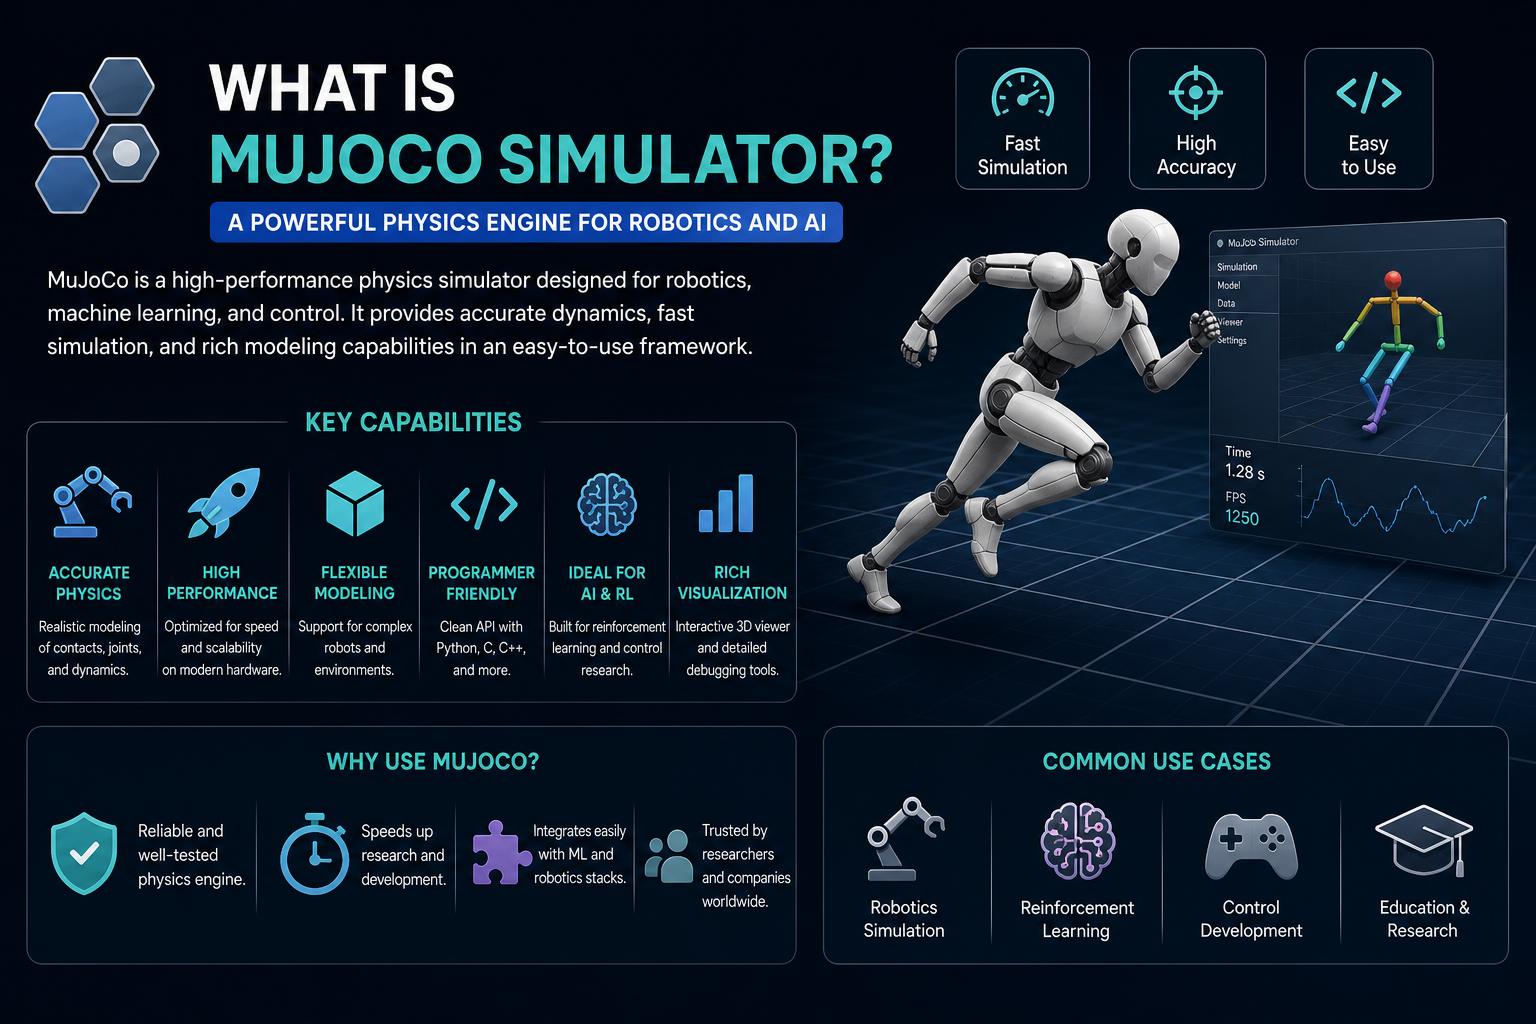
- A MuJoCo egy nagy teljesítményű, nyílt forráskódú fizikai motor, amely ideális a kontaktusokban gazdag robotikai szimulációkhoz.
- Hatékony kontaktmodellezést, bővíthető API-kat és általánosított koordináta-alapú reprezentációkat kínál.
- A platform támogatja a fejlett optimális vezérlést, a megerősítéses tanulást és a részletes biomechanikai modellezést.
A MuJoCo, vagyis a Multi-Joint Dynamics with Contact (Többízületes Dinamika Érintéses Érintéssel) gyorsan alapvető eszközzé vált a fejlett robotikában és fizikai szimulációban. Eredetileg a 2010-es évek elején fejlesztették ki, hogy kielégítse a gyors, pontos és rugalmas szimulációk iránti növekvő igényt a robotikában, a biomechanikában, az animációban és a gépi tanulásban is. Indulása óta a MuJoCo egy saját fejlesztésű eszközből egy ingyenes, teljesen nyílt forráskódú motorrá fejlődött, a Google DeepMind és egy virágzó nemzetközi közösség támogatásával.
Bárki számára, aki elmélyül a kutatási témákban, a robotika fejlesztésében vagy az összetett animációban – különösen ott, ahol a valósághű fizikai interakciók kulcsfontosságúak –, elengedhetetlen megérteni, hogy mit is kínál a MuJoCo. Merüljünk el a MuJoCo részleteiben, abban, hogy miért vált ilyen fontossá, milyen technológiát alkalmaz a fizikai szimulációja mögött, hogyan használják különböző területeken, és milyen gyakorlati részletek különböztetik meg a versenytársaktól, mint például a PhysX vagy a Bullet. Ezenkívül megvizsgáljuk, hogyan kezdhet hozzá, és hogyan használhatja ki hatékony funkcióit a saját projektjeiben.
Mi a MuJoCo? Áttekintés
A MuJoCo a Multi-Joint Dynamics with Contact rövidítése , és egy általános célú fizikai motor, amelyet olyan feladatokhoz terveztek, amelyek a fizikai világ szimulációjában teljesítményt és hűséget is igényelnek.
Az eredetileg a Washingtoni Egyetem Mozgásirányítási Laboratóriumában megálmodott , majd a Roboti LLC által kereskedelmi forgalomba hozott MuJoCo-t 2021-ben felvásárolta a Google DeepMind. A DeepMind felügyelete alatt 2022-ben nyílt forráskódúvá tették az Apache 2.0 licenc alatt, ami drámaian kibővítette a hozzáférést és felgyorsította a közösségfejlesztést. Ma már ingyenesen letöltheti a motort a hivatalos MuJoCo weboldalról , vagy hozzáférhet a forráskódhoz a GitHubon.
A MuJoCo elsődleges tervezési célja a kutatás és a mérnöki munka támogatása olyan területeken, ahol az ízületi testek közötti érintkezések modellezése elengedhetetlen – gondoljunk csak a tárgyakat megfogó robotkarokra, a járást segítő humanoid robotokra vagy az izomvezérelt mozgás szimulációjára a biomechanikában. A MuJoCo lényege a kivételes számítási sebesség , a pontos érintkezéskezelés és a rugalmas modellezési nyelv ötvözete , amely különösen a tudósok és mérnökök számára vonzó.
A MuJoCo főbb jellemzői és képességei
Mi teszi a MuJoCo-t olyan vonzóvá a kutatók és fejlesztők számára? Nem csak fizikai rendszerek szimulációjáról van szó, hanem arról, hogy ezt fejlett eszközökkel, testreszabható munkafolyamatokkal és bővíthető API-kkal teszi. Íme néhány alapvető jellemző, amely meghatározza a platformot:
- Általánosított koordinátákIllesztési tér reprezentációját használó rendszereket szimulál, így ideális komplex kinematikai modellekhez, például robotokhoz.
- Robusztus és hatékony érintkezési dinamikaA hagyományos rugós lengéscsillapító-megközelítések vagy a túlegyszerűsített fizika helyett a MuJoCo a modern konvex optimalizálást használja ki a garantált eredmény érdekében. egyedi, stabil eredmények—kulcsfontosságú, ahol az érintkezési viselkedés meghatározza a teljes rendszer viselkedését.
- Modellalapú optimalizálásKifejezetten optimális vezérléssel, adatvezérelt rendszerazonosítással és állapotbecslés szem előtt tartva, nem csak az animációt vagy a játékfizikát.
- Hatékony jelenetleírás az MJCF-felTartalmaz egy ember által olvasható XML modellezőnyelvet, az MJCF-et, fizikai modellek létrehozásához és szerkesztéséhez, valamint egy fordítót, amely ezeket a modelleket optimalizált futásidejű struktúrákká alakítja.
- Nyílt, platformfüggetlen megvalósításC és C++ nyelven karbantartva, átfogó Python kötésekkel és olyan népszerű környezetek támogatásával, mint az Unity és a GPU-gyorsított backendek.
- Natív interaktív 3D vizualizációBeépített OpenGL-vizualizálóval rendelkezik, amely lehetővé teszi a modell viselkedésének vizsgálatát szimuláció, hibakeresési forgatókönyvek vagy robotikus rendszerek tervezése során.
- Bővíthető bővítményrendszerKönnyen bővíthető új aktuátorok, érzékelők, korlátozások vagy fizikai jellemzők támogatásával az alapmotor megváltoztatása nélkül.
Ezek a funkciók együttesen egy olyan platformot alkotnak, amely különösen alkalmas mind a klasszikus szimulációs feladatokhoz, mind a legmodernebb mesterséges intelligenciához, megerősítéses tanuláshoz és robotikai kísérletekhez.
A MuJoCo története: az akadémiai világtól a nyílt forráskódú szoftverekig
A MuJoCo-t eredetileg Emanuel Todorov és kollégái fejlesztették ki a meglévő szimulációs motorokban tapasztalt korlátokra válaszul. A legtöbb motor akkoriban küzdött a kontaktusmodellezés nagy pontosságú követelményeivel, a lassú végrehajtási sebességgel vagy a nehézkes modellezési munkafolyamatokkal.
2012-re a MuJoCo tudományos debütálása felkeltette a robotikai és biomechanikai közösségek figyelmét világszerte, amit több ezer kutatási cikkben való hivatkozás és az újszerű kutatások elősegítésében szerzett hírneve is segített. Miután saját fejlesztésű termékként kereskedelmi forgalomba került, végül a Google DeepMind kezébe került, amelynek mesterséges intelligencia és robotikai csapatai széles körben használták az egyedi megoldó és modellező megközelítését. Felismerve az egész tudományos közösség számára nyújtott értéket, a DeepMind nyílt forráskódúvá tette a MuJoCo-t, közreműködőket kért és felgyorsította technikai elérhetőségét.
Ez a nyílt forráskódú átállás robbanásszerű aktivitást váltott ki, az alapvető motorfejlesztésektől kezdve az olyan ökoszisztéma-projekteken át, mint a MuJoCo Playground , a kötegelt renderelési csomagokig, valamint a részletes útmutatókig és oktatóanyagokig.
Hogyan emelkedik ki a MuJoCo a fizikai motorok közül?
Több fizikai motor is elérhető, de a MuJoCo vonzereje három, egymást metsző területen rejlik: szimulációs hűség, testreszabhatóság és teljesítmény.
- Általánosított vs. derékszögű koordinátákA játékorientált motorokkal ellentétben a MuJoCo elsősorban ízületi térben („általánosított koordináták”) dolgozik, így sokkal természetesebb a robotok modellezése. Ahelyett, hogy helyiségnyi dobozra foltozná az érintkezőket, csuklós mechanizmusokat építhet realisztikus ízületi határértékekkel, csatolásokkal és működtetésekkel.
- Analitikusan invertálható, lágy kontaktusú modellMíg a Bullet vagy a PhysX szimulátorokban található legtöbb kontaktmodell nem konvex vagy NP-nehéz problémákon (lineáris/nemlineáris komplementaritás) alapul, a MuJoCo a kontaktusokat konvex optimalizálási problémaként fogalmazza át. Ez azt jelenti, hogy megbízható, gyors és stabil szimulációk – akár összetett kölcsönhatások esetén is (súrlódás, gördülés, száraz/csúszásos viselkedés).
- Egységes jelenetábrázolásAz MJCF modellezőnyelv (egy jól dokumentált, bővíthető XML formátum) segítségével a kutatók szkriptelhetnek vagy kézzel írhatnak bonyolult modelleket, a biomechanikára emlékeztető izom-ín rendszerektől az összetett, érzékelőkkel és aktuátorokkal ellátott, többtestű robotokig.
- Optimalizálás kutatók számáraA MuJoCo lényegében nem csak szép képekhez vagy játékokhoz készült. Optimalizálási feladatok – állapotbecslés, pályaoptimalizálás, rendszerazonosítás – első osztályú polgárokAz API-ja közvetlen hozzáférést biztosít az összes állapotváltozóhoz, erőhöz és a megoldó belső paramétereihez az egyéni munkafolyamatokhoz.
Egyszerűen fogalmazva, a MuJoCo megoldója figyelemre méltóan hatékony, sok forgatókönyvben sokkal gyorsabban fut, mint a valós idő, ugyanakkor kiszámítható és stabil a tudományos reprodukálhatóság érdekében.
Főbb műszaki jellemzők: Mi van a motorháztető alatt?
A valóság szimulálása nehéz feladat – a MuJoCo ezt úgy éri el, hogy gondosan megtervezi a motor, az adatszerkezetek és a felhasználói felületek minden egyes részét.
1. Hatékony, szálbiztos adattervezés
A MuJoCo számítási módszere elkülöníti a modelleket ( mjModel , amely az összes statikus rendszertulajdonságot leírja) az adatoktól ( mjData , amely az összes állapot- és köztes számítást tartalmazza). Ez az elkülönítés azt jelenti, hogy több forgatókönyvet is szimulálhat, kísérleteket párhuzamosíthat, vagy állapotok között válthat – mindezt menet közben, extra lefoglalások nélkül ( „nulla memória-lefoglalás inicializálás után” ).
2. Megoldóválasztások kontaktushoz és dinamikához
Az igényeidtől függően a MuJoCo több numerikus megoldót is támogat:
- Newton-megoldóMásodfokú konvergencia a gyors és pontos megoldásokhoz (a legtöbb alkalmazáshoz ajánlott).
- Konjugált gradiensHasznos nagy dimenziójú vagy rosszul kondicionált problémák esetén.
- Vetített Gauss-SeidelEllipszis alakú súrlódó kúpokkal is megbirkózik, kiegyensúlyozva a teljesítményt és a stabilitást.
Ezek a megoldók zökkenőmentesen működnek együtt a motor egységes korlátaival, beleértve a lágy/merev érintkezéseket, az ízületi és ínhatárokat, a száraz súrlódást és egyebeket.
3. Inak, lágy testek és hajlékony tárgyak haladó modellezése
A MuJoCo képes minimális hosszúságú útvonalú inak (mint például robotkarokban vagy szimulált izmokban), kötelek, szövetek és más deformálható tárgyak szimulálására összetett kényszerek segítségével. Az MJCF makrói megkönnyítik az összetett összeállítások definiálását ismétlődő kódolás nélkül.
4. Sokoldalú működtető és érzékelő modellek
Modellezhetsz villanymotorokat, pneumatikus/hidraulikus hengereket, biológiai izmokat vagy akár egyedi aktuátorokat is. A aktuátormodellek gazdagon parametrikusak , támogatva mind a hagyományos vezérléseket (PD, nyomatékok), mind a fejlett, biológiailag inspirált rendszereket.
5. Interaktív és gyors vizualizáció
A beépített 3D-s megjelenítő (OpenGL-t használva) valós idejű renderelést biztosít modellekről, erőkről, érintkezésekről és érzékelőadatokról. A funkciók közé tartoznak a vázátfedések, a tehetetlenségi nyomaték vizualizációja, az erő-/nyomatékvektorok, az árnyékok, az egyéni kameravezérlés, valamint a futó szimuláció interaktív „megragadásával” történő megváltoztatásának képessége.
6. Többplatformos és bővíthető
A MuJoCo támogatja a Linux, Windows és macOS rendszereket, előre lefordított bináris fájlokkal és Python-kötésekkel, amelyeket PyPI-n keresztül terjesztenek. A motor közvetlenül beágyazható egyéni C/C++ vagy Python munkafolyamatokba, vagy külső platformokkal, például az Unity-val is használható összetettebb vizualizációkhoz.
7. GPU-gyorsított háttérrendszerek
Az olyan projekteken keresztül, mint az MJX (JAX) és a MuJoCo Warp (az NVIDIA terméke), nagyméretű, párhuzamos szimulációkat lehet átruházni a GPU-kra. Ezek a háttérrendszerek ugyanazt az mjModel/mjData interfészt használják, ami leegyszerűsíti a kód hordozhatóságát és új kutatási lehetőségeket nyit meg a mélyreható megerősítéses tanulás és a nagy robotpopulációk területén.
8. Bővítmény ökoszisztéma
A fejlesztők megosztott könyvtári bővítményeket hozhatnak létre új fizikai viselkedések, aktuátorok vagy érzékelők regisztrálásához a szimulációs motorral. Ezáltal a MuJoCo rendkívül adaptálható, ahogy a kutatás új területekre is betör.
Modellezés MuJoCo-val: Az MJCF modellezőnyelv
A MuJoCo könnyű használhatóságának és rugalmasságának középpontjában az MJCF (MuJoCo XML Scene Description) áll . Néhány olyan motorral ellentétben, amelyek a tompa bináris blobokkal való munkát kényszerítik ki, az MJCF egy egyértelmű XML dialektus, teljes mértékben dokumentált, és mind az emberi olvashatóság, mind a programozott szerkesztés szempontjából készült.
Képzeljen el egy robotkar tervezését több szabadságfokú, egyedi működtetésű, érzékelőkkel és különféle geometriai alakzatokkal – az MJCF ezt könnyen megközelíthetővé teszi:
- Tömör, olvasható szintaxisKönnyedén megadhatja a világtesteket, ízületeket, geometriákat, inakat, kényszereket, érzékelőket és vizuális elemeket néhány sorban. A kiterjedt alapértelmezett értékek azt jelentik, hogy ritkán kell minden paramétert definiálnia.
- Kiterjedt makrók és alapértelmezésekCSS-szerű öröklődés a paraméterértékekhez, valamint magas szintű makrók ismétlődő struktúrák, például rácshálók vagy összekapcsolt szegmensek létrehozásához.
- MJCF és URDF modellek támogatásaModelleket tölthet be mind a MuJoCo natív MJCF-jéből, mind a robotikai szabványnak megfelelő URDF-ből, ami javítja az interoperabilitást a nagyméretű, nyílt forráskódú robotmodell-könyvtárakkal.
A munkafolyamat egyszerű: írd meg az .xml modelledet, használd a MuJoCo fordítót egy optimalizált modell létrehozásához, majd futtasd szimulációban vagy exportáld megosztásra.
Mélymerülés: Szimulációs folyamat és számítás
A motorháztető alatt a MuJoCo szimulációs folyamata szigorúan optimalizált mind a sebesség, mind a modularitás szempontjából. Íme egy leegyszerűsített bontás:
- Modell meghatározásaÍrd meg a modelledet MJCF vagy URDF formátumban, és fordítsd le a MuJoCo XML fordítójával.
- InicializálásA modellt egy mjModel adatstruktúrába fordítják, amely az összes statikus tulajdonságot tartalmazza.
- Szimulációs adatok beállításamjData objektumok létrehozása (modellenként sok lehet, párhuzamosság támogatásával).
- SteppingAz mj_step() függvény (vagy moduláris komponenseinek) meghívásával egy időlépéssel előrébb léphetjük a szimulációt, kezelve az összes erőt, érintkezést és integrációt.
- Egyéni bővítményekA felhasználó által definiált visszahívások hatékonyan vezethetnek be új erőket, működtetőket vagy ütközési viselkedéseket.
- Vizualizáció és elemzésNatív grafikus felhasználói felület vagy programozott hozzáférés minden fizikai állapothoz, erőhöz, érzékelőértékhez stb.
Az egyik nagy előny a szimuláció feletti kontroll szintje: a haladó felhasználók felbonthatják a szimulációs folyamatot, futtathatják csak annak részeit (egyéni elemzéshez vagy párhuzamos mintavételezéshez), vagy futásidőben módosíthatják a megoldó beállításait a teljesítmény és a pontosság közötti kompromisszumokkal való kísérletezéshez.
Egységek, stabilitás és szimulátor árnyalatok
A MuJoCo nem kényszerít ki fizikai mértékegységek rendszerét – rajtad múlik, hogy konzisztens metrikát ( MKS ) használsz-e. Belsőleg az olyan mennyiségek, mint a gravitáció és a sűrűség, alapértelmezett értékei MKS-t feltételeznek, de a motor agnosztikus , amíg minden szám konzisztens marad. Ez a rugalmasság lehetővé teszi a problémák hatékonyságnövelő skálázását, de ébernek kell maradnod, hogy minden összhangban maradjon.
A magas szinten optimalizált, matematikailag szigorú megoldóinak köszönhetően a MuJoCo gyakran képes másodpercenként több ezer szimulált lépéssel futni, még összetett jelenetek esetén is. Azonban, mint minden fizikai motornál, instabilitás léphet fel, ha túl messzire toljuk az időlépéseket , vagy rosszul paraméterezett modelleket készítünk. Az időlépések finomhangolása, a kontakt „lágyság” és a megfelelő megoldó a sebesség és a stabilitás tökéletes egyensúlyát eredményezheti.
Együttműködés, közösség és ökoszisztéma
A nyílt forráskódúvá válása után a MuJoCo ökoszisztéma virágzott.
- Hivatalos dokumentáció és oktatóanyagok: A legjobb hely a tanulásra a a dokumentáció, amely mindent tartalmaz a telepítési útmutatóktól és API-hivatkozásoktól kezdve az alapul szolgáló matematikai műveletek részletes ismertetéséig.
- Nyílt közösség és támogatás: A Google DeepMind és a közösség a GitHub Discussions and Issues (Felszólítások és problémák) felületén keresztül kezeli a kérdéseket – ez egy remek hely segítségkérésre, hibák bejelentésére vagy funkciók javaslatára.
- Python, C és C++ API-k: A Python a legnépszerűbb felület (pl. PyPI), de vannak natív C/C++ API-k, valamint integrációk az Unity és ML keretrendszerekkel (pl. JAX, PyTorch).
- Klassz projektek és bővítmények: Figyelemre méltó közösségi erőfeszítések közé tartozik MuJoCo Játszótér, amely leegyszerűsíti a robotok tanulását valódi robotokon; konverterek OpenSim, SDFormat és OBJ fájlokhoz; és exportálók, amelyek lehetővé teszik a meglévő CAD modellek kihasználását.
- Valós hatás: Több ezer kutatási projekt, vezérlőegység és verseny támaszkodik a MuJoCo-ra szimulációjához és betanításához, így ez az egyik legszélesebb körben idézett és elismert szimulációs motor a területen.
Telepítési útmutató: A MuJoCo beállítása és üzembe helyezése
Az indulás egyszerű, különösen a nyílt forráskódú szoftverekre való áttérés után. Íme egy gyors útmutató a legtöbb felhasználó számára:
- Meglátogatni a hivatalos honlap or GitHub tárház az operációs rendszeredhez (Linux, Windows vagy macOS) kompatibilis bináris fájlok letöltéséhez.
- Csomagold ki a disztribúciót a kiválasztott könyvtárba.
- Python projektek esetén egyszerűen futtassa a következőt: pip telepítés mujoco (esetleg virtuális vagy conda környezetben).
- Környezeti változók beállítása (pl. MUJOCO_PY_MUJOCO_PATH, LD_LIBRARY_PATH) ha bizonyos burkolókhoz szükséges (mujoco-py vagy harmadik féltől származó csomagok).
- Fedezze fel a megadott példákat, a beépített megjelenítőt (szimulálni), valamint dokumentációt a további beállításokhoz vagy egyéni buildekhez. IPython/Colab jegyzetfüzet-oktatóanyagok is elérhetők interaktív felfedezéshez.
A motor pehelykönnyű, és a telepítést a dokumentációban vagy a közösségi útmutatókban található egyszerű szkriptekkel validálhatod. Ha gépi tanulási könyvtárakkal vagy szimulációs klaszterekkel szeretnél integrálódni, a közösség speciális burkolókat és segédprogramokat biztosít.
A MuJoCo használata: Alkalmazások és esettanulmányok
A MuJoCo sokoldalúságának köszönhetően számos nagy horderejű kutatási projektben és robotikai versenyen alapértelmezett motorként használták.
Robotikakutatás és -fejlesztés
Akár ipari karokról, humanoidokról, négylábúakról vagy ügyes kezekről van szó, a MuJoCo kedvelt eszköz az összetett környezetekkel kölcsönhatásba lépő csuklós mechanizmusok szimulálására. Az érintkezésekben gazdag viselkedés, súrlódás és működtetés modellezésének képessége lehetővé teszi a vezérlők gyors prototípus-készítését a hardverre telepítés előtt, felgyorsítva az innovációt, miközben megvédi a drága robotokat a kockázatos korai fázisú tesztektől.
Biomechanika és élettan
Ínmodellezésének és rugalmas kényszerítő rendszerének köszönhetően a kutatók képesek állati vagy emberi mozgásszervi rendszereket lemásolni. Ez lehetővé teszi a mozgás tanulmányozását, sérülési forgatókönyvek elemzését, vagy akár bionikus végtagok és külső vázak tervezését.
Gépi tanulás és megerősítéses tanulás
# A mély megerősítéses tanulás egyik alapvető eszközeként a MuJoCo a főbb vezérlőcsomagokat (mint például a DeepMind Control Suite) működteti, és a versenyeken is kedvelt (pl. OpenAI Gym / Gymnasium). A sebesség és a stabilitás lehetővé teszi a masszív párhuzamosítást az MI-ügynökök mozgási, manipulációs és navigációs feladatokra való képzésében, áttörést hozva a mély megerősítéses tanulásban.
Animáció, játékok és grafika
Bár nem ez az elsődleges felhasználási esete, a MuJoCo nagy teljesítményű kontaktus-megoldója és lágytest-támogatása miatt a valósághű procedurális animációk és akár játékprototípusok generálásának is esélyesévé vált, különösen a fizikailag hihető mozgást vagy interakciót igénylő szimulációk esetében.
Modellelemek lebontása: testek, geometriák és helyszínek
A MuJoCo „nyelvének” megértése kulcsfontosságú a teljes képességeinek kiaknázásához.
- Testek: Fizikai alkatrészeket ábrázolnak, hierarchikusan szervezve, kinematikai vagy dinamikus fákat alkotva, amelyek jellemzőek a robotkarokra vagy csontvázakra. Minden test térbeli kereteket és inerciális tulajdonságokat tartalmaz.
- Geoms: Definiáld a vizuális és ütközési alakzatokat – gondolj gömbökre, kapszulákra, hálókra –, amelyek mindegyike egy testhez kapcsolódik. A geomok lehetnek konvexek vagy nem konvex alakzatokra bontottak, és rendelkezhetnek szín-, textúra-, tömeg- és egyéb attribútumokkal.
- Oldalak: Könnyű tárgyak érdekes helyek megjelölésére, feszítőkábelek vezetésére, érzékelők rögzítésére vagy célpontok helyének meghatározására. A helyszínek nem ütközhetnek, de kulcsfontosságúak a referenciálás és az irányítás szempontjából.
Ez az elkülönítés hatékony számítást, rugalmas modellezést és áttekinthetőbb hibakeresést tesz lehetővé; például egyetlen testhez több geom csatolható egy összetett robot rendereléséhez vagy szimulálásához, míg a webhelyek jutalmakat vagy megfigyelési pontokat adhatnak meg megerősítéses tanulási környezetekben.
Ízületek és működtetők: Mozgás lehetővé tétele
A MuJoCo-ban a mozgást ízületek biztosítják, amelyek szabályozzák a csatlakoztatott testek között megengedett szabadsági fokokat (DOF).
- Csatlakozási típusok: A csuklós, csúszó, gömbcsuklós és szabad illesztések a mechanizmusok széles skáláját teszik lehetővé, a forgó végtagoktól az úszó tárgyakig.
- Általánosított koordináták: Ahelyett, hogy minden pozíciót külön adna meg, a rendszer a belső szabadságfokokat ízületi változókon keresztül kódolja, az előremenő kinematika pedig kiszámítja az egyes testek pozícióját/orientációját.
- Működtető: Adjon hozzá bemeneti erőket (motorok, izmok, PD-szabályozók stb.) az ízületekhez, lehetővé téve az összetett mozgást modellalapú vezérlésekkel, egyéni erőtörvényekkel és biológiailag valósághű izmokkal.
Ez az elrendezés összhangban van a valódi robotikai rendszerek és biológiai lények működésével, így a szimulátor különösen hatékony mind a mérnöki, mind a biológiai vizsgálatokhoz.
Kapcsolatok, súrlódások és kényszerek: realisztikus interakciók szimulációja
A MuJoCo egyik meghatározó jellemzője a kontakt kölcsönhatások kategóriájában legjobb modellezése. A merev testek közötti fizikai „érintkezést”, beleértve a súrlódást, a rugalmasságot és az ütközést, köztudottan nehéz pontosan és hatékonyan szimulálni. A MuJoCo megoldása:
- Lágy, konvex érintkezőmodellek: Minden érintkezési dinamikát (beleértve a súrlódást, gördülést, csúszást és határértékeket) konvex optimalizálással kezelünk – ez lehetővé teszi mind a sebességet, mind a egyedi megoldás (fontos az inverz dinamika szempontjából).
- Testreszabható puhaság és csúszás: A paraméterek (solref, solimp) lehetővé teszik a felhasználók számára, hogy beállítsák a „szivacsos” vagy „ragadós” érintkezők viselkedését. A nulla csúszást igénylő helyzetekben (pl. semmilyen csúszás nélkül) egy opcionális utófeldolgozási megoldó áll rendelkezésre, bár ez feláldozza a konvex optimalizálási garanciát.
- Rugalmas korlátozó rendszer: Tartalmazza a száraz súrlódást, a feszítőkábel-korlátokat, az egyenlőségi korlátokat és egyebeket, mindezt egyetlen matematikai keretrendszerbe egyesítve.
- Szigetenkénti párhuzamosság: A kényszermegoldó automatikusan felismeri a független „szigeteket” a rendszerben, lehetővé téve a skálázható párhuzamos számítást.
A lényeg az, hogy az olyan viselkedések, mint a robotlábak durva felülettel való érintkezése, a kezek szabálytalan tárgyak megfogása vagy a lágy szövetek kölcsönhatása, hatékonyan és valósághűen szimulálhatók.
Vizualizációs, hibakeresési és elemző eszközök
A MuJoCo robusztus, valós idejű vizualizációt kínál azonnal használható formában, saját OpenGL-alapú grafikus felhasználói felületével. Jellemzők:
- Hálók, geometriai primitívek és texturált alakzatok 3D renderelése.
- Vizuális átfedések a vázakhoz, tehetetlenségi dobozokhoz, érintkezési erőkhöz, normálvektorokhoz és külső perturbációkhoz.
- Interaktív eszközök erők manuális alkalmazásához vagy objektumok perturbálásához – elengedhetetlenek a szabályozási stratégiák hibakereséséhez vagy a modellválaszok ellenőrzéséhez.
- Integráció szkriptelési és kötegelt renderelési folyamatokkal a fejlett elemzéshez vagy videóexportáláshoz.
Ezeket a natív eszközöket harmadik féltől származó integrációk egészítik ki – például játékmotor-bővítmények (Unity), böngészőalapú renderelők az eredmények megosztásához, vagy kötegelt renderelők adathalmazok létrehozásához mesterséges intelligencia betanításához.
Gyakori buktatók és árnyalatok
Egyetlen szimulátor sem tökéletes, és a MuJoCo erejét a gondos modellezés és paraméterezés igénye is felülmúlja. Gyakori tippek és figyelmeztetések:
- Eltérés: A szimulációk „felrobbanhatnak”, ha az időlépések túl nagyok, vagy ha a fizikai paraméterek irreális erőket hoznak létre (pl. behatoláskor történő inicializálás vagy túl merev érintkezések használata).
- Egység konzisztenciája: Mivel a MuJoCo nem kényszeríti ki a mértékegységeket, a centiméterek kilogrammokkal és másodpercekkel való keverése káoszt okoz – ragaszkodj egyetlen következetes rendszerhez!
- Meglepő ütközések: A szülő-gyermek testek jellemzően nem ütköznek, de a statikus szülők (mint például egy padló) kivételt képeznek – ezért szükség szerint módosítani kell az ütközésszűrést az XML-ben.
- Lágyság/Csúszás: Néhány felhasználó meglepődik a fokozatos csúszáson (még nagy súrlódás esetén is). A Solref és a Solimp beállítások szigorúan szabályozzák ezt, de gyakran alacsonyabb időlépéseket és gondos hangolást igényelnek.
- Nevek és azonosítók: A legtöbb elem névtelenül hagyható, de kereszthivatkozásoknál a nevek kötelezőek (pl. inak, aktuátorok). A motor belsőleg mindent nulla alapú egész azonosítók segítségével indexel.
Ökoszisztéma és interoperabilitás
A MuJoCo ökoszisztéma messze túlmutat a központi motoron:
- Kötések és nyelvi támogatás: Natív támogatás C, C++ és Python nyelvekhez; bővítmények Unity és Python gépi tanulási eszközökhöz; és folyamatos erőfeszítések a zökkenőmentes integráció érdekében az újonnan megjelenő nyelvekkel.
- Konverziós segédprogramok: Könnyedén importálhat modelleket OpenSim, SDFormat, OBJ vagy Onshape programokból speciális konverterek segítségével, támogatva a modellek zökkenőmentes újrafelhasználását más eszközláncokból.
- Gépi tanulási integrációk: Eszközök szimulációs adatok exportálására megerősítéses tanuláshoz, kompatibilitás a Gymnasium, RLlib és más RL könyvtárakkal; közösség által működtetett környezetek az ágensek teljesítményének összehasonlításához.
- Platform támogatás: Előre elkészített bináris fájlok érhetők el a főbb operációs rendszer platformokhoz és architektúrákhoz, beleértve az ARM és x86 Linux, Windows és macOS rendszereket (univerzális bináris fájlok Apple Silicon és Intel rendszerekhez).
Ez a robusztus ökoszisztéma biztosítja, hogy a kutatók gördülékenyen válthassanak a szimulációs, vezérlési, betanítási és telepítési munkafolyamatok között.
Verziókezelés, licencelés és közösségi részvétel
A MuJoCo havi kiadási ritmust követ, módosított szemantikus verziókezelési sémát használ, és az Apache 2.0 licenc alatt működik – ez egy rendkívül megengedő, üzleti és kutatási szempontból is barátságos licenc.
A közösségi útmutatás, a stíluskalauzok és a hibajelentések a GitHubon keresztül érhetők el, így a projekt hozzáférhető a közreműködések, a hibajavítások és a megbeszélések számára. A Creative Commons licenc vonatkozik a dokumentációra, a képekre és a bemutató videókra, támogatva az oktatási és származékos felhasználásokat.
Sikertörténetek és elismerések
A MuJoCo az egyik legszélesebb körben idézett szimulációs motor a robotika és a mesterséges intelligencia szakirodalmában, több ezer tudományos hivatkozással és széles körű használattal mind nyilvános, mind zártkörű kutatási környezetben. A DeepMind Control Suite, tucatnyi robotikai laboratórium és benchmark versenyek támaszkodnak rá a megbízható, gyorsított szimuláció érdekében. Nevezetesen a MuJoCo Playground projekt elnyerte a Kiemelkedő Demonstrációs Cikk díjat az RSS 2025 konferencián, ami tükrözi a MuJoCo hatását a robotok tanulásának nagymértékű előmozdításában.
Az alkalmankénti kritikák ellenére (beleértve szórakoztató módon a Redditen megjelent némi szkepticizmust a vállalati kutatásokon kívüli használatával kapcsolatban), a MuJoCo továbbra is egyre szélesebb körben terjed az egyetemeken, független laboratóriumokban és mindenféle méretű kereskedelmi vállalkozásokban.
Segítségkérés, hibák jelentése és közreműködés
Ha problémába ütközik, vagy ötletei vannak a fejlesztésekre:
- GitHub-beszélgetések: Általános segítségért, funkciójavaslatokért vagy technikai kérdésekért és válaszokért tegye fel a bejegyzést a MuJoCo adattár Beszélgetések részlegében.
- GitHub problémák: Hibajelentésekhez, upstream funkcióigénylésekhez vagy mélyebb kódbázis-megbeszélésekhez.
- Közösségi útmutatók és fórumok: Míg a Reddit népszerű fórum az informális beszélgetésekhez, érdemi segítséget a GitHub és a hivatalos dokumentáció közösségi linkjei nyújtanak.
- Hozzájárulások: Szabványos pull requesteken keresztül ellenőrizve, a projekt közreműködői útmutatóját és kódolási szabványait követve.
Akár tapasztalt fejlesztő vagy, akár kezdő robotikai szakember, a kiterjedt dokumentáció, az aktív problémakövetés és az együttműködő szellemiség kombinációja biztosítja, hogy az újonnan érkezők rövid időn belül közreműködőkké válhassanak.
Bevált gyakorlatok és haladó tippek MuJoCo felhasználóknak
- Maradjon következetes az egységekkel: Mindig egyetlen rendszert (MKS vagy CGS) használjon az összes hosszúság, tömeg és idő mérésére. Ez megakadályozza a nehezen hibakereshető hibákat.
- Érintkezőparaméterek korai hangolása: Ne várj az instabilitási válságokra – előre állítsd be a modellek solref, solimp és időlépéseit.
- Többszálú működés és párhuzamosság kihasználása: Gépi tanuláshoz vagy statisztikai mintavételezéshez hozzon létre több mjData példányt, és futtassa őket párhuzamos szálakban.
- Meglévő modellek újrafelhasználása: Fedezd fel a nyílt forráskódú MJCF/URDF robotok univerzumát – a közösség mindent átültetett már a klasszikus manipulátoroktól az új kísérleti lényekig.
- Vizualizálás és interakció: Használd gyakran a beépített megjelenítőt. A szimulált robotok „megragadásának” és perturbálásának lehetősége jobb terveket, jobb mechanikát és gyorsabb hibakeresést eredményez.
A haladó felhasználók számára az alacsonyabb szintű API-k megismerése egyéni számítási folyamatokat, valós idejű vezérlőket vagy közvetlen integrációt tesz lehetővé optimalizálási és elemzési keretrendszerekkel.
Akadémiai kezdeteitől a nyílt forráskódú átalakulásáig a MuJoCo alapvető hidat képez az elmélet és a gyakorlat között a robotika, a biomechanika és a mesterséges intelligencia területén. Egyedi megközelítése az érintkezéshez, az általánosított koordinátákhoz, a modellalapú optimalizáláshoz és a rugalmas modellező nyelvhez páratlan eszköztárat kínál az innovációhoz. Ahogy a közösség növekszik – diákokat, ipari laboratóriumokat és hobbifelhasználókat egyaránt felölelve –, a motor készen áll arra, hogy továbbra is hajtóerővel lásson el az intelligens, fizikailag földelt gépek következő generációját.