
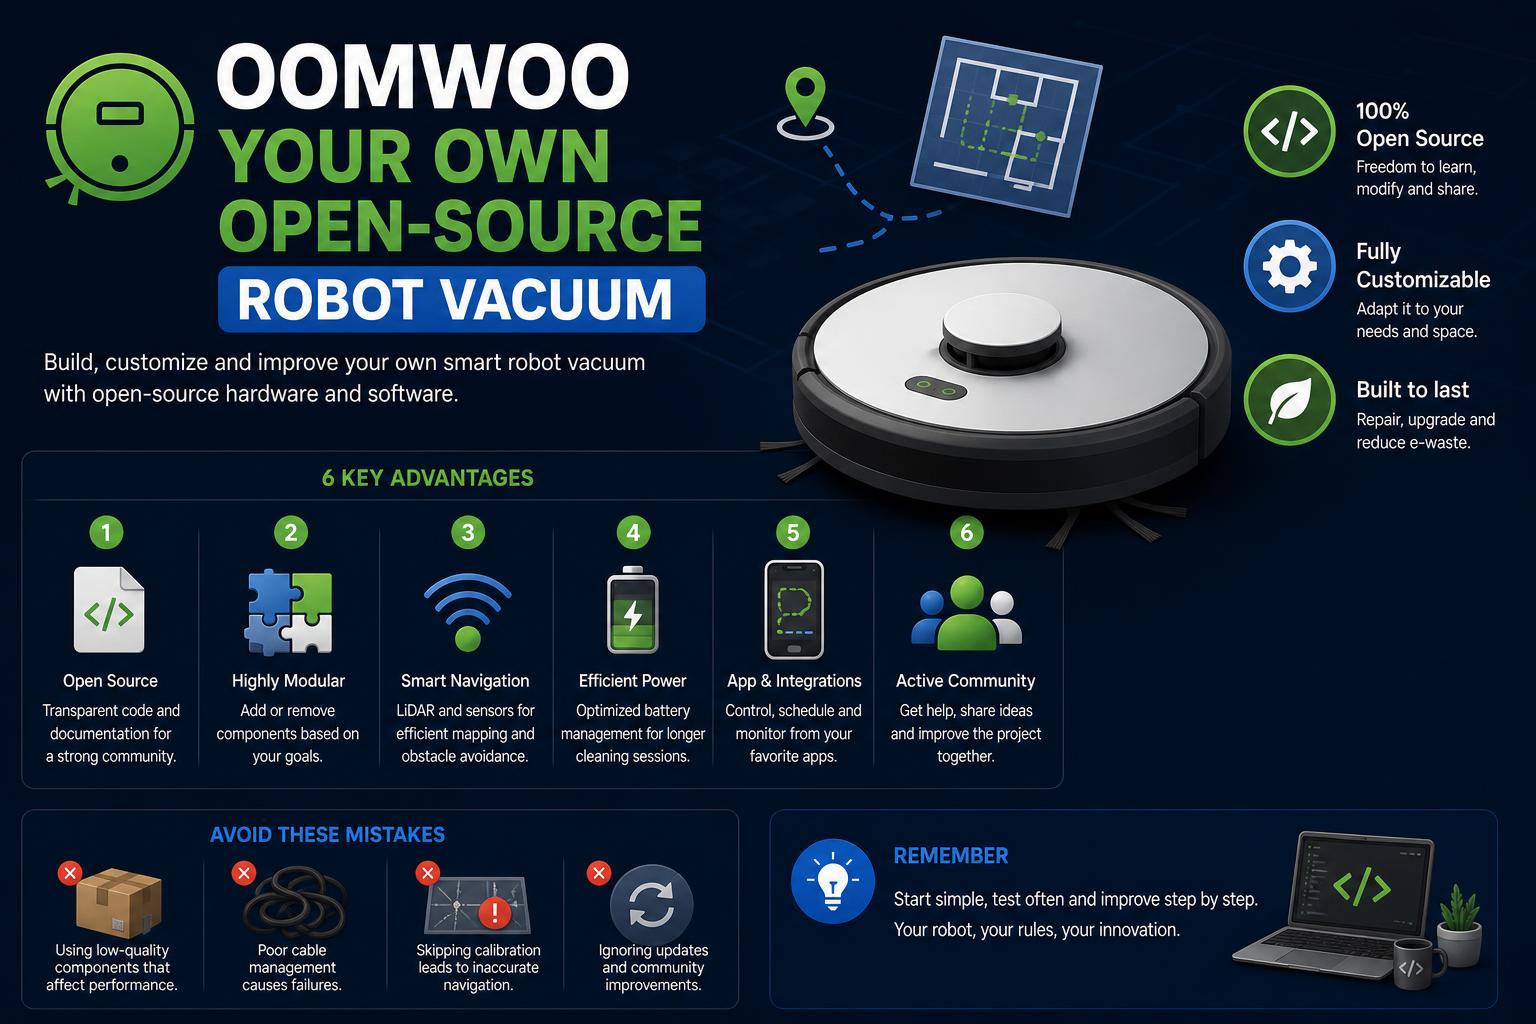
- Az OOMWOO egy teljesen nyílt forráskódú, felhőmentes robotporszívó, amelyet bárki megépíthet és testreszabhat.
- A közösség által vezérelt projekt a hardvert és a szoftvert modulokra bontja az egyszerű együttműködés és a hackelés érdekében.
- A biztonság, az adatvédelem és a helyi vezérlés központi szerepet játszik: nincs szükség felhőre, nincs szállítóhoz kötöttség, nincsenek beépített kamerák.
- Az építők ma elkezdhetik a szimulációt, miközben az első építési utasításokat és a darabjegyzéket véglegesítik.
Mi lenne, ha megépíthetnéd a saját robotporszívódat, kedvedre hekkelhetnéd, és soha többé nem kellene aggódnod a hátborzongató felhőkamerák, adatszivárgások vagy a szállítói akadályok miatt? Üdvözlünk az OOMWOO-nál, a merész, nyílt forráskódú porszívóprojektnél, amely felrázza az okosotthon-szcénát. Az első, 2026 közepére datált fejlesztési mérföldkövekkel a projekt gyorsan izgalmat keltett a nyílt hardveres közösségekben, a barkácsfórumokon és az adatvédelmi körökben. De mi is pontosan az OOMWOO, miben különbözik bármitől, amit a polcról lehet kapni, és miért kelt ekkora felhajtást már azelőtt, hogy az első valós modellek legördülnének a 3D-nyomtatóról?
Ez a tökéletes, részletes útmutató az OOMWOO-hoz: a nyílt, felhőmentes gyökereitől és moduláris megközelítésétől kezdve azon, hogy mit lehet (és mit nem) építeni most, a bennfentes részletezi a kihagyott híreket, és hogyan lehet a gyakorlatban is kipróbálni – akár tapasztalt ROS-fejlesztő vagy, akár kíváncsi készítő, aki az első hardveres hackjét fontolgatja.
Az OOMWOO megértése: A nyílt forráskódú vákuumforradalom
Az OOMWOO egy teljesen nyílt forráskódú, otthoni robotporszívó, amelyet te magad építhetsz meg 3D nyomtatott alkatrészekből és kész alkatrészekből – Raspberry Pi, 2D LiDAR navigáció és élvonalbeli nyílt szoftvercsomagok, mint például a ROS2 és a micro-ROS hajtják. A projekt neve, az OOMWOO, valójában egy forgó ambigram: fordítsd el 180°-kal, és ugyanazt az üzenetet kapod, okosan utánozva azt, ahogyan a robot minden irányban barangol a padlódon.
De az OOMWOO nem csak egy robotkészlet; egy közösség által vezérelt, teljesen barkácsbarát platform, amelynek középpontjában az adatvédelem és a hackelhetőség áll. Minden – a ház fájljaitól és hardverlistáktól kezdve a firmware-ig és a vezérlőszoftverekig – nyíltan készül (és kerül megosztásra!), főként a GitHubon és a hivatalos Maker's Pet oldalon ( OOMWOO Project oldal ). Akár porszívót szeretnél összeszerelni, modulokat fejleszteni, vagy az egész rendszert vad új irányokba vinni, szívesen látunk a közreműködésre – vagy csak az építésre.
Kulcsfontosságú alapelvek: Miért létezik az OOMWOO, és mi különbözteti meg a többitől
- 100%-ban nyílt forráskódú és nyílt hardverű: Minden tervfájl, NYÁK-kapcsolási rajz és kódsor elérhető az Apache License 2.0 alatt (a hardverfájlok szintén elismert nyílt hardverlicenc alatt, amelyet később erősítenek meg).
- Valóban helyi működés: Az OOMWOO teljesen felhőmentesen működik; otthoni adataid, alaprajzaid vagy eszközvezérlőid egyike sem hagyja el a helyi hálózatodat, hacsak te nem döntesz úgy.
- Moduláris kialakítás: Mind a hardver, mind a szoftver független modulokra van osztva – például tisztítási logika, SLAM navigáció, érzékelő/elektronika, alvázmodellek stb. –, amelyek mindegyikét a Requests For Contribution (RFC) táblán keresztül lehet nyomon követni és hozzájárulni. Több közreműködő is párhuzamosan igényelhet és fejleszthet modulokat.
- Készítő- és hackerbarát: Minden alkatrészt saját maga is beszerezhet, a robotot pedig úgy tervezték, hogy könnyen javítható, fejleszthető és nagymértékben testreszabható legyen – még azok számára is, akik régi porszívóikat szeretnék felújítani.
- Natív integráció a Home Assistanttal: Zökkenőmentes otthonautomatizálás és közvetlen vezérlés, rögtön a dobozból kivéve, beszállítóhoz való kötődés nélkül.
- Nincsenek a magánéletet sértő kamerák: A referenciaként szolgáló modell kizárólag LiDAR-ra és lökhárító-érzékelőkre támaszkodik – nincsenek fedélzeti kamerák, amelyek a privát tereidre mutatnának.
Hol van most az OOMWOO? (2026 nyári fejlesztési állapot)
Az OOMWOO gyorsan fejlődő, korai szakaszban van – az alapok nagy része nyilvános, de a fizikai felépítés a legtöbb felhasználó számára még nem áll készen. Íme a világos lebontás:
-
- Hivatalos anyagjegyzék (BoM) még nem jelent meg. A megjelenés várhatóan 2026 július közepén lesz, amint az első működő prototípus befejezi a validációt.
- A 3D nyomtatható alvázfájlok még nem jelentek meg. Ezeket a kezdeti anyagjegyzék (BoM) stabilizálódását és az alkatrészek illeszkedésének megerősítését követően tervezik.
- A fejlesztői környezet és a szimuláció ma elkészült. Teljes mértékben futtathatod és közreműködhetsz a ROS 2, a Gazebo és a publikált URDF robot használatával – és a porszívó virtuális ikertestvérét is kipróbálhatod, akár hardver nélkül is.
Bárki hozzájárulhat modulok és dokumentációk készítéséhez.
- A közösségi önkéntesek aktívan igénylik és egyesítik a kódot, a dokumentációt/specifikációkat, a szimulációt és a részkutatási modulokat.
- Rendelkezésre áll majd egy kényelmi készlet, de soha nem lesz rá szükség. A gyártók maguk is beszerezhetik a motorokat, NYÁK-ot, keféket, tömítéseket és LiDAR-t, vagy megvásárolhatják a készletet a Maker's Pettől, miután megjelent.
A lényeg: Ha működő, házilag összeszerelhető porszívót szeretnél, legalább 2026 júliusának végéig várnod kell az alkatrészlistákkal és az összeszerelési utasításokkal. Ha azért vagy itt, hogy segíts formálni a nyílt hardverek jövőjét, akkor most rengeteg tennivalód van a kódolás, a tervezés és a dokumentáció terén – mindezt még azelőtt, hogy a robot egyáltalán hozzáérne a szőnyeghez.
Az OOMWOO működése: hardver, szoftver és az ütemterv
Alapvető hardver és technológiai verem
- Számítógépes agy: Raspberry Pi 5 (4 GB szükséges a térképezéshez és a navigációhoz), kommunikációval és kiegészítő vezérléssel ESP32-n keresztül, egyes modulokon micro-ROS-t futtatva.
- Érzékelők: Egy költséghatékony 2D LiDAR érzékelő, amelyet valós idejű térképezéshez (SLAM) és ütközésmentes navigációhoz használnak; lökhárító és egyéb mechanikus érzékelők a fizikai jelenlét érzékeléséhez és a LiDAR számára túl rövid akadályok kezeléséhez.
- Alváz: Teljesen 3D nyomtatható (tervezett), megbízhatóságra és barkácsolásra tervezve – nincs „eldobható” építési minőség.
- Elektronikus vezérlés: Egyedi vagy raktáron lévő NYÁK-os motor-/érzékelővezérlő, amelyet az egyszerű összeszerelés és beszerzés jegyében terveztek. A firmware modulok nyitottak az egyedi fejlesztésre és közreműködésre.
- Integráció: Natív Home Assistant támogatás a helyi automatizáláshoz, valamint opcionális modulok további funkciókhoz (beleértve a jövőbeli kiterjesztett célokat, mint például az alkalmazásbolt és az integráció a szélesebb körű nyílt forráskódú robotikai projektekkel, mint például a LeRobot vagy az OpenClaw).
Szoftver ökoszisztéma
- ROS 2 és Nav2: Az OOMWOO navigációs és vezérlő magja a ROS 2-re (Robot Operating System) épül, kihasználva a Nav2 rendszert a térképezéshez, az útvonaltervezéshez és a tisztítási logikához.
- Szimuláció és tesztelés: A ROS 2 Gazebo szimulációs környezet teljes mértékben funkcionális – lehetővé teszi bárki számára, hogy klónozza a repository-t, beindítsa a virtuális robotot, és elkezdje a modulok építését vagy finomhangolását hardver nélkül.
- Közösségi modul modell: A hozzájárulásokat moduláris RFC-ken (Requests for Contribution) keresztül követik nyomon, amelyek pull requestként igényelhetők, fejleszthetők és benyújthatók. Minden modul egy adott funkciót vagy hardver részegységet képvisel, a kefék 3D-s modelljeitől kezdve a tisztítólogika vagy az érzékelőillesztők specifikus kódrészleteiig.
Miért a biztonság és az adatvédelem a fő értékesítési pontok?
Az OOMWOO legerősebb megkülönböztető jegye a helyi működés és az adatvédelmet elsődlegesen szem előtt tartó hardvertervezés iránti elkötelezettsége. A legtöbb kereskedelmi porszívóval ellentétben – amelyek gyakran felhőfiókokat igényelnek, külső helyszínre továbbítják az adatokat, és néha beépített kamerákkal is rendelkeznek – az OOMWOO referenciadizájnja a következőkre épül:
- Nulla felhőigény. A teljes tisztítási, leképezési és ütemezési funkciók helyben, a hardveren futnak – nincsenek beszállítói szerverek a ciklusban.
- Nincsenek eszközkamerák. A navigációhoz kizárólag 2D LiDAR-t és lökhárító-érzékelőket használnak. Ezáltal elkerülhetők a kellemetlen adatvédelmi szivárgások és a hackelési kockázatok, amelyek a hagyományos porszívókat sújtják (lásd: DEF CON 2024, ahol több DEEBOT porszívót távolról, Bluetooth-on keresztül értek el, és több mint 6700 otthonban a robotporszívók élő alaprajzokat és videófelvételeket tettek közzé a gyenge biztonsági előírások miatt).
- Nincs szállítói bezárás. Minden fájl, firmware és tervezési dokumentáció nyílt forráskódú, egyértelmű engedéllyel a módosításra, frissítésre vagy javításra, tetszés szerint. Még maga a készlet is szigorúan opcionális, miután megjelent.
Az OOMWOO egyedi modulrendszere: Nyílt forráskódú, jól megvalósítva
Az OOMWOO egyik fő izgalmi forrása – és ami strukturálisan megkülönbözteti a többitől – az explicit moduláris függőségi modellje. A legtöbb nyílt forráskódú hardverprojekt nagy ambíciókkal indul, de gyorsan elakad, ha egyetlen fejlesztő vagy lineáris idővonal szűk keresztmetszetet okoz. Az OOMWOO ezt úgy fordítja meg, hogy mind a hardvert, mind a kódbázist egyértelműen meghatározott modulokra osztja (például „urdf-gazebo-sim”, „part-specs” vagy „source-3d-models”).
Hogyan működik:
- Az RFC táblát böngészve választhatsz ki egy modult – legyen szó akár 3D alkatrészmodellek létrehozásáról, alkatrészspecifikációk kutatásáról és dokumentálásáról, navigációhoz szükséges tisztítólogika felépítéséről vagy ROS-illesztőprogramok írásáról.
- Több közösségi közreműködő is igényelheti ugyanazt a modult párhuzamosan; a legjobb megvalósítás végül egyesül.
- A dokumentációs modulok azokat várják, akik a specifikációkat és a használati útmutatókat részesítik előnyben a kóddal szemben.
- A modulfüggőségi grafikon biztosítja, hogy a „zöld” (kész) modulok azonnal használhatók legyenek, míg a „sárga” (függőségek miatt blokkolva) és a „kék” (valódi hardvert igényel) egyértelműen megjelölt modulok nem pazarolják a ciklusokat a leállt funkciókra.
Ez a megközelítés decentralizálta a projektet, és közvetlenül felhatalmazza a közösséget a gyors építésre és iterációra – még mielőtt egy fizikai prototípus elkészülne.
Amit valójában megépíthetsz (és amit nem) – 2026. júliusi kiadás
Íme a jelenlegi gyakorlati helyzet:
- A legtöbb gyártó számára még nem lehetséges a fizikai építés. Nincs végleges anyagjegyzék, nincsenek nyomtatási fájlok vagy összeszerelési útmutató, és egyetlen prototípus sem esett át valós tisztítási munkameneten. Ma nem lehet kinyomtatni, alkatrészeket rendelni vagy összeszerelni a robotot.
- A szoftver/szimulációs környezet elkészült. Ha technikailag jártas vagy, klónozhatod a GitHub repót (OOMWOO GitHub), telepítsd a ROS 2-t és a Gazebo-t, majd futtasd a virtuális OOMWOO porszívót szimulált takarítás közben. Itt járulhatsz hozzá a fejlesztéshez, segíthetsz a modulok validálásában, és tesztelhetsz navigációs, térképezési vagy takarítási algoritmusokat virtuális környezetben.
- Azok, akik hardveres szakértelemmel rendelkeznek, különösen az elektronikában vagy a firmware-ben, előreléphetnek az érzékelők specifikációinak kutatásával, egyedi NYÁK-tervek prototípusainak készítésével (miután a repo részletei megjelennek), vagy 3D nyomtatott alkatrészek és mechanikus összeszerelések tervezésével.
Ne számíts arra, hogy egy hétvége alatt összeraksz egyet sem – egyelőre. Minden sajtóanyag, fejlesztői frissítés és projektdokumentáció egyértelművé teszi, hogy a hardver még mindig a „tervezés és RFC” szakaszban van, a v0 build az első mérföldkő. Az első teljes build utasítások várhatóan 2026 július közepére készülnek el, amikor a fejlesztőcsapat és a korai alfa tesztelők közelednek a validált BoM és az összes komponens szerelési/befejezési szakaszához.
OOMWOO vs. meglévő opciók: Összehasonlítás a Valetudo-val
Sok haladó felhasználó már ismerheti a Valetudo-t, a nyílt forráskódú csomagot az üzleti porszívók (mint például a Roborock, Dreame, Xiaomi stb.) „felhőmentesítésére”. Íme, miben más az OOMWOO:
- Bármi megy lehetővé teszi a meglévő porszívók rootolását a csak helyi vezérlés és a Home Assistant integráció újbóli engedélyezéséhez – de ez invazív szétszerelést, a garancia érvénytelenítését és a gyártó firmware-jének végleges módosítását igényli. Nem hétköznapi felhasználók számára készült.
- Az OOMWOO a nulláról indul. A robotot, a firmware-t és még az alkalmazásokat is te magad építed, minden fájl megnyitható és feltörhető. Nem kell kockáztatnod egy működő vákuum feltörését (vagy egy egyre ritkább támogatott modell felkutatását).
- Az OOMWOO egy igazi, alapoktól induló, nyitott projekt; ha valami olyasmire van szükséged, ami „egyszerűen működik” ma, maradj a kereskedelmi forgalomban kapható porszívóknál vagy a Valetudonál. De a teljes kontroll, a feltörhetőség és az adatvédelem tekintetében az OOMWOO páratlan.
Titkos recept, csapdák és az építők figyelmeztetései (amit a hírek kihagynak)
A legtöbb tudósítás átugorja a valós korlátokat és az árnyalt részleteket, amelyek a valódi alkotók számára fontosak:
- Minimális hardverkövetelmények: Az OOMWOO első kiadásához Raspberry Pi 5 (minimum 4 GB RAM) szükséges a LiDAR térképezés és navigáció memóriaigénye miatt. A régebbi Pi kártyák (mint például a Pi 3B+) gyengébbek és nem támogatottak.
- A LiDAR fizikai korlátai: A 2D LiDAR érzékelő körülbelül 10 cm-rel a padló felett helyezkedik el, így „vakon” marad az alacsonyabban lévő tárgyak (például kábelek, zoknik vagy apró játékok) iránt. A robot lökhárítójának feladata ezek kezelése, így az alacsony akadályokkal teli padlók kihívást jelentenek a jelenlegi kialakítás számára.
- Az utólagos beépítés egy jövőbeli lehetőség. Bár az ütemterv magában foglalja a hagyományos porszívók utólagos felszerelésének lehetőségét, egy fő akadály a saját fejlesztésű dokkoló/töltő érzékelők elvesztése, ha a meglévő NYÁK-ot kirántjuk. Az építőknek új megoldásokat kell kidolgozniuk a megbízható dokkoláshoz.
- Reális költségvetési elvárások: Az említett cél az alkatrészekre (a Raspberry Pi-t nem számítva) 100-200 dollár, de mivel nem jelent meg közzétett anyagjegyzék vagy véglegesített készletárak, ezek az adatok becslések. Figyelje a költségek változását, amint az első hardverkészletek megjelennek ezen a nyáron.
- A készlet ára továbbra is rejtély. Bár bejelentették a Maker's Pet kényelmi készletet, az ár még nem nyilvános. A költségvetés-tervezésnek meg kell várnia a végleges számok megjelenését, mivel a valós költségek változhatnak, amikor az összes alkatrész – beleértve az egyedi NYÁK-okat és motorokat is – össze van csomagolva.
Hozzájárulás, építkezés és tanulás: Hogyan kapcsolódj be most azonnal
Ha szeretnél segíteni, vagy csak tanulni, a legjobb, ha beleásod magad az OOMWOO szimulációs környezetébe és modulfejlesztésébe. Így kezdhetsz bele:
- Klónozza a GitHub repositoryt innen: https://github.com/makerspet/oomwoo és tekintse át a tervezési dokumentumokat (különösen a modulokat és a függőségi gráfokat).
- Telepítsd a ROS 2-t és a Gazebo-t a rendszeredre (Linux vagy WSL2 Windows rendszeren támogatott) – kövesd a hivatalos útmutatókat a telepítéshez. Körülbelül 15 percen belül egy virtuális OOMWOO-d fut majd tesztkörnyezetben.
- Válassz egy zöldre világító (kész) modult: ezek rendszeresen változnak, de a jelenlegi példák az URDF robotmodell a pavilon szimulációhoz, a 3D forrásmodellek és az alkatrész-specifikációs dokumentáció. Kerüld a „függőben lévőként” megjelölt modulokat. A projekt útmutatásai szerint pull requesteken keresztül járulj hozzá.
Szakértői tipp: Ha még kezdő vagy, kezdj dokumentációval vagy „alkatrész-specifikációkkal” rendelkező modulokkal. Ez csökkenti a közreműködési korlátot, lehetővé teszi a gyors integrációt, és még a BoM véglegesítése előtt betekintést nyújt a hardverfejlesztésbe.
Mi a következő lépés? Az OOMWOO idővonala és mire kell figyelni
- 2026. július közepe: Az első anyagjegyzék, a 3D fájlok és (potenciálisan) az alkatrészkészlet is kiadásra kerül a sikeres prototípus-építések után.
- Augusztus 31, 2026: v0 közösségi cél az első hullámos modulok (szimuláció, magtisztítási logika, kezdeti hardvervezérlés stb.) közreműködéséhez és egyesítéséhez.
- Folyamatban lévő: Fokozatos modulkiadások és közösségvezérelt fejlesztések, hosszú távú ütemtervvel, amely utal egy alkalmazásboltra, a LeRobot integrációjára és kísérleti fejlesztésekre (például látásalapú navigációra vagy hagyományos porszívók utólagos átalakítására).
Az OOMWOO egyedülálló felhívás hardverek készítésére, szoftverek feltörésére, fejlett robotika elsajátítására és egy adatvédelmet előtérbe helyező barkácsmozgalomba való csatlakozásra. Annak ellenére, hogy ma még nem építhetsz fizikai eszközt (kivéve, ha mélyen benne vagy a fejlesztőcsapat munkájában), részt vehetsz, tanulhatsz, vagy felkészülhetsz a megjelenésre – akár egy okosabb otthon a célod, akár a robotporszívók teljesen nyílt forráskódú jövőbe való átültetése. Figyeld a hivatalos projekt weboldalát és a GitHub repót a build fájlokért, a közreműködők útmutatóiért és a legfrissebb előrehaladásért – mert amikor megjelenik a végleges BoM, a nyílt hardverek soha többé nem fognak ugyanúgy kinézni.