
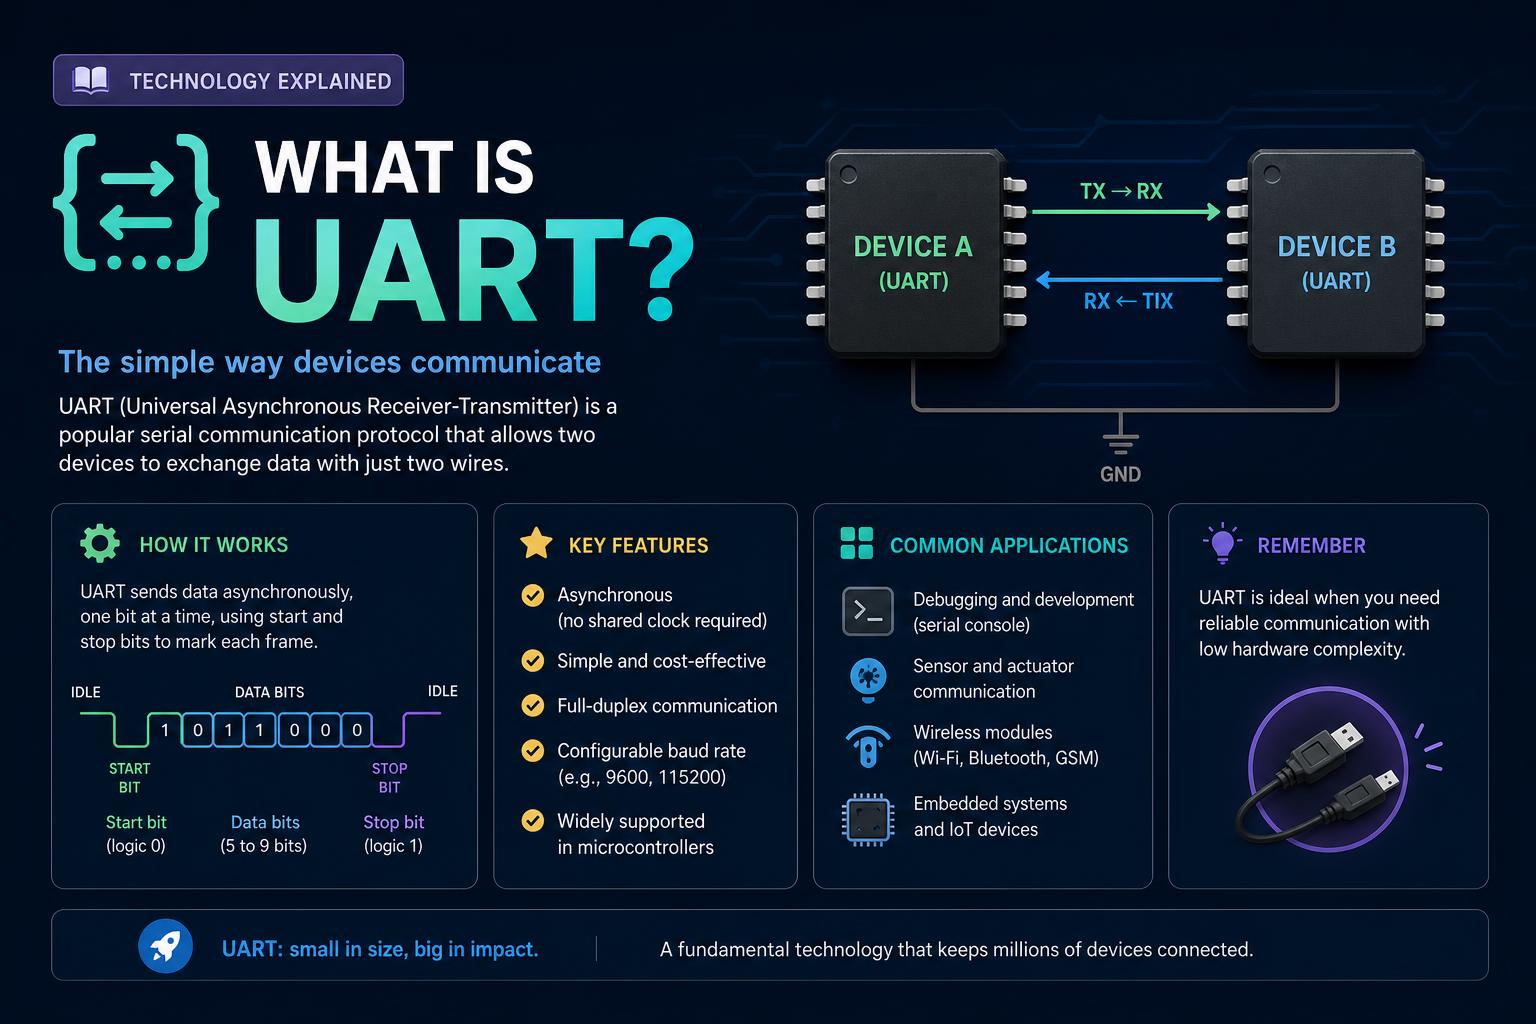
- Az UART (Univerzális Aszinkron Vevő/adó) egyszerű és megbízható soros kommunikációt tesz lehetővé mindössze két vezetékkel azáltal, hogy az adatokat párhuzamos és soros formátumok között konvertálja.
- Több változata is létezik – TTL, RS-232, RS-485 –, amelyek mindegyike különböző feszültségekhez, távolságokhoz és hálózattípusokhoz igazodik, további protokollokkal rétegezve a robusztusság vagy a több eszközös forgatókönyvek érdekében.
- A helyes működéshez megfelelő konfigurációra (adatátviteli sebesség, adatbitek, feszültség), valamint pufferekre vagy adatfolyam-szabályozásra van szükség az adatvesztés elkerülése érdekében, a gyakorlati alkalmazások pedig a hobbi moduloktól az ipari multiplexelt érzékelőhálózatokig terjednek.
Elgondolkodtál már azon, hogyan kommunikál a számítógéped egy GPS-modullal, egy Bluetooth-chippel, vagy akár néhány hagyományos eszközzel, például a régi nyomtatókkal és modemekkel? Az éneklés nélküli hős, amely lehetővé teszi ezeket a kapcsolatokat, az UART, vagyis az univerzális aszinkron vevő/adó. Míg a mai technológiai világ a villámgyors USB-ről és vezeték nélküli kapcsolatokról szól, az UART-ok még mindig csendben kezelik a soros adatátvitelt mindenben, a hobbi mikrovezérlő panelektől kezdve az összetett ipari rendszerekig.
Ha kíváncsi arra, hogy mik az UART-ok, hogyan működnek, milyen a történetük, milyen protokollok léteznek, milyen változatai vannak, és miért fontosak még mindig a modern elektronikában, ez az útmutató segít tisztázni a dolgokat . Leleplezzük az UART-ok rejtélyét, cáfoljunk meg néhány gyakori hibát, és fedezzük fel, miért pótolhatatlanok oly sok beágyazott alkalmazásban és kommunikációs interfészben.
Az alapok megértése: Mi az az UART?
Az UART az univerzális aszinkron vevő/adó rövidítése. A kissé ijesztő név ellenére az UART valójában egy egyszerű hardverkomponens (vagy egy dedikált chip, vagy egy mikrovezérlőbe beépítve), amely párhuzamos és soros formátum között konvertálja az adatokat. Fő feladata? Soros adatok küldése és fogadása digitális rendszerek között , például egy mikrovezérlő és egy csatlakoztatott érzékelő vagy periféria között.
Az olyan dedikált kommunikációs protokollokkal ellentétben, mint az SPI vagy az I2C, az UART nem önmagában kommunikációs protokoll, hanem egy logikai áramkör . Nem ír elő egy adott üzenetküldési protokollt vagy címsémát, hanem azt határozza meg, hogy a bitek hogyan küldődnek: aszinkron módon, sorosan, és olyan formátumban, amelyben a küldő és a fogadó is egyetért.
Az UART nagy előnye: jellemzően mindössze két vezetékre van szükség az egyszerű, megbízható, pont-pont kommunikáció létrehozásához – „Tx” (átvitel) és „Rx” (vétel). Ez az egyszerűség, valamint a széleskörű támogatottság teszi az UART-ot az elektronikában a soros adatcsere egyik legkönnyebben elérhető és legnépszerűbb módjává.
Hogyan működik az UART kommunikáció?
Az UART-ok aszinkron módon kommunikálnak, ami azt jelenti, hogy nincs dedikált órajel, amely összekötné őket . Ehelyett az adatok csomagokban kerülnek továbbításra, és mindkét félnek meg kell egyeznie a kommunikációs sebességben, amelyet baudrátának neveznek . A fő adatok mellett minden csomagot egy start bit jelöl, amely a kezdetét jelzi, és egy vagy több stop bit, amely a végét jelzi.
Íme egy lépésről lépésre bemutatott áttekintés az UART átvitelről:
- Adatok előkészítése: Az adó UART párhuzamos adatokat vesz egy forrásból, például egy CPU-ból, és csomaggá állítja azokat. Ez a csomag tartalmaz egy start bitet, konfigurálható számú adat bitet (általában 5-9), egy opcionális paritás bitet a hibaellenőrzéshez, valamint egy vagy két stop bitet.
- Soros átvitel: Az UART egymás után küldi a biteket az adóvezetéken az előre meghatározott baud sebességgel.
- Recepció: A vevő UART figyeli az Rx vonalát. Amikor érzékeli a start bit lefutó élét (magasról alacsonyra átmenet), szinkronizálja és mintavételezi a következő biteket az átviteli sebességgel lépésről lépésre.
- Adatdekódolás: Miután az összes bitet, beleértve az opcionális paritás- és stopbiteket is, fogadta, az UART a soros adatfolyamot visszaalakítja párhuzamos adatfolyammá, és továbbítja a vevőeszköznek.
Ez a beállítás minimális kábelezéssel és külön szinkronizáló óra szükségessége nélkül teszi lehetővé az eszközök közötti pont-pont adatcserét.
Az UART adatcsomag lebontása: Keretszerkezet
Az UART által továbbított minden adatcsomag egy „keretbe” vagy csomagba van csomagolva, amely több különálló mezőből áll:
- Üresjárati állapot: Amikor nincs átvitel, a vonal magas feszültségszinten marad (logikai '1', más néven 'jel'). Ez hasznos a vonal integritásának ellenőrzéséhez és annak észleléséhez, hogy egy eszköz ki van-e húzva a konnektorból, vagy meghibásodott-e.
- Kezdő bit: Az átvitel egy startbittel – egy logikai „0”-val („szóköz”) – indul, amit az adóvezeték alacsonyra húzása jelez. A vevő ezt az átmenetet használja a szinkronizáláshoz és a bitidőzítés megkezdéséhez.
- Adatbitek: Ezek szállítják a hasznos adatot – általában 5-9 bitet, leggyakrabban 7-et vagy 8-at. Az adatokat szinte mindig a legkisebb helyiértékű bittel (LSB) előre küldik. Például az „S” ASCII karakter (bináris 1010011) 1 1 0 0 1 0 1 formátumban kerül átvitelre.
- Paritásbit (opcionális): Egy plusz bit a hibaészleléshez, páros vagy páratlan értékre konfigurálva. A küldő UART megszámolja az adatokban található '1-esek számát; a paritásbit úgy van beállítva, hogy az eredmény megfeleljen a paritásszabálynak. A fogadó UART megismétli az ellenőrzést; ha az eredmény nem egyezik, akkor tudja, hogy néhány bit megváltozott az átvitel során.
- Stop bit(ek): Az adat és az opcionális paritás után egy vagy két stopbit visszaállítja a vonalat alapállapotba (magas szintre). Ez időt ad a vevőnek a bájt feldolgozására és a következő keret előkészítésére.
Tipikus UART konfiguráció esetén (8 adatbit, nincs paritás, 1 stopbit – „8N1”) minden keret karakterenként 10 bitet tartalmaz, ami körülbelül 80%-os protokollhatékonyságot biztosít . Ez szerénynek tűnhet az Ethernet nagy csomagokkal mutatott nagyobb hatékonyságához képest, de az UART a kis, egyszerű adatcseréknél jeleskedik – pontosan ott, ahol az Ethernet pazarló lehet.
Az UART mögött álló hardver: Alkatrészek és funkciók
Egy UART modul több, mint csupán két kivezetés: számos kulcsfontosságú alámkört tartalmaz, amelyek a megbízható soros adatátvitelhez szükséges konverziót, szinkronizálást és pufferelést végzik.
Az UART kialakítás főbb belső elemei a következők:
- Óragenerátor: Megadja a bitmintavétel és -átvitel időzítését, általában az átviteli sebesség többszörösének megfelelő frekvencián (például 8x vagy 16x) futva, a pontos bitészlelés garantálása érdekében.
- Shift regiszterek: Ezek párhuzamos adatok (mint egy bájt az adatbuszon) és soros átvitel (bitenként az adó- vagy vevővezetéken) között konvertálnak.
- FIFO pufferek: Ezek rövid távú memória áramkörök, amelyek a bejövő és kimenő bájtokat sorba állítják, lehetővé téve a CPU-k számára, hogy adatokat löketekben olvassanak vagy írjanak, és csökkentsék a túlcsordulás vagy az elveszett bájtok kockázatát – ami létfontosságú a nagy kommunikációs sebességeknél.
- Adás/vétel vezérlése: Logika, amely elindítja vagy leállítja az adatküldést, kezeli a megszakításokat és kezeli az áramlásszabályozó jeleket.
- Olvasási/írási vezérlés: Koordinálja az adatcserét a csatlakoztatott processzorral vagy memóriával, jelzi, ha új bájtok készen állnak vagy az átvitel befejeződött, és szükség esetén rendszermegszakításokat indíthat el.
A modern mikrovezérlőkön az UART hardver gyakran közvetlenül a chipbe van beépítve, lehetővé téve a szoftver számára, hogy interakcióba lépjen az adó/vevő regiszterekkel, és konfigurálja a paramétereket, például a paritást, az átviteli sebességet és a stop biteket.
Hogyan különbözik az UART más protokolloktól (SPI, I2C)?
Az UART-ot néha összekeverik más soros buszokkal, mint például az SPI és az I2C, de az architektúrája alapvetően eltér:
- Az UART aszinkron: Nem igényel megosztott órajelvonalat. A szinkronizálást start és stop bitek kezelik.
- Az SPI szinkron, és dedikált órát használ, valamint további vezetékeket a kiválasztott jelekhez, így sokkal nagyobb sebességet és több master/több slave hálózatokat támogat.
- Az I2C szinkron, több mastert és slave-t támogat, és adatokat vagy órajelet továbbít ugyanazon a vezetékpáron, eszközcímzéssel.
Az UART kiválóan alkalmas egyszerű, közvetlen eszközök közötti kapcsolatok kialakítására, ahol csak két végpontra van szükség , minimális vezetékszámmal és konfigurációval. Ha kettőnél több eszközt kell csatlakoztatni, vagy több mastert kell kezelni, az olyan protokollok, mint az SPI és az I2C, alkalmasabbak.
UART működési módok: Simplex, Half-Duplex, Full-Duplex
Az UART kommunikáció három alapvető módban állítható be, amelyek mindegyike más alkalmazási igényeket szolgál ki:
- Simplex: Az adat csak egy irányban terjed – az adótól a vevőig. A vevő soha nem küld vissza adatokat (gondoljunk a GPS-re vagy az RFID-címkékre, amelyek csak pozíciót vagy azonosítót küldenek).
- Fél-duplex: A kommunikáció történhet kétirányúan, de nem egyszerre. Az eszközök felváltva adnak és fogadnak, amit gyakran használnak busz- vagy többdropos hálózatokban, ahol el kell kerülni az ütközéseket.
- Teljes duplex: Az adatok küldése és fogadása egyidejűleg történik, külön vezetékezéssel az adó és vevő számára, lehetővé téve a valós idejű, kétirányú kommunikációt, hasonlóan a PC-modem kapcsolatokhoz.
Sok UART-ot teljes duplex működésre terveztek, de a pontos mód a chipsettől, a kábelezéstől és az alkalmazás követelményeitől függ.
UART variánsok és fizikai interfészek megértése
Maga az UART áramkör nem törődik az elektromos jellemzőkkel – csak a logikai szinteket kezeli az '1'-ek és '0'-k ábrázolásához . Azonban a feszültség és a vezetékezés, amely az UART jelek valós kapcsolatokon keresztüli átviteléhez szükséges, alkalmazásonként változik. Íme a leggyakoribb megvalósítások:
TTL soros (logikai szintű UART)
A TTL (tranzisztor-tranzisztor logika) soros port az UART jelátvitelre utal, olyan logikai feszültségeken, amelyek közvetlenül kompatibilisek a mikrovezérlővel vagy a digitális rendszerrel . A feszültségtartomány jellemzően 0–5 V vagy 0–3.3 V, a platformtól függően. A „magas” (logikai 1 vagy „jel”) a magasabb feszültséget jelöli (pl. 3.3 V vagy 5 V), míg az „alacsony” (logikai 0 vagy „szóköz”) 0 V-ot.
A TTL UART-ot általában chipek közötti, fedélzeti kommunikációhoz vagy nagyon rövid kábelszakaszokhoz használják . Egyszerű, csak egy, mindkét eszköz által megosztott földreferenciát igényel, és nem igényel szintátalakítókat, feltéve, hogy mindkét eszköz kompatibilis feszültségtartományokat használ. A feszültségszintek közötti szabványosítás hiánya azonban azt jelenti, hogy egy 5 V-os UART könnyen túlterhelhet egy 3.3 V-os eszközt szintváltó nélkül.
Példák a TTL UART használatára:
- Arduino vagy Raspberry Pi soros csatlakozók (programozáshoz vagy hibakereséshez)
- Beépített kapcsolatok a vezérlő és a modulok között (GPS, Bluetooth, RFID stb.)
- Arduino és a Raspberry Pi A hivatalos dokumentáció tartalmazza a TTL UART használatához szükséges lábkiosztásokat.
- FT232R vagy CP2102 chipeken alapuló USB-TTL UART adapterek
Korlátozások: Mivel a TTL UART egyoldalas (a földhöz viszonyított) és szűk feszültségingadozásokat használ, nagyobb távolságokon zajra hajlamos. A legtöbb esetben egy-két méternyi megbízható kábelre van szükség – azon túl érdemes megfontolni az RS-232 vagy az RS-485 használatát.
RS-232: A klasszikus soros szabvány
Az RS-232 a soros szabványok nagyapja, amelyet eredetileg az 1960-as években határoztak meg számítógépek és perifériák csatlakoztatására . Ez a protokoll áll a vintage eszközökön található vaskos DB9 és DB25 csatlakozók mögött. Lényegében az RS-232 UART adatkeretezést használ, de néhány figyelemre méltó csavarral:
- Feszültségszintek: Az RS-232 szintek sokkal magasabbak és invertáltak a TTL-hez képest. A logikai '1'-et -3V és -12V közötti feszültség, a logikai '0'-t pedig +3V és +12V közötti feszültség jelöli.
- Egyvégű: Egy vezeték jelenként, egy megosztott földre vonatkoztatva.
- Robusztusság és kábelhossz: Nagy feszültségingadozásai akár 15 méteres (kb. 50 láb) távolságig is megbízható átvitelt tesznek lehetővé. A szabványos baud sebesség jellemzően eléri a 115 200 bps-ot, bár rövid távokon akár néhány Mbps is kezelhető.
- Csatlakozók: A klasszikus DB9 és DB25 csatlakozók a Tx, Rx és GND jeleken túl számos jelet továbbítanak – például RTS, CTS, DTR, DSR stb. –, hogy támogassák a hardveres áramlásszabályozást és a modemes alkalmazásokat. Az alapvető kommunikációhoz azonban csak három érintkező szükséges.
- irányítottság: Az RS-232 lehetővé teszi a pont-pont, teljes duplex átvitelt (egyidejű küldés és fogadás), de kapcsolatonként csak egyetlen adót és egyetlen vevőt támogat.
Az olyan adaptereket, mint a MAX232, gyakran használják a mikrovezérlő logikája és az RS-232 magasabb, invertált feszültségei közötti átalakításra . Soha ne csatlakoztasson RS-232 Tx lábat közvetlenül egy TTL UART vagy mikrovezérlő lábhoz, hacsak nem biztos benne, hogy van szinteltoló - ez a hiba gyorsan tönkreteheti az alacsonyabb feszültségű chipet!
Bár a PC-s világban régimódinak számít, az RS-232 továbbra is elterjedt az ipari, laboratóriumi és hálózati berendezésekben . Az USB-RS-232 adapterek is szabadon beszerezhetők, ha régi soros perifériákat kell csatlakoztatni a modern számítógépekhez.
RS-485: Az ipari munkagép
Az RS-485 (más néven EIA-485) új szintre emeli az UART-alapú kommunikációt, így az ipari és épületautomatizálási hálózatok kedveltjévé vált . Íme, miben különbözik a többitől:
- Differenciál busz: Két vezetéket használ (A és B), amelyeken egyenlő és ellentétes feszültségek folynak. A logikai „1” pozitív feszültségkülönbséget jelent (A > B), míg a „0” negatívat (A < B). Ez a kiegyensúlyozott jelzés kivételes immunitást biztosít az elektromos zajjal szemben, így ideális hosszú kábelekhez még zajos gyárakban is.
- Többszörös leejtési képesség: Az RS-485 nem korlátozódik a pont-pont kapcsolatra; egyetlen vezetékpár akár 32 (vagy modern adó-vevőkkel több) eszközt is kiszolgálhat ugyanazon a buszon. Mind az adók, mind a vevők összekapcsolhatók, lehetővé téve a több master vagy master/slave topológiákat.
- Félduplex (tipikus): A leggyakoribb mód egyetlen érpárt használ mind az adóhoz, mind a vevőhöz – az eszközök szoftveresen koordinálják a soronkénti átvitelt. Lehetséges a teljes duplex mód (két érpár használatával), de a gyakorlatban kevésbé elterjedt.
- Távolság és sebesség: Az RS-485 akár 1200 méteres (~4000 láb) kábelhosszt is támogat alacsonyabb sebességeken (pl. 100 kbps), és akár 10 Mbps (vagy nagyobb) adatsebességet rövid kábeleken.
- Példák: Széles körben használják olyan protokollokhoz, mint a Modbus RTU, Profibus, BACnet MSTP és DMX512 (színpadi világítás).
Mivel minden eszköz megosztja a buszt, az RS-485 megköveteli, hogy egyszerre csak egy eszköz vezesse a vonalat. Az RS-485 chipek jellemzően rendelkeznek egy „meghajtó engedélyező” lábbal, amely szabályozza, hogy az eszköz mikor vezérli a vonalat, és mikor van tétlen (nagy impedanciájú „figyelő” módban).
Fizikai réteg összehasonlítása: RS-232 vs. RS-485 vs. TTL UART
| Jellemző | RS-232 soros | RS-485 soros | TTL soros |
|---|---|---|---|
| Jelzés | Egyvégű, invertált logika (-3 és -12 V között '1' esetén, +3 és +12 V között '0' esetén) |
Differenciális, nem invertált logika (A>B = '1', A |
Egyvégű, nem invertált logika (0 V-tól Vcc-ig, általában 3.3 V vagy 5 V; 'magas' = 1) |
| Maximális eszközök | 1 adó, 1 vevő Csak pont-pont |
Többdropos busz, akár 32 vevőegység (vagy több) Több eszközt támogat egy buszon |
1 adó, 1 vevő Pontról pontra |
| Választék | Akár ~15 méter (50 láb) standard sebességnél | Akár ~1200 méter (4000 láb), alacsonyabb sebesség a maximális távolság eléréséhez | Néhány méterig; legjobb 1-2 méter alatt a megbízhatóság érdekében |
| Adatsebesség | Akár 115 kbps alapfelszereltség, rövid kapcsolatokon (1 Mbps+) magasabb is lehetséges | Akár 10 Mbps (rövid vonalak); 100 kbps 1200 méteren | Olyan magas, amennyire a chip megengedi; jellemzően akár több Mbps is az alaplapon |
| Gyakori használati esetek | Régi PC COM portok, laboreszközök, ipari konfigurációs portok | Ipari hálózatok, épületautomatizálás, szenzorbuszok, DMX világítás | Beépített chip-chip kommunikáció, mikrovezérlők, modulok (GPS, Bluetooth, érzékelők) |
Az UART beállításának főbb paraméterei
Ahhoz, hogy az UART kommunikáció működjön, mindkét végpontnak meg kell egyeznie a következő beállításokban:
- Átviteli sebesség: A bitek küldési sebessége (bit/másodperc). Gyakori értékek: 9600, 19200, 57600, 115200 bps.
- Feszültségszint: Az eszközök között egyeznie kell. Például mindkettő 3.3 V vagy mindkettő 5 V; egyébként szintváltó szükséges.
- Adatbitek: Az adatmező mérete (lehet 5, 6, 7, 8 vagy 9 bit; általában 8).
- Paritás: Nincs, páros vagy páratlan. A paritás alapvető hibaészlelést biztosít.
- Stop bitek: Egy vagy kettő; a legtöbb rendszer csak egyet használ.
- Áramlásszabályozás: Opcionális; lehet hardveres (RTS/CTS) vagy szoftveres (XON/XOFF).
Ha bármilyen eltérés van ezen paraméterek között, a kommunikáció megszakad, ami adatvesztéshez, keretezési hibákhoz vagy egyéb problémákhoz vezethet. Azt se feledje, hogy nagyobb baud sebesség vagy hosszabb kábelek esetén az baud sebesség vagy a feszültségszintek közötti kis eltérések is szinkronizációs hibát és adathibákat okozhatnak.
Gyakori UART alkalmazások: Hol és miért használják az UART-ot
Az UART-ok évtizedekig tartó technológiai változásokat éltek túl, mivel egyszerűségük, megbízhatóságuk és széles körű támogatottságuk tökéletessé teszi őket számos feladathoz – még a modern rendszerekben is:
- Beágyazott rendszerek programozása és hibakeresése (TTL UART fejlécek használatával)
- GPS, Bluetooth, RFID és egyéb modulok csatlakoztatása barkácsoláshoz vagy professzionális projektekhez
- Konzolportok hálózati és ipari berendezésekhez (gyakran RS-232 vagy RS-485 interfészen keresztül)
- Adatgyűjtés nagy területeken elosztott érzékelőkkel (az RS-485 a többcélú érzékelőhálózatok kedvelt típusa)
- Színpadvilágítás (DMX512 protokoll RS-485-ön keresztül), épületautomatizálás (BACnet MSTP) vagy gyári vezérlés (Modbus RTU átvitel)
- Bármely olyan forgatókönyv, ahol az egyszerű, kétvezetékes kommunikáció elegendő, vagy ahol a robusztus kapcsolatokhoz differenciális jelzésre van szükség
Örökség a modernitásig: Az UART-ok rövid története és fejlődése
A soros adatátvitel koncepciója olyan ősökre nyúlik vissza, mint a távíró és a korai telexgépek . Az első soros protokollok mechanikusak voltak, időimpulzusokat használtak a karakterek jelzésére (mint a Morse-kódban), de az 1960-as-70-es évekre megjelentek az elektronikus UART-ok, amelyek mozgó alkatrészek nélkül automatizálták és felgyorsították az adatcserét.
A DEC (Digital Equipment Corporation) tervezte az első önálló UART-okat PDP számítógépeihez. Ez az innováció hamarosan integrált áramköri formába sűrült – a Western Digital WD1402A (kb. 1971) az egyik legkorábbi népszerű egychipes UART. A Wikipédia felsorolja az UART evolúciójának jelentős mérföldköveit, többek között:
- Nemzeti félvezető 8250: Eredeti IBM PC-kben használták; egyszerű, 1 bájtos pufferekkel.
- 16550/16550A: 16 bájtos FIFO puffereket adtak hozzá, amelyek megbízható, nagysebességű soros kommunikációt tettek lehetővé folyamatos CPU-figyelem nélkül. Számos leszármazottat hoztak létre nagyobb pufferekkel és fejlett funkciókkal.
- Többportos UART-ok (DUART, QUART, OCTART): 2, 4 vagy 8 UART kombinálása egyetlen chipben, többcsatornás soros alkalmazások támogatása.
- USB-UART hidak: Ezek a modern chipek (pl. FTDI FT232R, Cypress, ASIX AS99100 és Exar XR sorozat) a nagysebességű USB és egy vagy több UART között fordítanak, biztosítva a mindenütt jelenlévő „virtuális COM port” funkciót minden mai PC-ben.
Sok beágyazott CPU még mindig tartalmaz on-chip UART-okat a perifériákkal való integrációhoz és a rendszer hibakereséséhez . Még ha a fizikai RS-232 portok eltűnnek is a laptopokról, maga az UART szabvány virágzik a modernebb csatlakozások alatt.
Főbb UART modellek és jellemzők
Íme egy pillanatkép a népszerű UART modellekről és arról, hogy mi különbözteti meg őket egymástól:
- WD1402A (kb. 1971): Az első egychipes UART széles körben kapható.
- 8250 / 16450: Eredeti PC és AT UART-ok; 1 bájtos pufferek, mérsékelt sebességre korlátozva adatvesztés nélkül.
- 16550A: 16 bájtos FIFO átvitelhez/vételhez, drámaian megnövelte a megengedett adatsebességet, csökkentve a CPU terhelését.
- 16650–16950/16C950: 32, 64, sőt 128 bájtos pufferek, DMA támogatás, fejlett adatfolyam-vezérlés. Magasabb adatsebességek (1.5 Mbps, 3 Mbps és afelett).
- DUART/QUART/OCTART: Kettős, négyes vagy oktális portos változatok többcsatornás kommunikációhoz. A modellek közé tartozik az NXP 28L194 (négyes) és az Exar XR16L788 (oktális).
- PCI Express UART-ok (ASIX AS99100 sorozat, Exar XR17Vxxx): Többportos UART-ok nagy pufferszámmal, DMA-val és portonként 6–25 Mbps sebesség támogatásával.
Idővel bővülő főbb jellemzők: nagyobb pufferek FIFO működéshez, programozható megszakításindítók, DMA támogatás, megnövelt maximális adatsebesség, automatikus áramlásvezérlés, többdropos hálózatkezelés és a nem szabványos buszidőzítések beállításának lehetősége.
Gyakori kihívások és hibakezelés az UART kommunikációban
Az UART a legtöbb esetben megbízható, de számos probléma megzavarhatja a zökkenőmentes kommunikációt:
- Baud sebesség eltérés: Ha az adó és a vevő sebessége több mint 10%-kal eltér egymástól, a bitmintavételezés kiesik a szinkronból, és az adatok elvesznek vagy rosszul értelmeződnek.
- Feszültségszint-inkompatibilitás: Az eszközök közötti eltérő feszültségszintek (pl. 5 V és 3.3 V között) megbízhatatlan kommunikációt okozhatnak, vagy tönkretehetik az érzékeny alkatrészeket.
- Kerethibák: Akkor fordul elő, ha a várt stopbit hiányzik, gyakran zaj, vonali hibák vagy konfigurációs hibák miatt. A vevők jellemzően keretezési hibajelzőt állítanak be a gazdagép CPU-jának.
- Túlcsordulás/Túlcsordulás: Ha a bejövő bájtok beolvasása nem elég gyors az UART pufferből, további adatok veszhetnek el. A FIFO pufferek enyhítik ezt a problémát, de nagyon nagy sebességnél vagy leterhelt gazda CPU esetén a túlcsordulások továbbra is kockázatot jelentenek.
- Zaj/EMI: Az egyvégű jelek (TTL vagy RS-232) érzékenyek a zajra, néha átfordíthatják a biteket átvitel közben, különösen árnyékolatlan vagy hosszú vezetékeken.
Az okos tervezés és a megfelelő konfiguráció – mint például az áramlásszabályozás használata, a beállítások gondos egyeztetése és a megfelelő interfészchipek kiválasztása – a legtöbb mindennapi problémát megoldja.
UART emulálása szoftverben („Bit Banging”)
Nem minden mikrovezérlő rendelkezik elegendő beépített UART-tal – vagy egyáltalán nincs vele –, de szoftveresen mégis „hamisítható” teljes egészében az UART protokoll! A bit-bangingnek nevezett technika általános célú I/O lábakat és gondosan időzített rutinokat használ az UART időzítésének és bitszerkezetének utánzására.
Előnyök: Elkerüli a hardveres UART szükségességét; rugalmasságot biztosít az egyedi jelzésátvitelhez vagy az egyedi projektkorlátozásokhoz.
Hátrányok: Jelentős CPU-időt igényel; nem praktikus nagyon nagy adatátviteli sebesség vagy összetett, többfeladatos rendszerekhez.
A népszerű mikrovezérlő platformok, mint például az Arduino ( hivatalos Arduino oldal ) és a Teensy, szoftveres soros könyvtárakat kínálnak . A Raspberry Pi Pico programozható I/O (PIO) funkciójával lehetővé teszi egyedi állapotgépek írását UART emulációhoz hardveres szinten. Az NXP FlexIO egy másik hardveresen támogatott bit-banging megoldás.
Speciális UART funkciók: Áramlásszabályozás és pufferelés
Ahogy a számítógépek és a perifériák egyre gyorsabbak lettek, a nagy adatátviteli sebességek kezelése új kihívásokhoz vezetett. A korai UART-ok csak 1 bájtos pufferekkel rendelkeztek, ami folyamatos CPU-ellenőrzést igényelt. Az adatvesztés – „túlcsordulás” – állandó kockázatot jelentett nagy átviteli sebességek esetén, különösen a multitasking rendszerekben, vagy amikor más I/O-eszközök, például lemezvezérlők, egy milliszekundumnál hosszabb ideig blokkolták a CPU-megszakításokat.
A FIFO (első be, első ki) pufferekre való áttérés jelentős ugrást jelentett:
- A 16 bájtos, 32 bájtos, 64 bájtos, 128 bájtos és még nagyobb pufferek több időt biztosítanak a CPU-nak a megszakítások kezelésére és a függőben lévő adatok lekérésére.
- Egy 16 bájtos pufferrel a rendszerek a ~9600 bps-os korlátról jóval 150 kbps fölé ugorhatnak.
- A nagyobb pufferek és a DMA-támogatás megbízható soros portokat tesz lehetővé, amelyek másodpercenként több megabitet (és egyedi alkalmazások esetén még gyorsabbat!) is elérnek.
Az áramlásszabályozási mechanizmusok létfontosságúak a puffer túlcsordulás megakadályozásához:
- Hardver: Az olyan jelek, mint az RTS (Request to Send – küldési kérelem) és a CTS (Clear to Send – küldés engedélyezése), szüneteltetik és újraindítják az átvitelt a modem vagy eszköz és a gazdagép között.
- Szoftver: Speciális karakterek (XON/XOFF) küldése sávon belül az adatfolyam szüneteltetéséhez vagy újraindításához.
A modern nagysebességű és USB-alapú megoldások mellett is a hardveres áramlásszabályozással rendelkező klasszikus UART-ok továbbra is megbízható és robusztus kommunikációt biztosítanak ott, ahol az időzítés nem mindig kiszámítható.
Gyakorlati tippek: Az UART-ok működtetése a projektekben
Amit az UART sikeres használatához szem előtt kell tartani:
- Egyeztesse a baud sebességet és az adatformátumot: Mindkét eszköznek egyeznie kell, különben a vevő félreértelmezi a kereteket.
- Ellenőrizze a feszültségkompatibilitást, és szükség esetén használjon szintváltókat/adó-vevőket: Az RS-232 közvetlen csatlakoztatása a TTL UART csatlakozókhoz eltolás nélkül azonnal károsíthatja a chipeket.
- Izoláció és EMI-szűrés: Hosszú futási utak vagy zajos környezetek esetén a differenciális adó-vevők (RS-485) és az optoizolátorok fokozzák a robusztusságot.
- Kábel minősége és hossza: Rövid, beépített kapcsolaton túl mindenhez árnyékolt, sodrott érpáras kábelt használjon.
- Használjon FIFO puffereket vagy szoftveres finomhangolást a túlterhelések elkerülése érdekében: Ha a projekted támogatja a nagy sebességet, győződj meg róla, hogy a puffer elég nagy, és a gazdagép CPU-ját nem monopolizálják más feladatok.
- Hibakeresés logikai analizátorokkal vagy oszcilloszkópokkal: A beállítási hibák vagy időzítési hibák könnyen észrevehetők és elemezhetők, ha láthatóvá válik a hullámforma.
Tipikus UART felhasználási esetek beágyazott fejlesztésben
Az UART-ok számos feladathoz elengedhetetlen interfészt jelentenek mind a hobbi, mind az ipari elektronika területén. Íme néhány valós forgatókönyv:
- Mikrovezérlők programozása és hibakeresése: Sok panel UART-ot tesz elérhetővé firmware flashelésével vagy hibakeresési naplók ellenőrzésével.
- RS-485-ös szenzorhálózatok: A nagy távolságú, többpontos leágazású érzékelőrendszerek adatnaplózáshoz és automatizáláshoz UART keretezést használnak differenciálvezetékeken keresztül a zajmentesség érdekében.
- Csatlakozás a felhőhöz mobil- vagy GPS-modulokon keresztül: A legtöbb mobil-, GPS- és Bluetooth-modul UART-on keresztül kommunikál, jellemzően TTL fejléceken vagy USB-UART hidakon keresztül.
- PC-eszköz kommunikáció és retró számítástechnika: A modemek, a pénztárgépek, a laboratóriumi műszerek és a hagyományos berendezések továbbra is az RS-232 kapcsolatokra támaszkodnak a szolgáltatás és az adatátvitel érdekében.
- Ipari vezérlések és épületfelügyelet: Számos HVAC, folyamatirányító, világítási és beléptetőrendszer RS-485 UART hálózatokat használ az eszközök több száz vagy több ezer méteres távolságon történő koordinálására.
UART konfigurációs és hibaelhárítási példák
Nézzük át, hogyan konfigurálunk és hibakeresünk általában egy UART-kapcsolatot:
- Válassza ki az adatátviteli sebességet: A 9600 bps egy gyakori alapértelmezett érték, de ha mindkét eszköz támogatja, és ha a kábelek rövidek, akkor nagyobb sebességet, például 115200 bps-ot is választhat.
- Adatbitek/paritás/stopbitek beállítása: A legtöbb modern felhasználáshoz a '8N1' (8 adatbit, nincs paritás, 1 stopbit) a szabvány.
- Csatlakoztassa a vezetékeket: Az A eszköz vételi lába a B eszköz adójához; az A eszköz adója a B eszköz vevőjéhez; a GND vonalak megosztott. Adjon hozzá egy RS-232 adó-vevőt (pl. MAX232), ha bármelyik vég RS-232 logikai szinten van, vagy RS-485 differenciális adó-vevőt, ha azt a buszt használja.
- Duplán ellenőrizze a szinteket: Soha ne csatlakoztassa az RS-232-t közvetlenül a TTL-hez; használjon adaptereket.
- Kapcsold be és teszteld: Soros terminál vagy logikai analizátor segítségével ellenőrizze a tiszta, helyesen formázott karaktercserét. Ha zavaros kimenetet lát, ellenőrizze az átviteli sebességet és a paritásbeállításokat mindkét oldalon.
- Hibaelhárítás: A keret- vagy paritáshibák általában formázási eltérést jelentenek; az adatvesztés azt jelenti, hogy a vevő nem tudja tartani a lépést az átvitellel – próbálja meg csökkenteni az átviteli sebességet vagy növelni a puffer méretét.
Főbb tudnivalók az UART megoldás kiválasztásához
- Két chip vagy panel közötti rövid, egyszerű összeköttetésekhez a TTL UART gyors, egyszerű és olcsó – csak figyeljünk a feszültségeltérésekre.
- A hagyományos eszközökkel vagy hosszú kábelekkel való robusztus, pont-pont kommunikációhoz az RS-232 a szabvány – ügyeljen a megfelelő feszültségváltókra.
- Ha strapabíróságra, hosszú kábelezésre vagy több leágazásos hálózatépítésre van szüksége, az RS-485 az ideális – csak ne feledkezzen meg a meghajtóprogram engedélyezési logikájáról és a megkülönböztető buszcímzésről.
A modern UART-ok gazdag funkciókészletet kínálnak – FIFO pufferelést, DMA-t, áramlásszabályozást, nagy adatsebességet és több csatornát –, ezért válassza ki a projekt igényeinek megfelelő chipet vagy mikrovezérlőt.
Az univerzális aszinkron vevő/adó technológia talán az egyik legrégebbi, még mindig széles körben használt digitális kommunikációs forma, de az egyszerűség, a rugalmasság és a megbízhatóság keveréke biztosítja, hogy a fejlettebb interfészek áradata ellenére is releváns maradjon. Akár hobbiból GPS-t csatlakoztatsz Raspberry Pi-dhez, akár mérnökként építesz többszenzoros hálózatokat ipari vezérléshez, akár valaki, aki régi rendszereket tart karban – az UART alapos ismerete elengedhetetlen készség minden elektronikai rajongó és szakember eszköztárában.
Útmutató az Arduino IDE-hez: Letöltés, funkciók és átfogó tippek