
- ,
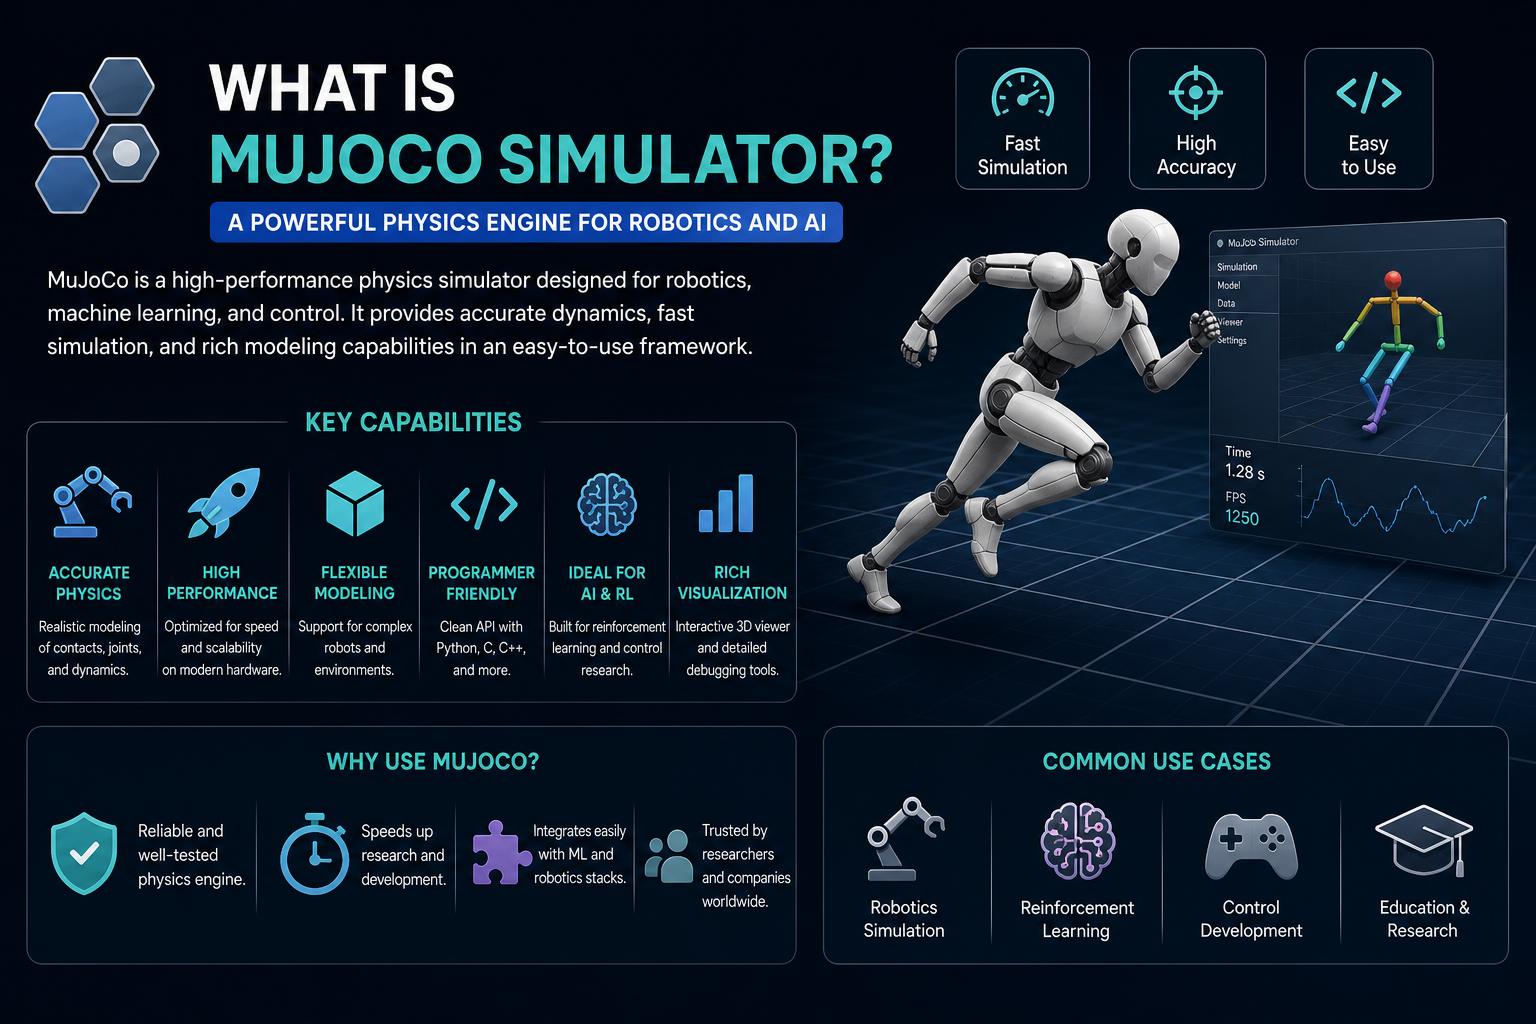
- MuJoCo è un motore fisico open-source ad alte prestazioni, ideale per la simulazione di robotica con interazioni complesse.
- Offre una modellazione efficiente dei contatti, API estensibili e rappresentazioni generalizzate basate sulle coordinate.
- La piattaforma supporta il controllo ottimale avanzato, l'apprendimento per rinforzo e la modellazione biomeccanica dettagliata.
MuJoCo, acronimo di Multi-Joint Dynamics with Contact (Dinamica multi-articolazione con contatto), è diventato rapidamente un punto di riferimento nella simulazione avanzata di robotica e fisica. Originariamente sviluppato all'inizio degli anni 2010, è stato progettato per rispondere alla crescente esigenza di simulazioni veloci, accurate e flessibili in robotica, biomeccanica, animazione e persino apprendimento automatico. Dal suo lancio, MuJoCo si è evoluto da strumento proprietario a motore open source gratuito, con il supporto di Google DeepMind e di una fiorente comunità internazionale.
Per chiunque si occupi di ricerca, sviluppo robotico o animazione complessa, soprattutto in ambiti in cui le interazioni fisiche realistiche sono fondamentali, comprendere il contributo di MuJoCo è cruciale. Analizziamo nel dettaglio MuJoCo, il motivo della sua importanza, la tecnologia alla base della sua simulazione fisica, il suo utilizzo in diversi settori e i dettagli pratici che lo distinguono da concorrenti come PhysX o Bullet. Inoltre, vedremo come iniziare a utilizzarlo e come sfruttare al meglio le sue potenti funzionalità nei vostri progetti.
Cos'è MuJoCo? Una panoramica
MuJoCo è l'acronimo di Multi-Joint dynamics with Contact (dinamica multi-articolazione con contatto) ed è un motore fisico generico progettato per attività che richiedono sia prestazioni che fedeltà nella simulazione del mondo fisico.
Originariamente concepito presso il Movement Control Laboratory dell'Università di Washington e successivamente commercializzato da Roboti LLC, MuJoCo è stato poi acquisito da Google DeepMind nel 2021. Sotto la guida di DeepMind, è stato reso open source nel 2022 con licenza Apache 2.0, il che ha ampliato notevolmente l'accesso e accelerato lo sviluppo della community. Oggi è possibile scaricare gratuitamente il motore dal sito web ufficiale di MuJoCo o accedere al codice sorgente su GitHub.
L'obiettivo principale di MuJoCo è quello di potenziare la ricerca e l'ingegneria in ambiti in cui la modellazione dei contatti tra corpi articolati è essenziale, come ad esempio bracci robotici che afferrano oggetti, robot umanoidi che camminano o la simulazione del movimento muscolare in biomeccanica. MuJoCo combina un'eccezionale velocità di calcolo , una gestione accurata dei contatti e un linguaggio di modellazione flessibile , particolarmente apprezzato da scienziati e ingegneri.
Caratteristiche e funzionalità principali di MuJoCo
Cosa rende MuJoCo così attraente per ricercatori e sviluppatori? Non si tratta solo di simulare sistemi fisici, ma di farlo con un set avanzato di strumenti, flussi di lavoro personalizzabili e API estensibili. Ecco alcune delle caratteristiche fondamentali che definiscono la piattaforma:
- Coordinate generalizzate: Simula sistemi utilizzando la rappresentazione dello spazio delle articolazioni, risultando ideale per modelli cinematici complessi come quelli dei robot.
- Dinamica di contatto robusta ed efficienteInvece di affidarsi ad approcci tradizionali molla-smorzatore o a una fisica eccessivamente semplificata, MuJoCo sfrutta l'ottimizzazione convessa moderna per garantire risultati unici e stabili—cruciale laddove il comportamento di contatto determina il comportamento complessivo del sistema.
- Ottimizzazione basata su modelli: Costruito specificamente con controllo ottimale, identificazione del sistema basata sui dati e stima dello Stato tenendo presente, piuttosto che limitarsi all'animazione o alla fisica dei videogiochi.
- Descrizione della scena efficace con MJCFInclude un linguaggio di modellazione XML leggibile dall'uomo, MJCF, per la creazione e la modifica di modelli fisici, insieme a un compilatore che traduce questi modelli in strutture ottimizzate per l'esecuzione.
- Implementazione aperta e multipiattaforma: Gestito in C e C++, con binding Python completi e supporto per ambienti diffusi come Unity e backend con accelerazione GPU.
- Visualizzazione 3D interattiva nativaInclude un visualizzatore OpenGL integrato per esplorare il comportamento del modello durante la simulazione, eseguire il debug degli scenari o progettare sistemi robotici.
- Sistema di plugin estensibileFacilmente espandibile per supportare nuovi attuatori, sensori, vincoli o funzionalità fisiche senza modificare il motore principale.
Queste caratteristiche, combinate tra loro, danno vita a una piattaforma particolarmente adatta sia alle classiche attività di simulazione, sia agli esperimenti all'avanguardia nel campo dell'intelligenza artificiale, dell'apprendimento per rinforzo e della robotica.
La storia di MuJoCo: dal mondo accademico all'open source.
MuJoCo è stato inizialmente sviluppato da Emanuel Todorov e colleghi in risposta ai limiti riscontrati nei motori di simulazione esistenti. La maggior parte dei motori dell'epoca faticava a soddisfare l'esigenza di elevata precisione nella modellazione dei contatti, presentava una velocità di esecuzione lenta o flussi di lavoro di modellazione complessi.
Nel 2012, il debutto accademico di MuJoCo ha catturato l'attenzione delle comunità di robotica e biomeccanica di tutto il mondo, grazie anche alle migliaia di articoli di ricerca citati e alla sua reputazione di strumento in grado di favorire nuove ricerche. Dopo la commercializzazione come prodotto proprietario, è approdato nelle mani di Google DeepMind, i cui team di intelligenza artificiale e robotica hanno fatto ampio uso del suo esclusivo algoritmo di risoluzione e del suo approccio di modellazione. Riconoscendone il valore per l'intera comunità scientifica, DeepMind ha reso MuJoCo open source, invitando a contribuire e accelerandone la diffusione tecnologica.
Questa svolta verso l'open source ha innescato un'esplosione di attività, dai miglioramenti al motore principale ai progetti dell'ecosistema come MuJoCo Playground , agli stack di rendering batch e alle guide e tutorial approfonditi.
In che modo MuJoCo si distingue tra i motori fisici
Sono disponibili diversi motori fisici, ma il punto di forza di MuJoCo risiede in tre aree interconnesse: fedeltà della simulazione, personalizzazione e prestazioni.
- Coordinate generalizzate vs. coordinate cartesianeA differenza dei motori grafici pensati per i videogiochi, MuJoCo opera principalmente nello spazio delle giunture ("coordinate generalizzate"), risultando molto più adatto alla modellazione di robot. Invece di applicare contatti a stanze piene di scatole, è possibile costruire meccanismi articolati con limiti di giunzione, accoppiamenti e attuazioni realistici.
- Modello analiticamente invertibile a contatto morbido: Mentre la maggior parte dei modelli di contatto nei simulatori come Bullet o PhysX si basano su problemi non convessi o NP-difficili (complementarietà lineare/non lineare), MuJoCo riformula i contatti come un problema di ottimizzazione convessa. Ciò significa affidabile, veloce e stabile simulazioni, anche con interazioni complesse (attrito, rotolamento, comportamento asciutto/slittamento).
- Rappresentazione unificata della scenaGrazie al suo linguaggio di modellazione MJCF (un formato XML ben documentato ed estensibile), i ricercatori possono creare, tramite script o manualmente, modelli complessi, dai sistemi muscolo-tendinei che ricordano la biomeccanica, a robot multicorpo complessi con sensori e attuatori.
- Ottimizzazione per i ricercatori: Nella sua essenza, MuJoCo non è solo per belle immagini o giochi. I compiti di ottimizzazione—stima dello stato, ottimizzazione della traiettoria, identificazione del sistema—sono cittadini di prima classeLa sua API fornisce accesso diretto a tutte le variabili di stato, le forze e i dettagli interni del risolutore per flussi di lavoro personalizzati.
In parole semplici, il risolutore di MuJoCo è straordinariamente efficiente, funzionando molto più velocemente del tempo reale in molti scenari, ma è anche prevedibile e stabile, garantendo la riproducibilità scientifica.
Caratteristiche tecniche principali: cosa si nasconde sotto il cofano?
Simulare la realtà è difficile: MuJoCo ci riesce progettando con cura ogni singolo componente del suo motore, delle strutture dati e delle interfacce utente.
1. Progettazione dei dati efficiente e sicura per i thread
Il calcolo di MuJoCo separa i modelli ( mjModel , che descrive tutte le proprietà statiche del sistema) dai dati ( mjData , che contiene tutti i calcoli di stato e intermedi). Questa separazione consente di simulare scenari multipli, parallelizzare esperimenti o passare da uno stato all'altro, il tutto in tempo reale e senza allocazioni di memoria aggiuntive ( "zero allocazioni di memoria dopo l'inizializzazione" ).
2. Scelta del risolutore per il contatto e la dinamica
A seconda delle esigenze, MuJoCo supporta diversi risolutori numerici:
- Risolutore di Newton: Convergenza quadratica per soluzioni rapide e accurate (consigliato per la maggior parte delle applicazioni).
- Gradiente coniugatoUtile in problemi ad alta dimensionalità o mal condizionati.
- Proiezione di Gauss-SeidelGestisce coni di attrito ellittici, bilanciando prestazioni e stabilità.
Questi solutori funzionano perfettamente con i vincoli unificati del motore, inclusi i contatti morbidi/rigidi, i limiti di giunti e tendini, l'attrito secco e altro ancora.
3. Modellazione avanzata di tendini, corpi molli e oggetti flessibili
MuJoCo è in grado di simulare tendini a percorso minimo (come nei bracci robotici o nei muscoli simulati), corde, tessuti e altri oggetti deformabili tramite vincoli compositi. Le macro in MJCF semplificano la definizione di assemblaggi complessi senza la necessità di scrivere codice ripetitivo.
4. Modelli di attuazione e sensori versatili
È possibile modellare motori elettrici, cilindri pneumatici/idraulici, muscoli biologici o persino attuatori personalizzati. I modelli di attuazione sono progettati per essere ricchi di parametri , supportando sia i controlli convenzionali (PD, coppie) sia sistemi avanzati di ispirazione biologica.
5. Visualizzazione interattiva e veloce
Il visualizzatore 3D integrato (che sfrutta OpenGL) fornisce il rendering in tempo reale di modelli, forze, contatti e dati dei sensori. Le funzionalità includono sovrapposizioni dello scheletro, visualizzazione dell'inerzia, vettori di forza/coppia, ombre, controlli personalizzati della telecamera e la possibilità di perturbare una simulazione in corso "afferrando" interattivamente parti del modello.
6. Multipiattaforma ed estensibile
MuJoCo supporta Linux, Windows e macOS, con binari precompilati e binding Python distribuiti tramite PyPI. Il motore può essere integrato direttamente in flussi di lavoro personalizzati in C/C++ o Python, oppure utilizzato con piattaforme esterne come Unity per visualizzazioni più complesse.
7. Backend accelerati da GPU
Grazie a progetti come MJX (JAX) e MuJoCo Warp (di NVIDIA), è possibile delegare simulazioni parallele su larga scala alle GPU. Questi backend utilizzano la stessa interfaccia mjModel/mjData, semplificando la portabilità del codice e aprendo la strada a nuove ricerche nell'apprendimento per rinforzo profondo e nelle grandi popolazioni robotiche.
8. Ecosistema dei plugin
Gli sviluppatori possono creare plugin di libreria condivisa per registrare nuovi comportamenti fisici, attuatori o sensori con il motore di simulazione. Questo rende MuJoCo altamente adattabile man mano che la ricerca si spinge in nuovi ambiti.
Modellazione con MuJoCo: il linguaggio di modellazione MJCF
L'elemento centrale della facilità d'uso e della flessibilità di MuJoCo è MJCF (MuJoCo XML Scene Description) . A differenza di alcuni motori che costringono a lavorare con complessi blocchi binari, MJCF è un dialetto XML diretto, completamente documentato e progettato sia per la leggibilità umana che per la modifica programmatica.
Immaginate di progettare un braccio robotico con molteplici gradi di libertà, attuazione personalizzata, sensori e una varietà di forme geometriche: MJCF rende tutto questo accessibile.
- Sintassi concisa e leggibileSpecifica facilmente corpi celesti, giunti, geometrie, tendini, vincoli, sensori ed elementi visivi in poche righe di codice. Grazie alle numerose impostazioni predefinite, raramente sarà necessario definire ogni singolo parametro.
- Macro e impostazioni predefinite esteseEreditarietà simile a quella CSS per i valori dei parametri, oltre a macro di alto livello per la creazione di strutture ripetute come griglie o segmenti collegati.
- Supporto per i modelli MJCF e URDFÈ possibile caricare modelli sia dal formato nativo MJCF di MuJoCo che dallo standard robotico URDF, migliorando l'interoperabilità con le grandi librerie di modelli robotici open source.
Il flusso di lavoro è semplice: scrivi il tuo modello .xml, usa il compilatore MuJoCo per creare un modello ottimizzato e poi eseguilo in simulazione oppure esportalo per condividerlo.
Analisi approfondita: pipeline di simulazione e calcolo
A livello tecnico, la pipeline di simulazione di MuJoCo è ottimizzata per garantire velocità e modularità. Ecco una spiegazione semplificata:
- Definizione del modelloScrivi il tuo modello in MJCF o URDF e compilalo con il compilatore XML di MuJoCo.
- InizializzazioneIl modello viene compilato in una struttura dati mjModel, contenente tutte le proprietà statiche.
- Suggerimento sui dati di simulazione: Crea oggetti mjData (possono essercene molti per modello, supportando il parallelismo).
- Stepping: Chiamare mj_step() (o i suoi componenti modulari) per far avanzare la simulazione di un passo temporale, gestendo tutte le forze, i contatti e l'integrazione.
- Estensioni personalizzateLe callback definite dall'utente possono introdurre nuove forze, attuatori o comportamenti di collisione con efficienza.
- Visualizzazione e analisiAccesso nativo tramite interfaccia grafica o programmazione a tutti gli stati fisici, le forze, i valori dei sensori, ecc.
Un grande vantaggio è il livello di controllo che si ha sulla simulazione: gli utenti esperti possono suddividere la pipeline di simulazione, eseguirne solo parti (per analisi personalizzate o campionamento parallelo) oppure regolare le impostazioni del solutore in fase di esecuzione per sperimentare compromessi tra prestazioni e precisione.
Unità, stabilità e sfumature del simulatore
MuJoCo non impone un sistema di unità fisiche: sta a te utilizzare un sistema metrico coerente ( MKS ). Internamente, grandezze come la gravità e la densità hanno valori predefiniti che presuppongono MKS, ma il motore è agnostico purché tutti i valori rimangano coerenti. Questa flessibilità ti consente di scalare i problemi per ottimizzare l'efficienza, ma devi rimanere vigile per mantenere tutto allineato.
Grazie ai suoi algoritmi di risoluzione altamente ottimizzati e matematicamente rigorosi, MuJoCo può spesso raggiungere migliaia di passi simulati al secondo, anche per scene complesse. Tuttavia, come tutti i motori fisici, possono verificarsi instabilità se si estendono eccessivamente i passi temporali o si costruiscono modelli con una parametrizzazione inadeguata. Una messa a punto precisa dei passi temporali, della "morbidezza" del contatto e dell'algoritmo di risoluzione più appropriato può garantire un perfetto equilibrio tra velocità e stabilità.
Collaborazione, comunità ed ecosistema
Dopo la sua apertura al pubblico, l'ecosistema MuJoCo ha conosciuto una grande espansione.
- Documentazione ufficiale e tutorial: Il posto migliore per imparare è la documentazioneche contiene di tutto, dalle guide all'installazione e ai riferimenti API fino a discussioni molto dettagliate sulla matematica sottostante.
- Comunità aperta e supporto: Google DeepMind e la community gestiscono le domande tramite GitHub Discussions and Issues, un ottimo luogo per chiedere aiuto, segnalare bug o suggerire nuove funzionalità.
- API Python, C e C++: Python è l'interfaccia più popolare (attraverso PyPI), ma sono presenti anche API native C/C++ e integrazioni con Unity e framework di machine learning (ad esempio, JAX, PyTorch).
- Progetti e estensioni interessanti: Tra le iniziative comunitarie più significative si annoverano: Parco giochi MuJoCoche semplifica l'apprendimento dei robot su robot reali; convertitori per file OpenSim, SDFormat e OBJ; ed esportatori che consentono di sfruttare i modelli CAD esistenti.
- Impatto nel mondo reale: Migliaia di progetti di ricerca, sale di controllo e competizioni si affidano a MuJoCo per le loro simulazioni e la formazione, rendendolo uno dei motori di simulazione più citati e rispettati del settore.
Guida all'installazione: Come iniziare a usare MuJoCo
Iniziare è semplice, soprattutto dopo il passaggio all'open source. Ecco una breve guida per la maggior parte degli utenti:
- Visita il sito ufficiale or Repository GitHub per scaricare i file binari compatibili con il tuo sistema operativo (Linux, Windows o macOS).
- Decomprimi il contenuto della distribuzione nella directory che hai scelto.
- Per i progetti Python, è sufficiente eseguire pip install mujoco (eventualmente all'interno di un ambiente virtuale o di un ambiente conda).
- Imposta le variabili d'ambiente (ad esempio, MUJOCO_PY_MUJOCO_PATH, LD_LIBRARY_PATH) se necessario per determinati wrapper (mujoco-py o pacchetti di terze parti).
- Esplora gli esempi forniti, visualizzatore integrato (simulare), e documentazione per ulteriori configurazioni o build personalizzate. Sono inoltre disponibili tutorial in notebook IPython/Colab per un'esplorazione interattiva.
Il motore è leggero e puoi convalidare la tua installazione con semplici script inclusi nella documentazione o nelle guide della community. Se desideri integrarlo con librerie di machine learning o cluster di simulazione, la community mette a disposizione wrapper e utility specializzati.
Come viene utilizzato MuJoCo: applicazioni e casi di studio
La versatilità di MuJoCo l'ha resa il motore predefinito in diversi progetti di ricerca di alto profilo e competizioni di robotica.
Ricerca e sviluppo della robotica
Che si tratti di bracci robotici industriali, umanoidi, quadrupedi o mani agili, MuJoCo è uno strumento ideale per simulare meccanismi articolati che interagiscono con ambienti complessi. La sua capacità di modellare comportamenti ricchi di contatti, attrito e attuazione consente una rapida prototipazione dei controller prima della messa a punto sull'hardware, accelerando l'innovazione e proteggendo al contempo robot costosi da test iniziali rischiosi.
Biomeccanica e fisiologia
Grazie alla modellazione dei tendini e al sistema di vincoli flessibile, i ricercatori possono replicare i sistemi muscolo-scheletrici di animali o umani. Ciò consente di studiare il movimento, analizzare scenari di infortunio o persino progettare arti bionici ed esoscheletri.
Apprendimento automatico e apprendimento per rinforzo
# Come strumento fondamentale per l'apprendimento per rinforzo profondo, MuJoCo alimenta importanti suite di controllo (come DeepMind Control Suite) ed è uno dei preferiti nelle competizioni (ad esempio OpenAI Gym / Gymnasium). La velocità e la stabilità consentono una massiccia parallelizzazione per l'addestramento di agenti di intelligenza artificiale in compiti di locomozione, manipolazione e navigazione, permettendo progressi rivoluzionari nell'apprendimento per rinforzo profondo.
Animazione, videogiochi e grafica
Sebbene non sia il suo utilizzo principale, il risolutore di contatto ad alte prestazioni e il supporto per corpi deformabili di MuJoCo lo hanno reso un valido candidato per la generazione di animazioni procedurali realistiche e persino di prototipi di giochi, in particolare per simulazioni che richiedono movimenti o interazioni fisicamente plausibili.
Analisi degli elementi del modello: corpi, geometrie e siti.
Comprendere il "linguaggio" di MuJoCo è fondamentale per sbloccarne tutte le potenzialità.
- Corpi: Rappresentano parti fisiche, organizzate gerarchicamente a formare alberi cinematici o dinamici tipici di bracci o scheletri robotici. Ogni corpo contiene sistemi di riferimento spaziali e proprietà inerziali.
- Geomi: Definisci le forme visive e di collisione (pensa a sfere, capsule, mesh), ciascuna attaccata a un corpo. I geometri possono essere convessi o scomposti per forme non convesse e possiedono attributi per colore, texture, massa e altro ancora.
- siti: Oggetti leggeri per contrassegnare punti di interesse, instradare cavi, fissare sensori o definire posizioni target. I siti non possono entrare in collisione, ma sono fondamentali per il riferimento e il controllo.
Questa separazione consente un calcolo efficiente, una modellazione flessibile e un debug più chiaro; ad esempio, è possibile collegare più geometrie a un singolo corpo per renderizzare o simulare un robot complesso, mentre i siti possono specificare ricompense o punti di osservazione negli ambienti di apprendimento per rinforzo.
Giunti e attuatori: rendere possibile il movimento
Il movimento in MuJoCo è azionato dalle articolazioni, che controllano i gradi di libertà (DOF) consentiti tra i corpi collegati.
- Tipi di giunti: Le giunzioni a cerniera, a scorrimento, a sfera e libere consentono una vasta gamma di meccanismi, dagli arti rotanti agli oggetti fluttuanti.
- Coordinate generalizzate: Anziché specificare ogni posizione separatamente, il sistema codifica i gradi di libertà interni tramite variabili di giunzione, con la cinematica diretta che calcola la posizione/orientamento di ciascun corpo.
- attuatori: Aggiungi forze di input (motori, muscoli, controllori PD, ecc.) alle articolazioni, consentendo movimenti complessi con controlli basati su modelli, leggi di forza personalizzate e muscoli biologicamente realistici.
Questa configurazione rispecchia il funzionamento dei sistemi robotici e degli organismi biologici reali, rendendo il simulatore particolarmente efficace per le ricerche sia ingegneristiche che biologiche.
Contatti, attrito e vincoli: simulazione di interazioni realistiche
Una delle caratteristiche che contraddistingue MuJoCo è la sua eccellente capacità di modellare le interazioni di contatto. Il "tocco" fisico tra corpi rigidi, inclusi attrito, cedevolezza e collisione, è notoriamente difficile da simulare in modo accurato ed efficiente. La soluzione di MuJoCo:
- Modelli a contatto morbido e convesso: Tutte le dinamiche di contatto (inclusi attrito, rotolamento, scorrimento e limiti) sono gestite tramite ottimizzazione convessa, consentendo sia velocità che un soluzione unica (importante per la dinamica inversa).
- Morbidezza e scorrevolezza personalizzabili: I parametri (solref, solimp) permettono agli utenti di regolare il comportamento dei contatti, rendendoli più o meno "appiccicosi". Per le situazioni in cui è necessario eliminare completamente lo slittamento, è disponibile un risolutore di post-elaborazione opzionale, sebbene ciò comprometta la garanzia di ottimizzazione convessa.
- Sistema di vincoli flessibili: Includi attrito secco, vincoli tendinei, vincoli di uguaglianza e altro ancora, il tutto unificato in un unico quadro matematico.
- Parallelismo per isola: Il risolutore di vincoli individua automaticamente "isole" indipendenti all'interno del sistema, consentendo un calcolo parallelo scalabile.
Il risultato è che comportamenti come i piedi di un robot che entrano in contatto con una superficie ruvida, le mani che afferrano oggetti irregolari o l'interazione dei tessuti molli, possono essere simulati in modo efficiente e realistico.
Strumenti di visualizzazione, debug e analisi
MuJoCo offre una solida visualizzazione in tempo reale fin da subito, utilizzando la propria interfaccia grafica basata su OpenGL. Le funzionalità includono:
- Rendering 3D di mesh, primitive geometriche e forme con texture.
- Sovrapposizioni visive per scheletri, scatole di inerzia, forze di contatto, normali e perturbazioni esterne.
- Strumenti interattivi per applicare manualmente forze o perturbare oggetti: essenziali per il debug delle strategie di controllo o per la verifica delle risposte del modello.
- Integrazione con pipeline di scripting e rendering batch per analisi avanzate o esportazione video.
Questi strumenti nativi sono potenziati da integrazioni di terze parti, ad esempio plugin per motori di gioco (Unity), renderer basati su browser per la condivisione dei risultati o renderer batch per la generazione di set di dati per l'addestramento dell'IA.
Insidie e sfumature comuni
Nessun simulatore è perfetto e la potenza di MuJoCo è pari alla necessità di un'attenta modellazione e parametrizzazione. Consigli e avvertenze comuni:
- Divergenza: Le simulazioni possono "fallire" se i passi temporali sono troppo ampi o se i parametri fisici creano forze irrealistiche (ad esempio, inizializzando in fase di penetrazione o utilizzando contatti eccessivamente rigidi).
- Coerenza dell'unità: Poiché MuJoCo non impone l'uso di unità di misura specifiche, mescolare centimetri, chilogrammi e secondi creerà confusione: attenetevi a un unico sistema coerente!
- Collisioni sorprendenti: In genere, i corpi padre-figlio non entrano in collisione, ma i genitori statici (come un pavimento) costituiscono un'eccezione; pertanto, potrebbe essere necessario regolare il filtro delle collisioni nel file XML in base alle esigenze.
- Morbidezza/Scivolamento: Alcuni utenti sono sorpresi dallo scorrimento graduale (anche con un elevato attrito). Le impostazioni di Solref e Solimp controllano con precisione questo aspetto, ma spesso richiedono intervalli di tempo più brevi e una messa a punto accurata.
- Nomi e documenti d'identità: La maggior parte degli elementi può essere lasciata senza nome, ma i nomi sono necessari per i riferimenti incrociati (ad esempio, tendini, attuatori). Internamente, il motore indicizza tutto utilizzando ID interi a base zero.
Ecosistema e interoperabilità
L'ecosistema MuJoCo si estende ben oltre il motore principale:
- Collegamenti e supporto linguistico: Supporto nativo per C, C++ e Python; plug-in per Unity e strumenti di machine learning per Python; e impegno costante per una perfetta integrazione con i linguaggi emergenti.
- Utilità di conversione: Importa facilmente modelli da OpenSim, SDFormat, OBJ o Onshape tramite convertitori specializzati, consentendo il riutilizzo senza problemi di modelli provenienti da altre toolchain.
- Integrazioni di apprendimento automatico: Strumenti per l'esportazione di dati di simulazione per l'apprendimento per rinforzo, compatibilità con Gymnasium, RLlib e altre librerie RL; ambienti gestiti dalla comunità per il benchmarking delle prestazioni degli agenti.
- Supporto della piattaforma: Sono disponibili binari precompilati per le principali piattaforme e architetture di sistemi operativi, tra cui Linux ARM e x86, Windows e macOS (binari universali per Apple Silicon e Intel).
Questo solido ecosistema garantisce ai ricercatori la possibilità di passare agevolmente tra i flussi di lavoro di simulazione, controllo, addestramento e implementazione.
Versioning, licenze e partecipazione della comunità
MuJoCo adotta un ritmo di rilascio mensile, utilizza uno schema di versionamento semantico modificato ed è distribuito con licenza Apache 2.0, una licenza estremamente permissiva e favorevole sia al business che alla ricerca.
Le linee guida della community, le guide di stile e la segnalazione dei problemi sono gestite tramite GitHub, rendendo il progetto accessibile per contributi, correzioni di bug e discussioni. La licenza Creative Commons copre la documentazione, le immagini e i video dimostrativi, supportando usi didattici e derivati.
Storie di successo e riconoscimenti
MuJoCo è uno dei motori di simulazione più citati nella letteratura sulla robotica e sull'intelligenza artificiale, con migliaia di citazioni accademiche e un ampio utilizzo sia in ambienti di ricerca pubblici che privati. La DeepMind Control Suite, decine di laboratori di robotica e competizioni di benchmark si affidano a MuJoCo per simulazioni affidabili e accelerate. In particolare, il progetto MuJoCo Playground ha vinto l'Outstanding Demo Paper Award alla conferenza RSS 2025, a testimonianza dell'impatto che MuJoCo ha avuto nel promuovere l'apprendimento robotico su larga scala.
Nonostante le critiche occasionali (tra cui, curiosamente, un certo scetticismo su Reddit riguardo al suo utilizzo al di fuori della ricerca aziendale), MuJoCo continua a diffondersi in università, laboratori indipendenti e imprese commerciali di ogni dimensione.
Ottenere assistenza, segnalare bug e contribuire
Se riscontri problemi o hai idee per migliorare:
- Discussioni su GitHub: Per assistenza generale, suggerimenti su nuove funzionalità o domande e risposte di natura tecnica, pubblicate un messaggio nella sezione Discussioni del repository di MuJoCo.
- Problemi su GitHub: Per segnalazioni di bug, richieste di nuove funzionalità o discussioni più approfondite sul codice sorgente.
- Guide e forum della community: Sebbene Reddit sia un luogo popolare per discussioni informali, un aiuto più sostanziale proviene da GitHub e dai link della community presenti nella documentazione ufficiale.
- Contributi: Revisionato tramite pull request standard, seguendo la guida per i collaboratori e gli standard di codifica del progetto.
Che siate sviluppatori esperti o neofiti della robotica, la combinazione di un'ampia documentazione, un monitoraggio attivo dei problemi e una cultura collaborativa garantisce che i nuovi arrivati possano diventare contributori in breve tempo.
Procedure consigliate e suggerimenti avanzati per gli utenti di MuJoCo
- Mantieni la coerenza con le unità di misura: Utilizzate sempre un unico sistema (MKS o CGS) per tutte le lunghezze, masse e tempi. Questo evita errori difficili da individuare.
- Regola i parametri di contatto in anticipo: Non aspettare che si verifichino crisi di instabilità: regola in anticipo solref, solimp e intervalli temporali per i tuoi modelli.
- Sfruttare il multithreading e il parallelismo: Per l'apprendimento automatico o il campionamento statistico, crea più istanze di mjData ed eseguile in thread paralleli.
- Riutilizzare i modelli esistenti: Esplora l'universo dei robot open-source MJCF/URDF: la community ha convertito di tutto, dai manipolatori classici alle nuove creature sperimentali.
- Visualizza e interagisci: Utilizzate spesso il visualizzatore integrato. La possibilità di "afferrare" e manipolare i robot simulati consente di ottenere progetti migliori, una meccanica più precisa e un debug più rapido.
Per gli utenti più esperti, approfondire le API di livello inferiore consente di accedere a pipeline di calcolo personalizzate, controller in tempo reale o all'integrazione diretta con framework di ottimizzazione e analisi.
Dalle sue origini accademiche alla sua trasformazione in open-source, MuJoCo è diventato un ponte essenziale tra teoria e pratica nella robotica, nella biomeccanica e nell'intelligenza artificiale. Il suo approccio unico al contatto, alle coordinate generalizzate, all'ottimizzazione basata su modelli e al linguaggio di modellazione flessibile offre un set di strumenti senza pari per l'innovazione. Con la crescita della comunità, che comprende studenti, laboratori industriali e appassionati, il motore è pronto a continuare ad alimentare la prossima generazione di macchine intelligenti e fisicamente realistiche.