
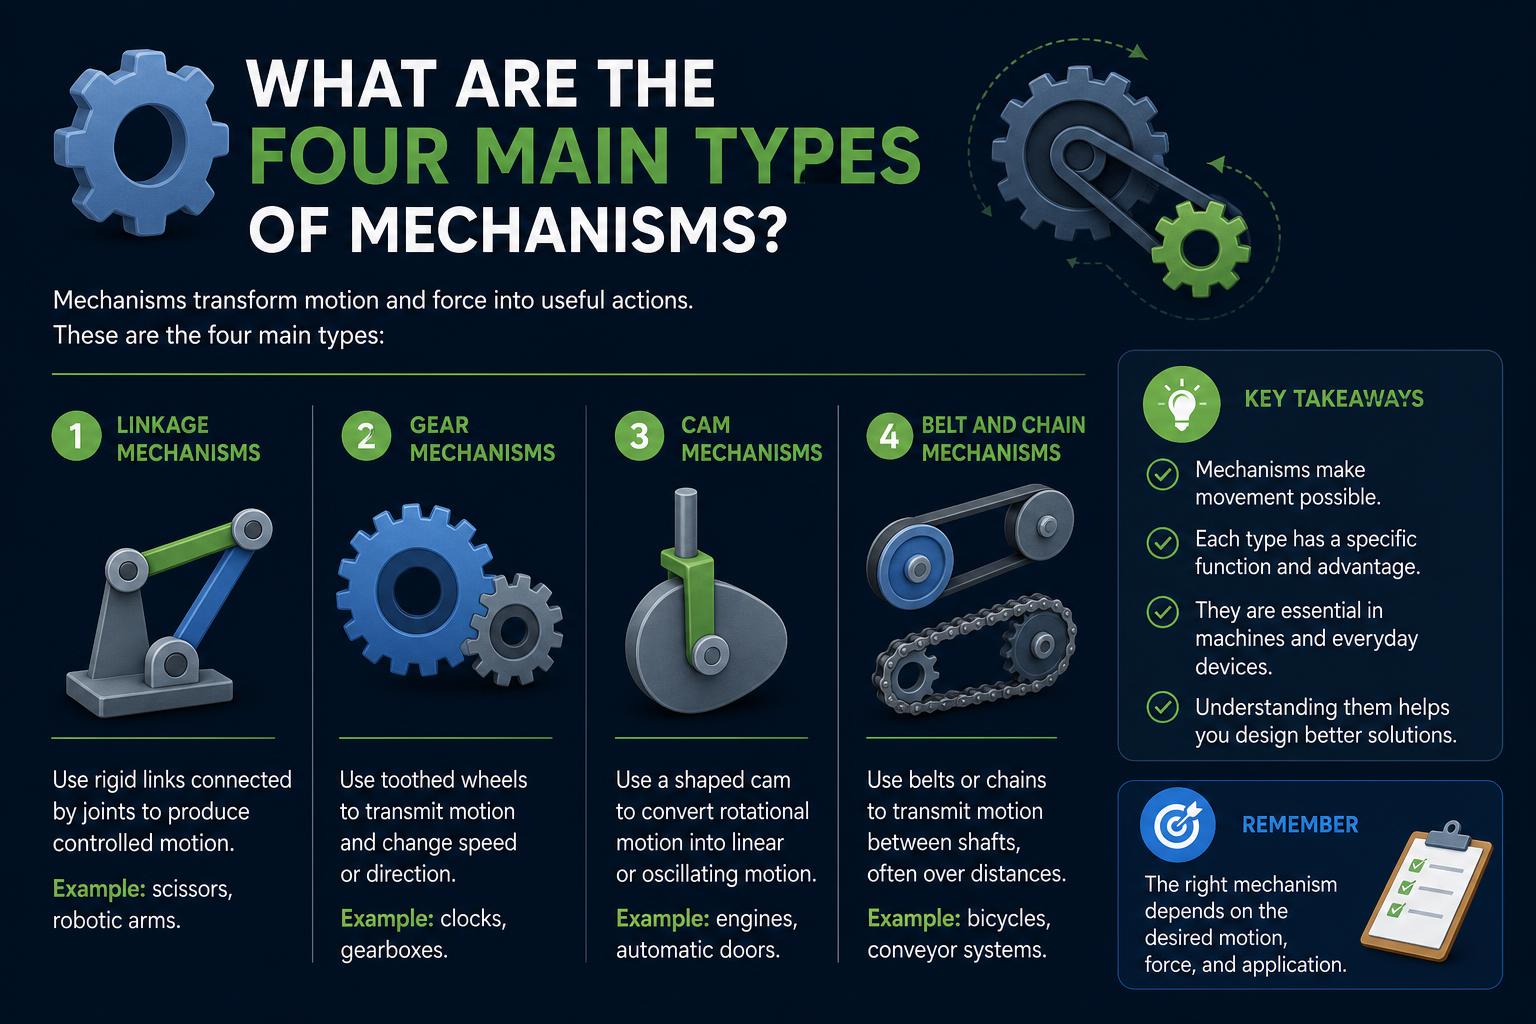
- I meccanismi si suddividono principalmente in quattro tipologie: meccanismi planari, spaziali, a camma/seguace e a ingranaggi, ciascuno definito dal tipo di movimento e di giunto.
- Comprendere le coppie cinematiche (coppie inferiori e superiori) e i gradi di libertà è fondamentale per una progettazione accurata dei meccanismi e per l'analisi del movimento.
- Le applicazioni spaziano da macchine di uso quotidiano come motori e gru a sofisticati sistemi robotici, evidenziando la versatile importanza di questi meccanismi nell'ingegneria.
Che siate appassionati di meccanica, studenti di ingegneria o semplicemente curiosi di capire cosa fa funzionare il mondo meccanico, comprendere i meccanismi è fondamentale. Ogni sistema meccanico, dalle intricate componenti di un orologio ai robusti meccanismi di macchinari pesanti, si basa su meccanismi progettati con cura per trasmettere la forza e produrre il movimento desiderato. Ma non tutti i meccanismi sono uguali: alcuni sono di una semplicità disarmante, mentre altri sono meraviglie di design multidimensionale.
Se vi siete mai chiesti quali siano i principali tipi di meccanismi e perché gli ingegneri dedichino tanta attenzione alla loro classificazione, siete nel posto giusto. Questo articolo offre una panoramica accessibile e approfondita dei quattro tipi principali di meccanismi, di come vengono costruiti, di dove vengono utilizzati e del perché comprenderne le differenze sia essenziale per dare un senso alle macchine e alla loro apparentemente infinita varietà.
Che cos'è un meccanismo?
In ingegneria, un meccanismo è un insieme di corpi rigidi, chiamati elementi di collegamento, connessi tramite giunti in modo tale da produrre un movimento relativo desiderato tra le parti. Si può pensare a un meccanismo come alla spina dorsale di una macchina, che determina come i componenti interagiscono e come il movimento viene guidato lungo percorsi specifici. La loro progettazione non solo garantisce il corretto funzionamento, ma ha anche un impatto significativo su efficienza, affidabilità e durata.
Comprensione delle coppie cinematiche (giunti)
Il collegamento tra due elementi in un meccanismo è noto come coppia cinematica, o semplicemente giunto . I giunti possono essere classificati principalmente in due gruppi:
- coppie inferioriQuesti giunti mantengono il contatto superficiale tra gli elementi. Esempi includono giunti rotoidali (a cerniera), prismatici (a cursore), a vite (elicoidali), cilindrici, sferici (a sfera) e planari.
- coppie superioriQuesti comportano un contatto lineare o puntuale, come l'ingranamento dei denti degli ingranaggi o l'interazione tra camma e punteria.
Il tipo di giunto è importante perché definisce i gradi di libertà (DOF) tra le parti, elementi essenziali per prevedere, controllare e ottimizzare il movimento di un sistema.
I quattro principali tipi di meccanismi
Tutti i meccanismi utilizzati in ingegneria possono essere organizzati in quattro categorie principali:
- Meccanismi planari
- Meccanismi spaziali
- Meccanismi a camma e follower
- Meccanismi di ingranaggi
1. Meccanismi planari
I meccanismi planari sono i sistemi meccanici più comuni, in cui tutto il movimento è confinato a un singolo piano o a piani paralleli. Ciò significa che ogni punto del meccanismo si muove parallelamente a un piano fisso. La loro semplicità facilita la progettazione e l'analisi, rendendoli fondamentali in applicazioni che vanno dai collegamenti alle leve nei macchinari di uso quotidiano.
Caratteristiche principali dei meccanismi planari:
- I componenti si muovono solo in due direzioni di traslazione e in una di rotazione.
- Tutti i calcoli e le sintesi possono essere gestiti utilizzando la geometria planare.
- Tra le applicazioni più comuni si annoverano i meccanismi a quattro barre, le leve, le cerniere, le forbici e altri ancora.
Meccanismo a quattro barre
Il meccanismo a quattro barre è forse il meccanismo planare più conosciuto. È composto da quattro elementi collegati tramite giunti a perno che formano un circuito chiuso. Solitamente, un elemento è fisso (quello "a terra"), mentre gli altri tre sono mobili.
- Manovella (collegamento di ingresso)Riceve input, spesso da un motore.
- Giunto (collegamento intermedio)Trasferisce il movimento tra i collegamenti di ingresso e di uscita.
- Seguace (link di output): Trasmette il movimento o la forza generata.
- ApplicazioniAmpiamente utilizzato nelle valvole dei motori, nelle sospensioni dei veicoli (ad esempio, nel meccanismo di Watt), nei bracci delle gru e nei dispositivi di piegatura.
Tipi di movimento nei meccanismi planari
- Generazione di funzioni: Definisce le relazioni specifiche tra il movimento in ingresso e quello in uscita.
- Generazione del percorso: Garantisce che un componente segua una traiettoria specifica.
- Generazione del movimento: Controlla l'orientamento di un collegamento durante il funzionamento.
I meccanismi planari sono preferiti per la loro semplicità, facilità di analisi ed elevata affidabilità. La loro produzione e manutenzione semplici rappresentano inoltre un vantaggio, grazie all'assenza di movimenti fuori dal piano.
Altri esempi di meccanismi planari
- Meccanismo a manovella e cursore: Utilizzati in pistoni, compressori e motori, sono varianti del meccanismo a quattro barre in cui un elemento scorrevole sostituisce una delle barre.
- Meccanismo a quattro barre parallelogramma: Garantisce un movimento parallelo, adatto per bracci di carico e piattaforme di sollevamento.
- Alimentatori a blocchi, meccanismi a cricchetto, ruote di Ginevra: Collegamenti planari specializzati per il controllo del movimento, azionamenti intermittenti e dispositivi di temporizzazione comuni in orologi e apparecchiature di automazione.
2. Meccanismi spaziali
I meccanismi spaziali consentono il movimento nello spazio tridimensionale. A differenza delle loro controparti planari, questi meccanismi possono eseguire movimenti complessi combinando traslazione e rotazione su più piani non paralleli.
Caratteristiche principali dei meccanismi spaziali:
- I componenti possono traslare e ruotare attorno a tutti e tre gli assi (6 gradi di libertà).
- Utilizza giunti con più gradi di libertà: giunti sferici, cilindrici e universali. Puoi imparare di più in tipos de actuadores rotivos.
- Indispensabile nelle applicazioni che richiedono movimento 3D: robotica, settore aerospaziale, produzione avanzata e automazione complessa.
Esempi di meccanismi spaziali
- Collegamento RSS: Una versione spaziale del sistema a quattro barre, che impiega giunti sferici che consentono movimenti fuori dal piano.
- Meccanismi sferici: Dove tutte le traiettorie dei punti giacciono su superfici sferiche concentriche: ne sono esempi i giroscopi e i polsi robotici.
- Manipolatori paralleli: Ad esempio, le piattaforme Stewart, utilizzate nella robotica di alta precisione per fornire manipolazione a 6 gradi di libertà.
La progettazione e il controllo sono più complessi nei meccanismi spaziali, ma sono cruciali laddove sono necessari movimenti e orientamento tridimensionali completi.
3. Meccanismi a camma e a seguace
I meccanismi a camma e cedente trasformano il movimento rotatorio in movimenti arbitrari: lineari, oscillatori o complessi. La guida completa di camme e seguitori può aiutarti a capire come funzionare in varie applicazioni.
Principio operativo:
- La telecamera è un elemento di azionamento dalla forma precisa, solitamente rotante.
- Il seguace Entra in contatto con il profilo della camma e si muove seguendone il contorno.
- Metodi di contatto: Molti seguaci sono caricati a molla per mantenere il contatto, soprattutto ad alte velocità, il che richiede progetti che riducano le oscillazioni della molla o che impieghino altre strategie di contatto.
Tipologie e usi dei meccanismi a camme
- Camme della piastra: Camme piatte a forma di disco, comuni nelle valvole dei motori e nei macchinari automatizzati. Esempio: controllo delle valvole nei motori a combustione.
- Camme a gola (a barilotto): Utilizzare una scanalatura per guidare il seguace; ideale per meccanismi di indicizzazione.
Tra le innovazioni più recenti si annoverano le camme elettroniche programmabili e i sistemi servoassistiti, che emulano le camme convenzionali con capacità di riconfigurazione rapida. Per approfondimenti sulle nuove innovazioni nel campo delle camme, visitate il blog di Meviy Europe.
4. Meccanismi di ingranaggi e treni di ingranaggi
Gli ingranaggi trasmettono movimento e coppia tramite l'ingranamento dei denti, fornendo un vantaggio meccanico e un controllo preciso della velocità. Sono onnipresenti in dispositivi che vanno dalle biciclette agli orologi e alle apparecchiature industriali.
Tipi di meccanismi di ingranaggi
- Treni di ingranaggi ordinari: Ingranaggi multipli che trasmettono il movimento tra gli alberi, mantenendo un rapporto di velocità fisso. Possono modificare la coppia e la direzione.
- Riduttori epicicloidali: Composti da un ingranaggio solare centrale, ingranaggi planetari e una corona dentata, questi ingranaggi consentono rapporti di velocità e coppia variabili in forme compatte, caratteristiche fondamentali nelle trasmissioni e nei sistemi di azionamento complessi.
- Cremagliera e pignone: Quando il numero di denti di un ingranaggio tende all'infinito, una cremagliera lineare e un pignone rotante convertono il moto rotatorio in moto lineare, una configurazione utilizzata nei sistemi di sterzo e negli attuatori lineari.
Concetti chiave nei meccanismi degli ingranaggi
- Rapporto di velocità: Il rapporto tra le velocità angolari di ingresso e di uscita, determinato dal numero di denti.
- Profilo del dente: I profili a evolvente facilitano l'ingranamento fluido e a velocità costante.
- Potenza di trasmissione: I sistemi di ingranaggi sono in grado di gestire carichi elevati, regolando velocità e coppia con grande precisione.
Gli ingranaggi costituiscono la base di meccanismi complessi come cricchetti e ruote di Ginevra, consentendo movimenti intermittenti o direzionali. Gli esempi di prototipazione rapida della CMU mostrano animazioni dettagliate di sistemi di ingranaggi e leveraggi.
Meccanismi a cricchetto e di Ginevra
Alcuni sistemi di ingranaggi sono progettati per un movimento controllato e intermittente:
- Meccanismo a cricchetto: Consente la rotazione in una sola direzione, utilizzando ruote e nottolini di forma particolare, comunemente impiegati in chiavi inglesi, orologi e dispositivi di sicurezza.
- Ruota di Ginevra: Converte la rotazione continua in movimento intermittente, spesso utilizzato negli orologi da parete e nei vecchi orologi da polso per evitare la sovraccarica.
Meccanismi di moltiplicazione della forza e di sincronizzazione del movimento
Oltre alle categorie principali, vengono integrati sistemi specializzati per esigenze prestazionali specifiche.
Moltiplicazione della forza: sistemi di pulegge
Le pulegge vengono utilizzate nelle gru e nei dispositivi di sollevamento per moltiplicare la forza. Facendo passare un cavo su più pulegge, è possibile sollevare carichi pesanti con minore sforzo: si tratta di un classico meccanismo planare di amplificazione della forza.
Sincronizzazione del movimento: meccanismi ad albero di trasmissione
Storicamente, gli alberi di trasmissione coordinavano il movimento nelle fabbriche tramite un singolo motore. I sistemi moderni utilizzano motori distribuiti, ma gli alberi di trasmissione garantiscono ancora un funzionamento sincronizzato su più nastri trasportatori, a dimostrazione della versatilità dei sistemi di leveraggio e ingranaggi.
- Tra i vantaggi si annoverano una configurazione elettrica semplificata e un coordinamento affidabile.
- Gli svantaggi includono una flessibilità limitata per future modifiche a causa della rigidità meccanica.
Gradi di libertà (DOF) e principi di progettazione dei meccanismi
Il concetto di gradi di libertà (DOF) è fondamentale nell'analisi e nella progettazione dei meccanismi. Ogni corpo libero ha sei DOF: movimento lungo tre assi e rotazione attorno ad essi. Le articolazioni limitano determinati movimenti, regolando il numero totale di DOF:
- Giunti rotoidali e prismatici: Aggiungere un grado di libertà per ciascuna direzione: rotazione o traslazione.
- Giunti cilindriciConsente traslazione e rotazione combinate (due gradi di libertà).
- Giunti sfericiConsente la rotazione su tre assi (tre gradi di libertà).
- Giunti a vite (elicoidali): Accoppia rotazione e traslazione, aggiungendo un singolo grado di libertà con movimento combinato.
Progettare per uno specifico grado di libertà garantisce che i meccanismi siano controllabili con un singolo azionamento o rimangano bloccati, evitando movimenti incontrollati.
Legge di Grashof per i meccanismi a quattro barre
Il criterio di Grashof aiuta a determinare se un meccanismo a quattro barre può ruotare in modo continuo o solo oscillare. Esso mette in relazione la lunghezza della barra più corta (S), di quella più lunga (L) e di quella intermedia (P, Q): se (S + L) ≤ (P + Q), è possibile una rotazione completa; altrimenti, il movimento è limitato.
[relacionado url=”https://www.ikkaro.net/what-is-freewheel/”]
Meccanismi flessibili e cuscinetti a flessione
I meccanismi flessibili assomigliano ai tradizionali collegamenti, ma sfruttano la flessibilità dei materiali. Utilizzano la deformazione elastica per generare il movimento, riducendo il numero di componenti e la manutenzione e aumentando la precisione. I cuscinetti flessibili ne sono un esempio, consentendo movimenti di rotazione precisi senza la necessità di giunti tradizionali.
- Cuscinetti flessibili: Ottieni movimenti precisi grazie agli elementi elastici, evitando problemi di usura e lubrificazione.
Sintesi e analisi dei meccanismi
La progettazione di meccanismi efficaci unisce principi scientifici e capacità creative di risoluzione dei problemi. La sintesi cinematica implica la definizione di dimensioni, tipi di giunti e sequenze per produrre il movimento desiderato. Le tecniche includono metodi grafici, algoritmi computazionali e prototipi fisici, applicabili dalle trasmissioni automobilistiche agli ingranaggi degli orologi di lusso.
Applicazioni nel mondo reale: dove possiamo osservare questi meccanismi?
I meccanismi sono integrati in una vasta gamma di dispositivi, dai più piccoli ai più grandi. Eccone una selezione:
- Settore automobilistico: Trasmissioni, scatole dello sterzo, valvole azionate da camme e tergicristalli.
- Robotica: Bracci multigrado, piattaforme parallele, pinze e riduttori.
- Settore: Sistemi di automazione, macchine per l'imballaggio, presse e alberi di trasmissione per linee di trasporto.
- Prodotti di consumo: Ombrelli pieghevoli, orologi, utensili da cucina, attrezzature per il fitness.
- Equipaggiamento pesante: Gru, escavatori e sollevatori da cantiere.
La comprensione di questi meccanismi ne migliora la progettazione, il funzionamento e la manutenzione, sottolineandone il ruolo centrale nell'ingegneria. Riconoscere la diversità e l'ingegnosità che li caratterizzano permette una migliore innovazione e applicazione in vari campi, rendendo i meccanismi fondamentali per il progresso tecnologico.