
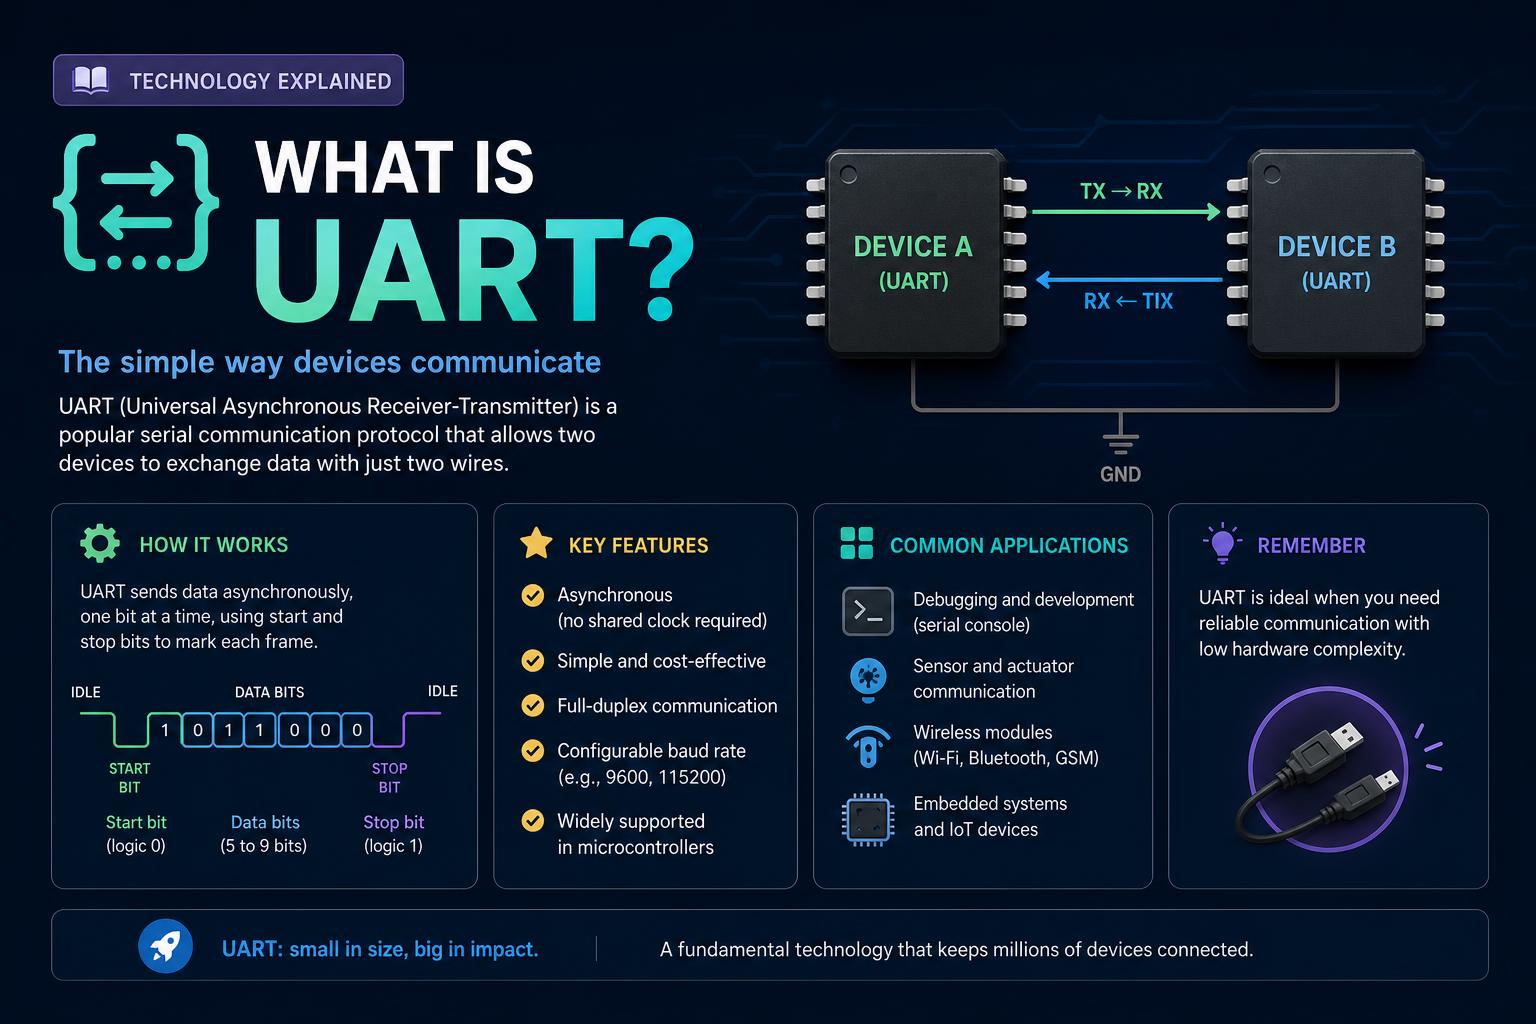
- UART(Universal Asynchronous Receiver/Transmitter)は、パラレル形式とシリアル形式の間でデータを変換することにより、わずか2本のワイヤでシンプルで信頼性の高いシリアル通信を可能にします。
- TTL、RS-232、RS-485など、いくつかのバリエーションがあり、それぞれ異なる電圧、距離、ネットワークの種類に適しており、堅牢性や複数デバイス環境に対応するために、追加のプロトコルが上層に重ねられています。
- 正しく動作させるには、設定(ボーレート、データビット、電圧)を一致させ、データ損失を防ぐためのバッファまたはフロー制御が必要であり、実用的な用途は趣味用のモジュールから産業用多重センサーネットワークまで多岐にわたる。
コンピューターがGPSモジュールやBluetoothチップ、あるいは昔ながらのプリンターやモデムといった旧式の機器とどのように通信しているのか、疑問に思ったことはありませんか?こうした接続を可能にしている縁の下の力持ちが、UART(Universal Asynchronous Receiver/Transmitter:ユニバーサル非同期送受信機)です。今日のテクノロジーの世界は、超高速のUSBや無線接続が主流ですが、UARTは今もなお、趣味用のマイクロコントローラーボードから複雑な産業システムまで、あらゆる機器でシリアルデータ伝送を静かに担っています。
UARTとは何か、その仕組み、歴史、プロトコル、種類、そして現代の電子機器においてなぜ依然として重要なのかを知りたいなら、このガイドがきっと役に立つでしょう。UARTの仕組みを分かりやすく解説し、よくある誤解を解き明かし、なぜ多くの組み込みアプリケーションや通信インターフェースにおいてUARTが不可欠な存在であり続けているのかを探っていきましょう。
基本を理解する:UARTとは何か?
UARTはUniversal Asynchronous Receiver/Transmitter(ユニバーサル非同期送受信機)の略です。やや難しそうな名前ですが、UARTは実際にはパラレル形式とシリアル形式の間でデータを変換するシンプルなハードウェアコンポーネント(専用チップまたはマイクロコントローラに組み込まれたもの)です。その主な役割は、マイクロコントローラと接続されたセンサーや周辺機器など、デジタルシステム間でシリアルデータを送受信することです。
SPIやI2Cのような専用の通信プロトコルとは異なり、UARTは厳密には通信プロトコルではなく、論理回路です。特定のメッセージングプロトコルやアドレス方式を規定するのではなく、ビットの送信方法、つまり非同期かつシリアルに、送信側と受信側が合意した形式で送信する方法を定義します。
UARTの大きな利点は、通常、送信(Tx)と受信(Rx)という2本のワイヤだけで、シンプルで信頼性の高いポイントツーポイント通信を確立できる点です。このシンプルさと幅広いサポートにより、UARTは電子機器におけるシリアルデータ交換を実現する最も手軽で人気のある方法の一つとなっています。
UART通信の仕組み
UARTは非同期通信を行うため、専用のクロックラインで接続されていません。データはパケット単位で送信され、通信速度(ボーレート)は両者間で合意する必要があります。各パケットには、メインデータに加えて、開始を示すスタートビットと、終了を示す1つ以上のストップビットが付加されます。
UARTによるデータ送信がどのように行われるかを、段階的に概説します。
- データの準備: 送信側のUARTは、CPUなどのソースから並列データを受け取り、それをパケットに組み立てます。このパケットには、スタートビット、設定可能な数のデータビット(通常は5~9ビット)、エラーチェック用のオプションのパリティビット、および1つまたは2つのストップビットが含まれます。
- シリアル伝送: UARTは、事前に合意されたボーレートで、Txラインを通してビットを一つずつ順番に送信する。
- 受信: 受信側のUARTは、受信側のRxラインを監視します。スタートビットの立ち下がりエッジ(ハイからローへの遷移)を検出すると、同期して、ボーレートに合わせて後続のビットをサンプリングします。
- データのデコード: オプションのパリティビットとストップビットを含むすべてのビットが受信された後、UARTはシリアルストリームをパラレルデータに変換し、受信デバイスに転送します。
この構成により、最小限の配線でデバイス間のポイントツーポイントのデータ交換が可能になり、別途同期クロックも不要になります。
UARTデータパケットの分解:フレーム構造
UARTによって送信されるデータはすべて「フレーム」またはパケットにパッケージ化され、それはいくつかの異なるフィールドから構成されます。
- アイドル状態: 送信していないときは、回線は高電圧レベル(論理「1」、別名「マーク」)を維持します。これは、回線の健全性チェックや、機器が接続されていないか、または故障しているかを検出するのに役立ちます。
- 開始ビット: 送信はスタートビット(論理「0」(スペース))で開始され、これは送信ラインをローレベルにすることで示されます。受信機はこの遷移を利用して同期を行い、ビットタイミングを開始します。
- データビット: これらはペイロードを運びます。ペイロードは通常5~9ビットですが、最も一般的なのは7ビットまたは8ビットです。データはほぼ常に最下位ビット(LSB)から先に送信されます。たとえば、ASCII文字「S」(2進数1010011)は1 1 0 0 1 0 1として送信されます。
- パリティビット(オプション): エラー検出用の追加ビットで、偶数または奇数に設定されます。送信側のUARTはデータ内の「1」の数をカウントし、パリティビットを設定することで結果がパリティ規則に一致するようにします。受信側のUARTも同様のチェックを行い、結果が一致しない場合は、送信中に一部のビットが変更されたことがわかります。
- ストップビット: データとオプションのパリティの後、1つまたは2つのストップビットによって回線はアイドル(ハイ)状態に戻ります。これにより、受信側はバイトを処理し、次のフレームの準備をするための時間を確保できます。
一般的なUART構成(データビット8ビット、パリティなし、ストップビット1ビット—「8N1」)では、各フレームは文字あたり10ビットのデータを送信するため、プロトコル効率は約80%となります。これは、大きなパケットを扱うイーサネットの高い効率性に比べると控えめに聞こえるかもしれませんが、UARTは小さくてシンプルなデータ交換において真価を発揮します。まさにイーサネットが非効率になりがちな部分です。
UARTのハードウェア:構成要素と機能
UARTモジュールは単なる一対のピン以上のものです。信頼性の高いシリアルデータ転送に必要な変換、同期、バッファリングを処理する、いくつかの重要なサブ回路が含まれています。
UART設計における主な内部要素は以下のとおりです。
- クロックジェネレーター: ビットのサンプリングと送信のタイミングを提供し、通常はボーレートの倍数(8倍や16倍など)の周波数で動作して、正確なビット検出を保証します。
- シフトレジスター: これらは、並列データ(データバス上の1バイトなど)とシリアル伝送(TxまたはRxラインを介して一度に1ビットずつ伝送されるデータ)の間で変換を行います。
- FIFOバッファ: これらは、送受信されるバイトをキューに格納する短期記憶回路であり、CPUがデータをバースト的に読み書きすることを可能にし、オーバーフローやバイト損失のリスクを低減します。これは、高速通信において非常に重要です。
- 送受信制御: データ送信の開始または停止、割り込みの管理、およびフロー制御信号の処理を行うロジック。
- 読み書き制御: 接続されているプロセッサまたはメモリとのデータ交換を調整し、新しいバイトが準備できたときや送信が完了したときにフラグを立て、必要に応じてシステム割り込みをトリガーすることができます。
最新のマイクロコントローラでは、UARTハードウェアはチップに直接組み込まれていることが多く、ソフトウェアが送受信レジスタとやり取りして、パリティ、ボーレート、ストップビットなどのパラメータを設定できるようになっている。
UARTが他のプロトコル(SPI、I2C)と異なる点
UARTはSPIやI2Cといった他のシリアルバスと混同されることがありますが、そのアーキテクチャは根本的に異なります。
- UARTは非同期です。 共有クロックラインは不要です。同期はスタートビットとストップビットによって管理されます。
- SPIは同期式で、専用のクロックに加え、特定の信号用の追加配線を使用することで、はるかに高速な通信速度とマルチマスター/マルチスレーブネットワークをサポートします。
- I2Cは同期通信方式であり、複数のマスターとスレーブをサポートし、デバイスアドレス指定とともに、同一のワイヤペア上でデータまたはクロックを同時に送信します。
UARTは、最小限の配線数と設定で、2つのエンドポイントのみを必要とするシンプルで直接的なデバイス間リンクに最適です。2つ以上のデバイスを接続したり、複数のマスターを扱ったりする必要がある場合は、SPIやI2Cなどのプロトコルの方が適しています。
UARTの動作モード:シンプレックス、ハーフデュプレックス、フルデュプレックス
UART通信は、それぞれ異なるアプリケーションニーズに対応する3つの基本モードで設定できます。
- シンプレックス: データは送信機から受信機へという一方向にのみ伝送されます。受信機はデータを送信機に送り返すことはありません(位置情報やIDのみを送信するGPSやRFIDタグを考えてみてください)。
- ハーフデュプレックス: 通信は双方向で行われるが、同時ではない。デバイスは交互に送信と受信を行う。これは、衝突を回避する必要があるバス型ネットワークやマルチドロップ型ネットワークでよく用いられる。
- 全二重通信: データは送受信と同時に行われ、送信(Tx)と受信(Rx)にはそれぞれ独立した配線が用いられるため、PCとモデム間の接続に見られるようなリアルタイムの双方向通信が可能となる。
多くのUARTは全二重通信用に設計されていますが、具体的な動作モードはチップセット、配線、およびアプリケーションの要件によって異なります。
UARTのバリエーションと物理インターフェースの理解
UART回路自体は電気的特性を気にせず、「1」と「0」を表す論理レベルのみを扱います。しかし、実際の接続でUART信号を伝送するために必要な電圧と配線は、アプリケーションによって異なります。以下に、最も一般的な実装例を示します。
TTLシリアル(ロジックレベルUART)
TTL(トランジスタ・トランジスタ・ロジック)シリアルとは、マイクロコントローラやデジタルシステムと直接互換性のあるロジック電圧でUART信号を送信する方式を指します。通常、電圧範囲はプラットフォームによって0~5Vまたは0~3.3Vです。「ハイ」(ロジック1、または「マーク」)は高電圧(例えば3.3Vまたは5V)であり、「ロー」(ロジック0、または「スペース」)は0Vです。
TTL UARTは、チップ間のオンボード通信や、非常に短いケーブル配線によく使用されます。シンプルで、両方のデバイスで共通のグランド基準のみが必要であり、両方のデバイスが互換性のある電圧ドメインを使用している限り、レベルコンバータは不要です。しかし、電圧レベル間の標準化が不十分なため、レベルシフターなしでは、5V UARTが3.3Vデバイスを簡単に破損させてしまう可能性があります。
TTL UARTの使用例:
- ArduinoまたはRaspberry Piのシリアルヘッダー(プログラミングまたはデバッグ用)
- コントローラーとモジュール(GPS、Bluetooth、RFIDなど)間のオンボード接続
- Arduinoの (NAIST) と ラズベリーパイ 公式ドキュメントには、TTL UART の使用に関するピン配置が記載されています。
- FT232RまたはCP2102チップをベースにしたUSB-to-TTL UARTアダプタ
制限事項: TTL UARTはシングルエンド(グランド基準)であり、狭い電圧振幅を使用するため、長距離ではノイズの影響を受けやすい。ほとんどの場合、信頼できるケーブルの長さは1~2メートルに制限される。それ以上の長さが必要な場合は、RS-232またはRS-485の使用を検討すべきである。
RS-232:定番のシリアル通信規格
RS-232はシリアル規格の元祖であり、元々は1960年代にコンピュータと周辺機器を接続するために規定されました。ビンテージ機器によく見られる分厚いDB9やDB25コネクタの背後にあるプロトコルです。RS-232は基本的にUARTデータフレーミングを使用していますが、いくつかの注目すべき特徴があります。
- 電圧レベル: RS-232のレベルはTTLに比べてはるかに高く、反転しています。論理「1」は-3V~-12V、論理「0」は+3V~+12Vで表されます。
- シングルエンド: 信号ごとに1本の配線があり、共通のグランドを基準としている。
- 堅牢性とケーブル長: その高電圧変動により、最大15メートル(約50フィート)までの安定した伝送が可能になります。標準的な通信速度は通常115,200bpsに達しますが、短距離であれば数Mbpsまで対応できます。
- コネクタ: 従来のDB9およびDB25コネクタは、Tx、Rx、GND以外にも、RTS、CTS、DTR、DSRなど、ハードウェアフロー制御やモデムアプリケーションをサポートする複数の信号を伝送します。しかし、基本的な通信には3ピンのみで十分です。
- 方向性: RS-232はポイントツーポイントの全二重通信(同時送受信)を可能にするが、リンクごとに1つの送信機と1つの受信機しかサポートしない。
MAX232のようなアダプタは、マイクロコントローラのロジックとRS-232のより高い反転電圧との間で電圧変換を行うためによく使用されます。レベルシフターが確実に接続されている場合を除き、RS-232のTxピンをTTL UARTまたはマイクロコントローラのピンに直接接続しないでください。この間違いは、低電圧チップをすぐに破壊してしまう可能性があります。
PC分野では旧式とみなされているものの、RS-232は産業機器、実験機器、ネットワーク機器では依然として広く利用されている。古いシリアル周辺機器を最新のコンピュータに接続する必要がある場合は、USB-RS-232変換アダプタも無料で入手できる。
RS-485:産業用主力機器
RS-485(EIA-485とも呼ばれる)は、UARTベースの通信を新たな高みへと引き上げ、産業用およびビルディングオートメーションネットワークで広く利用されています。その特徴は以下のとおりです。
- 差動バス: 2本のワイヤ(AとB)に等しく逆向きの電圧を伝送します。論理「1」は正の電圧差(A > B)、論理「0」は負の電圧差(A < B)を表します。このバランスのとれた信号伝送方式は、電気ノイズに対する優れた耐性を備えているため、騒音の多い工場などでも長距離ケーブルでの使用に最適です。
- 複数ドロップ機能: RS-485はポイントツーポイント接続に限定されません。1組のワイヤで、同一バス上の最大32台(最新のトランシーバーを使用すればそれ以上)のデバイスを接続できます。送信機と受信機を相互接続できるため、マルチマスター構成やマスタースレーブ構成も可能です。
- 半二重通信(標準): 最も一般的な方式では、送信と受信の両方に1組のワイヤを使用し、デバイスはソフトウェアで通信の順番を調整します。全二重通信(2組のワイヤを使用)も可能ですが、実際にはあまり一般的ではありません。
- 距離と速度: RS-485は、低速(例えば100kbps)では最大1200メートル(約4000フィート)のケーブル長をサポートし、短距離ケーブルでは最大10Mbps(またはそれ以上)のデータレートをサポートします。
- 例: プロトコルに広く使用されています Modbus RTUProfibus、BACnet MSTP、およびDMX512(舞台照明)。
RS-485ではすべてのデバイスがバスを共有するため、一度に1つのデバイスのみがラインを駆動する必要があります。RS -485チップには通常、「ドライバイネーブル」ピンがあり、デバイスがラインを駆動するタイミングと、アイドル状態(高インピーダンスの「リスニング」モード)になるタイミングを制御します。
物理層の比較:RS-232、RS-485、TTL UART
| 機能 | RS-232シリアル | RS-485シリアル | TTLシリアル |
|---|---|---|---|
| シグナル伝達 | シングルエンド、反転ロジック (-3~-12Vが「1」、+3~+12Vが「0」) |
差動非反転論理 (A>B = '1', A |
シングルエンド、非反転ロジック (0V~Vcc、通常は3.3Vまたは5V。「ハイ」=1) |
| 最大デバイス | 送信機1台、受信機1台 ポイントツーポイントのみ |
複数箇所への配送が可能なバス、最大32台の受信機(またはそれ以上)に対応 1つのバス上で多数のデバイスをサポート |
送信機1台、受信機1台 ポイントからポイントへ |
| レンジ | 標準速度で最大約15メートル(50フィート) | 最大約1200メートル(4000フィート)まで、低速で最大距離を飛行 | 数メートルまで。1~2メートル以下が最適。 信頼性のために |
| データレート | 標準で最大115kbps、短距離回線(1Mbps以上)ではさらに高速化可能 | 最大10Mbps(短距離回線)、1200mで100kbps | チップの性能が許す限り高い。通常、オンボードで数Mbpsまで対応。 |
| 一般的な使用例 | 古いPCのCOMポート、実験機器、産業用構成ポート | 産業用ネットワーク、ビルディングオートメーション、センサーバス、DMX照明 | オンボードのチップ間通信、マイクロコントローラ、モジュール(GPS、Bluetooth、センサー) |
UART設定の主要パラメータ
UART通信を機能させるには、両方のエンドポイントが以下の設定について合意する必要があります。
- ボーレート: ビットが送信される速度(1秒あたりのビット数)。一般的な値:9600、19200、57600、115200 bps。
- 電圧レベル: 機器間で電圧を一致させる必要があります。例えば、両方とも3.3Vまたは両方とも5Vである必要があります。そうでない場合は、レベルシフターが必要です。
- データビット: データフィールドのサイズ(5、6、7、8、または9ビット。通常は8ビット)。
- パリティ: なし、偶数、奇数。パリティは基本的なエラー検出機能を追加する。
- ストップビット: 1つか2つ。ほとんどのシステムは1つを使用します。
- フロー制御: オプション。ハードウェア(RTS/CTS)またはソフトウェア(XON/XOFF)のいずれか。
これらのパラメータに不一致があると、通信が失敗し、データ破損、フレーミングエラー、その他の問題が発生します。また、ボーレートが高い場合やケーブルが長い場合は、ボーレートや電圧レベルのわずかなずれでも同期の喪失やデータエラーを引き起こす可能性があることを覚えておいてください。
一般的なUARTアプリケーション:UARTが使用される場所と理由
UARTは、そのシンプルさ、信頼性、そして幅広いサポートのおかげで、数十年にわたる技術革新を乗り越えてきました。現代のシステムにおいても、UARTは幅広いタスクに最適です。
- 組み込みシステムのプログラミングとデバッグ(TTL UARTヘッダーを使用)
- DIYプロジェクトやプロフェッショナルプロジェクトでGPS、Bluetooth、RFIDなどのモジュールを接続する
- ネットワーク機器や産業機器用のコンソールポート(多くの場合、RS-232またはRS-485経由)
- 広範囲に分散配置されたセンサーによるデータロギング(RS-485はマルチドロップセンサーネットワークでよく使用される)
- 舞台照明(RS-485経由のDMX512プロトコル)、ビルオートメーション(BACnet MSTP)、または工場制御(Modbus RTUトランスポート)
- 単純な2線式通信で十分な場合、または堅牢なリンクのために差動信号伝送が必要な場合のあらゆるシナリオ
伝統から現代へ:UARTの簡潔な歴史と進化
シリアルデータ伝送の概念は、電信や初期のテレタイプライターといった先駆的な技術にまで遡ります。最初のシリアルプロトコルは機械式で、モールス信号のように時間パルスを用いて文字を伝達していましたが、1960年代から70年代にかけて、可動部品を使わずにデータ交換を自動化・高速化する電子式UARTが登場しました。
DEC(Digital Equipment Corporation)は、PDPコンピュータ向けに最初のスタンドアロンUARTを設計しました。この技術革新はすぐに集積回路へと発展し、Western DigitalのWD1402A(1971年頃)は初期の普及型シングルチップUARTの一つとなりました。Wikipediaには、UARTの進化における重要な出来事がいくつか挙げられています。
- ナショナルセミコンダクター8250: 初期のIBM PCで使用されていたもので、1バイトのバッファを備えたシンプルな回路です。
- 16550/16550A: 16バイトのFIFOバッファを追加し、CPUへの負荷を常にかけなくても、信頼性の高い高速シリアル通信を実現しました。この改良により、より大きなバッファと高度な機能を備えた多くの派生プログラムが生まれました。
- マルチポート UART (DUART、QUART、OCTART): 2つ、4つ、または8つのUARTを1つのチップに統合し、マルチチャネルシリアルアプリケーションをサポートします。
- USB-UARTブリッジ: これらの最新チップ(FTDI FT232R、Cypress、ASIX AS99100、Exar XRシリーズなど)は、高速USBと1つ以上のUARTの間で変換を行い、今日のあらゆるPCに搭載されている「仮想COMポート」機能を提供します。
多くの組み込みCPUには、周辺機器との連携やシステムデバッグのために、依然としてオンチップUARTが搭載されている。ノートパソコンから物理的なRS-232ポートが姿を消しつつある中でも、UART規格自体はより現代的な接続方式の下で健在である。
主要なUARTモデルと機能
以下に、人気のあるUARTモデルの概要と、それぞれの特徴を示します。
- WD1402A(1971年頃): 一般販売向け初のシングルチップUART。
- 8250 / 16450: オリジナルのPCおよびAT UART。1バイトのバッファのため、データ損失なしでは速度が制限される。
- 16550A: 送受信用の16バイトFIFOにより、許容データレートが大幅に向上し、CPU負荷が軽減された。
- 16650–16950/16C950: 32バイト、64バイト、さらには128バイトのバッファ、DMAサポート、高度なフロー制御。より高速なデータ転送速度(1.5Mbps、3Mbps以上)。
- デュアート/クォート/オクタート: マルチチャネル通信に対応する、デュアルポート、クワッドポート、またはオクタルポートのバリエーションがあります。代表的なモデルとしては、NXPの28L194(クワッドポート)とExarのXR16L788(オクタルポート)が挙げられます。
- PCl Express UART(ASIX AS99100シリーズ、Exar XR17Vxxx): バッファ数が多く、DMAに対応し、ポートあたり6~25Mbpsの速度をサポートするマルチポートUART。
時間の経過とともに主な機能がアップグレードされました。FIFO動作のためのバッファの大型化、プログラム可能な割り込みトリガー、DMAサポート、最大データレートの向上、自動フロー制御、マルチドロップネットワーク、および非標準バスタイミングへの調整機能などです。
UART通信における一般的な課題とエラー処理
UARTはほとんどの場合において信頼性が高いが、いくつかの問題が円滑な通信を妨げる可能性がある。
- ボーレートの不一致: 送信機と受信機の速度差が約10%を超えると、ビットサンプリングが同期しなくなり、データが失われたり、誤って解釈されたりします。
- 電圧レベルの不適合: デバイス間の電圧レベルの不一致(例えば、5Vと3.3V)は、通信の不安定化や、繊細な部品の破損を引き起こす可能性があります。
- フレームエラー: 期待されるストップビットが欠落している場合に発生し、多くの場合、ノイズ、回線障害、または設定ミスが原因です。受信機は通常、ホストCPUに対してフレーミングエラーフラグを設定します。
- オーバーフロー/オーバーラン: UARTバッファから受信バイトを十分に速く読み取れない場合、追加のデータが失われる可能性があります。FIFOバッファはこの問題を軽減しますが、非常に高速な場合やホストCPUがビジー状態の場合、オーバーランは依然としてリスクとなります。
- ノイズ/EMI: シングルエンド信号(TTLまたはRS-232)はノイズの影響を受けやすく、特にシールドされていない配線や長い配線では、伝送中にビットが反転することがあります。
フロー制御の使用、設定の慎重な調整、適切なインターフェースチップの選択など、巧みな設計と適切な構成によって、日常的な問題のほとんどを解決できます。
ソフトウェアによるUARTのエミュレーション(「ビットバンギング」)
すべてのマイクロコントローラに十分な数のUARTが内蔵されているわけではありませんし、そもそも内蔵されていない場合もありますが、ソフトウェアでUARTプロトコルを完全に「模倣」することは可能です。ビットバンギングと呼ばれるこの手法は、汎用I/Oピンとタイミングを綿密に調整したルーチンを使用して、UARTのタイミングとビット構造を模倣します。
メリット: ハードウェアUARTが不要になるため、カスタム信号処理やプロジェクト固有の制約に対応できる柔軟性があります。
デメリット: かなりのCPU時間を消費するため、非常に高速なデータ転送速度や複雑なマルチタスクシステムには適していません。
Arduino(公式Arduinoページ)やTeensyといった人気のマイクロコントローラプラットフォームは、ソフトウェアシリアルライブラリを提供しています。Raspberry Pi Picoは、プログラマブルI/O(PIO)を搭載しており、ハードウェアレベルでUARTエミュレーション用のカスタムステートマシンを作成できます。NXP FlexIOも、ハードウェア支援型のビットバンギングソリューションです。
高度なUART機能:フロー制御とバッファリング
コンピュータや周辺機器の高速化に伴い、高速データ転送速度への対応が新たな課題となった。初期のUARTは1バイトのバッファしか持たず、CPUによる絶え間ないチェックが必要だった。特にマルチタスクシステムや、ディスクコントローラなどの他のI/OがCPU割り込みを1ミリ秒以上ブロックする場合、高速伝送速度ではデータ損失(オーバーラン)のリスクが常態化していた。
FIFO(先入れ先出し)バッファへの進化は、大きな飛躍を意味した。
- 16バイト、32バイト、64バイト、128バイト、さらに大きなバッファを使用することで、CPUは割り込み処理や保留中のデータの取得により多くの時間を確保できます。
- 16バイトのバッファがあれば、システムは9600bps程度の制限から150kbpsをはるかに超える速度まで向上させることができた。
- より大きなバッファとDMAサポートにより、毎秒数メガビットの速度を実現する信頼性の高いシリアルポートが実現します(カスタムアプリケーションではさらに高速化も可能です!)。
フロー制御メカニズムは、バッファオーバーフローを防ぐために不可欠です。
- ハードウェア: RTS(送信要求)やCTS(送信許可)などの信号は、モデムまたはデバイスとホスト間の通信を一時停止および再開します。
- ソフトウェア: データフローを一時停止または再開するために、帯域内で特殊文字(XON/XOFF)が送信されます。
最新の高速通信やUSBベースのソリューションが登場した現在でも、ハードウェアフロー制御を備えた従来のUARTは、タイミングが必ずしも予測できない状況において、信頼性が高く堅牢な通信を実現する上で依然として重要な役割を果たしている。
実践的なヒント:プロジェクトでUARTを動作させる方法
UARTを成功させるために留意すべき点は以下のとおりです。
- ボーレートとデータ形式を一致させる: 両方のデバイスが一致していなければ、受信側がフレームを誤って解釈してしまう。
- 電圧の互換性を確認し、必要に応じてレベルシフター/トランシーバーを使用してください。 RS-232を変換せずにTTL UARTピンに直接接続すると、チップが瞬時に損傷する可能性があります。
- 絶縁とEMIフィルタリング: 長距離伝送やノイズの多い環境では、差動送受信機(RS-485)や光アイソレータを使用することで、堅牢性が向上します。
- ケーブルの品質と長さ: 短いオンボードリンクを超える場合は、シールド付きツイストペアケーブルを使用してください。
- オーバーランを回避するには、FIFOバッファを使用するか、ソフトウェアによるチューニングを行ってください。 プロジェクトが高速処理に対応している場合は、バッファサイズが十分であること、およびホストCPUが他のタスクによって占有されていないことを確認してください。
- ロジックアナライザまたはオシロスコープを使用してデバッグする: 波形を視覚化できれば、設定のわずかなずれやタイミングの誤差も容易に発見し、分析することができる。
組み込み開発におけるUARTの典型的な使用例
UARTは、趣味用電子機器から産業用電子機器まで、数多くの用途でよく使われるインターフェースです。実際の使用例をいくつか挙げると以下のようになります。
- マイクロコントローラのプログラミングとデバッグ: 多くのボードは、ファームウェアの書き込みやデバッグログの検査のためにUARTポートを備えています。
- RS-485対応センサーネットワーク: データロギングや自動化のための長距離マルチドロップセンサーアレイは、ノイズ耐性を高めるために差動線によるUARTフレーミングを使用する。
- 携帯電話またはGPSモジュールを介してクラウドに接続する: ほとんどの携帯電話、GPS、Bluetoothモジュールは、UARTを介して通信し、通常はTTLヘッダーまたはUSB-UARTブリッジを介して通信します。
- PCとデバイス間の通信およびレトロコンピューティング: モデム、POSシステム、実験機器、および旧式の設備は、サービスおよびデータ転送のために依然としてRS-232リンクに依存している。
- 産業用制御システムおよびビル管理: 多くの空調設備、プロセス制御システム、照明システム、およびアクセス制御システムは、数百メートルまたは数千メートル離れた場所にある機器を連携させるために、RS-485 UARTネットワークを使用しています。
UARTの設定とトラブルシューティングの例
UARTリンクの一般的な設定方法とデバッグ方法について説明しましょう。
- ボーレートを選択してください: 9600bpsは一般的なデフォルト設定ですが、両方のデバイスが対応していて、ケーブルが短い場合は、115200bpsのようなより高速な速度を選択することもできます。
- データビット/パリティ/ストップビットを設定します。 現代のほとんどの用途では、「8N1」(8データビット、パリティなし、1ストップビット)が標準です。
- ワイヤーを接続します: デバイスAのRxピンをデバイスBのTxに接続し、デバイスAのTxをデバイスBのRxに接続します。GNDラインは共有します。どちらかの端がRS-232ロジックレベルの場合はRS-232トランシーバー(例:MAX232)を追加し、RS-485差動バスを使用する場合はRS-485差動トランシーバーを追加します。
- レベルを再確認してください: RS-232をTTLに直接接続しないでください。必ずアダプタを使用してください。
- 電源を入れてテストします。 シリアル端末またはロジックアナライザを使用して、文字が正しくフォーマットされた状態でデータがやり取りされているか確認してください。文字化けした出力が表示される場合は、両側のボーレートとパリティ設定を確認してください。
- エラーのトラブルシューティング: フレームエラーやパリティエラーは通常、フォーマットの不一致を意味します。データ損失は、受信側が送信に追いついていないことを意味します。ボーレートを下げるか、バッファサイズを増やしてみてください。
UARTソリューションを選択する際の重要なポイント
- 2つのチップまたは基板間の短くシンプルな接続には、TTL UARTは高速、簡単、低コストです。ただし、電圧の不一致には注意が必要です。
- 旧型機器や長距離ケーブルとの堅牢なポイントツーポイント通信には、RS-232が標準規格です。適切な電圧変換器を用意するようにしてください。
- 堅牢性、長距離ケーブル接続、またはマルチドロップネットワーク接続が必要な場合は、RS-485が最適です。ただし、ドライバ有効化ロジックと固有のバスアドレス指定を忘れないようにしてください。
最新のUARTは、FIFOバッファリング、DMA、フロー制御、高速データレート、マルチチャネルなど、豊富な機能を備えているため、プロジェクトのニーズに合った適切なチップまたはマイクロコントローラを選択してください。
UART(Universal Asynchronous Receiver/Transmitter)技術は、現在でも広く使われているデジタル通信方式の中でも最も古いもののひとつですが、そのシンプルさ、柔軟性、信頼性の高さから、より高度なインターフェースが次々と登場する中でも、依然として重要な存在であり続けています。GPSをRaspberry Piに接続する趣味の人、産業制御用のマルチセンサーネットワークを構築するエンジニア、あるいはレガシーシステムの保守担当者など、どのような立場であっても、UARTを隅々まで理解することは、あらゆる電子機器愛好家や専門家にとって不可欠なスキルです。
Arduino IDE ガイド:ダウンロード、機能、そして包括的なヒント