
- ,
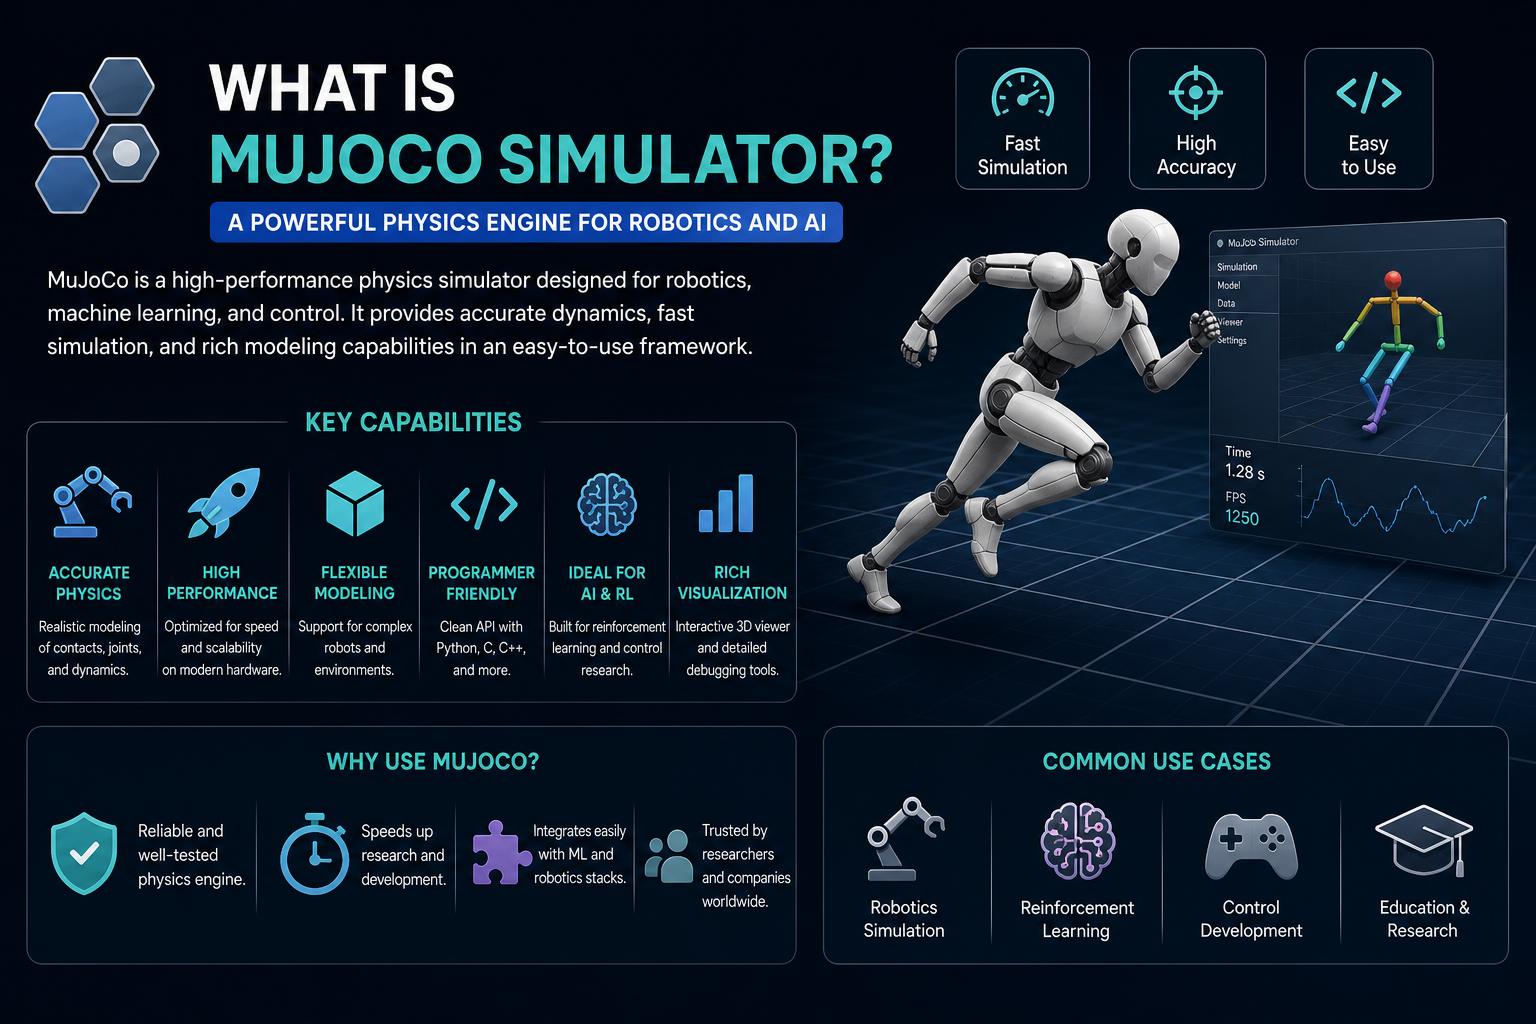
- MuJoCo ir augstas veiktspējas, atvērtā koda fizikas dzinējs, kas ir ideāli piemērots kontaktiem bagātai robotikas simulācijai.
- Tam ir efektīva kontaktu modelēšana, paplašināmas API un vispārinātas uz koordinātām balstītas reprezentācijas.
- Platforma atbalsta uzlabotu optimālo kontroli, pastiprinājuma mācīšanos un detalizētu biomehānisko modelēšanu.
MuJoCo jeb daudzlocītavu dinamika ar kontaktu ir strauji kļuvusi par neatņemamu robotikas un fizikas simulācijas sastāvdaļu. Sākotnēji izstrādāta 2010. gadu sākumā, tā bija paredzēta, lai apmierinātu pieaugošo vajadzību pēc ātrām, precīzām un elastīgām simulācijām robotikā, biomehānikā, animācijā un pat mašīnmācībā. Kopš tās palaišanas MuJoCo ir attīstījusies no patentēta rīka par bezmaksas, pilnībā atvērtā pirmkoda dzinēju ar Google DeepMind un plaukstošas starptautiskas kopienas atbalstu.
Ikvienam, kurš iedziļinās pētniecības tēmās, robotikas izstrādē vai sarežģītā animācijā, īpaši tur, kur galvenā loma ir reālistiskai fiziskai mijiedarbībai, ir ļoti svarīgi saprast, ko MuJoCo piedāvā. Iedziļināsimies MuJoCo būtībā, kāpēc tā ir kļuvusi tik svarīga, tehnoloģijā, kas ir tās fizikas simulācijas pamatā, kā tā tiek izmantota dažādās jomās, un praktiskajās detaļās, kas to atšķir no konkurentiem, piemēram, PhysX vai Bullet. Turklāt mēs izpētīsim, kā sākt darbu un izmantot tās jaudīgās funkcijas savos projektos.
Kas ir MuJoCo? Pārskats
MuJoCo apzīmē daudzlocītavu dinamiku ar kontaktu (Multi-Joint Dynamics with Contact) , un tas ir universāls fizikas dzinējs, kas pielāgots uzdevumiem, kuriem nepieciešama gan veiktspēja, gan precizitāte fiziskās pasaules simulācijā.
Sākotnēji izstrādāts Vašingtonas Universitātes Kustību kontroles laboratorijā un vēlāk komercializēts ar Roboti LLC starpniecību, MuJoCo 2021. gadā iegādājās Google DeepMind. DeepMind vadībā tas 2022. gadā kļuva par atvērtā koda platformu saskaņā ar Apache 2.0 licenci, kas ievērojami paplašināja piekļuvi un paātrināja kopienas attīstību. Šodien jūs varat brīvi lejupielādēt dzinēju no oficiālās MuJoCo tīmekļa vietnes vai piekļūt avotam vietnē GitHub.
MuJoCo galvenais dizaina mērķis ir dot iespēju pētniecībai un inženierijai jomās, kurās ir būtiska artikulētu ķermeņu kontaktu modelēšana — piemēram, robotikas rokas, kas satver objektus, humanoīdu robotu staigāšana vai muskuļu vadītas kustības simulācija biomehānikā. Savā būtībā MuJoCo apvieno izcilu skaitļošanas ātrumu , precīzu kontaktu apstrādi un elastīgu modelēšanas valodu , kas īpaši piesaista zinātniekus un inženierus.
MuJoCo galvenās iezīmes un iespējas
Kas padara MuJoCo tik pievilcīgu pētniekiem un izstrādātājiem? Tā nav tikai fizisko sistēmu simulācija, bet gan tās īstenošana, izmantojot uzlabotu rīku komplektu, pielāgojamas darbplūsmas un paplašināmas API. Šeit ir dažas no platformas pamatfunkcijām:
- Vispārinātās koordinātasSimulē sistēmas, izmantojot locītavu telpas attēlojumu, padarot to ideāli piemērotu sarežģītiem kinemātiskiem modeļiem, piemēram, robotiem.
- Stabila un efektīva kontakta dinamikaTā vietā, lai paļautos uz mantotajām atsperu amortizatoru pieejām vai pārāk vienkāršotu fiziku, MuJoCo izmanto modernu izliektu optimizāciju, lai garantētu unikāli, stabili rezultāti—izšķiroši svarīgi, ja kontakta uzvedība nosaka kopējo sistēmas uzvedību.
- Uz modeļiem balstīta optimizācijaIzstrādāts īpaši ar optimālu kontroli, uz datiem balstītu sistēmas identifikāciju un stāvokļa novērtējums prātā, nevis tikai animācija vai spēļu fizika.
- Spēcīgs ainu apraksts ar MJCFIetver cilvēkam lasāmu XML modelēšanas valodu MJCF fizikas modeļu izveidei un rediģēšanai, kā arī kompilatoru, kas šos modeļus pārveido optimizētās izpildlaika struktūrās.
- Atvērta, starpplatformu ieviešanaUzturēts C un C++ valodās, ar visaptverošām Python saistīšanām un atbalstu tādām populārām vidēm kā Unity un GPU paātrinātām aizmugursistēmām.
- Vietējā interaktīvā 3D vizualizācijaAprīkots ar iebūvētu OpenGL vizualizētāju, lai izpētītu modeļa uzvedību simulācijas laikā, atkļūdošanas scenārijos vai robotizētu sistēmu projektēšanā.
- Paplašināma spraudņu sistēmaViegli papildināms, lai atbalstītu jaunus izpildmehānismus, sensorus, ierobežojumus vai fizikas funkcijas, nemainot galveno dzinēju.
Šīs funkcijas apvienojumā veido platformu, kas ir īpaši piemērota gan klasiskiem simulācijas uzdevumiem, gan modernākajiem mākslīgā intelekta, pastiprināšanas mācīšanās un robotikas eksperimentiem.
MuJoCo vēsture: no akadēmiskās vides līdz atvērtā koda programmatūrai
MuJoCo sākotnēji izstrādāja Emanuels Todorovs un viņa kolēģi, reaģējot uz ierobežojumiem, ar kuriem viņi saskārās esošajās simulācijas programmās. Lielākajai daļai tolaik bija grūtības ar augstas precizitātes nepieciešamību kontaktu modelēšanā, lēnu izpildes ātrumu vai apgrūtinošām modelēšanas darbplūsmām.
Līdz 2012. gadam MuJoCo akadēmiskā debija piesaistīja robotikas un biomehānikas kopienu uzmanību visā pasaulē, pateicoties tā citēšanai tūkstošiem pētījumu rakstu un reputācijai jaunu pētījumu veicināšanā. Pēc komercializācijas kā patentētam produktam tas galu galā nonāca Google DeepMind rokās, kura mākslīgā intelekta un robotikas komandas plaši izmantoja tā unikālo risinātāju un modelēšanas pieeju. Atzīstot vērtību visai zinātnieku kopienai, DeepMind padarīja MuJoCo par atvērtā koda projektu, aicinot sniegt ieguldījumu un paātrinot tā tehnisko sasniedzamību.
Šī atvērtā pirmkoda pāreja ir izraisījusi aktivitātes eksploziju, sākot no pamata dzinēja uzlabojumiem līdz ekosistēmas projektiem, piemēram, MuJoCo Playground , partiju renderēšanas komplektiem un padziļinātām rokasgrāmatām un apmācībām.
Kā MuJoCo izceļas starp fizikas dzinējiem
Ir pieejami vairāki fizikas dzinēji, taču MuJoCo pievilcība slēpjas trīs savstarpēji saistītās jomās: simulācijas precizitāte, pielāgojamība un veiktspēja.
- Vispārinātās un Dekarta koordinātasAtšķirībā no spēlēm paredzētiem dzinējiem, MuJoCo galvenokārt darbojas locītavu telpā (“vispārinātās koordinātas”), padarot to daudz dabiskāku robotu modelēšanai. Tā vietā, lai izvietotu kontaktus uz neskaitāmām kastēm, var veidot artikulētus mehānismus ar reālistiskām locītavu robežām, savienojumiem un izpildmehānismiem.
- Analītiski apgriežams, mīksta kontakta modelisLai gan lielākā daļa kontaktu modeļu simulatoros, piemēram, Bullet vai PhysX, ir balstīti uz nekonveksām vai NP sarežģītām problēmām (lineāra/nelineāra komplementaritāte), MuJoCo pārformulē kontaktus kā izliektu optimizācijas problēmu. Tas nozīmē uzticams, ātrs un stabils simulācijas — pat ar sarežģītām mijiedarbībām (berze, ripošana, sausa/slīdoša uzvedība).
- Vienota ainas attēlošanaIzmantojot MJCF modelēšanas valodu (labi dokumentētu, paplašināmu XML formātu), pētnieki var rakstīt skriptus vai ar roku veidot sarežģītus modeļus, sākot no muskuļu un cīpslu sistēmām, kas atgādina biomehāniku, līdz sarežģītiem daudzķermeņu robotiem ar sensoriem un izpildmehānismiem.
- Optimizācija pētniekiemPēc būtības MuJoCo nav paredzēts tikai skaistiem attēliem vai spēlēm. Optimizācijas uzdevumi — stāvokļa novērtēšana, trajektorijas optimizācija, sistēmas identifikācija — ir pirmās šķiras pilsoņiTā API nodrošina tiešu piekļuvi visiem stāvokļa mainīgajiem, spēkiem un risinātāja iekšējām funkcijām pielāgotām darbplūsmām.
Vienkārši sakot, MuJoCo risinātājs ir ievērojami efektīvs, daudzos scenārijos darbojoties daudz ātrāk nekā reāllaikā, taču tas ir arī paredzams un stabils zinātniskās reproducējamības nodrošināšanai.
Galvenās tehniskās funkcijas: Kas slēpjas zem pārsega?
Realitātes simulēšana ir sarežģīta — MuJoCo to panāk, pārdomāti izstrādājot katru sava dzinēja, datu struktūru un lietotāja saskarņu daļu.
1. Efektīvs, pavedieniem drošs datu dizains
MuJoCo aprēķini atdala modeļus ( mjModel , kas apraksta visas statiskās sistēmas īpašības) no datiem ( mjData , kas satur visus stāvokļu un starpposma aprēķinus). Šī atdalīšana nozīmē, ka varat simulēt vairākus scenārijus, paralēli veikt eksperimentus vai pārslēgties starp stāvokļiem — visu acumirklī, bez papildu piešķiršanas ( “nulles atmiņas piešķiršana pēc inicializācijas” ).
2. Risinātāja izvēles iespējas kontaktam un dinamikai
Atkarībā no jūsu vajadzībām, MuJoCo atbalsta vairākus skaitliskos risinātājus:
- Ņūtona risinātājsKvadrātiskā konverģence ātriem un precīziem risinājumiem (ieteicams lielākajai daļai lietojumu).
- Konjugētā gradientaNoderīgi daudzdimensionālās vai slikti kondicionētās problēmās.
- Projicētais Gausa-Seidela efekts: Tiek galā ar eliptiskiem berzes konusiem, līdzsvarojot veiktspēju un stabilitāti.
Šie risinātāji nemanāmi darbojas ar dzinēja vienotajiem ierobežojumiem, tostarp mīkstajiem/stingrajiem kontaktiem, locītavu un cīpslu ierobežojumiem, sauso berzi un citiem.
3. Cīpslu, mīksto ķermeņu un elastīgu objektu uzlabota modelēšana
MuJoCo var simulēt minimāla garuma ceļa cīpslas (piemēram, robotizētās rokās vai simulētos muskuļos), virves, audumu un citus deformējamus objektus, izmantojot saliktus ierobežojumus. MJCF makro atvieglo sarežģītu mezglu definēšanu bez atkārtotas kodēšanas.
4. Daudzpusīgi aktivizācijas un sensoru modeļi
Varat modelēt elektromotorus, pneimatiskos/hidrauliskos cilindrus, bioloģiskos muskuļus vai pat pielāgotus izpildmehānismus. Izpildes modeļi ir veidoti tā, lai tie būtu bagātīgi parametriski , atbalstot gan tradicionālās vadības (PD, griezes momenti), gan uzlabotas, bioloģiski iedvesmotas sistēmas.
5. Interaktīva un ātra vizualizācija
Iebūvētais 3D vizualizētājs (izmantojot OpenGL) nodrošina modeļu, spēku, kontaktu un sensoru datu renderēšanu reāllaikā. Funkcijas ietver skeleta pārklājumus, inerces vizualizāciju, spēka/griezes momenta vektorus, ēnas, pielāgotas kameras vadības un iespēju ietekmēt darbojošos simulāciju, interaktīvi “satverot” modeļa daļas.
6. Starpplatformu un paplašināms
MuJoCo atbalsta Linux, Windows un macOS, un iepriekš kompilēti binārie faili un Python saistījumi tiek izplatīti, izmantojot PyPI. Dzinēju var tieši iegult pielāgotās C/C++ vai Python darbplūsmās vai izmantot ar ārējām platformām, piemēram, Unity, sarežģītākām vizualizācijām.
7. GPU paātrinātas aizmugures sistēmas
Izmantojot tādus projektus kā MJX (JAX) un MuJoCo Warp (izstrādātājs NVIDIA), jūs varat novirzīt liela mēroga, paralēlas simulācijas uz grafiskajiem procesoriem (GPU). Šīs aizmugursistēmas izmanto to pašu mjModel/mjData saskarni, vienkāršojot koda pārnesamību un atverot jaunas pētniecības iespējas dziļās pastiprināšanas mācīšanās un lielu robotu populāciju jomā.
8. Spraudņu ekosistēma
Izstrādātāji var izveidot koplietojamas bibliotēkas spraudņus, lai reģistrētu jaunus fizikālos uzvedības modeļus, izpildmehānismus vai sensorus simulācijas dzinējā. Tas padara MuJoCo ļoti pielāgojamu, pētījumiem iekarojot jaunas teritorijas.
Modelēšana ar MuJoCo: MJCF modelēšanas valoda
MuJoCo lietošanas vienkāršības un elastības pamatā ir MJCF (MuJoCo XML ainas apraksts) . Atšķirībā no dažām citām programmām, kas piespiež strādāt ar neskaidriem bināriem objektiem, MJCF ir vienkāršs XML dialekts, pilnībā dokumentēts un izstrādāts gan cilvēkam lasāmai, gan programmatiskai rediģēšanai.
Iedomājieties, ka jūs projektējat robotizētu roku ar vairākām brīvības pakāpēm, pielāgotu izpildmehānismu, sensoriem un dažādām ģeometriskām formām — MJCF padara to pieejamu:
- Kodolīga, salasāma sintakseViegli norādiet pasaules ķermeņus, savienojumus, ģeomas, cīpslas, ierobežojumus, sensorus un vizuālos elementus dažās rindās. Plašie noklusējuma iestatījumi nozīmē, ka reti ir jādefinē katrs parametrs.
- Plaši makro un noklusējuma iestatījumiCSS līdzīga parametru vērtību mantošana, kā arī augsta līmeņa makro atkārtotu struktūru, piemēram, režģa sietu vai saistītu segmentu, izveidei.
- Atbalsts MJCF un URDF modeļiemVarat ielādēt modeļus gan no MuJoCo dzimtās MJCF, gan no robotikas standarta URDF, uzlabojot sadarbspēju ar lielām atvērtā pirmkoda robotu modeļu bibliotēkām.
Darbplūsma ir vienkārša: uzrakstiet savu .xml modeli, izmantojiet MuJoCo kompilatoru, lai izveidotu optimizētu modeli, un pēc tam palaidiet to simulācijā vai eksportējiet koplietošanai.
Padziļināta izpēte: simulācijas process un aprēķini
Zem pārsega MuJoCo simulācijas process ir rūpīgi optimizēts gan ātrumam, gan modularitātei. Šeit ir vienkāršots sadalījums:
- Modeļa definīcijaUzrakstiet savu modeli MJCF vai URDF valodā un kompilējiet to ar MuJoCo XML kompilatoru.
- InicializācijasModelis tiek kompilēts mjModel datu struktūrā, kas satur visas statiskās īpašības.
- Simulācijas datu iestatīšanaIzveidojiet mjData objektus (katram modelim var būt daudz, atbalstot paralēlismu).
- SolisIzsauciet mj_step() (vai tā modulārās komponentes), lai pārvietotu simulāciju par vienu laika soli uz priekšu, apstrādājot visus spēkus, kontaktus un integrāciju.
- Pielāgoti paplašinājumiLietotāja definētas atzvanīšanas funkcijas var efektīvi ieviest jaunus spēkus, izpildmehānismus vai sadursmju uzvedību.
- Vizualizācija un analīzeVietēja grafiskā lietotāja saskarne vai programmatiska piekļuve visiem fiziskajiem stāvokļiem, spēkiem, sensoru vērtībām utt.
Viena liela priekšrocība ir simulācijas kontroles līmenis: pieredzējuši lietotāji var sadalīt simulācijas procesu, palaist tikai tā daļas (pielāgotai analīzei vai paralēlai paraugu ņemšanai) vai pielāgot risinātāja iestatījumus izpildes laikā, lai eksperimentētu ar veiktspējas un precizitātes kompromisiem.
Mērvienības, stabilitāte un simulatora nianses
MuJoCo neuzspiež fizisko mērvienību sistēmu — jūsu ziņā ir izmantot konsekventu metriku ( MKS ). Iekšēji tādiem lielumiem kā gravitācija un blīvums ir noklusējuma vērtības, kas pieņem MKS, taču dzinējs ir agnostisks , ja vien visi skaitļi paliek konsekventi. Šī elastība ļauj jums mērogot problēmas efektivitātes labad, taču jums ir jābūt modriem, lai viss būtu saskaņots.
Pateicoties ļoti optimizētajiem, matemātiski precīzajiem risinātājiem, MuJoCo bieži vien var darboties ar tūkstošiem simulētu soļu sekundē pat sarežģītās ainās. Tomēr, tāpat kā visiem fizikas dzinējiem, nestabilitāte var rasties, ja laika soļi tiek pārsniegti vai modeļi tiek konstruēti ar sliktu parametrizāciju. Laika soļu precīza noregulēšana, kontakta "maigums" un pareizais risinātājs var nodrošināt perfektu ātruma un stabilitātes līdzsvaru.
Sadarbība, kopiena un ekosistēma
Pēc atvērtā pirmkoda ieviešanas MuJoCo ekosistēma ir uzplaukusi.
- Oficiālā dokumentācija un pamācības: Labākā vieta, kur mācīties, ir dokumentācija, kurā ir viss, sākot no instalēšanas rokasgrāmatām un API atsaucēm līdz ļoti detalizētām pamatā esošo matemātisko aprēķinu diskusijām.
- Atvērta kopiena un atbalsts: Google DeepMind un kopiena risina jautājumus, izmantojot GitHub diskusiju un problēmu sadaļu — lielisku vietu, kur lūgt palīdzību, ziņot par kļūdām vai ieteikt funkcijas.
- Python, C un C++ API: Python ir vispopulārākā saskarne (caur PyPI), taču ir arī vietējās C/C++ API, kā arī integrācijas ar Unity un ML ietvariem (piemēram, JAX, PyTorch).
- Lieliski projekti un paplašinājumi: Ievērojami kopienas centieni ietver MuJoCo rotaļu laukums, kas vienkāršo robotu apguvi uz reāliem robotiem; OpenSim, SDFormat un OBJ failu konvertētājus; un eksportētājus, kas ļauj izmantot esošos CAD modeļus.
- Reālās pasaules ietekme: Tūkstošiem pētniecības projektu, vadības komplektu un sacensību simulācijai un apmācībai izmanto MuJoCo, padarot to par vienu no visplašāk citētajiem un cienītākajiem simulācijas dzinējiem šajā jomā.
Instalēšanas rokasgrāmata: MuJoCo palaišana
Darba sākšana ir vienkārša, it īpaši pēc pārejas uz atvērtā pirmkoda programmatūru. Šeit ir īss ceļvedis lielākajai daļai lietotāju:
- Apmeklējiet oficiālā vietne or GitHub krātuve lai lejupielādētu saderīgos bināros failus jūsu operētājsistēmai (Linux, Windows vai macOS).
- Izpakojiet izplatījumu izvēlētajā direktorijā.
- Python projektiem vienkārši palaidiet pip instalēt mujoco (iespējams, virtuālā vidē vai conda vidē).
- Iestatiet vides mainīgos (piemēram, MUJOCO_PY_MUJOCO_PATH, LD_LIBRARY_PATH) ja nepieciešams noteiktiem apvalkiem (mujoco-py vai trešo pušu pakotnes).
- Iepazīstieties ar sniegtajiem piemēriem, iebūvēto skatītāju (simulēt) un dokumentāciju turpmākai iestatīšanai vai pielāgotām versijām. Interaktīvai izpētei ir pieejamas arī IPython/Colab piezīmju grāmatiņas pamācības.
Dzinējs ir viegls, un instalāciju var validēt ar vienkāršiem skriptiem, kas iekļauti dokumentācijā vai kopienas ceļvežos. Ja vēlaties integrēties ar mašīnmācīšanās bibliotēkām vai simulācijas klasteriem, kopiena nodrošina specializētus apvalkus un utilītas.
Kā tiek izmantots MuJoCo: pielietojumi un gadījumu izpēte
MuJoCo daudzpusība ir padarījusi to par noklusējuma dzinēju vairākos augsta līmeņa pētniecības projektos un robotikas sacensībās.
Robotikas pētniecība un attīstība
Neatkarīgi no tā, vai tās ir rūpnieciskās rokas, humanoīdi, četrkājainie vai veiklās rokas, MuJoCo ir iecienīts risinājums artikulētu mehānismu mijiedarbības ar sarežģītām vidēm simulēšanai. Tā spēja modelēt kontaktiem bagātu uzvedību, berzi un aktivizēšanu ļauj ātri izveidot kontrolieru prototipus pirms to ieviešanas aparatūrā, paātrinot inovācijas un vienlaikus aizsargājot dārgus robotus no riskantām agrīnās stadijas pārbaudēm.
Biomehānika un fizioloģija
Pateicoties cīpslu modelēšanai un elastīgajai ierobežojumu sistēmai, pētnieki var atdarināt dzīvnieku vai cilvēku muskuļu un skeleta sistēmas. Tas ļauj pētīt kustības, analizēt traumu scenārijus vai pat izstrādāt bioniskas ekstremitātes un eksoskeletus.
Mašīnmācība un pastiprināšana
# Kā dziļās pastiprināšanas mācīšanās pamatrīks, MuJoCo nodrošina galveno vadības komplektu (piemēram, DeepMind Control Suite) darbību un ir iecienīts sacensībās (piemēram, OpenAI sporta zālē/vingrāmjā). Ātrums un stabilitāte nodrošina ievērojamu paralēlizāciju mākslīgā intelekta aģentu apmācībai pārvietošanās, manipulācijas un navigācijas uzdevumos, tādējādi panākot izrāvienu dziļajā reālajā dzīvē (RL).
Animācija, spēles un grafika
Lai gan tas nav tā galvenais lietošanas gadījums, MuJoCo augstas veiktspējas kontaktu risinātājs un mīksto ķermeņu atbalsts ir padarījuši to par pretendentu reālistisku procedurālu animāciju un pat spēļu prototipu ģenerēšanā, īpaši simulācijām, kurām nepieciešama fiziski ticama kustība vai mijiedarbība.
Modeļa elementu sadalīšana: ķermeņi, ģeomas un vietas
MuJoCo “valodas” izpratne ir galvenais, lai atraisītu tās pilnās iespējas.
- Ķermeņi: Attēlo fiziskas daļas, kas hierarhiski organizētas, veidojot kinemātiskus vai dinamiskus kokus, kas raksturīgi robotu rokām vai skeletiem. Katram ķermenim ir telpiskas struktūras un inerciālas īpašības.
- Ģeomas: Definējiet vizuālās un sadursmju formas — iedomājieties sfēras, kapsulas, sietus —, katra no tām ir piestiprināta ķermenim. Ģeomas var būt izliektas vai sadalītas neizliektās formās, un tām var būt krāsas, tekstūras, masas un citi atribūti.
- Vietnes: Viegli objekti interešu punktu atzīmēšanai, stiegrojuma frēzēšanai, sensoru piestiprināšanai vai mērķa atrašanās vietas noteikšanai. Vietas nevar sadurties, bet ir svarīgas atsauces un vadības nodrošināšanai.
Šī atdalīšana nodrošina efektīvu aprēķinu veikšanu, elastīgu modelēšanu un skaidrāku atkļūdošanu; piemēram, vienam ķermenim var pievienot vairākas ģeomas, lai renderētu vai simulētu sarežģītu robotu, savukārt vietnes var norādīt atlīdzības vai novērošanas punktus pastiprināšanas mācību vidēs.
Savienojumi un izpildmehānismi: Kustības nodrošināšana
Kustību MuJoCo tehnoloģijā nodrošina locītavas, kas kontrolē brīvības pakāpes (DOF) starp savienotajiem ķermeņiem.
- Savienojumu veidi: Eņģu, bīdņu, lodīšu un brīvo savienojumu izmantošana ļauj izmantot plašu mehānismu klāstu, sākot no rotējošām ekstremitātēm līdz peldošiem objektiem.
- Vispārinātās koordinātas: Tā vietā, lai norādītu katru pozīciju atsevišķi, sistēma kodē iekšējos brīvības līmeņus, izmantojot locītavu mainīgos, un tiešā kinemātika aprēķina katra ķermeņa pozīciju/orientāciju.
- Izpildmehānismi: Pievienojiet locītavām ievades spēkus (motorus, muskuļus, PD regulatorus utt.), nodrošinot sarežģītas kustības ar uz modeli balstītām vadības ierīcēm, pielāgotiem spēka likumiem un bioloģiski reālistiskiem muskuļiem.
Šī izkārtojuma atbilst tam, kā darbojas reālas robotu sistēmas un bioloģiskās radības, padarot simulatoru īpaši jaudīgu gan inženiertehniskiem, gan bioloģiskiem pētījumiem.
Kontakti, berze un ierobežojumi: reālistisku mijiedarbību simulācija
Viena no MuJoCo raksturīgajām iezīmēm ir labākā kontakta mijiedarbības modelēšana savā klasē. Fizisku “saskarsmi” starp stingriem ķermeņiem, tostarp berzi, elastību un sadursmi, ir ļoti grūti precīzi un efektīvi simulēt. MuJoCo risinājums:
- Mīksti, izliekti kontaktu modeļi: Visa kontakta dinamika (tostarp berze, ripošana, slīdēšana un robežas) tiek apstrādāta, izmantojot izliektu optimizāciju, kas ļauj gan ātrumu, gan a unikāls risinājums (svarīgi apgrieztajai dinamikai).
- Pielāgojams maigums un slīdamība: Parametri (solref, solimp) ļauj lietotājiem pielāgot, kā uzvedas “sūkļaini” vai “lipīgi” kontakti. Situācijām, kurās nav nepieciešama slīdēšana (piemēram, nav slīdēšanas vispār), ir pieejams papildu pēcapstrādes risinātājs, lai gan tas upurē izliektas optimizācijas garantiju.
- Elastīga ierobežojumu sistēma: Iekļaujiet sausās berzes, cīpslu ierobežojumus, vienādības ierobežojumus un citus elementus, kas visi ir apvienoti vienā matemātiskā ietvarā.
- Paralēlisms vienai salai: Ierobežojumu risinātājs automātiski atrod sistēmā neatkarīgas “saliņas”, nodrošinot mērogojamu paralēlu aprēķinu.
Rezultāts ir tāds, ka tādu uzvedību kā robota pēdu saskare ar nelīdzenu virsmu, roku satveršana ar nelīdzeniem objektiem vai mīksto audu mijiedarbība var simulēt gan efektīvi, gan reālistiski.
Vizualizācijas, atkļūdošanas un analīzes rīki
MuJoCo piedāvā stabilu reāllaika vizualizāciju uzreiz pēc instalēšanas, izmantojot savu OpenGL balstīto grafisko lietotāja saskarni. Funkcijas ietver:
- Tīklu, ģeometrisko primitīvu un teksturētu formu 3D renderēšana.
- Vizuāli pārklājumi skeletiem, inerces lodziņiem, kontakta spēkiem, normālēm un ārējām perturbācijām.
- Interaktīvi rīki spēku manuālai pielietošanai vai objektu perturbācijai — svarīgi vadības stratēģiju atkļūdošanai vai modeļa reakciju pārbaudei.
- Integrācija ar skriptēšanas un partiju renderēšanas cauruļvadiem, lai nodrošinātu uzlabotu analīzi vai video eksportēšanu.
Šos vietējos rīkus papildina trešo pušu integrācijas, piemēram, spēļu dzinēju spraudņi (Unity), pārlūkprogrammā balstīti renderētāji rezultātu kopīgošanai vai pakešrenderētāji datu kopu ģenerēšanai mākslīgā intelekta apmācībai.
Bieži sastopamas kļūmes un nianses
Neviens simulators nav perfekts, un MuJoCo jaudu apliecina tā nepieciešamība pēc rūpīgas modelēšanas un parametrizācijas. Bieži sastopamie padomi un brīdinājumi:
- Atšķirība: Simulācijas var "uzsprāgt", ja laika soļi ir pārāk lieli vai ja fizikālie parametri rada nereālus spēkus (piemēram, inicializējot iespiešanos vai izmantojot pārāk stingrus kontaktus).
- Vienības konsekvence: Tā kā MuJoCo nepiemēro mērvienības, centimetru sajaukšana ar kilogramiem un sekundēm radīs haosu — visā procesā pieturieties pie vienas konsekventas sistēmas!
- Pārsteidzošas sadursmes: Vecāku un bērnu ķermeņi parasti nesaduras, bet statiski vecāki (piemēram, grīda) ir izņēmums, tāpēc, iespējams, būs jāpielāgo sadursmju filtrēšana XML pēc nepieciešamības.
- Mīkstums/slīdums: Dažus lietotājus pārsteidz pakāpeniska slīdēšana (pat ar lielu berzi). Solref un solimp iestatījumi to stingri kontrolē, taču bieži vien ir nepieciešami mazāki laika soļi un rūpīga regulēšana.
- Vārdi un ID: Lielāko daļu elementu var atstāt nenosauktus, bet nosaukumi ir nepieciešami, veidojot savstarpējas atsauces (piemēram, cīpslas, izpildmehānismi). Iekšēji dzinējs indeksē visu, izmantojot uz nulli balstītus veselu skaitļu ID.
Ekosistēma un sadarbspēja
MuJoCo ekosistēma sniedzas tālu aiz galvenā dzinēja robežām:
- Saistījumi un valodu atbalsts: Dzimts atbalsts C, C++ un Python valodām; spraudņi Unity un Python mašīnmācīšanās rīkiem; un pastāvīgi centieni nodrošināt nemanāmu integrāciju ar jaunajām valodām.
- Konversijas utilītas: Viegli importējiet modeļus no OpenSim, SDFormat, OBJ vai Onshape, izmantojot specializētus pārveidotājus, kas atbalsta nemanāmu modeļu atkārtotu izmantošanu no citām rīku ķēdēm.
- Mašīnmācīšanās integrācijas: Rīki simulācijas datu eksportēšanai pastiprinātas mācīšanās nolūkos, saderība ar Gymnasium, RLlib un citām RL bibliotēkām; kopienas pārvaldītas vides aģentu veiktspējas salīdzinošai novērtēšanai.
- Platformas atbalsts: Iepriekš izveidoti binārie faili ir pieejami galvenajām operētājsistēmu platformām un arhitektūrām, tostarp ARM un x86 Linux, Windows un macOS (universāli binārie faili Apple Silicon un Intel).
Šī spēcīgā ekosistēma nodrošina, ka pētnieki var plūstoši pārslēgties starp simulācijas, vadības, apmācības un izvietošanas darbplūsmām.
Versiju veidošana, licencēšana un līdzdalība kopienā
MuJoCo ievēro ikmēneša izlaišanas ritmu, izmanto modificētu semantisko versiju shēmu un ir licencēts saskaņā ar Apache 2.0 — ļoti atļaujošu, uzņēmējdarbībai un pētniecībai draudzīgu licenci.
Kopienas vadlīnijas, stila vadlīnijas un problēmu ziņošana tiek pārvaldīta, izmantojot GitHub, padarot projektu pieejamu ieguldījumiem, kļūdu labojumiem un diskusijām. Creative Commons licence attiecas uz dokumentāciju, attēliem un demonstrācijas video, atbalstot gan izglītības, gan atvasinātu izmantošanu.
Veiksmes stāsti un atzinība
MuJoCo ir viens no visplašāk citētajiem simulācijas dzinējiem robotikas un mākslīgā intelekta literatūrā, ar tūkstošiem akadēmisku atsauču un plašu izmantošanu gan publiskā, gan patentētā pētniecības vidē. DeepMind Control Suite, desmitiem robotikas laboratoriju un salīdzinošās novērtēšanas sacensības izmanto to uzticamai un paātrinātai simulācijai. Jāatzīmē, ka MuJoCo Playground projekts ieguva izcilā demonstrācijas raksta balvu RSS 2025 konferencē, kas atspoguļo MuJoCo ietekmi robotu mācīšanās attīstībā plašā mērogā.
Neskatoties uz neregulāro kritiku (tostarp, kas ir amizanti, zināmu skepsi vietnē Reddit par tā izmantošanu ārpus korporatīvajiem pētījumiem), MuJoCo turpina paplašināt savu pielietojumu universitātēs, neatkarīgās laboratorijās un visu lielumu komerciālos uzņēmumos.
Palīdzības saņemšana, kļūdu ziņošana un līdzdalība
Ja rodas problēmas vai ir idejas uzlabojumiem:
- GitHub diskusijas: Lai saņemtu vispārīgu palīdzību, ieteikumus par funkcijām vai saņemtu tehniskus jautājumus un atbildes, ievietojiet ierakstu MuJoCo repozitorija diskusiju sadaļā.
- GitHub problēmas: Kļūdu ziņojumiem, augšupējiem funkciju pieprasījumiem vai padziļinātām diskusijām par koda bāzi.
- Kopienas ceļveži un forumi: Lai gan Reddit ir populāra neformālu diskusiju platforma, saturīgāku palīdzību sniedz GitHub un oficiālās dokumentācijas kopienas saites.
- Ieguldījumi: Pārskatīts, izmantojot standarta pieprasījumus (pull requests), ievērojot projekta līdzstrādnieku rokasgrāmatu un kodēšanas standartus.
Neatkarīgi no tā, vai esat pieredzējis izstrādātājs vai iesācējs robotikas jomā, plaša dokumentācija, aktīva problēmu izsekošana un sadarbības ētika nodrošina, ka jaunpienācēji īsā laikā var kļūt par līdzstrādniekiem.
Labākā prakse un padomi MuJoCo lietotājiem
- Ievērojiet konsekvenci ar mērvienībām: Vienmēr izmantojiet vienu sistēmu (MKS vai CGS) visiem garumiem, masām un laikiem. Tas novērš grūti atkļūdojamas kļūdas.
- Kontakta parametru savlaicīga noregulēšana: Negaidiet nestabilitātes krīzes — jau iepriekš pielāgojiet modeļu solref, solimp un laika soļus.
- Izmantojiet vairāku pavedienu apstrādi un paralēlismu: Mašīnmācībai vai statistiskai izlasei izveidojiet vairākus mjData gadījumus un palaidiet tos paralēlos pavedienos.
- Atkārtoti izmantot esošos modeļus: Izpētiet atvērtā pirmkoda MJCF/URDF robotu pasauli — kopiena ir pārnesusi visu, sākot no klasiskajiem manipulatoriem līdz jaunām eksperimentālām radībām.
- Vizualizēt un mijiedarboties: Bieži izmantojiet iebūvēto skatītāju. Spēja “satvert” un perturbēt simulētos robotus nodrošina labākus dizainus, labāku mehāniku un ātrāku atkļūdošanu.
Pieredzējušiem lietotājiem, iedziļinoties zemāka līmeņa API, tiek atvērtas pielāgotas aprēķinu plūsmas, reāllaika kontrolleri vai tieša integrācija ar optimizācijas un analīzes ietvariem.
No akadēmiskās izcelsmes līdz atvērtā pirmkoda transformācijai MuJoCo ir kļuvusi par būtisku tiltu starp teoriju un praksi robotikā, biomehānikā un mākslīgajā intelektā. Tās unikālā pieeja kontaktam, vispārinātajām koordinātām, uz modeļiem balstītai optimizācijai un elastīgai modelēšanas valodai piedāvā nepārspējamu rīku komplektu inovācijām. Kopienai augot — aptverot gan studentus, gan rūpnieciskās laboratorijas, gan hobiju entuziastus —, dzinējs ir gatavs turpināt darbināt nākamās paaudzes inteliģentas, fiziski iezemētas mašīnas.