
- ,
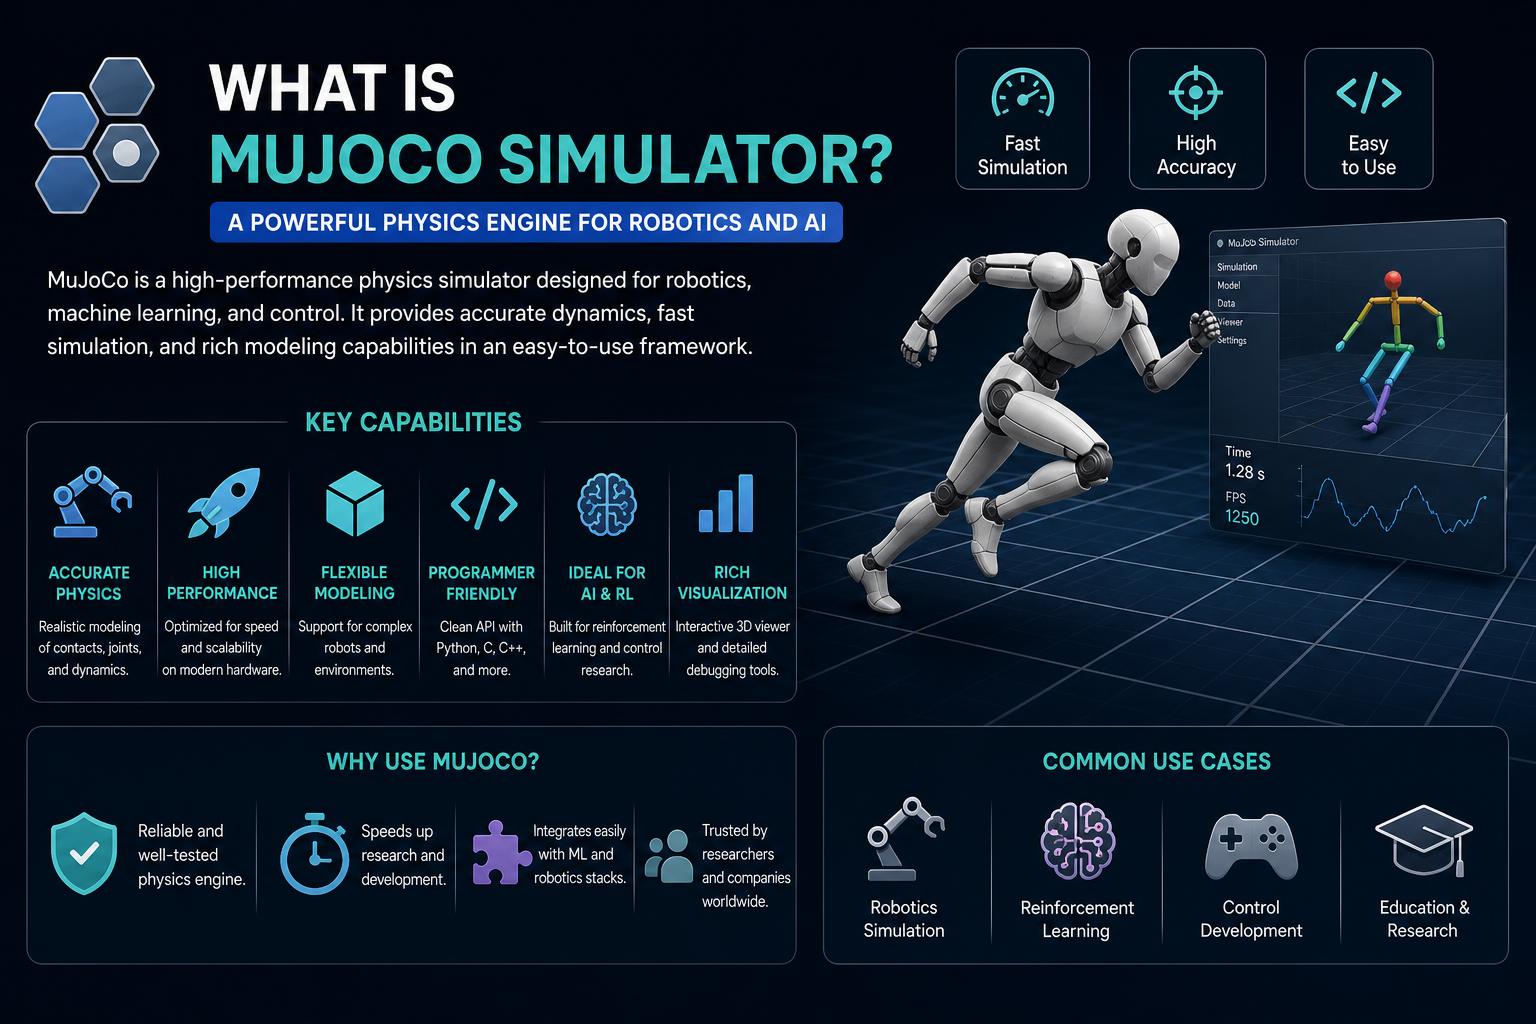
- MuJoCo — це високопродуктивний фізичний двигун з відкритим кодом, ідеальний для симуляції робототехніки з використанням контактів.
- Він пропонує ефективне моделювання контактів, розширювані API та узагальнені представлення на основі координат.
- Платформа підтримує розширене оптимальне керування, навчання з підкріпленням та детальне біомеханічне моделювання.
MuJoCo, або багатосуглобова динаміка з контактом, швидко стала основним елементом у передовій робототехніці та фізичному моделюванні. Спочатку створена на початку 2010-х років, вона була розроблена для задоволення зростаючої потреби в швидких, точних та гнучких моделюваннях у робототехніці, біомеханіці, анімації та навіть машинному навчанні. З моменту свого запуску MuJoCo перетворився з власного інструменту на безкоштовний, повністю відкритий рушій, за підтримки Google DeepMind та процвітаючої міжнародної спільноти.
Для тих, хто заглиблюється в теми досліджень, розробки робототехніки або складної анімації, особливо там, де реалістичні фізичні взаємодії є ключовими, розуміння того, що пропонує MuJoCo, є критично важливим. Давайте заглибимося в особливості MuJoCo, чому він став таким важливим, технологію, що лежить в основі його фізичного моделювання, як він використовується в різних галузях, та практичні деталі, які відрізняють його від конкурентів, таких як PhysX або Bullet. Крім того, ми розглянемо, як розпочати роботу та використовувати його потужні функції у власних проектах.
Що таке MuJoCo? Огляд
MuJoCo розшифровується як Multi-Joint dynamics with Contact (багатосуглобова динаміка з контактом) і є універсальним фізичним двигуном, розробленим для завдань, що вимагають як продуктивності, так і точності моделювання фізичного світу.
Спочатку задуманий у Лабораторії керування рухом Вашингтонського університету та пізніше комерціалізований компанією Roboti LLC, MuJoCo згодом був придбаний Google DeepMind у 2021 році. Під керівництвом DeepMind він був опублікований з відкритим вихідним кодом у 2022 році за ліцензією Apache 2.0, що значно розширило доступ та прискорило розробку спільноти. Сьогодні ви можете вільно завантажити рушій з офіційного веб-сайту MuJoCo або отримати доступ до вихідного коду на GitHub.
Головною метою розробки MuJoCo є розширення можливостей досліджень та інженерії в галузях, де моделювання контактів між шарнірними тілами є важливим — уявіть собі роботизовані руки, що захоплюють об'єкти, людиноподібних роботів, що ходять, або моделювання м'язово-керованих рухів у біомеханіці. В основі MuJoCo лежить виняткова обчислювальна швидкість , точна обробка контактів та гнучка мова моделювання , яка особливо приваблює вчених та інженерів.
Основні характеристики та можливості MuJoCo
Що робить MuJoCo таким привабливим для дослідників та розробників? Йдеться не лише про моделювання фізичних систем, а й про використання розширеного набору інструментів, налаштовуваних робочих процесів та розширюваних API. Ось деякі фундаментальні характеристики, які визначають цю платформу:
- Узагальнені координатиМоделює системи за допомогою представлення в просторі суглобів, що робить його ідеальним для складних кінематичних моделей, таких як роботи.
- Надійна та ефективна динаміка контактівЗамість того, щоб покладатися на застарілі підходи з пружинними демпферами або спрощену фізику, MuJoCo використовує сучасну опуклу оптимізацію для гарантування унікальні, стабільні результати—вирішальне значення, коли поведінка контакту визначає загальну поведінку системи.
- Оптимізація на основі моделіСтворено спеціально для оптимального керування, ідентифікації системи на основі даних та державна оцінка на увазі, а не просто анімацію чи ігрову фізику.
- Потужний опис сцени за допомогою MJCFВключає мову моделювання XML, MJCF, зрозумілу для людини, для створення та редагування фізичних моделей, а також компілятор, який перетворює ці моделі в оптимізовані структури середовища виконання.
- Відкрита кросплатформна реалізаціяПідтримується на C та C++, з комплексними прив'язками Python та підтримкою популярних середовищ, таких як Unity, та бекендів з прискоренням на GPU.
- Рідна інтерактивна 3D-візуалізаціяПоставляється з вбудованим візуалізатором OpenGL для дослідження поведінки моделі під час симуляції, налагодження сценаріїв або проектування роботизованих систем.
- Розширювана система плагінівЛегко доповнюється для підтримки нових виконавчих механізмів, датчиків, обмежень або фізичних функцій без зміни основного движка.
Ці функції поєднуються, утворюючи платформу, яка особливо добре підходить як для класичних завдань моделювання, так і для передових експериментів зі штучним інтелектом, навчанням з підкріпленням та робототехнікою.
Історія MuJoCo: від академії до відкритого коду
MuJoCo був спочатку розроблений Емануелем Тодоровим та його колегами у відповідь на обмеження, з якими вони зіткнулися в існуючих двигунах моделювання. Більшість двигунів на той час мали проблеми з необхідністю високої точності контактного моделювання, низькою швидкістю виконання або громіздкими робочими процесами моделювання.
До 2012 року академічний дебют MuJoCo привернув увагу спільнот робототехніки та біомеханіки по всьому світу, чому сприяло цитування програми в тисячах наукових робіт та її репутація як платформи для проведення нових досліджень. Після комерціалізації як запатентованого продукту, вона зрештою потрапила до рук Google DeepMind, чиї команди зі штучного інтелекту та робототехніки широко використовували її унікальний підхід до розв'язування задач та моделювання. Визнаючи цінність для всієї наукової спільноти, DeepMind відкрила MuJoCo з відкритим вихідним кодом, запросивши до участі в розробці та пришвидшивши свій технічний розвиток.
Цей перехід до відкритого коду спричинив вибух активності, від покращень основного движка до екосистемних проектів, таких як MuJoCo Playground , стеків пакетного рендерингу, а також поглиблених посібників та навчальних посібників.
Чим MuJoCo виділяється серед фізичних двигунів
Доступно кілька фізичних двигунів, але привабливість MuJoCo полягає у трьох перетинних областях: точність моделювання, налаштування та продуктивність.
- Узагальнені та декартові координатиНа відміну від ігрових двигунів, MuJoCo працює переважно в просторі суглобів («узагальнені координати»), що робить його набагато природнішим для моделювання роботів. Замість того, щоб розміщувати контакти в кімнатах, повних коробок, ви можете створювати шарнірні механізми з реалістичними межами суглобів, з'єднаннями та приводами.
- Аналітично-оборотна модель м'якого контактуХоча більшість моделей контактів у симуляторах, таких як Bullet або PhysX, базуються на неопуклих або NP-складних задачах (лінійна/нелінійна комплементарність), MuJoCo переформулює контакти як опуклу задачу оптимізації. Це означає надійний, швидкий та стабільний симуляції — навіть зі складними взаємодіями (тертя, кочення, поведінка на сухій поверхні/ковзання).
- Уніфіковане представлення сцениЗавдяки мові моделювання MJCF (добре документованому, розширюваному форматі XML) дослідники можуть створювати сценарії або вручну створювати складні моделі, від м'язово-сухожильних систем, що нагадують біомеханіку, до складних багатокорпусних роботів із датчиками та виконавчими механізмами.
- Оптимізація для дослідниківПо суті, MuJoCo — це не лише гарні картинки чи ігри. Завдання оптимізації — оцінка стану, оптимізація траєкторії, ідентифікація системи — це громадяни першого класуЙого API надає прямий доступ до всіх змінних стану, сил та внутрішніх функцій розв'язувача для налаштування робочих процесів.
Простіше кажучи, розв'язувач MuJoCo надзвичайно ефективний, у багатьох сценаріях працює набагато швидше, ніж у реальному часі, але водночас передбачуваний і стабільний для наукової відтворюваності.
Основні технічні характеристики: Що знаходиться під капотом?
Моделювання реальності — складна справа — MuJoCo досягає цього завдяки ретельному проектуванню кожного елемента свого двигуна, структур даних та інтерфейсів користувача.
1. Ефективне, потокобезпечне проектування даних
Обчислення MuJoCo відокремлюють моделі ( mjModel , що описують усі статичні властивості системи) від даних ( mjData , що містять усі обчислення станів та проміжних даних). Таке розділення означає, що ви можете моделювати кілька сценаріїв, паралелізувати експерименти або перемикатися між станами — все це на льоту, без додаткових виділень пам'яті ( «нульове виділення пам'яті після ініціалізації» ).
2. Вибір розв'язувача для контакту та динаміки
Залежно від ваших потреб, MuJoCo підтримує кілька числових розв'язувачів:
- Розв'язувач НьютонаКвадратична збіжність для швидких і точних рішень (рекомендовано для більшості застосувань).
- Спряжений градієнтКорисний у задачах з високою вимірністю або погано обумовленими задачами.
- Проектований Гаусса-ЗейделяСправляється з еліптичними конусами тертя, балансуючи продуктивність та стабільність.
Ці розв'язувачі безперебійно працюють з уніфікованими обмеженнями рушія, включаючи м'які/жорсткі контакти, обмеження суглобів та сухожиль, сухе тертя тощо.
3. Розширене моделювання сухожиль, м'яких тіл та гнучких об'єктів
MuJoCo може моделювати сухожилля мінімальної довжини (як у роботизованих руках або симульованих м'язах), мотузки, тканину та інші деформовані об'єкти за допомогою композитних обмежень. Макроси в MJCF дозволяють легко визначати складні збірки без повторюваного кодування.
4. Універсальні моделі приводів та датчиків
Ви можете моделювати електродвигуни, пневматичні/гідравлічні циліндри, біологічні м'язи або навіть спеціальні виконавчі механізми. Моделі виконавчих механізмів створені з високою параметричністю , підтримуючи як традиційні системи керування (частотні розриви, крутні моменти), так і передові системи, натхненні біологічними процесами.
5. Інтерактивна та швидка візуалізація
Вбудований 3D-візуалізатор (використовуючи OpenGL) забезпечує візуалізацію моделей, сил, контактів та даних датчиків у режимі реального часу. Функції включають накладання скелетів, візуалізацію інерції, вектори сили/крутного моменту, тіні, налаштовуване керування камерою та можливість збурювати поточну симуляцію шляхом інтерактивного «захоплення» частин моделі.
6. Кросплатформність та розширюваність
MuJoCo підтримує Linux, Windows та macOS, з попередньо скомпільованими бінарними файлами та прив'язками Python, що розповсюджуються через PyPI. Движок можна вбудовувати безпосередньо в користувацькі робочі процеси C/C++ або Python або використовувати із зовнішніми платформами, такими як Unity, для складніших візуалізацій.
7. Бекенди з прискоренням на графічному процесорі
Завдяки таким проектам, як MJX (JAX) та MuJoCo Warp (від NVIDIA), ви можете переносити масштабні паралельні симуляції на графічні процесори. Ці серверні системи використовують той самий інтерфейс mjModel/mjData, що спрощує перенесення коду та відкриває нові можливості для досліджень у галузі глибокого навчання з підкріпленням та великих популяцій роботів.
8. Екосистема плагінів
Розробники можуть створювати плагіни спільних бібліотек для реєстрації нових фізичних моделей поведінки, виконавчих механізмів або датчиків за допомогою механізму моделювання. Це робить MuJoCo дуже адаптивним, оскільки дослідження виходять на нові території.
Моделювання за допомогою MuJoCo: мови моделювання MJCF
Центральним фактором простоти використання та гнучкості MuJoCo є MJCF (MuJoCo XML Scene Description) . На відміну від деяких рушіїв, які змушують вас працювати з незрозумілими двійковими блобами, MJCF — це простий діалект XML, повністю документований та розроблений як для читання людиною, так і для програмного редагування.
Уявіть собі проектування роботизованої руки з кількома ступенями свободи, індивідуальним керуванням, датчиками та різноманітними геометричними формами — MJCF робить це доступним:
- Лаконічний, зрозумілий синтаксисЛегко визначайте об'єкти світу, з'єднання, геометричні елементи, сухожилля, обмеження, сенсори та візуальні елементи за допомогою кількох рядків. Широкий спектр значень за замовчуванням означає, що вам рідко потрібно визначати кожен параметр.
- Розширені макроси та значення за замовчуваннямCSS-подібне успадкування значень параметрів, а також макроси високого рівня для створення повторюваних структур, таких як сітки або зв'язані сегменти.
- Підтримка моделей MJCF та URDFВи можете завантажувати моделі як з рідного MJCF від MuJoCo, так і зі стандартного для робототехніки URDF, що покращує сумісність з великими бібліотеками моделей роботів з відкритим кодом.
Робочий процес простий: напишіть свою модель .xml, скористайтеся компілятором MuJoCo для створення оптимізованої моделі, а потім запустіть її в симуляції або експортуйте для спільного використання.
Глибоке занурення: Конвеєр моделювання та обчислення
Під капотом, конвеєр симуляції MuJoCo ретельно оптимізований як за швидкістю, так і за модульністю. Ось спрощений розбив:
- Визначення моделіНапишіть свою модель у MJCF або URDF та скомпілюйте її за допомогою XML-компілятора MuJoCo.
- ІніціалізаціяМодель компілюється в структуру даних mjModel, яка містить усі статичні властивості.
- Налаштування даних моделюванняСтворення об'єктів mjData (їх може бути багато на модель, що підтримує паралелізм).
- КрокуючиВикличте mj_step() (або його модульні компоненти), щоб просунути симуляцію на один крок за часом, обробляючи всі сили, контакти та інтегрування.
- Користувацькі розширенняКористувацькі зворотні виклики можуть ефективно впроваджувати нові сили, виконавчі механізми або поведінку при зіткненнях.
- Візуалізація та аналіз: Вбудований графічний інтерфейс або програмний доступ до всіх фізичних станів, сил, значень датчиків тощо.
Одна велика перевага полягає в рівні контролю над симуляцією: досвідчені користувачі можуть розбити конвеєр симуляції, запустити лише його частини (для власного аналізу або паралельної вибірки) або налаштувати параметри розв'язувача під час виконання для експериментів з компромісами між продуктивністю та точністю.
Одиниці вимірювання, стабільність та нюанси симулятора
MuJoCo не нав'язує систему фізичних одиниць — вам вирішувати, чи використовувати узгоджену метрику ( MKS ). Внутрішньо такі величини, як гравітація та щільність, мають значення за замовчуванням, які передбачають MKS, але рушій є агностичним, якщо всі числа залишаються узгодженими. Ця гнучкість дозволяє масштабувати проблеми для підвищення ефективності, але ви повинні пильно стежити за тим, щоб усе було узгоджено.
Завдяки високооптимізованим, математично строгим розв'язувачам, MuJoCo часто може працювати зі швидкістю тисячі симульованих кроків за секунду, навіть для складних сцен. Однак, як і всі фізичні двигуни, нестабільність може виникнути, якщо занадто збільшити часові кроки або побудувати моделі з поганою параметризацією. Точне налаштування часових кроків, «м'якості» контакту та правильного розв'язувача може забезпечити ідеальний баланс швидкості та стабільності.
Співпраця, спільнота та екосистема
Після того, як екосистема MuJoCo стала відкритою, вона процвітала.
- Офіційна документація та навчальні посібники: Найкраще місце для навчання – це документація, який містить усе: від посібників з встановлення та посилань на API до дуже детальних обговорень базової математики.
- Відкрита спільнота та підтримка: Google DeepMind та спільнота обробляють запитання через розділ «Обговорення та проблеми» на GitHub — чудове місце, де можна звернутися за допомогою, повідомити про помилки або запропонувати функції.
- API Python, C та C++: Python є найпопулярнішим інтерфейсом (через PyPI), але також є нативні API на C/C++, а також інтеграції з фреймворками Unity та ML (наприклад, JAX, PyTorch).
- Класні проекти та розширення: Серед помітних зусиль громади є Дитячий майданчик MuJoCo, що спрощує навчання роботів на реальних роботах; конвертери для файлів OpenSim, SDFormat та OBJ; та експортери, що дозволяють використовувати існуючі моделі САПР.
- Вплив на реальний світ: Тисячі дослідницьких проектів, комплексів керування та змагань покладаються на MuJoCo для моделювання та навчання, що робить його одним із найбільш цитованих та шанованих двигунів моделювання в цій галузі.
Посібник з встановлення: Налаштування та запуск MuJoCo
Початок роботи нескладний, особливо після переходу на програмне забезпечення з відкритим вихідним кодом. Ось короткий план дій для більшості користувачів:
- Відвідати Офіційний сайт or GitHub сховище щоб завантажити сумісні бінарні файли для вашої ОС (Linux, Windows або macOS).
- Розпакуйте дистрибутив у вибраний вами каталог.
- Для проектів на Python просто запустіть pip встановити mujoco (можливо, у віртуальному середовищі або середовищі conda).
- Налаштуйте змінні середовища (наприклад, MUJOCO_PY_MUJOCO_PATH, LD_LIBRARY_PATH) якщо потрібно для певних обгорток (муджоко-пі або сторонні пакети).
- Ознайомтеся з наданими прикладами, вбудованим переглядачем (імітувати), а також документацію для подальшого налаштування або користувацьких збірок. Також доступні навчальні посібники з блокнотів IPython/Colab для інтерактивного дослідження.
Двигун легкий, і ви можете перевірити свою інсталяцію за допомогою простих скриптів, включених до документації або посібників спільноти. Якщо ви хочете інтегруватися з бібліотеками машинного навчання або кластерами моделювання, спільнота надає спеціалізовані обгортки та утиліти.
Як використовується MuJoCo: застосування та тематичні дослідження
Універсальність MuJoCo зробила його двигуном за замовчуванням у кількох відомих дослідницьких проектах та змаганнях з робототехніки.
Дослідження та розробки робототехніки
Чи то промислові руки, гуманоїди, чотириногі тварини чи спритні руки, MuJoCo є улюбленим інструментом для моделювання шарнірних механізмів, що взаємодіють зі складними середовищами. Його здатність моделювати поведінку, пов'язану з контактами, тертя та спрацьовування, дозволяє швидко створювати прототипи контролерів перед розгортанням на апаратному забезпеченні, пришвидшуючи інновації та захищаючи дорогих роботів від ризикованих ранніх стадій випробувань.
Біомеханіка та фізіологія
Завдяки моделюванню сухожиль та гнучкій системі обмежень, дослідники можуть відтворювати опорно-рухові системи тварин або людини. Це дає змогу вивчати рухи, аналізувати сценарії травм або навіть розробляти біонічні кінцівки та екзоскелети.
Машинне навчання та навчання з підкріпленням
# Як основний інструмент для глибокого навчання з підкріпленням, MuJoCo працює на основних пакетах керування (таких як DeepMind Control Suite) та є фаворитом у змаганнях (наприклад, OpenAI Gym / Gymnasium). Швидкість та стабільність дозволяють масове паралелізування для навчання агентів ШІ завданням пересування, маніпуляцій та навігації, що дозволяє досягти проривів у глибокому навчанні з підкріпленням.
Анімація, ігри та графіка
Хоча це не його основний випадок використання, високопродуктивний контактний розв'язувач MuJoCo та підтримка м'яких тіл зробили його претендентом на створення реалістичної процедурної анімації та навіть ігрових прототипів, особливо для симуляцій, що вимагають фізично правдоподібного руху або взаємодії.
Розбиття елементів моделі: тіла, геометрії та сайти
Розуміння «мови» MuJoCo є ключем до розкриття його повних можливостей.
- Тіла: Представляють фізичні частини, організовані ієрархічно для формування кінематичних або динамічних дерев, типових для роботизованих рук або скелетів. Кожне тіло містить просторові системи відліку та інерційні властивості.
- Геометрія: Визначте візуальні форми та форми зіткнень — уявіть собі сфери, капсули, сітки — кожна з яких прикріплена до тіла. Геометричні елементи можуть бути опуклими або розкладеними для неопуклих форм, а також мати атрибути для кольору, текстури, маси тощо.
- Сайти: Легкі об'єкти для позначення точок інтересу, прокладання сухожиль, кріплення датчиків або визначення цільових місць. Місця не можуть конфліктувати, але є важливими для орієнтування та керування.
Такий поділ дозволяє проводити ефективні обчислення, гнучке моделювання та чіткіше налагодження; наприклад, ви можете прикріпити кілька геометричних елементів до одного тіла для візуалізації або симуляції складного робота, тоді як сайти можуть визначати винагороди або точки спостереження в середовищах навчання з підкріпленням.
Суглоби та виконавчі механізми: забезпечення руху
Рух у MuJoCo забезпечується суглобами, які контролюють ступені свободи (DOF), дозволені між з'єднаними тілами.
- Типи суглобів: Шарнірні, ковзні, кульові та вільні шарніри дозволяють використовувати широкий спектр механізмів, від обертових кінцівок до плаваючих об'єктів.
- Узагальнені координати: Замість того, щоб окремо визначати кожну позицію, система кодує внутрішні ступені свободи за допомогою спільних змінних, а пряма кінематика обчислює положення/орієнтацію кожного тіла.
- Приводи: Додайте вхідні сили (двигуни, м'язи, контролери частин-діаграм тощо) до суглобів, що дозволить здійснювати складні рухи за допомогою керування на основі моделі, користувацьких законів сили та біологічно реалістичних м'язів.
Така схема відповідає тому, як функціонують реальні роботизовані системи та біологічні істоти, що робить симулятор особливо потужним як для інженерних, так і для біологічних досліджень.
Контакти, тертя та обмеження: моделювання реалістичних взаємодій
Однією з особливостей MuJoCo є найкраще в своєму класі моделювання контактних взаємодій. Фізичний «дотик» між твердими тілами, включаючи тертя, податливість та зіткнення, надзвичайно важко точно та ефективно моделювати. Рішення MuJoCo:
- Моделі з м'якими опуклими контактами: Вся динаміка контакту (включаючи тертя, кочення, ковзання та обмеження) обробляється за допомогою опуклої оптимізації, що дозволяє контролювати як швидкість, так і унікальне рішення (важливо для оберненої динаміки).
- Налаштовувана м'якість та ковзання: Параметри (solref, solimp) дозволяють користувачам налаштовувати поведінку «губчастих» або «липких» контактів. Для ситуацій, що потребують нульового ковзання (наприклад, повної відсутності ковзання), доступний додатковий розв'язувач пост-обробки, хоча це жертвує гарантією опуклої оптимізації.
- Гнучка система обмежень: Включіть сухе тертя, обмеження сухожиль, обмеження рівності та багато іншого, все об'єднане в єдину математичну структуру.
- Паралелізм по островах: Розв'язувач обмежень автоматично знаходить незалежні «острівці» в системі, що дозволяє проводити масштабовані паралельні обчислення.
Підсумок полягає в тому, що таку поведінку, як контакт ніг робота з шорсткою поверхнею, захоплення руками предметів нерівної форми або взаємодія м'яких тканин, можна моделювати як ефективно, так і реалістично.
Інструменти візуалізації, налагодження та аналізу
MuJoCo пропонує надійну візуалізацію в реальному часі одразу після встановлення, використовуючи власний графічний інтерфейс на базі OpenGL. Функції включають:
- 3D-рендеринг сіток, геометричних примітивів та текстурованих фігур.
- Візуальні накладання для скелетів, інерційних коробок, контактних сил, нормалей та зовнішніх збурень.
- Інтерактивні інструменти для ручного застосування сил або збурення об'єктів — необхідні для налагодження стратегій керування або перевірки реакцій моделі.
- Інтеграція зі скриптами та конвеєрами пакетного рендерингу для розширеного аналізу або експорту відео.
Ці нативні інструменти доповнюються інтеграціями сторонніх розробників, наприклад, плагінами ігрового движка (Unity), браузерними рендерерами для обміну результатами або пакетними рендерерами для створення наборів даних для навчання ШІ.
Поширені помилки та нюанси
Жоден симулятор не є ідеальним, і потужність MuJoCo відповідає потребі в ретельному моделюванні та параметризації. Загальні поради та застереження:
- розходження: Моделювання може «вибухнути», якщо кроки за часом занадто великі або якщо фізичні параметри створюють нереалістичні сили (наприклад, ініціалізація при проникненні або використання надмірно жорстких контактів).
- Узгодженість одиниць: Оскільки MuJoCo не застосовує одиниці вимірювання, змішування сантиметрів з кілограмами та секундами призведе до хаосу — дотримуйтесь єдиної послідовної системи!
- Несподівані зіткнення: Тіла типу «батьківський-дочірній» зазвичай не стикаються, але статичні батьківські об'єкти (наприклад, підлога) є винятком, тому вам може знадобитися налаштувати фільтрацію колізій у XML за потреби.
- М'якість/ковзання: Деяких користувачів дивує поступове ковзання (навіть за високого тертя). Налаштування Solref та solimp чітко контролюють це, але часто вимагають менших часових кроків та ретельного налаштування.
- Імена та ідентифікатори: Більшість елементів можна залишити без назви, але назви потрібні під час перехресних посилань (наприклад, сухожилля, виконавчі механізми). Внутрішньо механізм індексує все, використовуючи цілочисельні ідентифікатори, що починаються з нуля.
Екосистема та сумісність
Екосистема MuJoCo виходить далеко за межі основного двигуна:
- Прив'язки та підтримка мов: Вбудована підтримка C, C++, Python; плагіни для інструментів машинного навчання Unity та Python; а також постійні зусилля щодо безперешкодної інтеграції з мовами програмування, що розвиваються.
- Утиліти для перетворення: Легко імпортуйте моделі з OpenSim, SDFormat, OBJ або Onshape за допомогою спеціалізованих конвертерів, що забезпечує безперешкодне повторне використання моделей з інших інструментальних ланцюжків.
- Інтеграції машинного навчання: Інструменти для експорту даних моделювання для навчання з підкріпленням, сумісність з Gymnasium, RLlib та іншими бібліотеками RL; середовища, що керуються спільнотою, для бенчмаркінгу продуктивності агентів.
- Підтримка платформи: Попередньо зібрані бінарні файли доступні для основних платформ та архітектур ОС, включаючи ARM та x86 Linux, Windows та macOS (універсальні бінарні файли для Apple Silicon та Intel).
Ця надійна екосистема забезпечує дослідникам плавне перемикання між робочими процесами моделювання, керування, навчання та розгортання.
Версіонування, ліцензування та участь спільноти
MuJoCo дотримується щомісячного ритму випусків, використовує модифіковану схему семантичного версійування та ліцензується за Apache 2.0 — дуже дозвільною, зручною для бізнесу та досліджень ліцензією.
Керівництво спільноти, посібники зі стилю та звіти про проблеми обробляються через GitHub, що робить проєкт доступним для внесків, виправлення помилок та обговорення. Ліцензування Creative Commons поширюється на документацію, зображення та демонстраційні відео, підтримуючи освітнє та похідне використання.
Історії успіху та визнання
MuJoCo — один із найбільш цитованих двигунів моделювання в літературі з робототехніки та штучного інтелекту, з тисячами академічних цитувань та широким використанням як у державних, так і у приватних дослідницьких середовищах. DeepMind Control Suite, десятки лабораторій робототехніки та змагання з бенчмарків покладаються на нього для надійного та прискореного моделювання. Зокрема, проект MuJoCo Playground отримав нагороду «Видатний демонстраційний документ» на RSS 2025, що відображає вплив MuJoCo на розвиток навчання роботів у великих масштабах.
Незважаючи на епізодичну критику (включаючи, як не дивно, деякий скептицизм на Reddit щодо його використання поза корпоративними дослідженнями), MuJoCo продовжує ширше використовуватися в університетах, незалежних лабораторіях та комерційних підприємствах усіх розмірів.
Отримання допомоги, повідомлення про помилки та внесок
Якщо у вас виникли проблеми або є ідеї для покращення:
- Обговорення на GitHub: Щоб отримати загальну допомогу, пропозиції щодо функцій або технічні запитання й відповіді, опублікуйте їх у розділі «Обговорення» репозиторію MuJoCo.
- Проблеми з GitHub: Для звітів про помилки, запитів на нові функції або глибших обговорень кодової бази.
- Посібники спільноти та форуми: Хоча Reddit є популярним місцем для неформального обговорення, більш суттєву допомогу можна отримати на GitHub та за посиланнями спільноти офіційної документації.
- Внески: Перевірено за допомогою стандартних пул-реквестів, відповідно до посібника для учасників проекту та стандартів кодування.
Незалежно від того, чи ви досвідчений розробник, чи робототехнік-початківець, поєднання обширної документації, активного відстеження проблем та духу співпраці гарантує, що новачки зможуть швидко стати учасниками.
Найкращі практики та розширені поради для користувачів MuJoCo
- Дотримуйтесь послідовності з одиницями вимірювання: Завжди використовуйте одну систему (MKS або CGS) для всіх ваших довжин, мас та часу. Це запобігає помилкам, які важко виправити.
- Раннє налаштування параметрів контакту: Не чекайте криз нестабільності — заздалегідь налаштуйте solref, solimp та часові кроки для своїх моделей.
- Використовуйте багатопотоковість та паралелізм: Для машинного навчання або статистичної вибірки створіть кілька екземплярів mjData та запускайте їх у паралельних потоках.
- Повторне використання існуючих моделей: Дослідіть всесвіт роботів MJCF/URDF з відкритим кодом — спільнота портувала все: від класичних маніпуляторів до нових експериментальних істот.
- Візуалізація та взаємодія: Часто використовуйте вбудований переглядач. Можливість «захоплювати» та змінювати роботу симульованих роботів призводить до кращих конструкцій, покращеної механіки та швидшого налагодження.
Для досвідчених користувачів, заглиблення в API нижчого рівня відкриває доступ до користувацьких обчислювальних конвеєрів, контролерів реального часу або прямої інтеграції з фреймворками оптимізації та аналізу.
Від своїх академічних витоків до трансформації у відкритий код, MuJoCo став важливим мостом між теорією та практикою в робототехніці, біомеханіці та штучному інтелекті. Його унікальний підхід до контакту, узагальнених координат, оптимізації на основі моделей та гнучкої мови моделювання пропонують неперевершений інструментарій для інновацій. У міру зростання спільноти, яка охоплює як студентів, промислові лабораторії, так і любителів, цей двигун готовий продовжувати живити наступне покоління інтелектуальних, фізично обґрунтованих машин.