
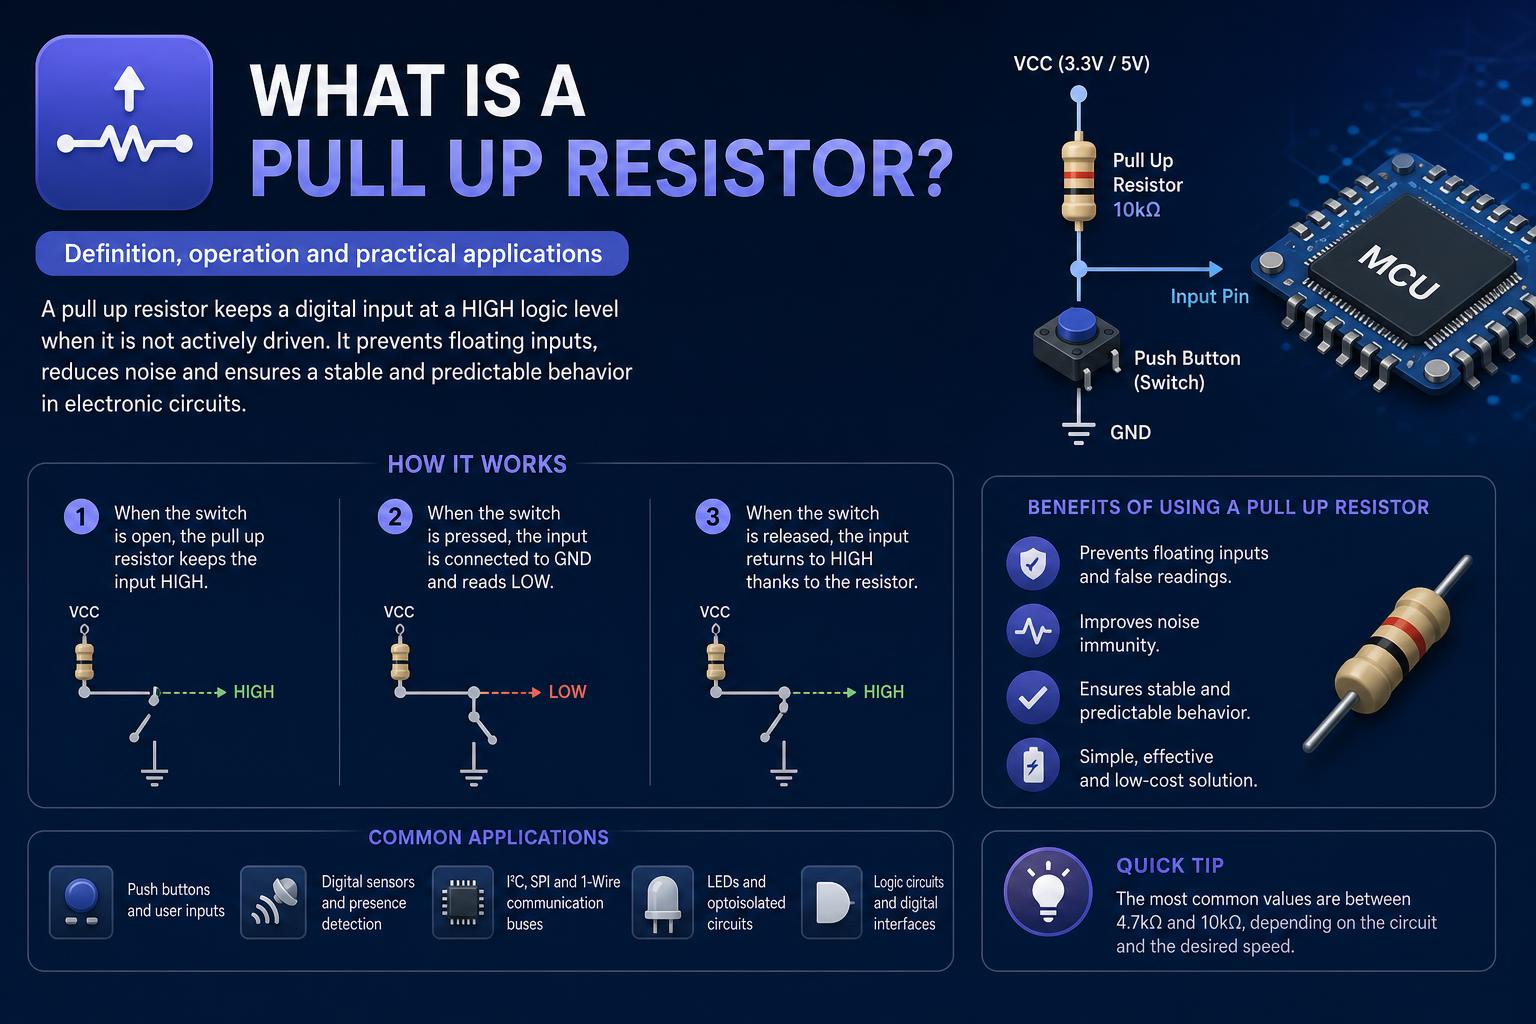
- Tõmbetakistid pakuvad stabiilseid kõrgeid loogikataset, takistades digitaalahelates ujuvate tihvtide teket.
- Õige väärtus on tasakaal voolutarbimise ja signaali reageerimiskiiruse vahel, mis on kohandatud iga rakenduse jaoks.
- Nuppudes, andurites, bussiprotokollides ja konfiguratsioonipäistes kasutatavad tõmbetakistid on riistvara usaldusväärse töö tagamiseks üliolulised.
Kui oled kunagi elektroonikaga tegelenud, mikrokontrolleri projekti kallal töötanud või isegi lihtsalt Arduino foorumeid sirvinud, siis oled tõenäoliselt kuulnud terminit „tõmbamistakisti“. Vaatamata lihtsale komponendile on tõmbamistakistid usaldusväärsete signaalide tagamise seisukohalt üliolulised, eriti digitaalsete sisendite ja väljunditega tegelemisel. Nende olemuse, tööpõhimõtte ja olulisuse mõistmine aitab sul kokku hoida lugematuid tunde vooluringide ettearvamatu käitumise silumisest.
Olgem ausad : alguses võivad üles- ja allatõmbetakistid tunduda igavad, aga niipea, kui teie projekt peaks õhus hõljuva sisendi tõttu sassi minema, soovite, et oleksite need algusest peale selgeks saanud. Kui soovite, et teie andurid, lülitid või isegi arvutid töötaksid ootuspäraselt, on ülestõmbetakistite omandamine kriitilise tähtsusega. Ärge muretsege – me selgitame kõike, mida peate teadma, kasutades lihtsat keelt, reaalseid näiteid ja jätmata vahele ühtegi olulist detaili.
Mis on tõmbetakisti?
Tõmbetakisti on tavaline takisti, mis on ühendatud pingeallika (sageli nimetatakse VCC-ks – tavaliselt 3.3 V või 5 V) ja digitaalahela kindla punkti, tavaliselt mikrokontrolleri sisendtihvti vahele. Selle põhiülesanne on tagada, et see sisend oleks vaikimisi teadaoleval loogilisel tasemel, täpsemalt "kõrgel", kui ükski teine komponent seda tihvti aktiivselt ei juhi.
Kujutage ette, et teie mikrokontrolleril on sisendtihvt konfigureeritud, kuid sellega pole midagi ühendatud. Kui tihvti pinget ei hoita püsivana, võib see "ujuda", võttes keskkonnast vastu elektrilist müra ja pannes mikrokontrolleri lugema ettearvamatult kõrge või madala väärtuse. Selle ujuva oleku vältimiseks kasutatakse jõudeoleku loogika taseme kindlaks määramiseks üles- või allatõmbamistakistit – enamasti on see kõrge taseme saavutamiseks ülestõmbamistakisti.
Need takistid ei ole mõeldud ainult lülitite jaoks ; neid leidub sageli koos nuppude, džemprite, DIP-lülitite, analoogandurite (nagu termistorid) ja isegi keerukate juhtmega bussiprotokollidega, kus mitu seadet suhtlevad sama andmeliini kaudu.
Miks on vooluringidel vaja tõmbetakisteid?
Mis siis probleem on, kui te ei kasuta tõmbetakistit? Vastus sõltub sellest, kuidas digitaalloogika töötab. Paljud mikrokontrollerid ja loogikalülitused loevad oma tihvte diskreetsetel hetkedel, otsides kas loogilist '1' (kõrge) või '0' (madal). Kui tihvt ei ole otse kõrge või madala pingega ühendatud, muutub selle tihvti pinge määramatuks. See ebakindlus avab väravad ootamatutele tõrgetele, valedele käivitustele või riistvara täielikule reageerimisvõime puudumisele.
Lisaks ebausaldusväärse töö põhiprobleemile võivad ujuvtihvti võnkumist või triivimist loogikatasemete vahel põhjustada ka hulkuvad elektromagnetilised häired (EMI) või parasiitsed mõjud, nagu lekkevoolud ja vooluahela mahtuvus. See on nagu münt õhus pea ja saba vahel – te lihtsalt ei saa ennustada, mida teie mikrokontroller loeb.
Kuidas tõmbetakistid praktikas töötavad?
Vaatleme klassikalist stsenaariumi: ühendate nupu sisendklemmide ja maanduse vahele. Kui nuppu ei vajutata, pole klemm millegagi ühendatud – see on ujuv. Takisti ühendamisel VCC ja selle klemmide vahele on sisendpinge kõrge, kui nuppu ei vajutata.
- Nuppu vajutamata: Sisend näeb pinget, mis on lähedane VCC-le, kuna väike vooluhulk läbib takistit kõrgepingeni. Mikrokontroller näitab „kõrge“.
- Nuppu vajutatud: Sisendtihvt on nüüd otse maaga ühendatud. Takisti piirab VCC-st maasse voolavat voolu, hoides ära otsese lühise. Tihvti pinge langeb nullilähedaseks ja mikrokontroller näitab „madal“.
Ilma takistita seoks nupu vajutamine VCC ja maanduse otse kokku, mis võib kahjustada komponente või isegi tekitada suitsu ! Tõmbetakisti juhib voolu ohutult ja tagab iga lüliti asendis õiged loogikatasemed.
Terminoloogia: "Tugevad" vs "nõrgad" tõmbetakistid
Takisti väärtus määrab, kui "tugev" või "nõrk" on tõmbeefekt. Madala takistusega takistit (näiteks 1 kΩ) nimetatakse tugevaks tõmbetakistiks – see tarbib rohkem voolu, kui kontakt on madalal, kuid pingetase seatakse kiiremini (hea kiirete vooluringide jaoks). Suure takistusega takisti (näiteks 100 kΩ või rohkem) on nõrk tõmbetakisti – see tarbib kokku vähem voolu, kuid aeglasem reageerimisaeg vooluringi RC (takisti-kondensaator) efekti tõttu.
Löömisharjutuste väärtuste valimine on kompromiss:
- Kui takisti on liiga väike: Sa raiskad energiat soojusena ja vooluring võib tarbida rohkem voolu, kui sinu komponendid ohutult taluda suudavad, eriti akutoitel seadmetes.
- Kui takisti on liiga suur: Tihvt ei pruugi saavutada kindlat kõrget taset ja reageerimine muutustele võib signaaliliini mahtuvuse tõttu muutuda aeglaseks.
Kuidas valida õige tõmbetakisti väärtus
Vaatleme tõmbetakisti valimise reegleid. Täpne väärtus sõltub rakendusest, kuid enamiku mikrokontrollerite või digitaalloogikasisendite puhul on tavaline valik umbes 10 kΩ. Üldiselt:
- Digitaalsed nupud ja lülitid: Standardne takistus on 1 kΩ kuni 10 kΩ.
- Avatud äravoolu või avatud kollektori väljundid: 1 kΩ kuni 4.7 kΩ kiiremate protokollide või siiniliinide (nt I²C või USB) jaoks.
- Analoogsignaali pingejagurid (andurid): 1 kΩ kuni 100 kΩ, olenevalt sisendtakistusest ja vajalikust reageerimiskiirusest.
Takisti arvutamise põhimeetod kasutab Ohmi seadust (V = IR). Näiteks kui soovite piirata sisendvoolu 1 mA-ni 5 V toiteallika korral nupu vajutamisel: R = V/I = 5V/0.001A = 5,000 Ω (5 kΩ) . See kaitseb nuppu ja vooluringi liigse voolu eest, tagades, et lüliti ei kuumeneks üle ega tekitaks probleeme.
Sisendtakistuse ja pingejagajate mõistmine
Mikrokontrolleri (või loogikavärava) sisend ise ei ole ideaalselt avatud vooluring – see tekitab teatud takistuse, mida nimetatakse sisendtakistuseks. Kui tõmbetakisti on paigas ja nuppu ei vajutata, voolab VCC-st läbi takisti ja tihvti sisendtakistusse väike vool, moodustades pingejaguri.
Selleks, et tihvt näitaks usaldusväärselt „kõrget” pinget, peab tõmbetakisti olema sisendtakistusest palju väiksem – rusikareegli kohaselt umbes 1/10 ( suurusjärk vähem). Kui mõlemad takistused on sarnased, võib tihvti pinge olla ebamäärane (5 V süsteemi puhul ei ole ~2.5 V enamiku mikrokontrollerite puhul ei kõrge ega madal, mis põhjustab ebakorrapäraseid näite).
Tõmbetakistid tavalistes vooluringides ja nende rakendused
Lisaks lülititele ja nuppudele leidub tõmbeid mitmes võtmekohas:
- Bussiprotokollid (I²C, SMBus, USB): Mitu seadet jagavad juhet ja siiniliinid peavad vaikimisi olema loogiliselt kõrgel, kui neid ei juhita. Tõmbetakistid tagavad teadaoleva oleku ja hoiavad ära „siiniga konkureerimise“ (Lisateavet transistori tööpõhimõtete kohta leiate siit).
- Andurite liidesed (termistorid, lülitid): Takistust muutvad andurid – näiteks NTC termistorid – ei suuda ise pinget anda. Nende ühendamine tõmbetakistiga loob pingejaguri, muutes takistuse muutused mõõdetavateks pingeteks. mida analoogsisendid saavad lugeda. Andurite üksikasjaliku liidestuse kohta vaadake TFT-ekraani kontaktide paigutuse juhend.
- Konfiguratsiooniriistvara (jumperid, DIP-lülitid): Tõmbetakisteid kasutatakse nii, et jumperi eemaldamine (avatud vooluring) seab kõrge loogikataseme ja selle sisestamine tõmbab liini madalale.
- Avatud äravoolu / avatud kollektori väljundid: Mõned loogikakiibid ainult "neelavad" voolu (tõmbavad maandusse, mitte ei võta allikat VCC-sse). Tõmbetakisti astub sisse, et seada liin kõrgeks, kui keegi teine seda madalaks ei tõmba.
Praktilised näited ja kasutamine reaalsetes projektides
Mikrokontrolleritel on sageli sisseehitatud (sisemised) tõmbetakistid , mida saab tarkvara abil aktiveerida. Näiteks populaarne Arduino UNO (ATmega328) võimaldab sisemisi tõmbetakisteid aktiveerida järgmiselt:
pinMode(5, INPUT_PULLUP); // Internal pull-up resistor on digital pin 5Kuid neil sisemistel takistitel võib olla piiratud ulatus (sageli 20 kΩ–50 kΩ) ja mõnikord on parema juhtimise või vooluringi kiiruse või võimsuse häälestamiseks vaja välist takistit.
Mootori juhtseadmetes (ECU-des) ja järelturu autoelektroonikas (näiteks HP Academy juhend ) hoiavad tõmbetakistid andureid ohututes tööpiirides.
- Digitaalse lülitiga Ülestõmbamine kaitseb tihvti ebakorrapärase käitumise eest ja hoiab ära voolu otse maasse tõusmise. — elektrikatastroofide tavaline retsept, kui see välja jätta.
- Analoogandurite sisendites (nagu temperatuuri puhul) on tõmbeandur ühendatud anduriga pingejaguri abil, mis teisendab takistuse muutused ECU-le loetavateks pingetasemeteks (sellest lähemalt hiljem).
Ohmi seadus ja voolu arvutamine
Täpsemalt: oletame, et sul on 5V vooluring ja soovid digitaalse sisendnupu jaoks kujundada tõmbelüliti, nii et lüliti vajutamisel ei voolaks rohkem kui 1mA.
- Toitepinge kokku (Vcc): 5V
- Soovitud voolutugevus vajutamisel: 1 mA (0.001 A)
Ohmi seaduse rakendamine: R = V/I = 5V / 0.001A = 5,000Ω (5kΩ) . See tähendab, et 5kΩ takisti hoiab seda voolu kontrolli all.
Kui väärtus langeb (näiteks 1 kΩ), voolab rohkem voolu – see on kiirete digitaalsignaalide jaoks hea , kuid mitte ideaalne energia säästmiseks. Kui valite 100 kΩ ülestõstetava takistuse, voolab voolu väga vähe, kuid vooluring reageerib pingemuutustele aeglaselt (mõju on kiirete sideliinide puhul märkimisväärne).
Kiiruse ja reageerimisaja kaalutlused
Võimsuse, mürakindluse ja reageerimisaja vahel tuleb teha tasakaal . Takisti interakteerub liinis oleva hulkumahtuvusega, moodustades RC (takisti-kondensaator) filtri. Kiiresti muutuvad signaalid, näiteks USB või I²C, võivad vajada tugevamaid tõmbepingeid (1 kΩ kuni 4.7 kΩ), et tagada pinge kiire stabiliseerumine, kui seadmed lõpetavad siini aktiivse juhtimise.
Kui kasutate kiirliinil väga suure väärtusega pull-up signaali, siis signaali servad "venivad välja", aeglustades kommunikatsiooni ja riskides ajastusvigadega. Valige alati sobiv pull-up tugevus vastavalt kasutatavale protokollile ja juhtme pikkusele!
Täpsemad detailid: juhtmega loogika ja mitu sisendit
Pull-up ja pull-down toimingud on hindamatud teatud loogikafunktsioonide loomiseks lülitite abil. Näiteks:
- Juhtmega JA/NAND: Mitmed järjestikku ühendatud lülitid ühe tõmbetakistiga annavad loogilise madala väljalaske ainult siis, kui kõik lülitid on suletud – ideaalne blokeerimisahelate või ohutussüsteemide jaoks.
- Juhtmega VÕI/EI: Mitu paralleelset väljundit, mis jagavad ülestõmbetakistit, väljastavad kõrge pinget, välja arvatud juhul, kui vähemalt üks seade tõmbab liini madalale pingele. Nii toimivad avatud kollektori väljundid (nagu jagatud siinisüsteemides või traditsioonilistes TTL-loogikates).
TTL vs CMOS: Pull-upid ja loogikaperekonnad
Klassikaline TTL (transistor-transistorloogika) ja tänapäevane CMOS (komplementaarne metall-oksiid-pooljuht) loogikaperekond käsitleb sisendeid erinevalt, kui need ei ole ühendatud.
- TTL: Sisendid on kõrgel pingel, kuid loogilise '0' usaldusväärseks registreerimiseks võib vaja minna tugevaid allavoolutakisteid. Kasutamata TTL-sisendite madalal hoidmine allavoolutakistitega suurendab energiatarbimist (loogilise 1 korral tarbivad standardsisendid umbes 40 μA; loogilise 0 korral koguni 1.6 mA). Seetõttu on ülesvoolutakistid levinumad – 5 V TTL-i puhul on tüüpiline 1 kΩ–5 kΩ.
- CMOS: Sisendid on pingega juhitavad, seega on võimalikud suuremad tõmbetakistused (isegi 100 kΩ+). Vähem voolulekkeid ning nii tõmbetakistused kui ka tõmbetakistused on vooluringi vajaduste põhjal teostatavad.
Tõmbetakistite puudused ja piirangud
Pull-upidel on omad varjuküljed. Kogu vool, mis lüliti sulgemisel läbi takisti voolab, läheb soojusena raisku. Energiatundlikes keskkondades või akutoitel töötavates seadistustes see raisatud energia summeerub. Neid kadusid saab minimeerida, valides suurima väärtusega takisti, mis tagab endiselt usaldusväärse loogikataseme ja signaali kiiruse.
Tõstetud liinid on samuti vastuvõtlikud RC viivitusele: hajuv mahtuvus moodustab takistiga madalpääsfiltri, venitades pingeüleminekuid. Kõrgsageduslikes vooluringides piirab see töökiirust ja võib moonutada impulsi ajastust. Lisaks võivad mõned loogikaperekonnad tõstetud liinide kasutamisel tahtmatult oma sisendite kaudu toiteallika siirdeid tekitada – kaaluge ülitundlike rakenduste jaoks filtreerimist või eraldi toitesiinide kasutamist.
Reaalse maailma näide: tõmbetakistite kasutamine termistoriga
Vaatame keerukamat kasutusjuhtu autotööstuse ECU-dest (). Paljud mootoriandurid, näiteks õhutemperatuuri andurid, on NTC (negatiivse temperatuurikoefitsiendiga) termistorid. Need ei väljasta pinget – nende takistus muutub temperatuuriga.
Et need ECU-le loetavaks muuta:
- Ühendage üks termistori juhe analoogsisendi tihvtiga.
- Ühendage teine termistori juhe maandusega.
- Lisa VCC (5V) ja sama sisendtihvti vahele tõmbetakisti – moodustades pingejaguri vooluringi.
Temperatuuri muutudes nihkub termistori takistus, muutes sisendtihvtil nähtavat pinget. Eelnevalt kalibreeritud tabeli abil saab ECU temperatuuri täpselt arvutada.
Sama pingejaguri põhimõte kehtib iga takistusliku anduri või konfiguratsiooniriistvara kohta. Saadud pinge mis tahes temperatuuril (või takistusel) arvutada Ohmi seaduse abil:
- Kogutakistus = tõmbetugevus + anduri takistus
- Vool (I) = VCC / kogutakistus
- Pinge tihvtil = I × anduri takistus
Enamik tänapäevaseid ECU-sid võimaldab teil integreerida sobiva kalibreerimistabeli või -valemi, kohandades vastavalt vajadusele nii sisemisi kui ka väliseid tõmbetakisteid.
Tõmbetakistite lubamine ja seadistamine
Mõne mikrokontrolleri, näiteks Arduino puhul, saab sisemisi tõmbetakisteid aktiveerida koodi abil . Täiustatud seadmetel, eriti ECU-del, saab valida, millistel tihvtidel on millised takisti väärtused (sisemine või väline). Täiendavate andurite lisamisel lisaks päises pakutavatele anduritele saab kasutada mis tahes üldist analoogsisendit, ühendada oma tõmbetakisti VCC-ga ja kalibreerida vastavalt tarkvara abil.
Pea meeles, et ECU-del ja mikrokontrolleritel on sageli analoog- ja digitaaltihvtide jaoks spetsiaalsed konfiguratsioonivalikud, et tagada anduri õige takisti käitumine.
Tõmbetakistite valdamine on vooluringi stabiilsuse tagamiseks hädavajalik. Need määravad sisendi vaikeseisundi, kui vastassignaali pole . Sobivate takistite väärtuste ja nende kompromisside mõistmise abil saate optimeerida energiatarbimist, reageerimisaega ja töökindlust, olenemata sellest, kas töötate nuppude, sidesiinide või anduritega. Tõmbetakistite õige kasutamine võib oluliselt säästa tõrkeotsingu aega, eelkõige ennetades ujuvate tihvtide tekkimist ja nende põhjustatud ettearvamatut käitumist.
Mida transistor teeb? Põhjalik juhend struktuuri, funktsiooni ja rakenduste kohta